
Praktik
Pada bagian terakhir, Anda telah mempelajari tentang penggunaan program otonom dan Kontrol Pengemudi untuk menggerakkan robot Anda. Anda juga mempelajari cara mengunduh beberapa proyek ke slot berbeda di EXP Brain dan bagaimana hal ini dapat bermanfaat. Sekarang, Anda akan menerapkan apa yang telah Anda pelajari untuk menyelesaikan aktivitas latihan Keterampilan Penilaian.
Tujuan dari aktivitas ini adalah agar robot Anda mencetak dua poin pada tiang berukuran sedang dalam dua kali percobaan berdurasi 30 detik: satu kali dikendalikan oleh operator, dan satu kali secara otonom. Tonton video di bawah ini untuk melihat bagaimana Anda dapat menerapkan apa yang telah Anda pelajari untuk menyelesaikan aktivitas latihan Keterampilan Penilaian.
Sekarang giliranmu untuk menyelesaikan aktivitas latihan Keterampilan Penilaian!
Dalam animasi ini, robot pertama-tama secara otomatis mengumpulkan dan mencetak dua cincin pada tiang tengah dalam waktu 30 detik. Kemudian, video tersebut menunjukkan jalannya kontrol pengemudi di mana robot berhasil mencetak kedua cincin dalam waktu 30 detik. Saksikan animasi ini untuk melihat kemungkinan jalur yang dapat ditempuh robot Anda untuk menyelesaikan aktivitas latihan Keterampilan Penilaian.
Dalam video di bawah ini, Clawbot berada di sisi kiri lapangan, menghadap tiang berukuran sedang yang terpasang di tengah Field Tile, empat baris dari robot di dekat dinding kanan. Ada dua cincin di lapangan. Yang pertama terletak di dinding lapangan bagian atas, di antara ubin kedua dan ketiga, dan yang kedua berada tepat di seberang yang pertama, di dinding lapangan bagian bawah. Terdapat stopwatch di atas Lapangan yang disetel pada 30 detik, bersama dengan ikon Otak yang menunjukkan bahwa ini adalah bagian otonom dari tantangan tersebut. Video dimulai dengan hitungan mundur dari tiga, dan Clawbot bergerak untuk mengambil satu cincin pada satu waktu, lalu meletakkannya di tiang. Stopwatch berhenti, menunjukkan waktu 13:24. Kemudian ikon tersebut berubah menjadi Pengontrol dan stopwatch diatur ulang, menandakan putaran kontrol pengemudi. Robot Clawbot bergerak untuk mengambil dan meletakkan kedua cincin di tiang dengan waktu tersisa 6:04 detik.
Ikuti langkah-langkah dalam dokumen ini untuk menyelesaikan aktivitas ini. Google / .docx / .pdf
Saat Anda menyelesaikan aktivitas latihan Keterampilan Penilaian, catat temuan Anda di buku catatan teknik Anda.
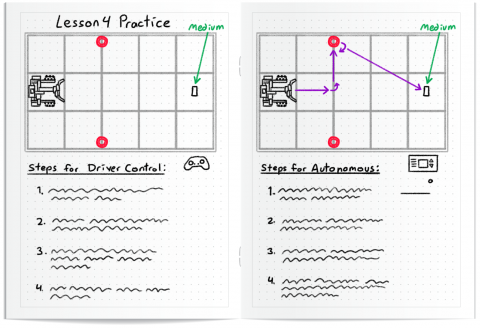
- Gambarlah sketsa untuk menunjukkan bagaimana robot Anda harus bergerak untuk menyelesaikan setiap percobaan.
- Sebutkan langkah-langkah yang diperlukan untuk menyelesaikan aktivitas untuk kedua mode: kendali pengemudi dan otonom.
- Saat menjalankan proyek Anda, catatlah hal-hal yang dapat Anda tingkatkan dalam kode atau strategi kontrol pengemudi Anda.
- Dokumentasikan perubahan yang Anda buat setelah setiap iterasi.
Lihat gambar ini untuk contoh bagaimana Anda dapat mencatat hasil Anda.
Bersiaplah menghadapi tantangan.
Dalam Compete (di halaman berikutnya), Anda akan mengambil, memindahkan, dan mencetak Cincin pada tiang berukuran sedang secepat mungkin dengan memainkan pertandingan dengan dua putaran 30 detik - satu secara otomatis dan satu menggunakan kendali pengemudi - dalam Tantangan Keputusan Terpisah. Lihat dokumen dan animasi di bawah ini untuk mempelajari cara berkompetisi dalam Tantangan Keputusan Terpisah. Kemudian, selesaikan Pertanyaan Pengecekan Pemahaman dan berlatih untuk tantangan tersebut.
Tujuan dari tantangan ini adalah untuk meraih, memindahkan, dan mencetak empat cincin pada tiang berukuran sedang dalam waktu tercepat dalam dua kali percobaan - satu menggunakan pengkodean otonom, dan satu menggunakan kontrol pengemudi.
Dalam video di bawah ini, Clawbot berada di sisi kiri lapangan. Ada empat cincin di lapangan. Di dekat bagian atas lapangan, yang pertama di antara ubin kedua dan ketiga, yang kedua di antara ubin ketiga dan keempat. Di dekat bagian bawah lapangan, yang ketiga di antara ubin kedua dan ketiga, yang keempat di antara ubin ketiga dan keempat. Terdapat satu tiang di tengah lapangan, di sisi kanan. Video dimulai dengan hitungan mundur: 3, 2, 1. Clawbot bergerak ke ubin kedua dan ketiga, lalu bergerak ke atas menuju Cincin pertama, dan mengambilnya. Lalu ia mundur dan mengangkat cakarnya. Selanjutnya, ia bergerak ke tiang dan melepaskan cakarnya, sehingga Cincin jatuh ke tiang tersebut. Kemudian video tersebut terputus ketika tiga dari empat cincin berada di tempat tiang tersebut. Clawbot mundur dan menurunkan cakarnya, lalu mengambil Cincin keempat. Kemudian sistem beralih ke kendali pengemudi. Video dimulai dengan hitungan mundur: 3, 2, 1. Clawbot bergerak ke ubin kedua dan ketiga, lalu bergerak ke atas menuju Cincin pertama, dan mengambilnya. Lalu ia mundur dan mengangkat cakarnya. Selanjutnya, ia bergerak ke tiang dan melepaskan cakarnya, sehingga Cincin jatuh ke tiang tersebut. Kemudian video tersebut terputus ketika tiga dari empat cincin berada di tempat tiang tersebut. Clawbot mundur dan menurunkan cakarnya, mencoba mengambil Cincin kedua, tetapi waktu telah habis. Skor akhir adalah Skor Otonomi 9 dan Skor Kontrol Pengemudi 9 dengan total skor 18.
Ini hanyalah satu contoh bagaimana robot dapat berkinerja dalam aktivitas tantangan Split Decision.
Ikuti langkah-langkah dalam dokumen ini untuk mempelajari lebih lanjut tentang cara menyelesaikan aktivitas ini. Google / .docx / .pdf
Periksa Pemahaman Anda
Sebelum memulai tantangan, pastikan Anda memahami aturan dan pengaturan tantangan dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Pertanyaan Periksa Pemahaman Anda Google / .docx / .pdf
Setelah menyelesaikan semua pertanyaan, cobalah berlatih mengerjakan tantangan tersebut.
Pilih Berikutnya > untuk berkompetisi dalam tantangan Keputusan Terpisah.