
अभ्यास
पिछले भाग में, आपने अपने रोबोट को चलाने के लिए स्वायत्त और ड्राइवर कंट्रोल प्रोग्राम का उपयोग करना सीखा। आपने यह भी सीखा कि EXP ब्रेन पर अलग-अलग स्लॉट में कई प्रोजेक्ट कैसे डाउनलोड किए जा सकते हैं और यह कैसे उपयोगी हो सकता है। अब, आप जो कुछ भी सीख चुके हैं उसे स्कोरिंग स्किल्स अभ्यास गतिविधि को पूरा करने के लिए लागू करने जा रहे हैं।
इस गतिविधि का लक्ष्य यह है कि आपका रोबोट दो 30-सेकंड के दौर में एक मध्यम आकार के खंभे पर दो रिंग बनाए: एक ड्राइवर द्वारा नियंत्रित और एक स्वायत्त। नीचे दिए गए वीडियो को देखें और जानें कि आप स्कोरिंग स्किल्स अभ्यास गतिविधि को पूरा करने के लिए आपने जो सीखा है उसे कैसे लागू कर सकते हैं।
अब स्कोरिंग स्किल्स अभ्यास गतिविधि को पूरा करने की आपकी बारी है!
इस एनिमेशन में, रोबोट पहले 30 सेकंड में मध्यम आकार के खंभे पर दो छल्ले स्वतः एकत्र करता है और स्कोर करता है। इसके बाद, यह ड्राइवर कंट्रोल रन दिखाता है जहां रोबोट 30 सेकंड में दोनों रिंगों को पार कर लेता है। इस एनिमेशन को देखें और जानें कि आपका रोबोट स्कोरिंग स्किल्स अभ्यास गतिविधि को पूरा करने के लिए कौन सा संभावित मार्ग अपना सकता है।
नीचे दिए गए वीडियो में, क्लॉबॉट मैदान के बाईं ओर है, और फील्ड टाइल के केंद्र में लगे एक मध्यम आकार के खंभे की ओर मुंह किए हुए है, जो रोबोट से चार पंक्तियों की दूरी पर दाहिनी दीवार के पास स्थित है। मैदान पर दो रिंग हैं। पहली टाइल दूसरी और तीसरी टाइल के बीच ऊपरी फील्ड वॉल के सामने है, और दूसरी टाइल पहली टाइल के ठीक सामने, निचली फील्ड वॉल के सामने है। फील्ड के ऊपर 30 सेकंड पर सेट की गई एक स्टॉपवॉच है, साथ ही एक ब्रेन आइकन भी है जो दर्शाता है कि यह चुनौती का स्वायत्त हिस्सा है। वीडियो की शुरुआत तीन से उलटी गिनती के साथ होती है, और क्लॉबॉट एक-एक करके रिंग उठाता है और उन्हें खंभे पर रखता है। स्टॉपवॉच रुक जाती है और 13:24 का समय दिखाती है। इसके बाद आइकन कंट्रोलर में बदल जाता है और स्टॉपवॉच रीसेट हो जाती है, जो ड्राइवर कंट्रोल रन का संकेत देती है। क्लॉबॉट घड़ी में शेष 6:04 सेकंड रहते हुए दोनों रिंगों को उठाकर खंभे पर रख देता है।
इस गतिविधि को पूरा करने के लिए इस दस्तावेज़ में गए चरणों का पालन करें। गूगल / .docx / .pdf
स्कोरिंग स्किल्स अभ्यास गतिविधि पूरी करने के बाद, अपने निष्कर्षों को अपनी इंजीनियरिंग नोटबुक में दर्ज करें।
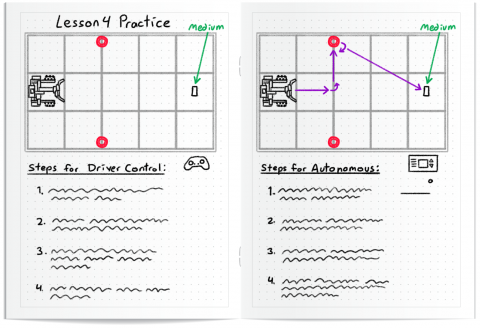
- एक चित्र बनाकर दिखाएँ कि आपका रोबोट प्रत्येक परीक्षण को पूरा करने के लिए किस प्रकार गति करेगा।
- ड्राइवर द्वारा नियंत्रित और स्वायत्त, दोनों प्रकार की गतिविधियों को पूरा करने के लिए आवश्यक चरणों की सूची बनाएं।
- अपने प्रोजेक्ट को चलाते समय, इस बात पर ध्यान दें कि आप कोड या अपनी ड्राइवर नियंत्रण रणनीति में कैसे सुधार कर सकते हैं।
- प्रत्येक पुनरावृति के बाद आपके द्वारा किए गए परिवर्तनों को दस्तावेज़ में दर्ज करें।
अपने परिणामों को रिकॉर्ड करने का तरीका जानने के लिए इस छवि को देखें।
चुनौती के लिए तैयार रहें
कंपीट (अगले पृष्ठ पर) में, आपको स्प्लिट डिसीजन चैलेंज में दो 30-सेकंड के रन वाले मैच खेलकर एक मध्यम पोस्ट पर रिंग्स को जितनी जल्दी हो सके पकड़ना, हिलाना और स्कोर करना होगा - एक स्वचालित और दूसरा ड्राइवर नियंत्रण का उपयोग करके। स्प्लिट डिसीजन चैलेंज में भाग लेने का तरीका जानने के लिए नीचे दिए गए दस्तावेज़ और एनिमेशन को देखें। फिर अपनी समझ की जांच करने वाले प्रश्नों को पूरा करें और चुनौती के लिए अभ्यास करें।
इस चुनौती का लक्ष्य दो चरणों में सबसे कम समय में एक मध्यम आकार के खंभे पर लगे चार छल्लों को पकड़ना, हिलाना और स्कोर करना है - एक चरण में स्वायत्त कोडिंग का उपयोग करना है, और दूसरे चरण में ड्राइवर के नियंत्रण का उपयोग करना है।
नीचे दिए गए वीडियो में, क्लॉबॉट मैदान के बाईं ओर है। मैदान पर चार रिंग हैं। मैदान के ऊपरी हिस्से के पास, पहली टाइल दूसरी और तीसरी टाइल के बीच में, दूसरी टाइल तीसरी और चौथी टाइल के बीच में। मैदान के निचले हिस्से के पास, दूसरी और तीसरी टाइल के बीच तीसरी टाइल, तीसरी और चौथी टाइल के बीच चौथी टाइल। मैदान के बीचोंबीच, दाहिनी ओर एक अकेला खंभा है। वीडियो उलटी गिनती के साथ शुरू होता है: 3, 2, 1. क्लॉबॉट दूसरे और तीसरे टाइल तक जाता है और फिर पहले रिंग की ओर बढ़ता है और उसे उठा लेता है। फिर वह पीछे हटता है और अपना पंजा ऊपर उठाता है। इसके बाद, यह खंभे की ओर बढ़ता है और अपने पंजे को छोड़ देता है, जिससे अंगूठी खंभे पर गिर जाती है। फिर वीडियो में एक जगह पर कट लग जाता है जब चार में से तीन रिंग खंभे की जगह पर लग जाती हैं। क्लॉबॉट पीछे हटता है और अपना पंजा नीचे करके चौथी अंगूठी उठा लेता है। फिर यह ड्राइवर कंट्रोल रन में बदल गया। वीडियो उलटी गिनती के साथ शुरू होता है: 3, 2, 1. क्लॉबॉट दूसरे और तीसरे टाइल तक जाता है और फिर पहले रिंग की ओर बढ़ता है और उसे उठा लेता है। फिर वह पीछे हटता है और अपना पंजा ऊपर उठाता है। इसके बाद, यह खंभे की ओर बढ़ता है और अपने पंजे को छोड़ देता है, जिससे अंगूठी खंभे पर गिर जाती है। फिर वीडियो में एक जगह पर कट लग जाता है जब चार में से तीन रिंग खंभे की जगह पर लग जाती हैं। क्लॉबॉट पीछे हटता है और अपना पंजा नीचे करता है, दूसरी अंगूठी उठाने की कोशिश करता है, लेकिन समय समाप्त हो जाता है। अंतिम स्कोर ऑटोनॉमस स्कोर 9 और ड्राइवर कंट्रोल स्कोर 9 है, कुल स्कोर 18 है।
यह सिर्फ एक उदाहरण है कि स्प्लिट डिसीजन चैलेंज गतिविधि में एक रोबोट कैसा प्रदर्शन कर सकता है।
इस गतिविधि को पूरा करने के तरीके के बारे में अधिक जानने के लिए इस दस्तावेज़ में गए चरणों का पालन करें। गूगल / .docx / .pdf
अपनी समझ की जाँच करें
चुनौती शुरू करने से पहले, सुनिश्चित करें कि आप नीचे दिए गए दस्तावेज़ में दिए गए प्रश्नों के उत्तर अपनी इंजीनियरिंग नोटबुक में लिखकर चुनौती के नियमों और संरचना को समझ लें।
अपनी समझ की जाँच करें प्रश्न गूगल / .docx / .pdf
प्रश्नों को पूरा करने के बाद, चुनौती का अभ्यास करने का प्रयास करें।
स्प्लिट डिसीजन चैलेंज में भाग लेने के लिए अगला > चुनें।