Langsung ke konten utama

Pelajaran 3: Ringkasan Pasca-Proyek

  • Saat proyek ini dijalankan, Robot VR terus bergerak maju bahkan ketika bertabrakan dengan cakram hijau pertama.
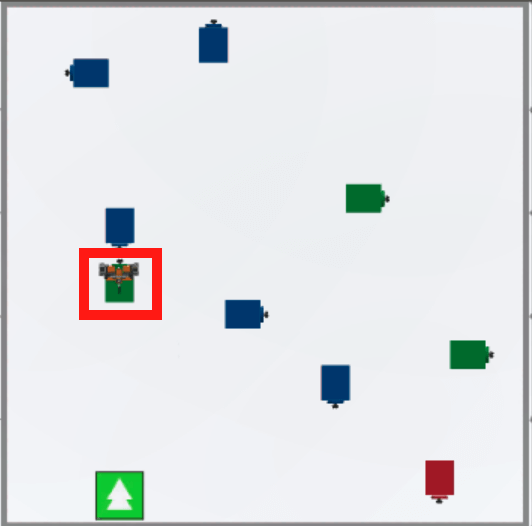
    Tampilan dari atas VR Disk Maze Playground setelah menjalankan proyek blok VEXcode kami. Robot VR tersebut gagal dalam tantangan karena melaju ke depan dan menabrak cakram hijau pertama yang berada tepat di depannya.
  • Proyek ini hanya menginstruksikan Robot VR untuk memeriksa kondisi setiap blok [Jika maka] sekali di awal proyek.
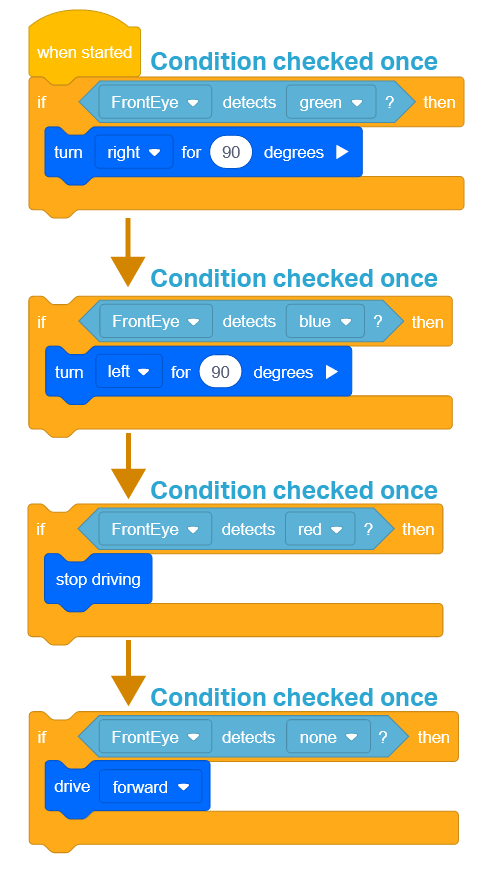
    Diagram alur logika dalam proyek blok VR VEXcode kami. Panah menunjukkan bahwa setiap pernyataan if hanya dijalankan sekali sebelum proyek berakhir, sehingga membuat proyek kita jauh kurang responsif daripada yang kita inginkan. Proyek kami memeriksa apakah mata depan mendeteksi warna hijau, dan jika ya, maka akan berputar ke kanan sebesar 90 derajat. Selanjutnya, jika mata depan mendeteksi warna biru, ia akan berputar ke kiri sebesar 90 derajat. Selanjutnya, jika sensor mata depan mendeteksi warna merah, sensor akan berhenti mengemudi. Terakhir, jika mata depan tidak mendeteksi apa pun, ia akan bergerak maju.
  • Blok [Jika maka] berbeda dengan blok [Tunggu sampai].
    • [Tunggu hingga] blok tidak memerlukan keputusan yang harus dibuat oleh Robot VR. Ketika kondisinya BENAR, blok [Tunggu sampai] menjalankan blok berikutnya dalam tumpukan. Ketika kondisinya SALAH, blok [Tunggu sampai] terus menunggu hingga kondisinya BENAR dan menghentikan jalannya proyek selanjutnya.
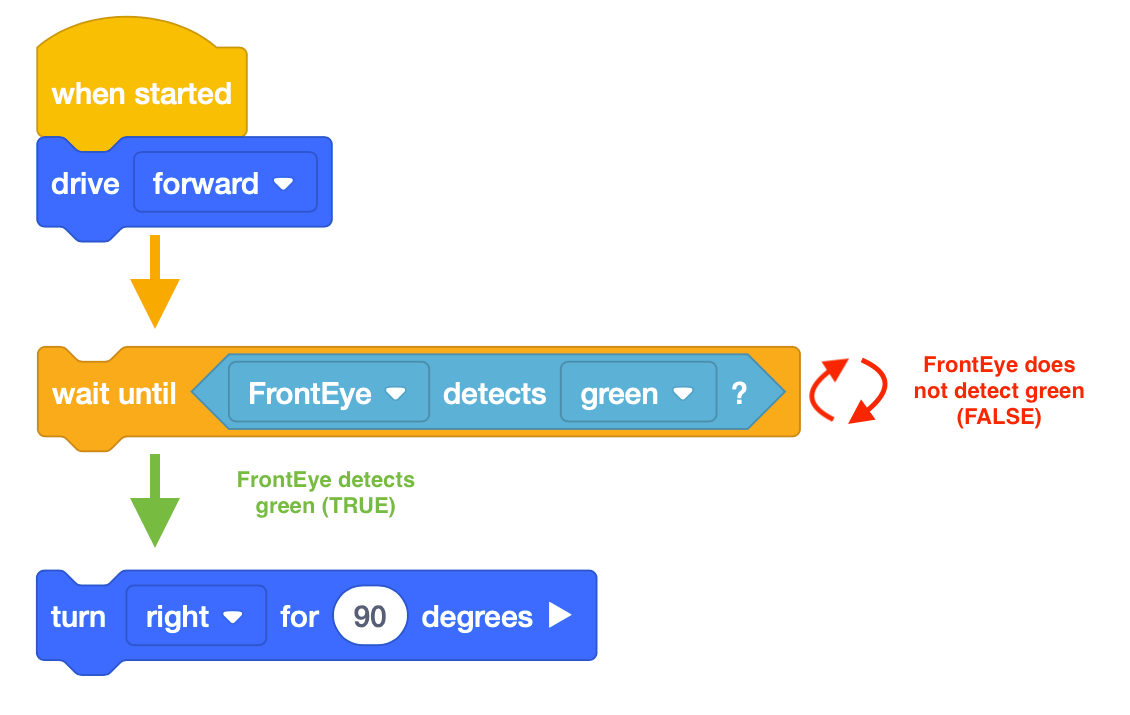
      Diagram alur proyek VR VEXcode contoh yang menggunakan blok "Wait Until" di antara blok "Drive Forward" dan blok "Turn Right for 90 degrees". Parameter blok Wait Until berbunyi 'Front Eye mendeteksi warna hijau?'. Panah menunjukkan alur logika, memperlihatkan bahwa blok Wait Until menahan program untuk terus berjalan maju hingga parameternya bernilai benar, kemudian berhenti berjalan maju dan berbelok ke kanan sebesar 90 derajat.
    • [Jika demikian] blok-blok tersebut mengharuskan Robot VR untuk mengambil keputusan. Jika kondisinya BENAR, maka blok-blok di dalam blok [Jika maka] C akan dijalankan. Jika kondisinya SALAH, maka blok di dalam blok [Jika maka] C akan dilewati.
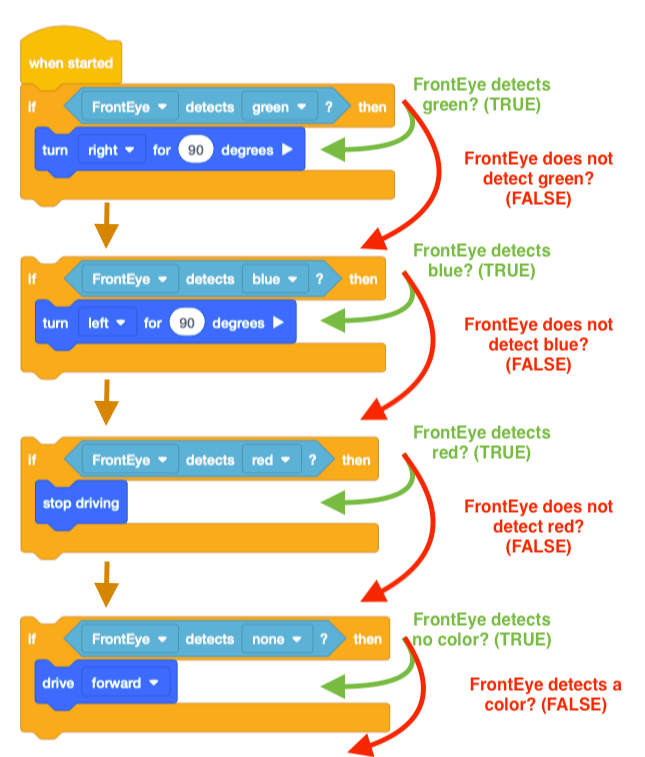
      Diagram alur logika dalam proyek blok VR VEXcode kami. Tanda panah menunjukkan bahwa setiap pernyataan if hanya diperiksa sekali, memberikan opsi kepada blok internalnya untuk dijalankan sebelum alur program berlanjut ke pernyataan if berikutnya. Setelah pernyataan if terakhir diperiksa, alur logika tidak pernah kembali untuk memeriksa pernyataan if lainnya lagi, sehingga proyek menjadi jauh kurang responsif daripada yang kita inginkan. Proyek kami memeriksa apakah mata depan mendeteksi warna hijau, dan jika ya, maka akan berputar ke kanan sebesar 90 derajat. Selanjutnya, jika mata depan mendeteksi warna biru, ia akan berputar ke kiri sebesar 90 derajat. Selanjutnya, jika sensor mata depan mendeteksi warna merah, sensor akan berhenti mengemudi. Terakhir, jika mata depan tidak mendeteksi apa pun, ia akan bergerak maju.
  • Robot VR akan terus bergerak maju karena blok [If then] terakhir dalam tumpukan dilaporkan sebagai TRUE dan semua blok lainnya dilaporkan sebagai FALSE di awal proyek.
  • Simpan proyek sebelum melanjutkan ke Pelajaran berikutnya.

Pertanyaan

Silakan pilih tautan di bawah ini untuk mengakses kuis pelajaran.

Google Doc / .docx / .pdf