पाठ 1: स्थान संवेदक
इस पाठ में, आप सीखेंगे कि लोकेशन सेंसर क्या है और नंबर ग्रिड मैप प्लेग्राउंड पर कोऑर्डिनेट प्लेन पर वीआर रोबोट को नेविगेट करने के लिए लोकेशन सेंसर का उपयोग कैसे करें। आप सीखेंगे कि लोकेशन सेंसर कैसे काम करता है और VEXcode VR प्रोजेक्ट में लोकेशन सेंसर का उपयोग कैसे किया जाता है।
सीखने के परिणाम
- यह पहचानें कि लोकेशन सेंसर एक वीआर रोबोट के केंद्र मोड़ बिंदु से (X,Y) निर्देशांक पढ़ता है।
- यह पहचानें कि (रोबोट की स्थिति) ब्लॉक मिलीमीटर या इंच में वीआर रोबोट की एक्स या वाई निर्देशांक स्थिति की रिपोर्ट करता है।
- बताइए कि VEXcode VR प्रोजेक्ट में लोकेशन सेंसर का उपयोग क्यों किया जाएगा।
- यह पहचानें कि ऐसा प्रोजेक्ट कैसे बनाया जाए जिसमें एक वीआर रोबोट एक्स-अक्ष के साथ तब तक ड्राइव करे जब तक कि लोकेशन सेंसर का मान एक निर्धारित सीमा से अधिक न हो जाए।
- बताइए कि वीआर रोबोट के चलने पर निर्देशांक मान कैसे बदलते हैं (उदाहरण के लिए, जब एक वीआर रोबोट खेल के मैदान पर दाईं ओर चलता है, तो X मान बढ़ जाता है)।
स्थान सेंसर
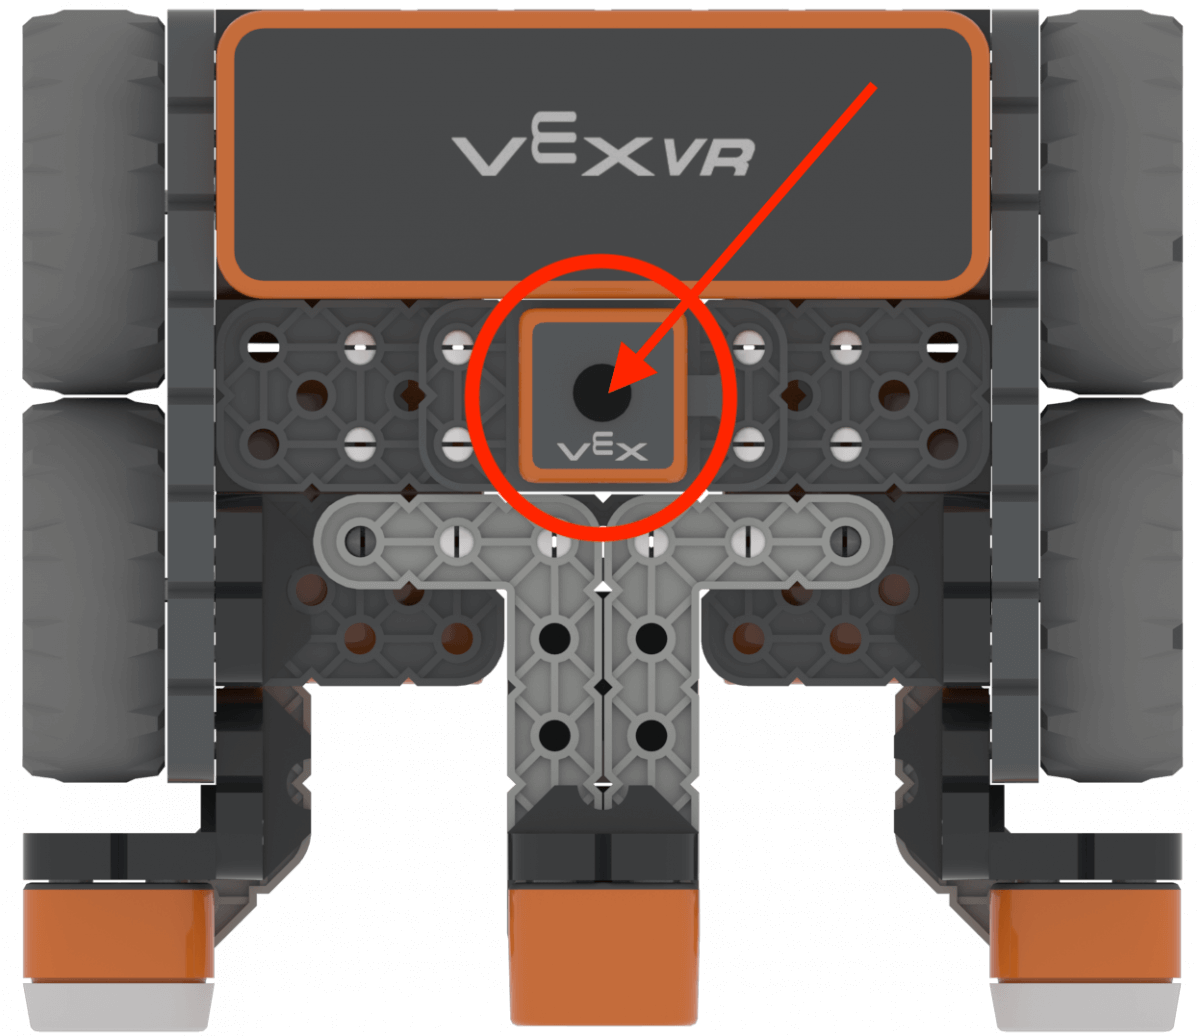
एक वीआर रोबोट में एक लोकेशन सेंसर अंतर्निहित होता है जो वीआर रोबोट की (X,Y) स्थिति की जानकारी देता है। वीआर रोबोट की स्थिति सामने के मध्य बिंदु द्वारा निर्धारित की जाती है। वीआर रोबोट पर पेन की स्थिति भी यही है।
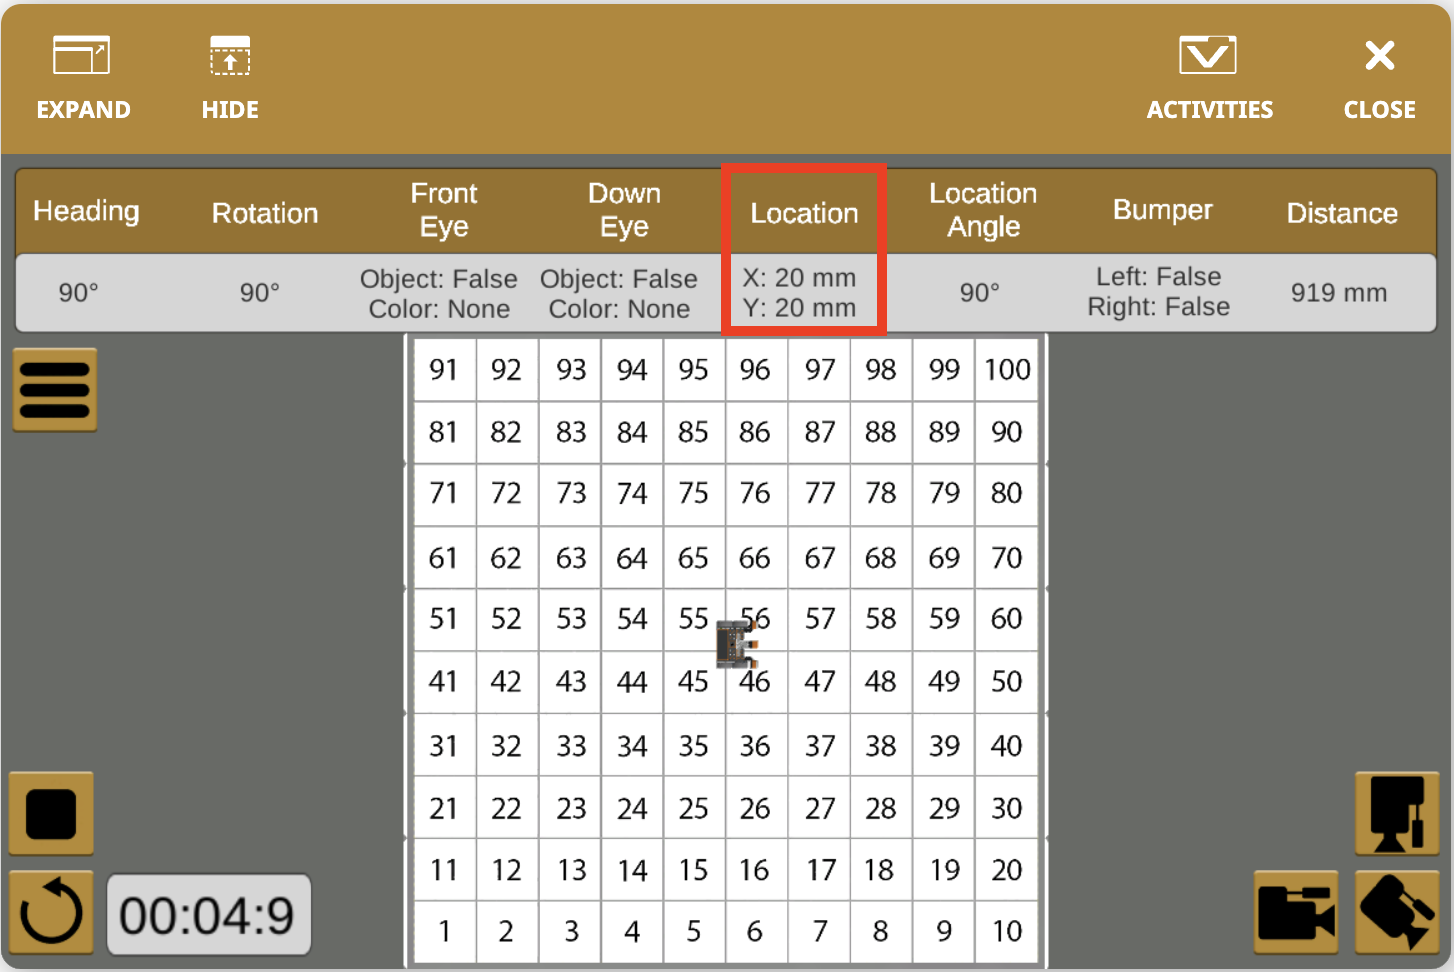
VEXcode VR के डैशबोर्ड पर लोकेशन सेंसर के मान देखे जा सकते हैं। लोकेशन सेंसर के बारे में और अधिक जानने के लिए, और VEXcode VR प्रोजेक्ट्स में लोकेशन सेंसर का उपयोग कैसे करें, यह जानने के लिए लोकेशन सेंसर - रोबोट फीचर्स - VEXcode VR लेख देखें।
वीआर प्लेग्राउंड में निर्देशांक
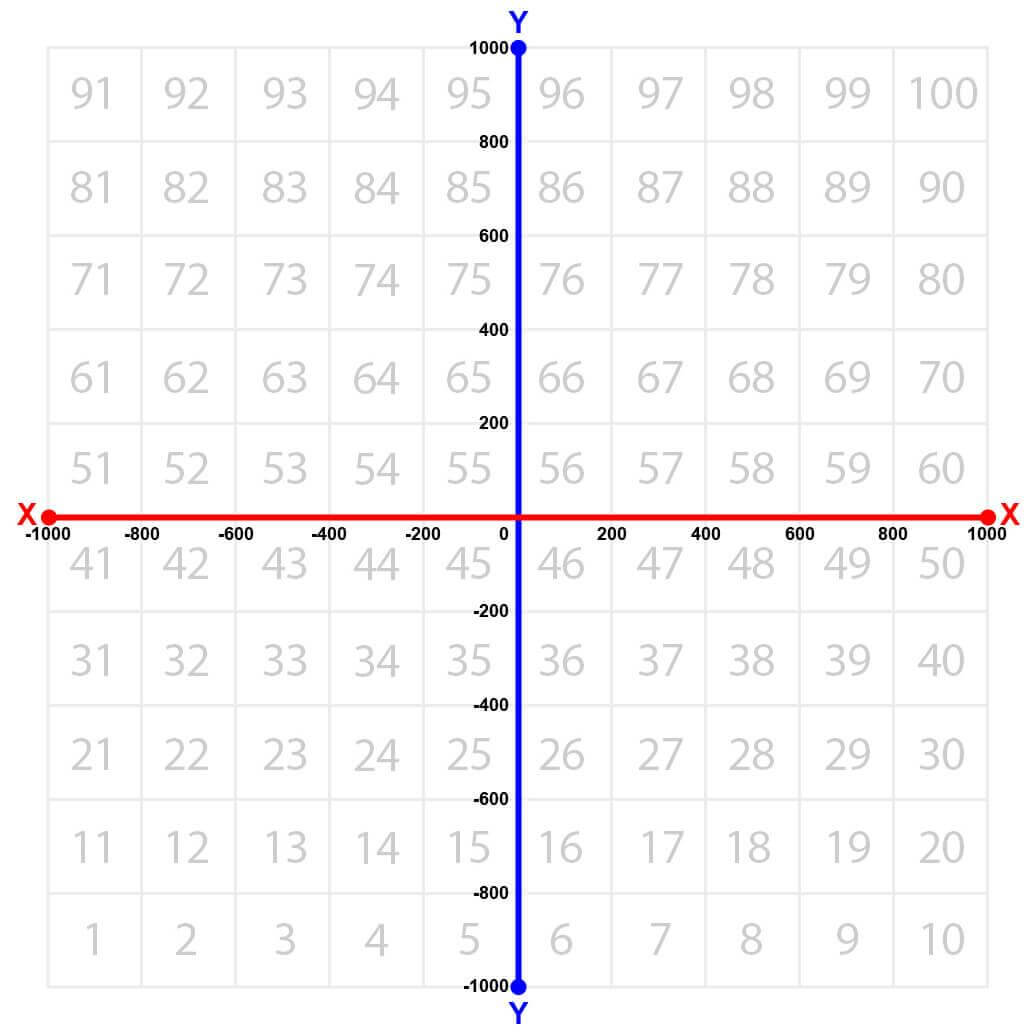
प्लेग्राउंड के अधिकांश मान X और Y स्थितियों के लिए -1000 मिलीमीटर (मिमी) से 1000 मिलीमीटर (मिमी) तक होते हैं।
VEXcode VR डैशबोर्ड लोकेशन सेंसर से निर्धारित VR रोबोट की (X,Y) स्थिति को प्रदर्शित करता है।
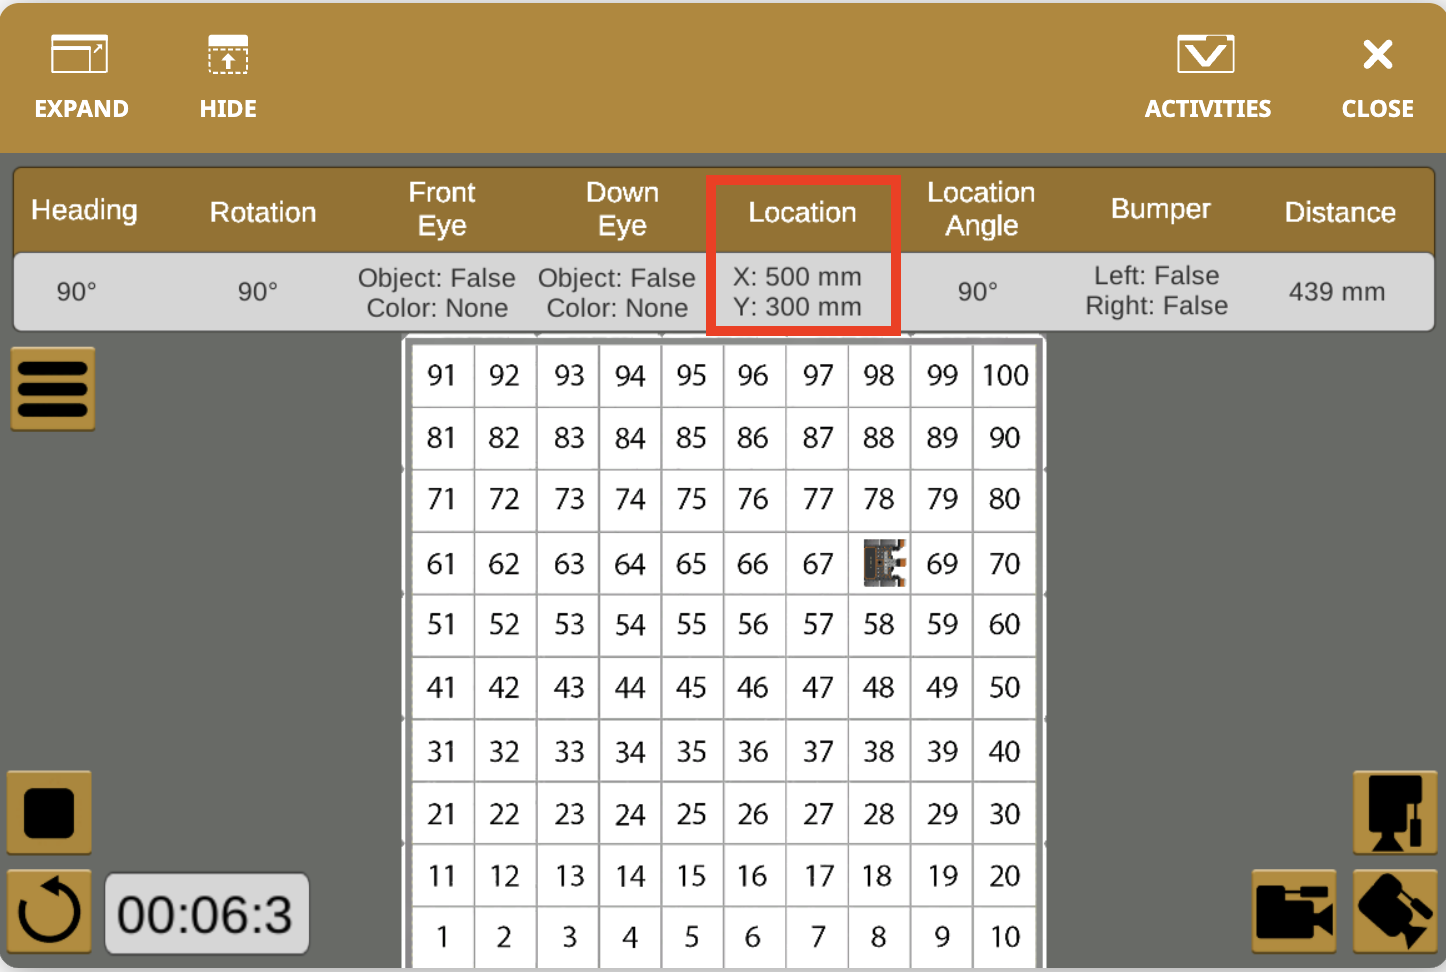
प्लेग्राउंड पर (X,Y) निर्देशांकों की पहचान कैसे करें, और VR रोबोट के वर्तमान स्थान और कोण के निर्देशांकों की पहचान कैसे करें, इस बारे में जानकारी के लिए निम्नलिखित लेख देखें।
VEXcode VR में कोऑर्डिनेट सिस्टम (X,Y) और पोजीशन ब्लॉक का उपयोग कैसे करें, इस बारे में अधिक जानकारी के लिए, निम्नलिखित लेख देखें।
आवेदन करना
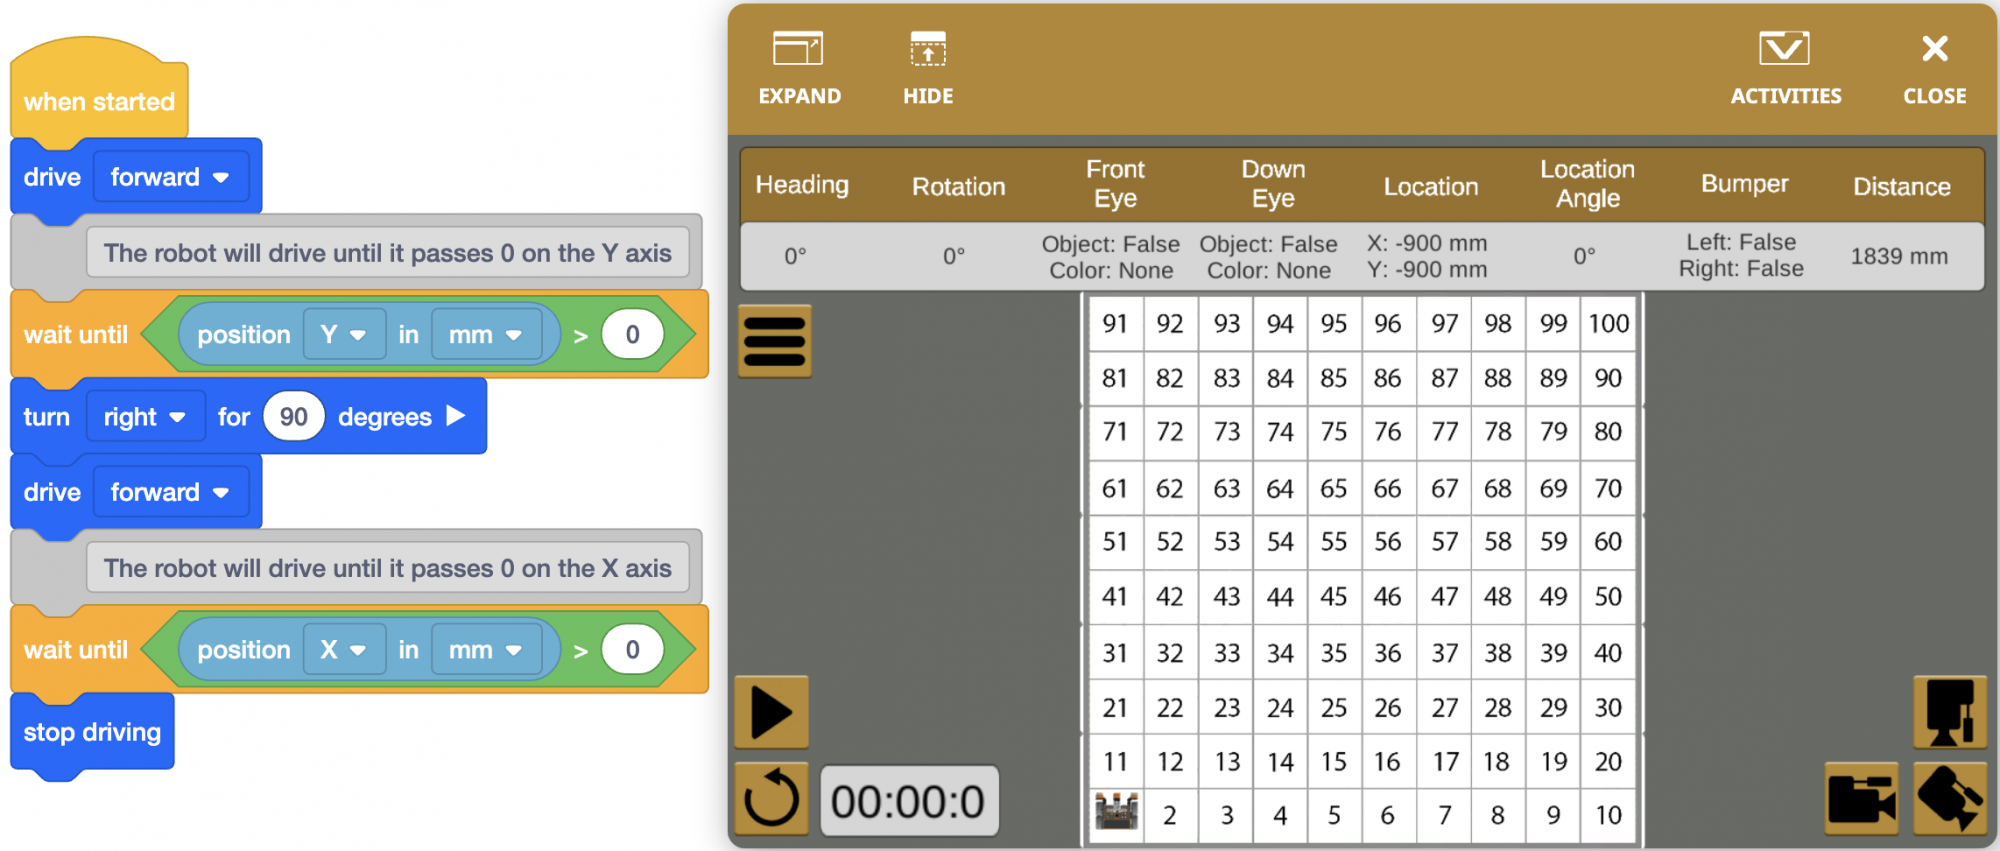
लोकेशन सेंसर का उपयोग किसी भी खेल के मैदान के निर्देशांकों का पता लगाने के लिए किया जा सकता है। लोकेशन सेंसर से प्राप्त फीडबैक के आधार पर वीआर रोबोट को नेविगेट करने का तरीका देखने के लिए "लोकेशन" उदाहरण प्रोजेक्ट को लोड करें और चलाएं।
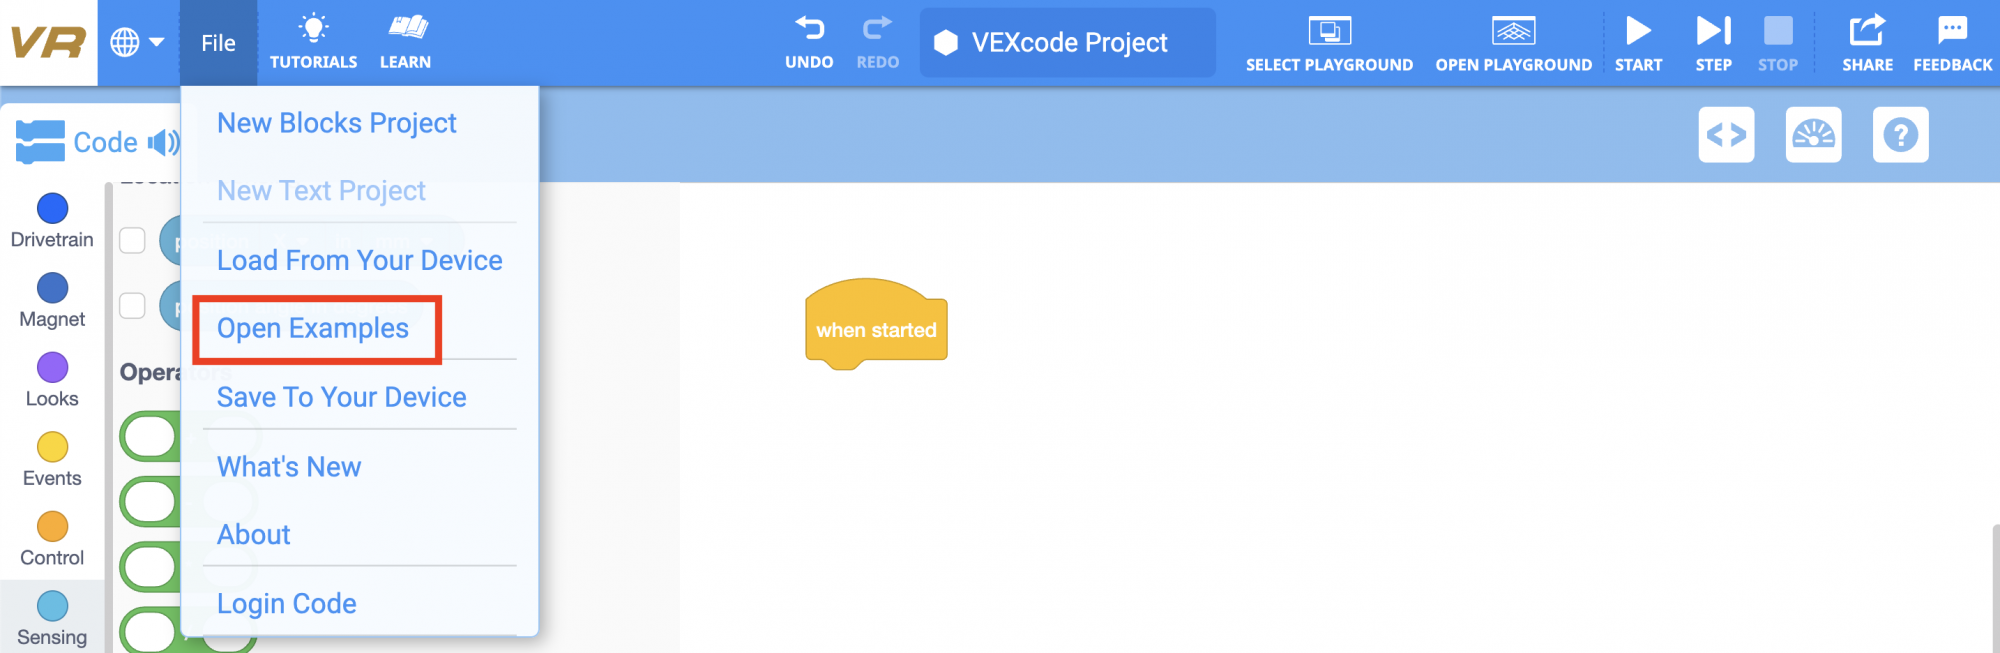
- फ़ाइल ड्रॉपडाउन मेनू से "उदाहरण खोलें" चुनें।
- “स्थान” उदाहरण परियोजना का चयन करें।
- यदि नंबर ग्रिड मैप प्लेग्राउंड पहले से खुला नहीं है, तो उसे चुनें और प्रोजेक्ट चलाएं।
-
ध्यान दें कि वीआर रोबोट तब तक चलता है जब तक वाई निर्देशांक शून्य से अधिक नहीं हो जाता, फिर दाईं ओर मुड़ता है, और फिर तब तक चलता है जब तक एक्स निर्देशांक शून्य से अधिक नहीं हो जाता। यह वीआर रोबोट को नंबर ग्रिड मैप प्लेग्राउंडके केंद्र के करीब, स्थान (0, 0) के पास रखता है।