
Pelajaran 1: Sensor Lokasi
Dalam Pelajaran ini, Anda akan mempelajari apa itu Sensor Lokasi dan bagaimana menggunakan Sensor Lokasi untuk menavigasi Robot VR pada bidang koordinat di Playground Peta Grid Nomor . Anda akan mempelajari cara kerja Sensor Lokasi dan cara menggunakan Sensor Lokasi dalam proyek VEXcode VR.
Hasil belajar
- Identifikasi bahwa Sensor Lokasi membaca koordinat (X,Y) dari titik putar tengah Robot VR.
- Identifikasi bahwa blok (Posisi Robot) melaporkan posisi koordinat X atau Y dari Robot VR dalam milimeter atau inci.
- Jelaskan mengapa Sensor Lokasi akan digunakan dalam proyek VEXcode VR.
- Identifikasi cara membuat proyek yang memiliki robot VR yang bergerak sepanjang sumbu X hingga nilai Sensor Lokasi lebih besar dari nilai ambang batas.
- Jelaskan bagaimana nilai koordinat berubah saat Robot VR bergerak (misalnya, saat Robot VR bergerak ke kanan di Playground, nilai X meningkat).
Sensor Lokasi
Robot VR memiliki sensor lokasi terintegrasi yang melaporkan posisi (X,Y) robot VR tersebut. Lokasi Robot VR ditentukan oleh titik putar tengah depan. Ini juga merupakan lokasi Pena pada Robot VR.
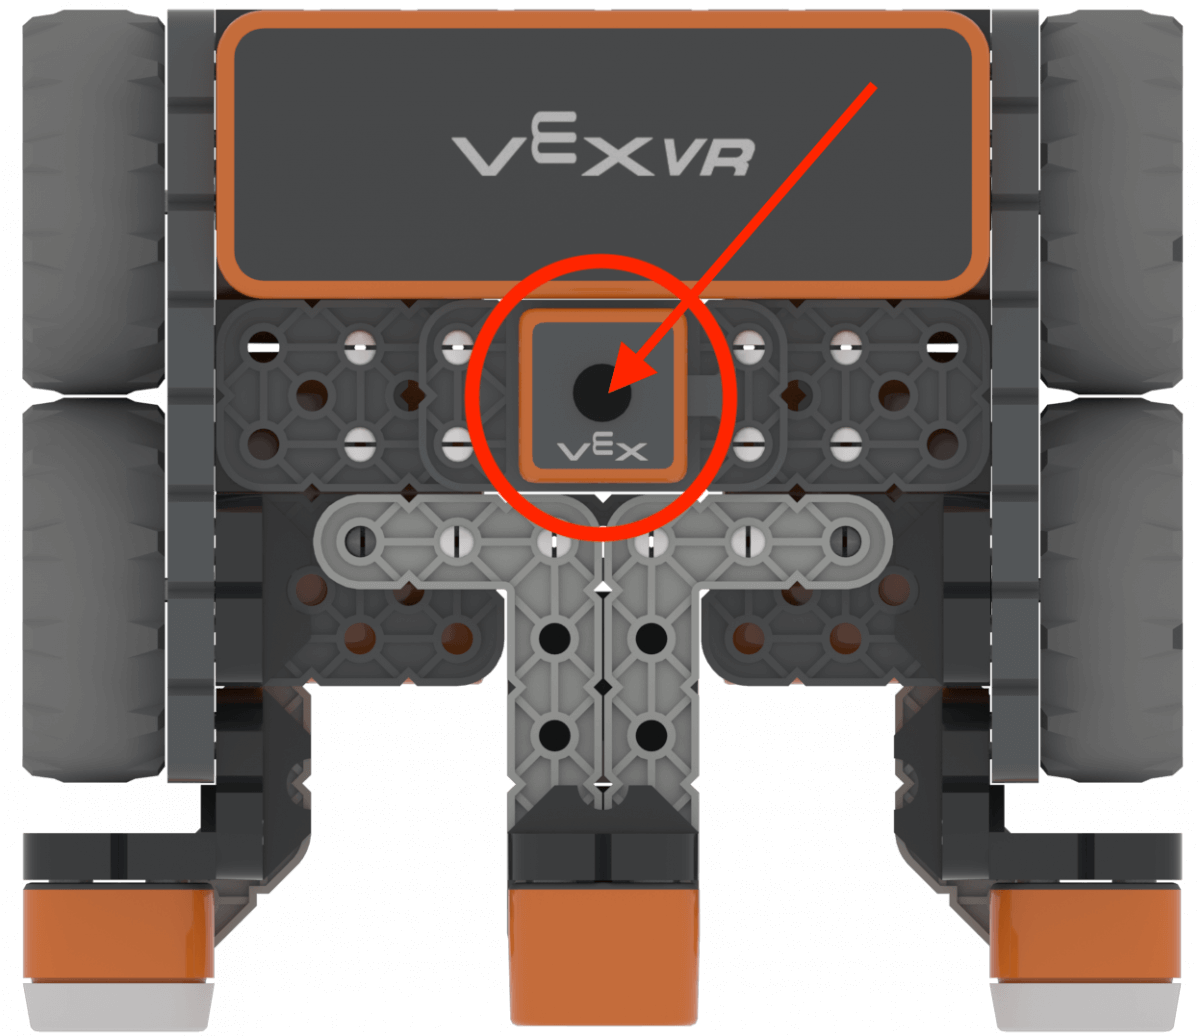
Nilai sensor lokasi dapat dilihat pada Dasbor di VEXcode VR. Lihat artikel Location Sensor - Robot Features - VEXcode VR untuk mempelajari lebih lanjut tentang Location Sensor, dan cara menggunakan Location Sensor dalam proyek VEXcode VR.
Koordinat di Taman Bermain VR
Sebagian besar Playground memiliki rentang posisi X dan Y dari -1000 milimeter (mm) hingga 1000 milimeter (mm).
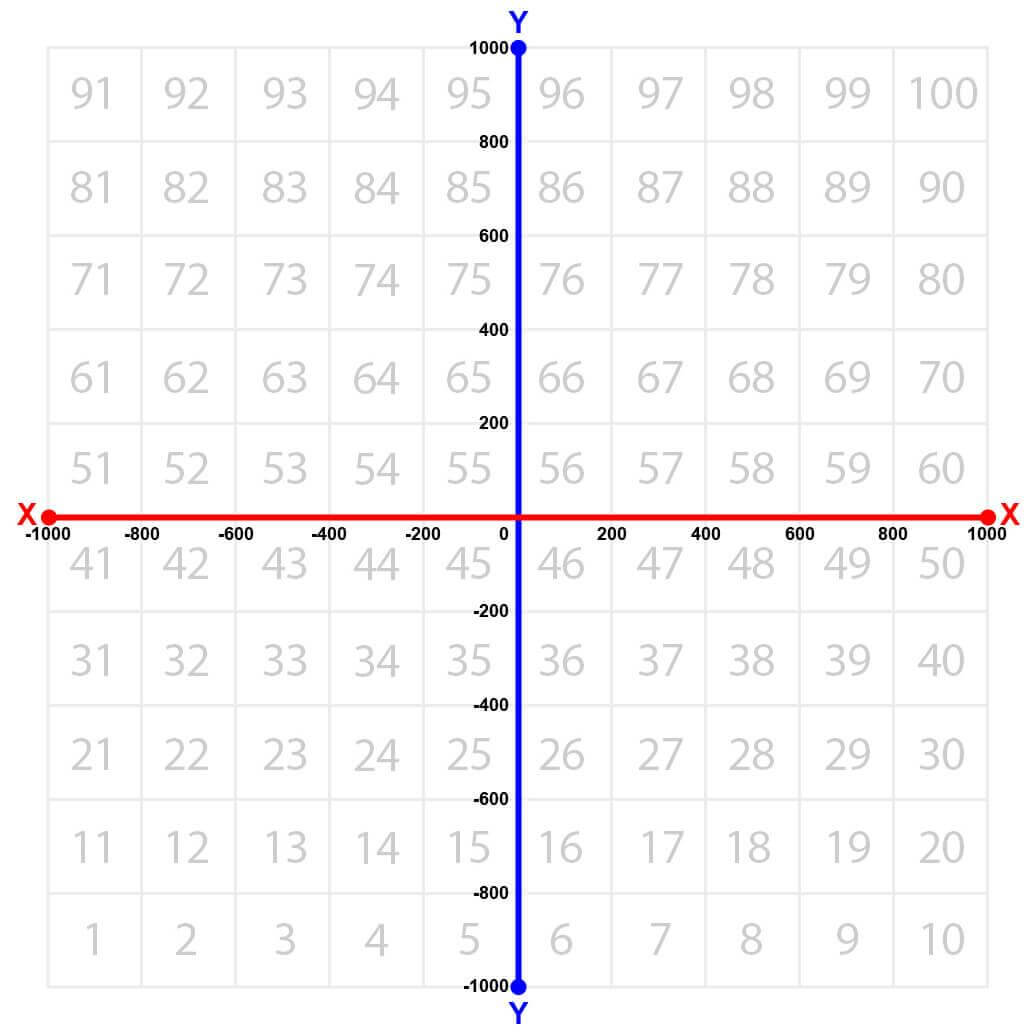
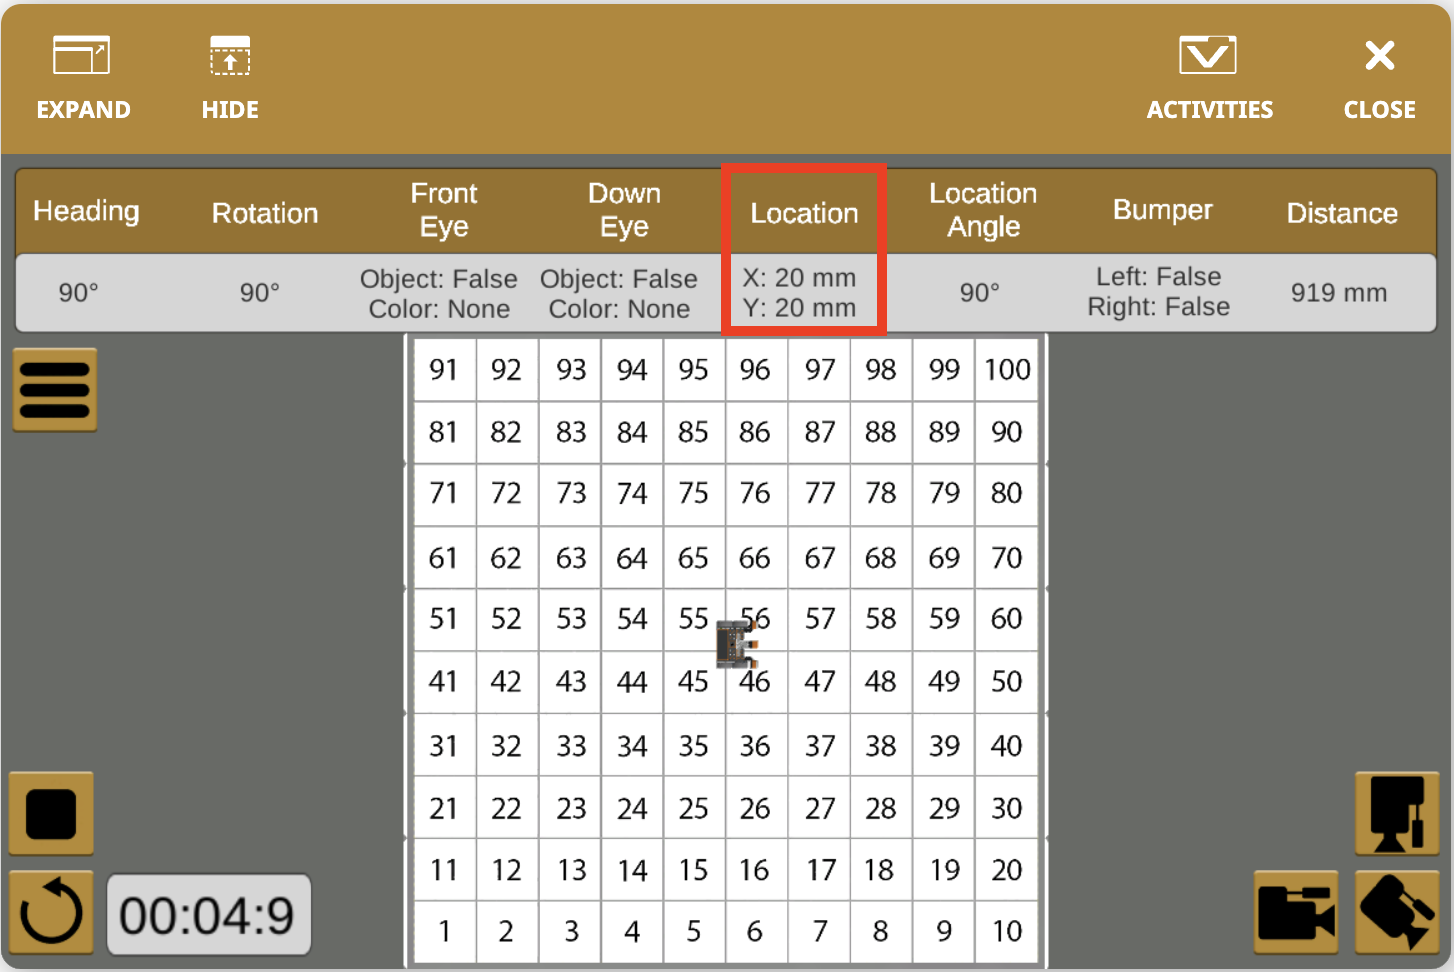
Dasbor VEXcode VR menampilkan posisi (X,Y) Robot VR yang ditentukan dari Sensor Lokasi.
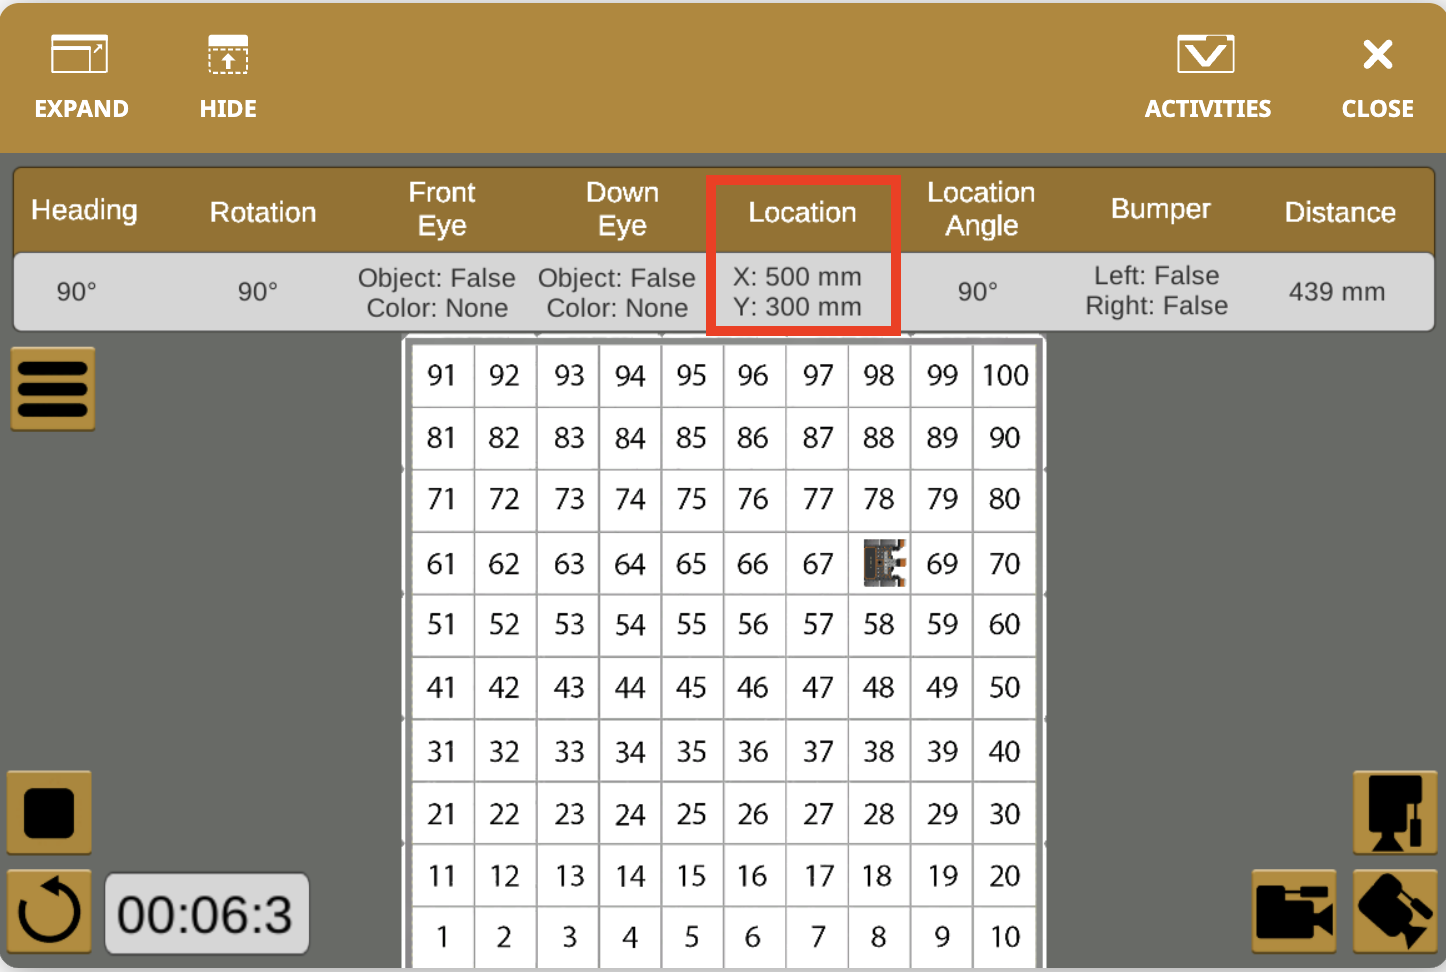
Lihat artikel berikut untuk informasi tentang cara mengidentifikasi koordinat (X,Y) pada Playground, dan cara mengidentifikasi koordinat lokasi dan sudut terkini dari Robot VR.
Untuk informasi lebih lanjut tentang cara menggunakan sistem koordinat (X,Y), dan blok posisi di VEXcode VR, lihat artikel berikut.
Menerapkan
Sensor Lokasi dapat digunakan untuk menavigasi koordinat Taman Bermain mana pun. Muat dan jalankan proyek contoh “Lokasi” untuk melihat cara menavigasi Robot VR dengan umpan balik dari Sensor Lokasi.
- Pilih “Buka Contoh” dari menu tarik-turun File.
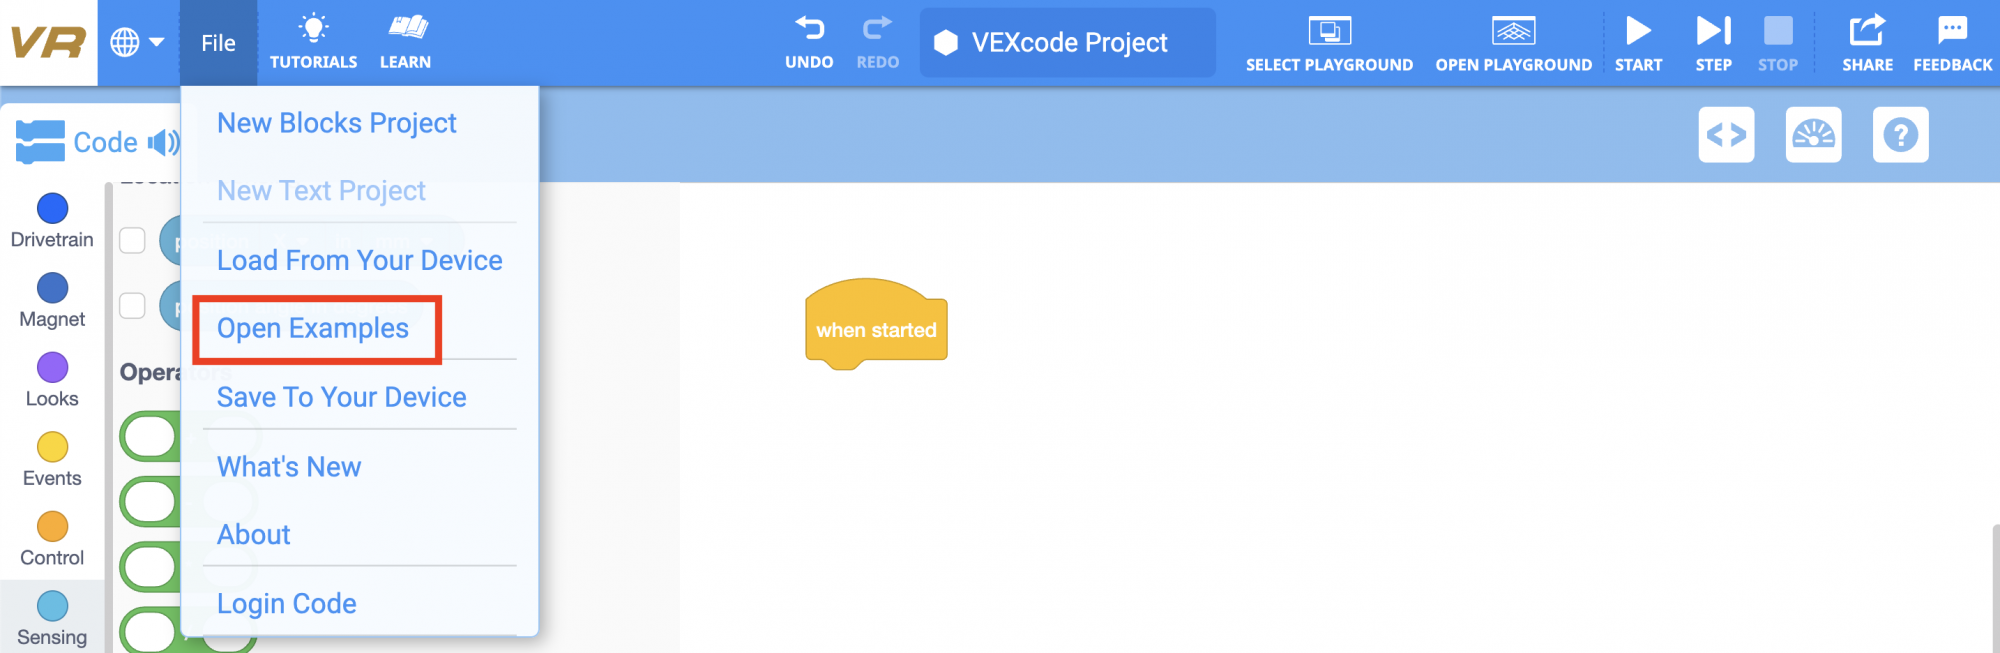
- Pilih proyek contoh “Lokasi”.
- Pilih Number Grid Map Playground jika belum terbuka, lalu jalankan proyeknya.
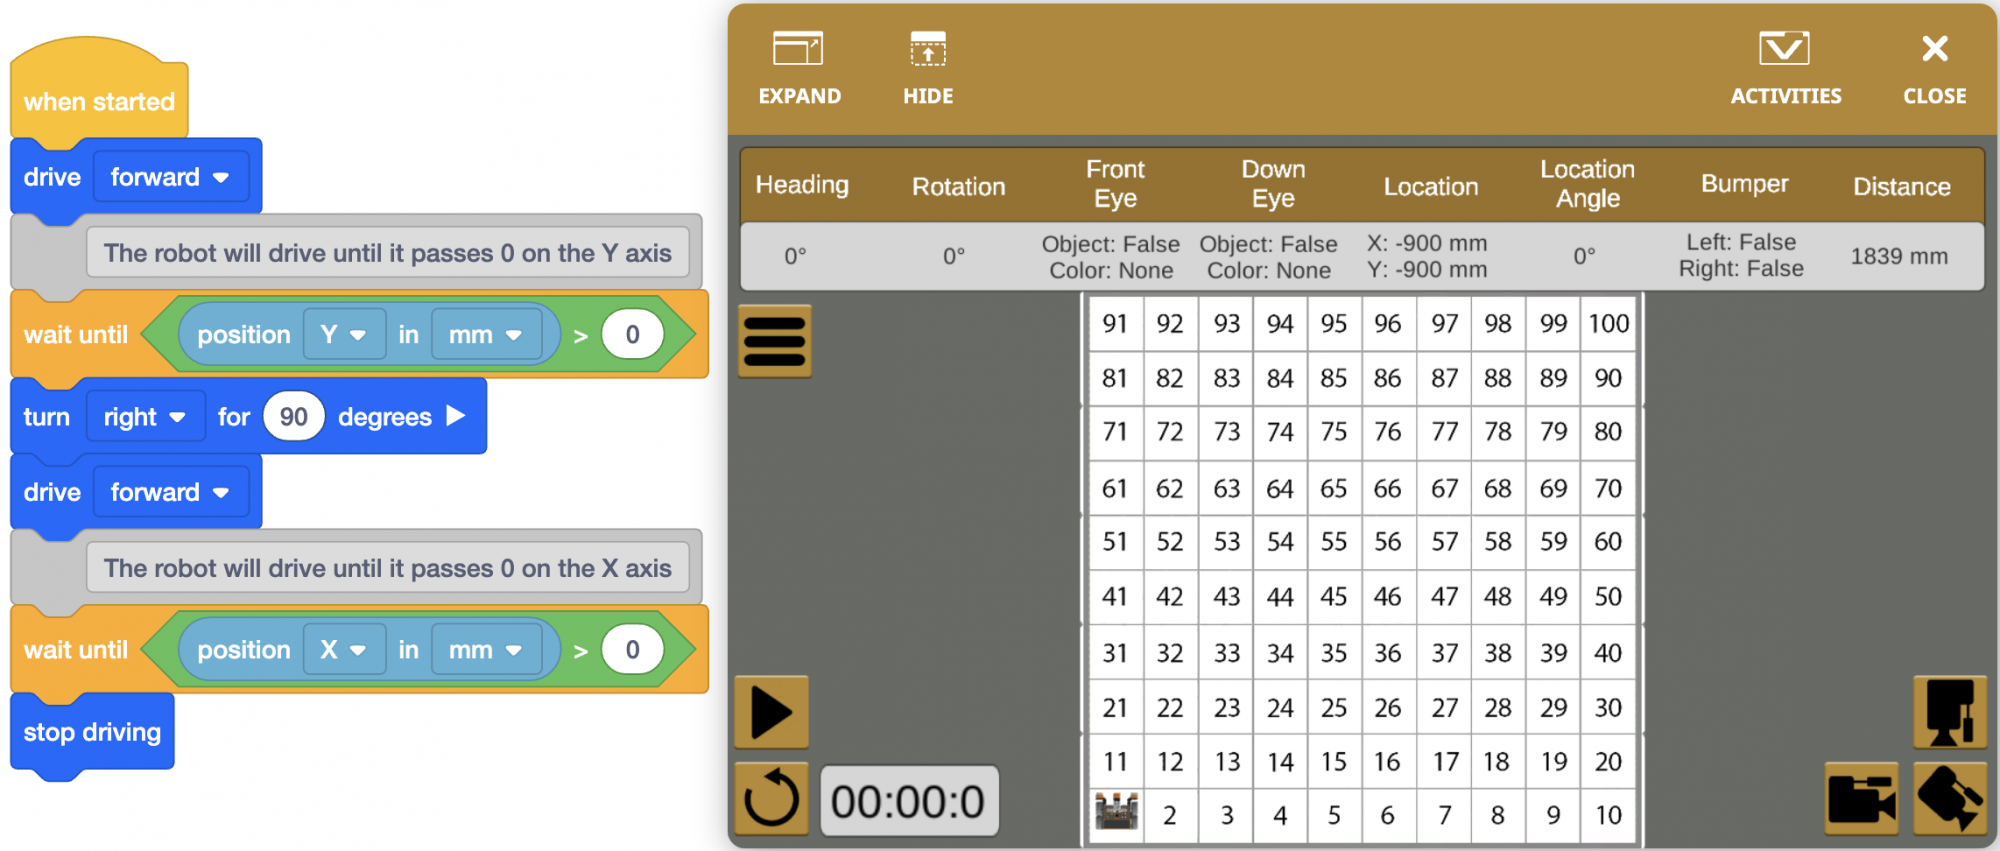
-
Perhatikan bahwa Robot VR bergerak hingga koordinat Y lebih besar dari nol, berbelok ke kanan, lalu bergerak hingga koordinat X lebih besar dari nol. Hal ini menempatkan Robot VR dekat dengan pusat Number Grid Map Playground, dekat lokasi (0, 0).
Pertanyaan
Silakan pilih tautan di bawah ini untuk mengakses kuis pelajaran.
Google Doc / .docx / .pdf