मुख्य सामग्री पर जाएं

पाठ 2: नंबर '1' की ओर बढ़ें

  • अब वीआर रोबोट वापस '1' नंबर पर जाएगा।

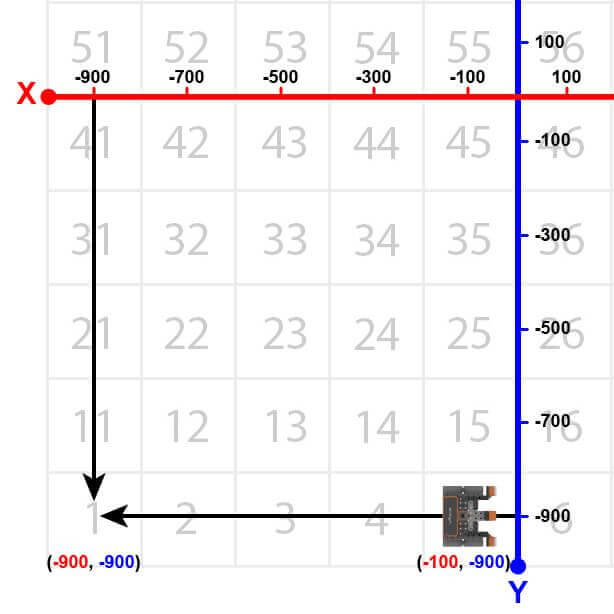
    नंबर ग्रिड मैप प्लेग्राउंड का ऊपर से नीचे का दृश्य, जिसमें दो अक्ष संकेतक पांचवें स्थान की स्थिति को चिह्नित करते हैं। वीआर रोबोट -100 X और -900 Y पर स्थित पाँचवें स्थान पर है।
  • वीआर रोबोट को वापस '1' नंबर पर ले जाने के लिए, [Stop driving] ब्लॉक को हटा दें और इसे निम्नलिखित ब्लॉकों से बदल दें।
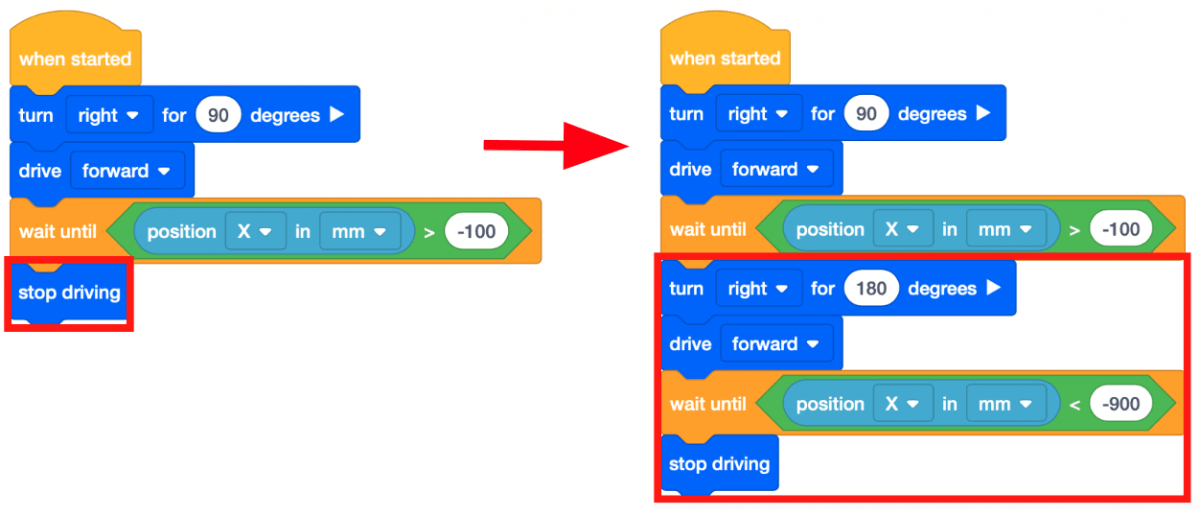
    रोबोट को स्पेस 1 से स्पेस 5 तक ले जाने और वापस स्पेस 1 पर लाने के लिए जिन ब्लॉकों को जोड़ने की आवश्यकता होती है, उनका एक संक्षिप्त विवरण। यह स्टॉप ड्राइविंग ब्लॉक से पहले टर्न, ड्राइव और वेट ब्लॉक जोड़कर किया जाता है। अब पूरी परियोजना इस प्रकार है: शुरू करते ही, 90 डिग्री दाएं मुड़ें और फिर आगे बढ़ें। रोबोट की X स्थिति (मिलीमीटर में) -100 से अधिक होने तक प्रतीक्षा करें, फिर 180 डिग्री दाएं मुड़ें और फिर आगे बढ़ें। अंत में, रोबोट की X स्थिति (मिलीमीटर में) -900 से कम होने तक प्रतीक्षा करें और फिर चलना बंद कर दें।
  • ध्यान दें कि दूसरे [Wait until] ब्लॉक में <Greater than> ब्लॉक के बजाय <Less than> बूलियन ब्लॉक शामिल है। ऐसा इसलिए है क्योंकि वीआर रोबोट अब एक्स अक्ष पर चल रहा है और संख्याएँ अधिक ऋणात्मक होती जा रही हैं। वीआर रोबोट तब रुक जाएगा जब एक्स का मान -900 से कम होगा।
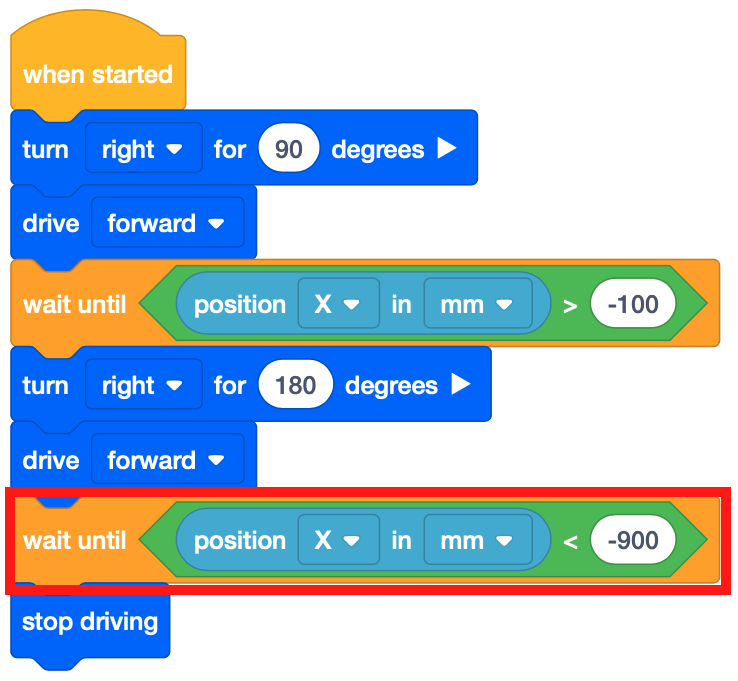
    VEXcode VR ब्लॉक्स प्रोजेक्ट रोबोट को पहले स्थान से पांचवें स्थान तक और फिर वापस पहले स्थान पर ले जाने का काम करता है। पूरी परियोजना इस प्रकार है: शुरू करते समय, 90 डिग्री दाएं मुड़ें और फिर आगे बढ़ें। रोबोट की X स्थिति (मिलीमीटर में) -100 से अधिक होने तक प्रतीक्षा करें, फिर 180 डिग्री दाएं मुड़ें और फिर आगे बढ़ें। अंत में, रोबोट की X स्थिति (मिलीमीटर में) -900 से कम होने तक प्रतीक्षा करें और फिर चलना बंद कर दें।
  • यदि नंबर ग्रिड मैप प्लेग्राउंड पहले से खुला नहीं है, तो उसे लॉन्च करें और प्रोजेक्ट चलाएं।
  • वीआर रोबोट को नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '1' तक ड्राइव करते हुए देखें।
  • इस प्रोजेक्ट में, वीआर रोबोट नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '1' तक ड्राइव करता है। चूंकि वीआर रोबोट के '1' संख्या तक पहुंचने पर एक्स-मान घटकर हो जाता है, इसलिए परियोजना में <Less than> ब्लॉक का उपयोग किया जाता है।
  • वीआर रोबोट तब रुक जाएगा जब उसका एक्स-मान उस निर्देशांक के एक्स-मान से होगा जिस पर इंगित संख्या स्थित है। चूंकि संख्या '1' का X-मान -900 है, इसलिए X-मान -900 से कम होने पर VR रोबोट चलना बंद कर देगा।
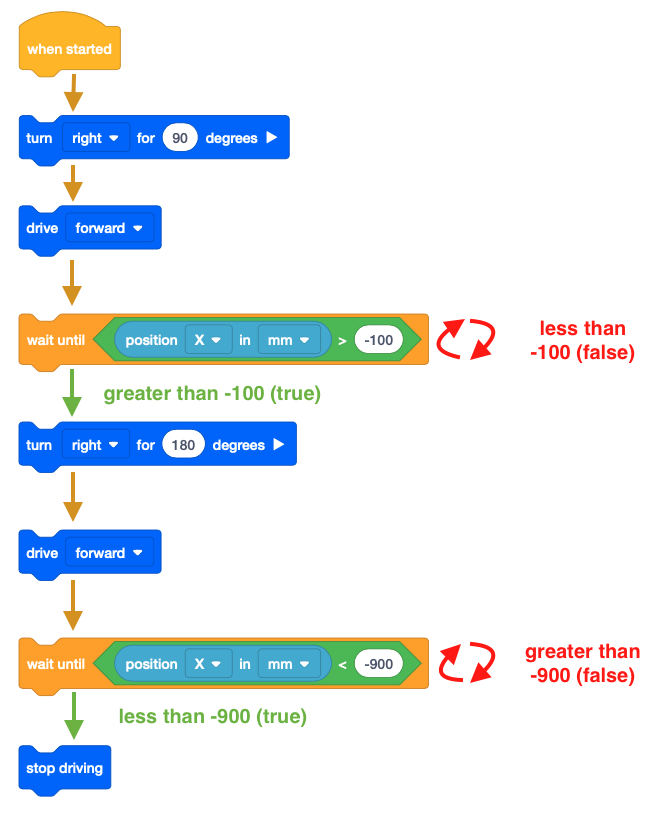
VEXcode VR ब्लॉक्स प्रोजेक्ट में लॉजिक के प्रवाह को दर्शाने वाला एक आरेख। यह प्रोजेक्ट 90 डिग्री दाएं मुड़कर और फिर आगे बढ़ते हुए शुरू होता है, और उस कमांड को तब तक बनाए रखता है जब तक कि रोबोट सेंसर की X स्थिति (मिलीमीटर में) -100 से अधिक न हो जाए। इसके बाद 180 डिग्री दाएं मुड़ें और आगे बढ़ें, इस कमांड को तब तक दबाए रखें जब तक रोबोट सेंसर की X स्थिति मिलीमीटर में -900 से कम न हो जाए, जिसके बाद स्टॉप ड्राइविंग ब्लॉक ड्राइव फॉरवर्ड कमांड को समाप्त कर देता है।

आपकी जानकारी के लिए

एक [Wait] ब्लॉक स्टैक में अगले ब्लॉक पर जाने से पहले प्रोजेक्ट के प्रवाह को कुछ सेकंड के लिए रोक देगा। [Wait] ब्लॉक का उपयोग आपके प्रोजेक्ट में उन व्यक्तिगत व्यवहारों का निरीक्षण करने में मदद करने के लिए किया जा सकता है जो एक साथ तेजी से चल सकते हैं, जैसे कि प्लेग्राउंड पर दो अलग-अलग स्थानों के बीच घूमना।
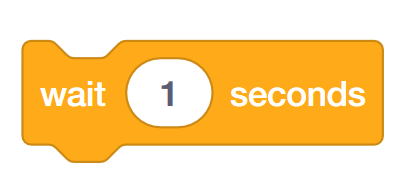
'1 सेकंड प्रतीक्षा करें' संदेश वाला वेट ब्लॉक।

स्विच ब्लॉक का उपयोग करना 

नीचे दी गई छवि स्विच [प्रतीक्षा] ब्लॉक को प्रदर्शित करती है। ध्यान दें कि संख्यात्मक मान माप की इकाई से पहले लिखा जाता है, जिसे अल्पविराम से अलग किया जाता है। 
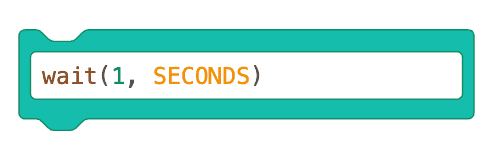
वेट स्विच ब्लॉक में पायथन कोड है जो 'wait(1, SECONDS)' पढ़ता है।

आप SECONDS पैरामीटर को MSEC से बदलकर सेकंड से मिलीसेकंड में बदल सकते हैं। पैरामीटर दर्ज करते समय सभी अक्षरों को बड़े अक्षरों में लिखना सुनिश्चित करें।
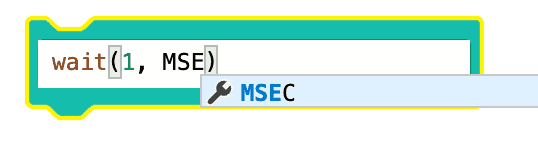
ऑटो-कंप्लीट फीचर को प्रदर्शित करने के लिए वेट स्विच ब्लॉक का उपयोग करें। ब्लॉक में 'wait(1, MSEC)' लिखा है, और उपयोगकर्ता ऑटो-कंप्लीट का उपयोग करके मिलीसेकंड पैरामीटर टाइप कर रहा है।

इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।