Langsung ke konten utama

Pelajaran 2: Berusahalah Menjadi Nomor '1'

  • Sekarang Robot VR akan kembali ke angka '1.'
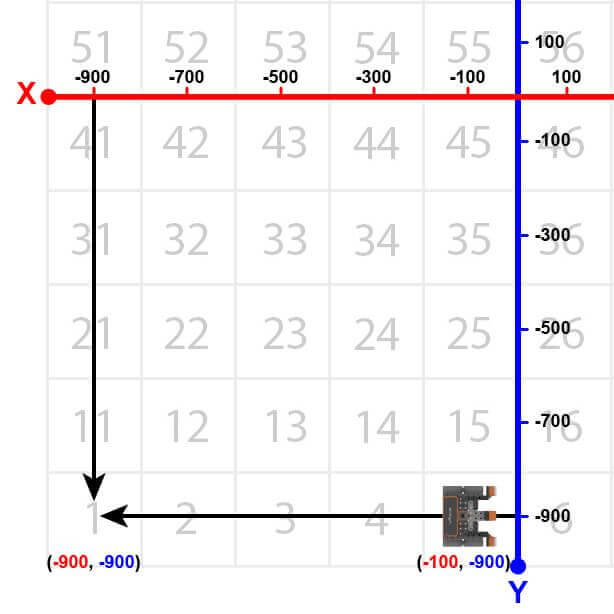
    Tampilan dari atas area bermain Peta Kisi Angka, dengan dua indikator sumbu yang menandai lokasi ruang kelima. Robot VR berada di ruang kelima pada koordinat -100 X dan -900 Y.
  • Untuk mengarahkan Robot VR kembali ke angka '1,' hapus blok [Stop driving] dan ganti dengan blok berikut.
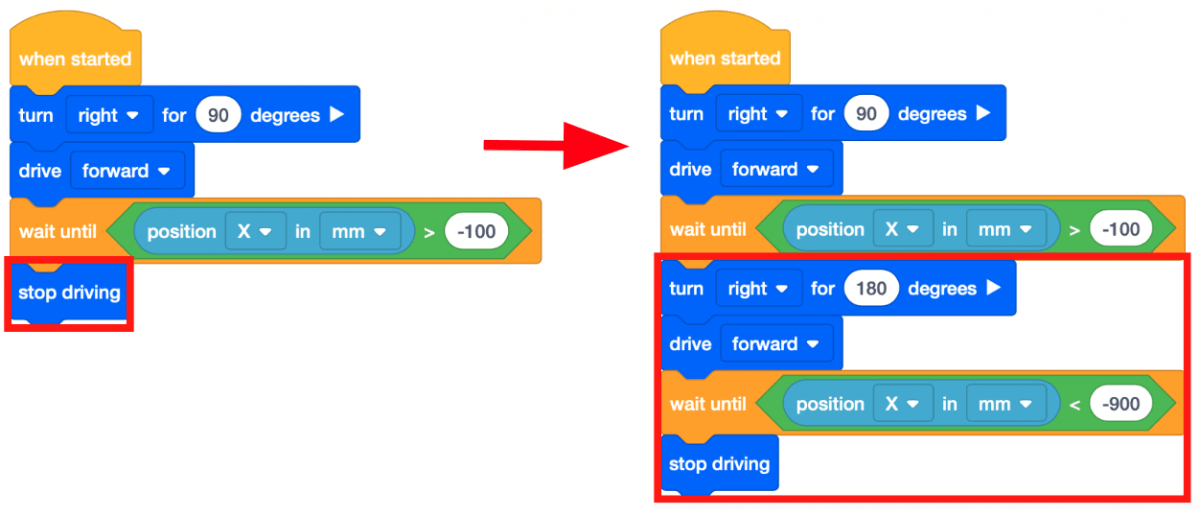
    Gambaran umum blok-blok yang perlu ditambahkan untuk menggerakkan robot dari ruang 1, ke ruang 5, dan kembali ke ruang 1. Hal ini dilakukan dengan menambahkan blok belok, mengemudi, dan menunggu sebelum blok Berhenti Mengemudi. Petunjuk lengkapnya sekarang berbunyi: Saat dimulai, belok kanan 90 derajat lalu terus maju. Tunggu hingga posisi X robot dalam milimeter lebih besar dari -100, kemudian belok kanan 180 derajat, lalu maju terus. Terakhir, tunggu hingga posisi X robot dalam milimeter kurang dari -900, lalu hentikan pergerakannya.
  • Perhatikan bahwa blok [Tunggu sampai] kedua berisi blok Boolean <Less than> bukan blok <Greater than>. Hal ini karena Robot VR sekarang bergerak di sepanjang sumbu X dan angkanya menjadi semakin negatif. Robot VR akan berhenti setelah nilai X KURANG dari -900.
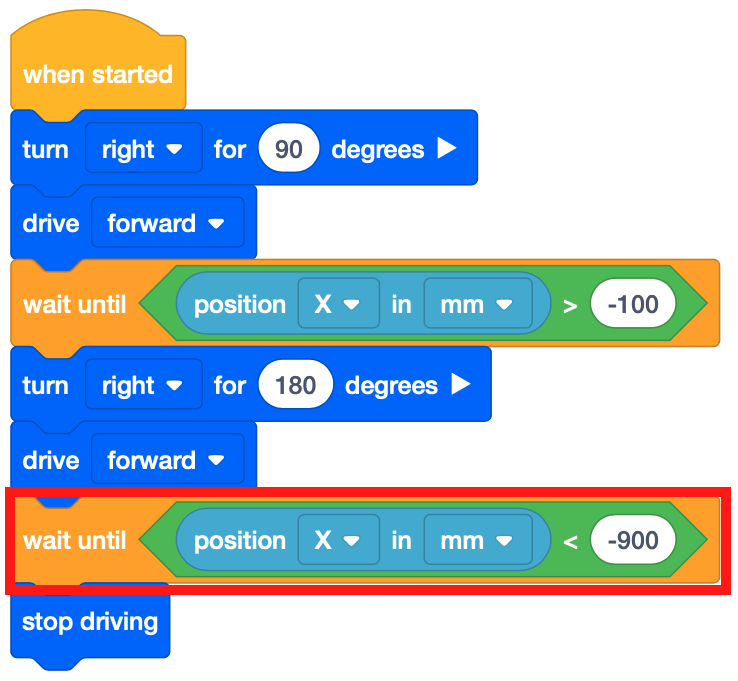
    Proyek blok VR VEXcode ini memungkinkan robot untuk bergerak dari ruang pertama ke ruang kelima, dan kembali ke ruang pertama. Petunjuk lengkapnya berbunyi: Saat dimulai, belok kanan 90 derajat lalu terus maju. Tunggu hingga posisi X robot dalam milimeter lebih besar dari -100, kemudian belok kanan 180 derajat, lalu maju terus. Terakhir, tunggu hingga posisi X robot dalam milimeter kurang dari -900, lalu hentikan pergerakannya.
  • Luncurkan Number Grid Map Playground jika belum terbuka dan jalankan proyeknya.
  • Saksikan Robot VR mengemudi ke angka '1' di Taman Bermain Peta Kisi Angka .
  • Dalam proyek ini, Robot VR bergerak menuju angka '1' pada Peta Grid Angka Playground. Karena nilai X adalah yang menurun menjadi saat Robot VR bergerak menuju angka '1,' proyek ini menggunakan blok <Less than>.
  • Robot VR akan berhenti setelah nilai X-nya kurang dari nilai X koordinat tempat angka yang ditunjukkan berada. Karena nilai X dari angka '1' adalah -900, Robot VR akan berhenti bergerak begitu nilai X kurang dari -900.
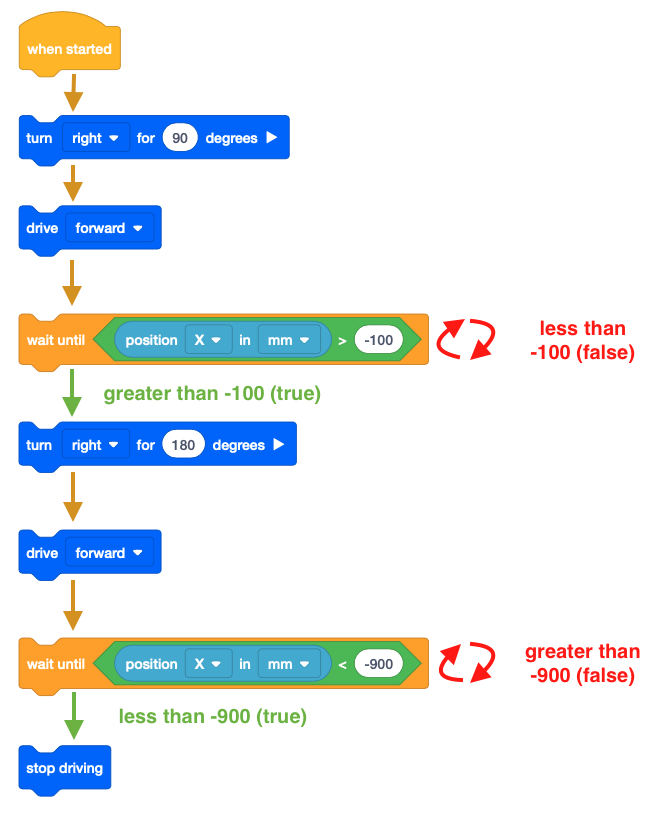
Diagram yang memvisualisasikan alur logika dalam proyek VEXcode VR Blocks. Proyek ini dimulai dengan berbelok ke kanan 90 derajat lalu bergerak maju, dan mempertahankan perintah tersebut hingga Posisi X sensor Robot dalam milimeter lebih besar dari -100. Selanjutnya, belok kanan 180 derajat dan maju terus, tahan perintah tersebut hingga Posisi X sensor Robot dalam milimeter kurang dari -900, setelah itu blok Hentikan Mengemudi mengakhiri perintah Maju Terus.

Untuk Informasi Anda

Blok [Tunggu] akan menghentikan sementara alur proyek untuk jangka waktu tertentu dalam detik sebelum melanjutkan ke blok berikutnya dalam tumpukan. Blok [Wait] dapat digunakan untuk membantu mengamati perilaku individual dalam proyek Anda yang mungkin berjalan dengan cepat secara bersamaan, seperti berpindah antara dua lokasi berbeda di Playground.
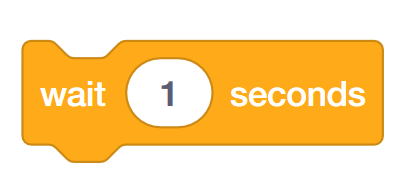
Tunggu blok yang bertuliskan 'tunggu 1 detik'.

Menggunakan Blok Sakelar 

Gambar di bawah ini menampilkan blok Switch [Wait]. Perhatikan bahwa nilai numerik ditulis sebelum satuan pengukuran, dipisahkan oleh koma. 
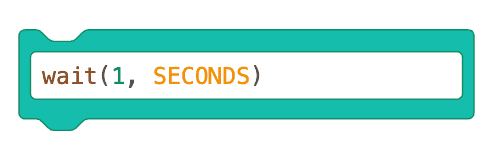
Blok switch tunggu dengan kode Python yang membaca 'wait(1, SECONDS)'

Anda dapat mengubah parameter dari detik ke milidetik dengan mengetik MSEC untuk mengganti parameter SECONDS. Pastikan Anda menggunakan huruf kapital semua saat memasukkan parameter.
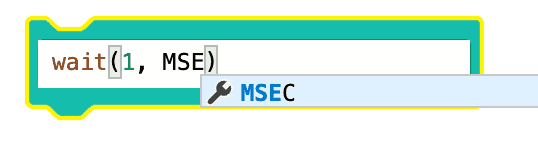
Tunggu hingga blok switch mendemonstrasikan fitur pelengkapan otomatis. Blok tersebut bertuliskan 'wait(1, MSEC)', dan pengguna memasukkan parameter milidetik menggunakan fitur pelengkapan otomatis.

Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.