
पाठ 4: प्रत्येक रंग की एक डिस्क को स्थानांतरित करना
प्रत्येक रंग की एक डिस्क को स्थानांतरित करने की परियोजना की योजना बनाना
पाठ 3 में, आपने एक प्रोजेक्ट बनाया था जिसमें वीआर रोबोट को तीनों नीली डिस्क को उठाकर डिस्क मूवर प्लेग्राउंड पर नीले लक्ष्य में डालना था। इस पाठ में, अब आप डिस्क मूवर प्लेग्राउंड में प्रत्येक रंग की एक डिस्क को उठाकर उसके संबंधित रंगीन लक्ष्य में ले जाने के लिए एक प्रोजेक्ट बनाएंगे!
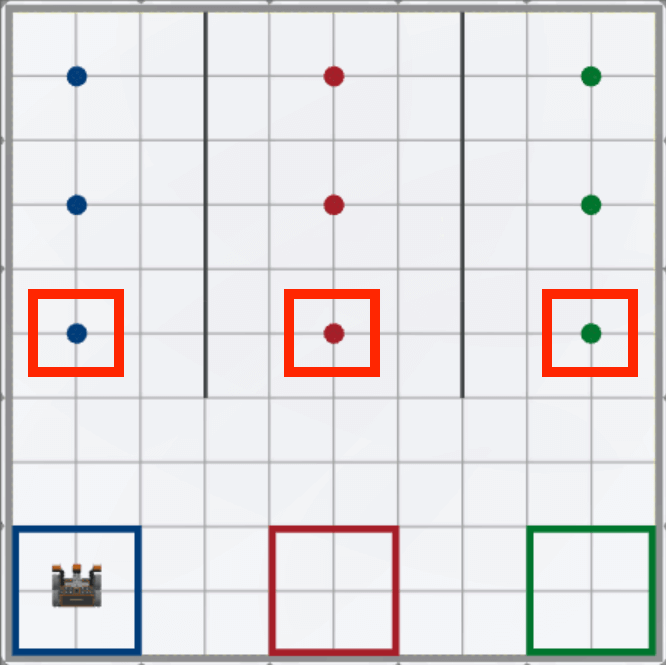
तीनों डिस्क को स्थानांतरित करने के लिए किन व्यवहारों की आवश्यकता होती है?
-
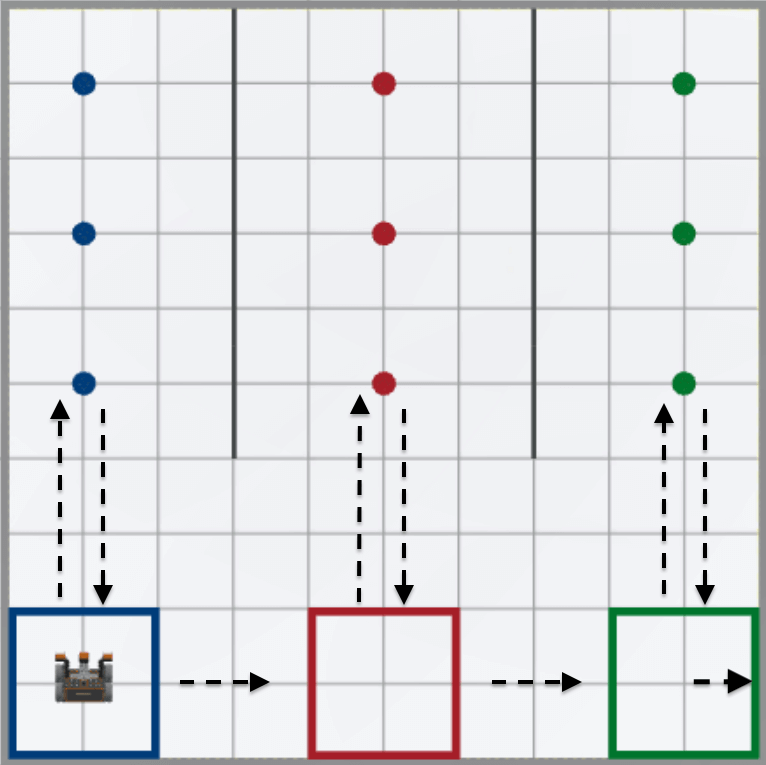
सबसे पहले, वीआर रोबोट को एक डिस्क एकत्र करने में सक्षम होना चाहिए। वीआर रोबोट को डिस्क तक ड्राइव करने, उसे उठाने, मुड़ने और फिर रंगीन लक्ष्य तक वापस ड्राइव करने के व्यवहार को प्रत्येक रंग के लिए एक बार दोहराने की आवश्यकता होगी। वीआर रोबोट द्वारा प्रत्येक रंग की एक डिस्क को उठाने और गिराने की क्रियाओं को दोहराने के लिए, वीआर रोबोट को निम्नलिखित व्यवहारों को तीन बार करने की आवश्यकता होगी:
- डाउन आई सेंसर द्वारा डिस्क का पता चलने तक ड्राइव करें, डिस्क को उठाएं, लक्ष्य की ओर मुड़ें और डिस्क को छोड़ने के लिए डिस्टेंस सेंसर का उपयोग करके लक्ष्य तक ड्राइव करें।
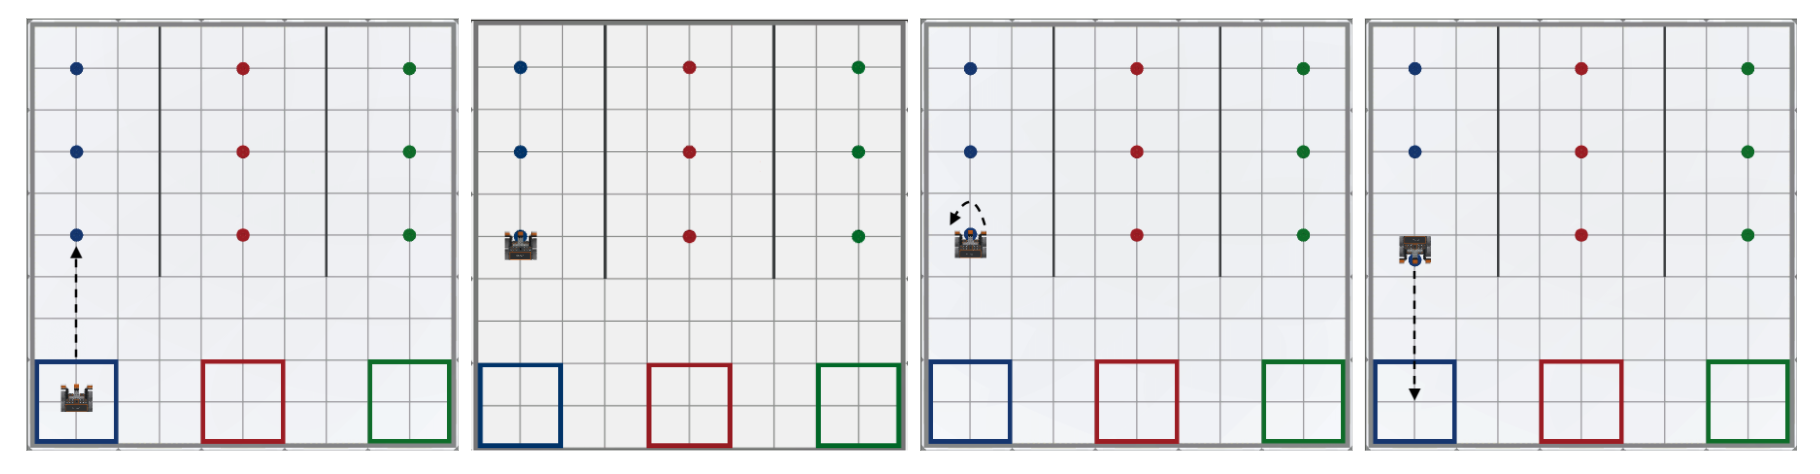
- डाउन आई सेंसर द्वारा डिस्क का पता चलने तक ड्राइव करें, डिस्क को उठाएं, लक्ष्य की ओर मुड़ें और डिस्क को छोड़ने के लिए डिस्टेंस सेंसर का उपयोग करके लक्ष्य तक ड्राइव करें।
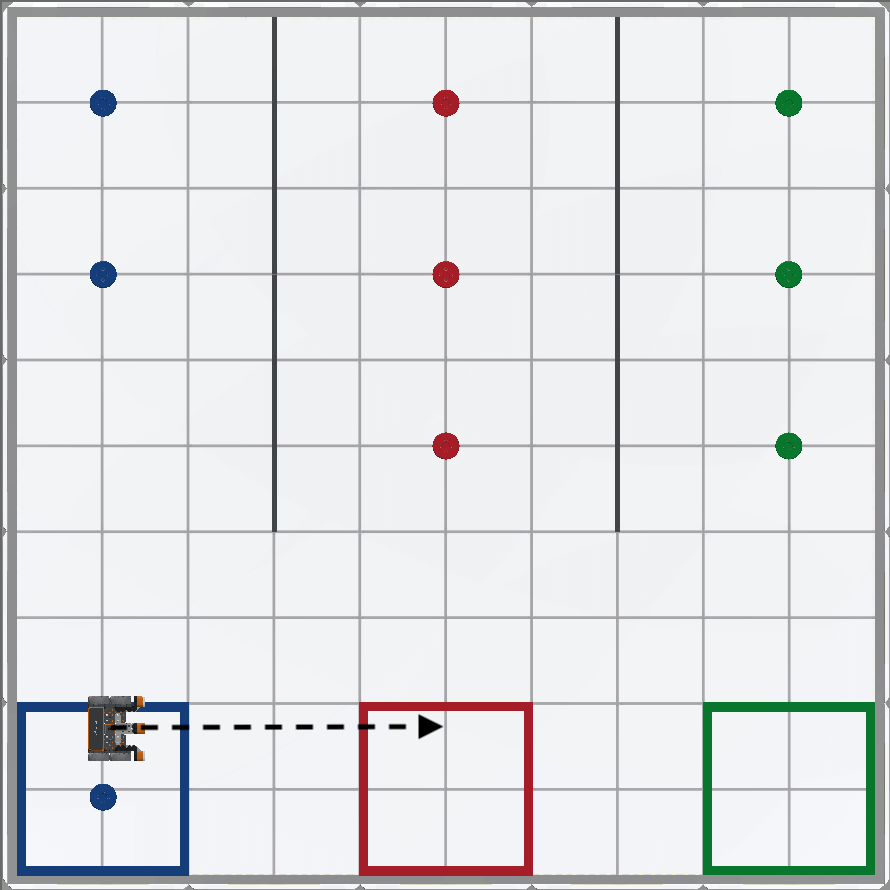
- हालांकि, पहला नीला डिस्क इकट्ठा करने के बाद, वीआर रोबोट को पहला लाल डिस्क इकट्ठा करने के लिए डिस्क मूवर प्लेग्राउंडके अगले भाग की ओर जाना होगा।
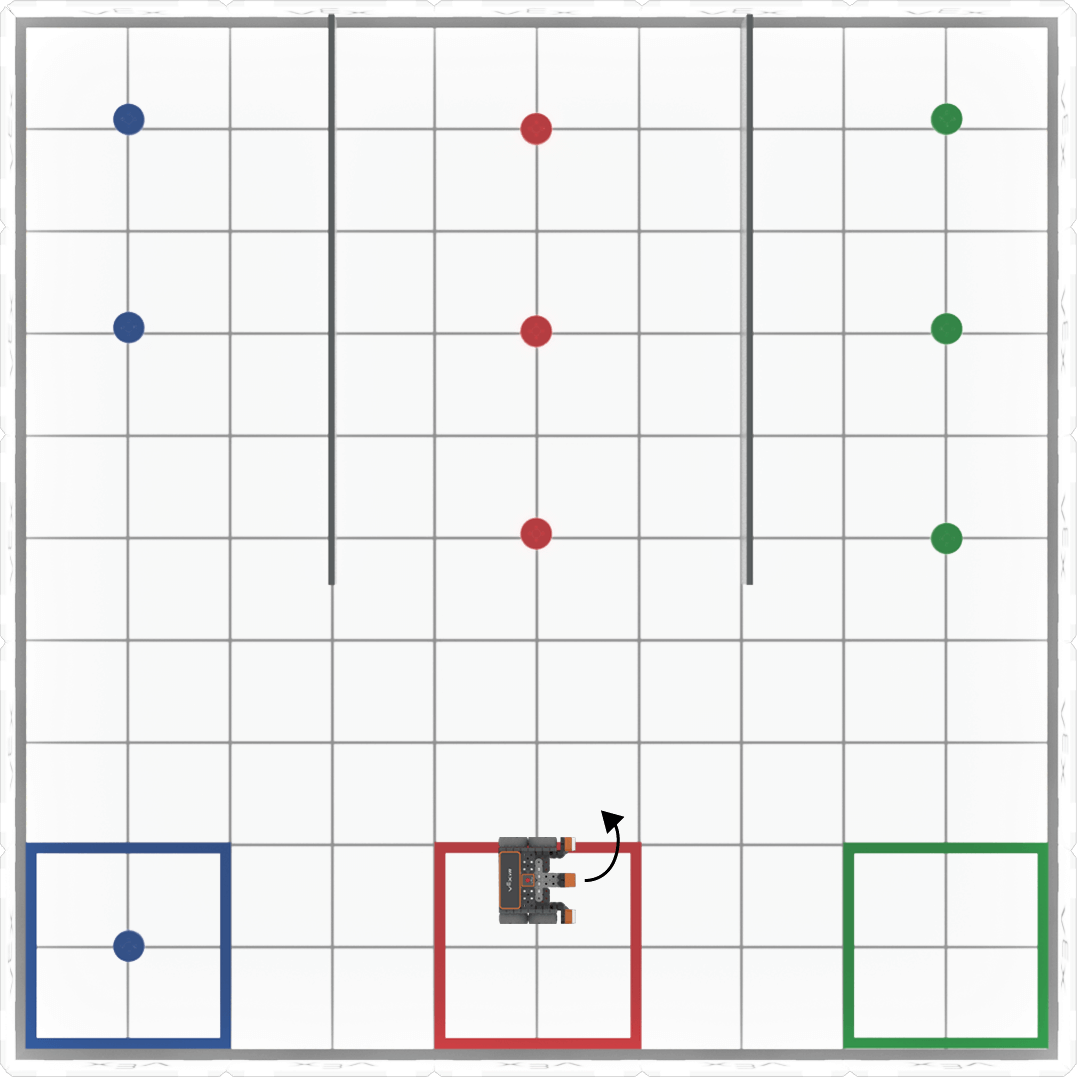
- फिर यह डिस्क की ओर मुड़ जाएगा, ताकि यह पहली लाल डिस्क को चलाने और इकट्ठा करने के लिए तैयार हो जाए, जैसा कि इसने नीली डिस्क के साथ किया था।
- इन सभी व्यवहारों के साथ, वीआर रोबोट प्रत्येक रंग की पहली डिस्क को एकत्र करने और व्यवहारों को दोहराने के लिए नेस्टेड लूप का उपयोग करके इसे संबंधित लक्ष्य तक वापस लाने में सक्षम होगा।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।