गणित सहायता
लैब 4 और 5 पढ़ाते समय, अतिरिक्त गणितीय अवधारणाओं और गणनाओं को शामिल किया जाता है। यह पृष्ठ शिक्षकों को उन प्रासंगिक पृष्ठभूमि संसाधनों की पेशकश करता है जो छात्रों द्वारा इन प्रयोगशालाओं में अध्ययन किए जा रहे गणित का समर्थन करते हैं।
ड्राइविंग का गणित
लैब 4 में परेड को पूरा करने के लिए, छात्र अपने कोड बेस फ्लोट को एक सीधी परेड मार्ग की दूरी तक चलाएंगे। ड्राइवट्रेन ब्लॉक का उपयोग करने के बजाय जो दोनों पहियों को एक ही समय में घुमाते हैं, छात्र VEXcode GO में [Spin for] ब्लॉक का उपयोग करेंगे, जैसा कि यहां दिखाया गया है, पहियों से जुड़े मोटरों को घुमाने और रोबोट को आगे बढ़ाने के लिए। [स्पिन फॉर] ब्लॉक पैरामीटर के रूप में 'टर्न' या 'डिग्री' स्वीकार करते हैं। लैब 4 में, छात्र अपने रोबोट को परेड मार्ग की दूरी तक चलाने के लिए इस प्रोजेक्ट में इनपुट किए जाने वाले मोड़ों की संख्या की गणना करेंगे।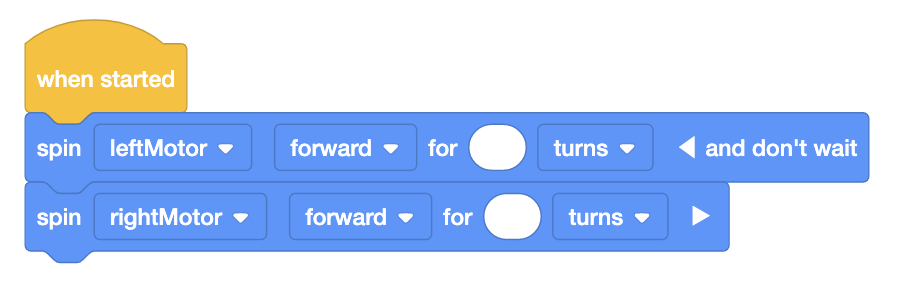
नीचे दिए गए वीडियो को देखें और जानें कि किसी रोबोट को एक निश्चित दूरी तक सीधे चलाने के लिए पहियों को कितने चक्कर लगाने होंगे।
सहायक संदर्भ:
ग्रे व्हील्स के लिए शब्दावली और मान:
| अवधि | परिभाषा | तस्वीर | FORMULA | कीमत |
|---|---|---|---|---|
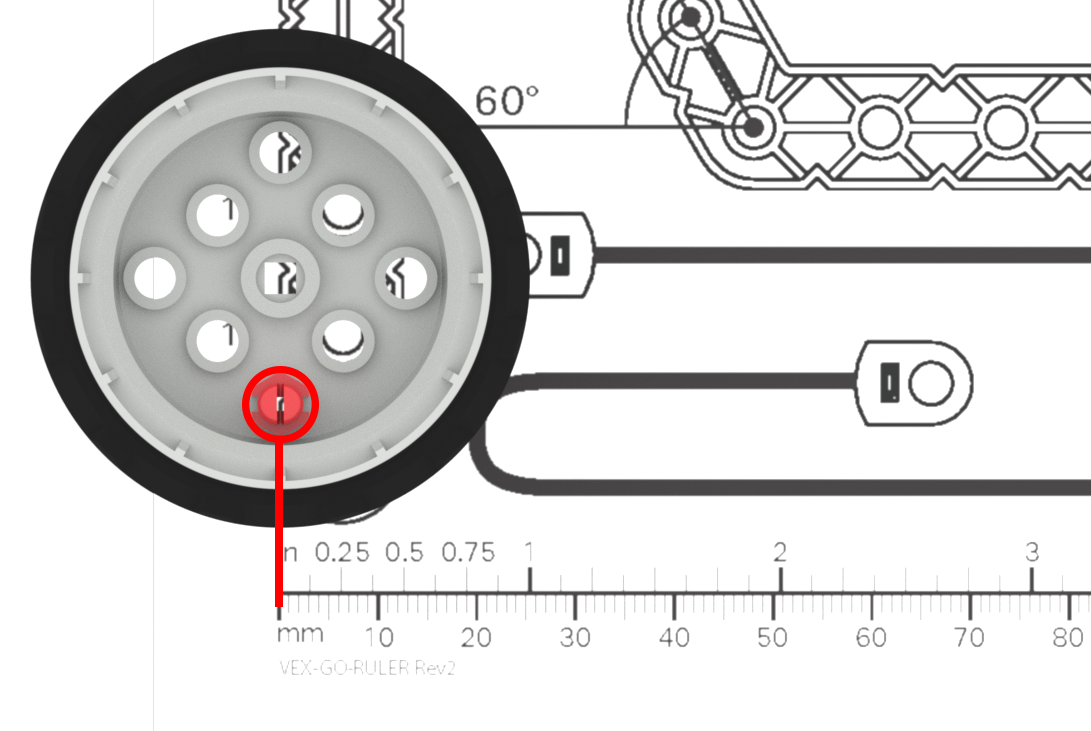
| व्यास | वृत्त के केंद्र से होकर गुजरने वाली एक सीधी रेखा की माप | 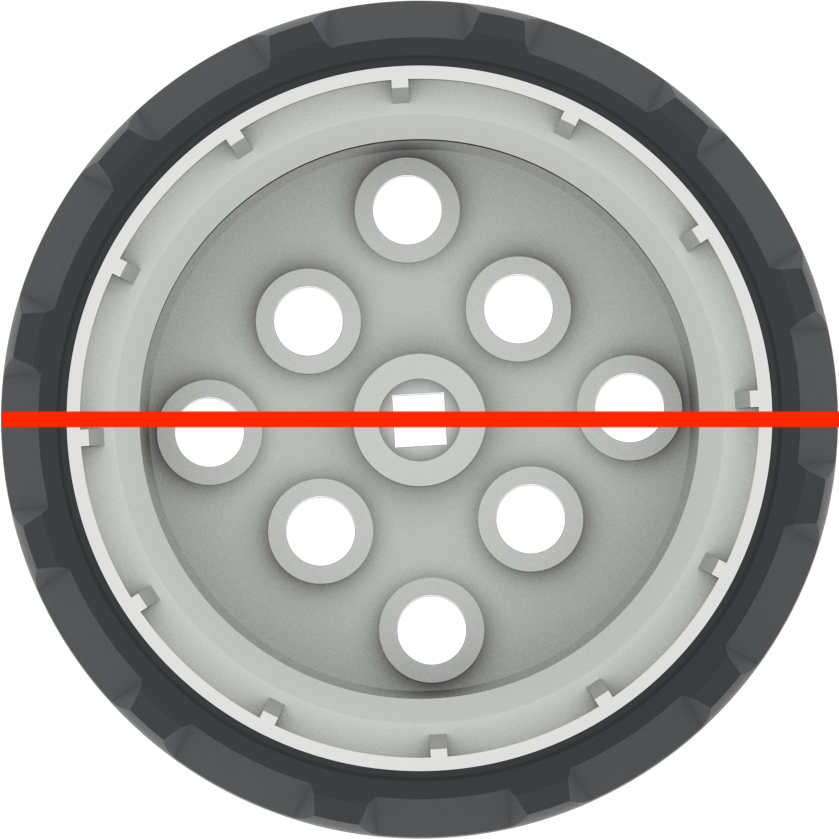 |
d = 2 r | लगभग 50.93 मिमी या 2 इंच |
| परिधि | वृत्त की बाहरी परिधि के चारों ओर की कुल दूरी | 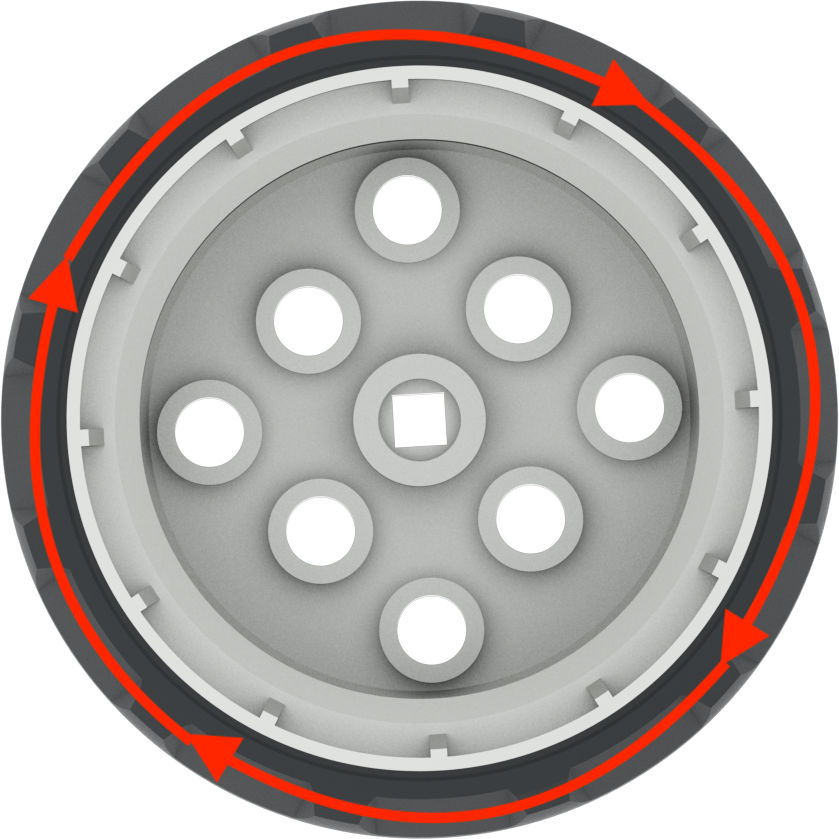 |
C = π d | लगभग 160 मिमी या 6.25 इंच |
सटीक मापन
जब छात्र माप ले रहे हों, तो उन्हें सावधानीपूर्वक और सटीक रूप से मापने के लिए मार्गदर्शन करना सुनिश्चित करें। आप छात्रों द्वारा मापने के लिए या कक्षा में उपयोग किए जाने वाले रूलर (VEX GO Printable Rulerउपयोग कर सकते हैं।
- छात्रों को दिलाएं कि वे रूलर पर शून्य बिंदु से मापना शुरू करें, और जिस वस्तु वे माप रहे हैं उसके अंतिम बिंदु पर विशेष ध्यान दें। माप की शुरुआत या समाप्ति में inaccuracies का असर उनकी गणनाओं और अंततः उनके रोबोट की गति पर पड़ेगा।
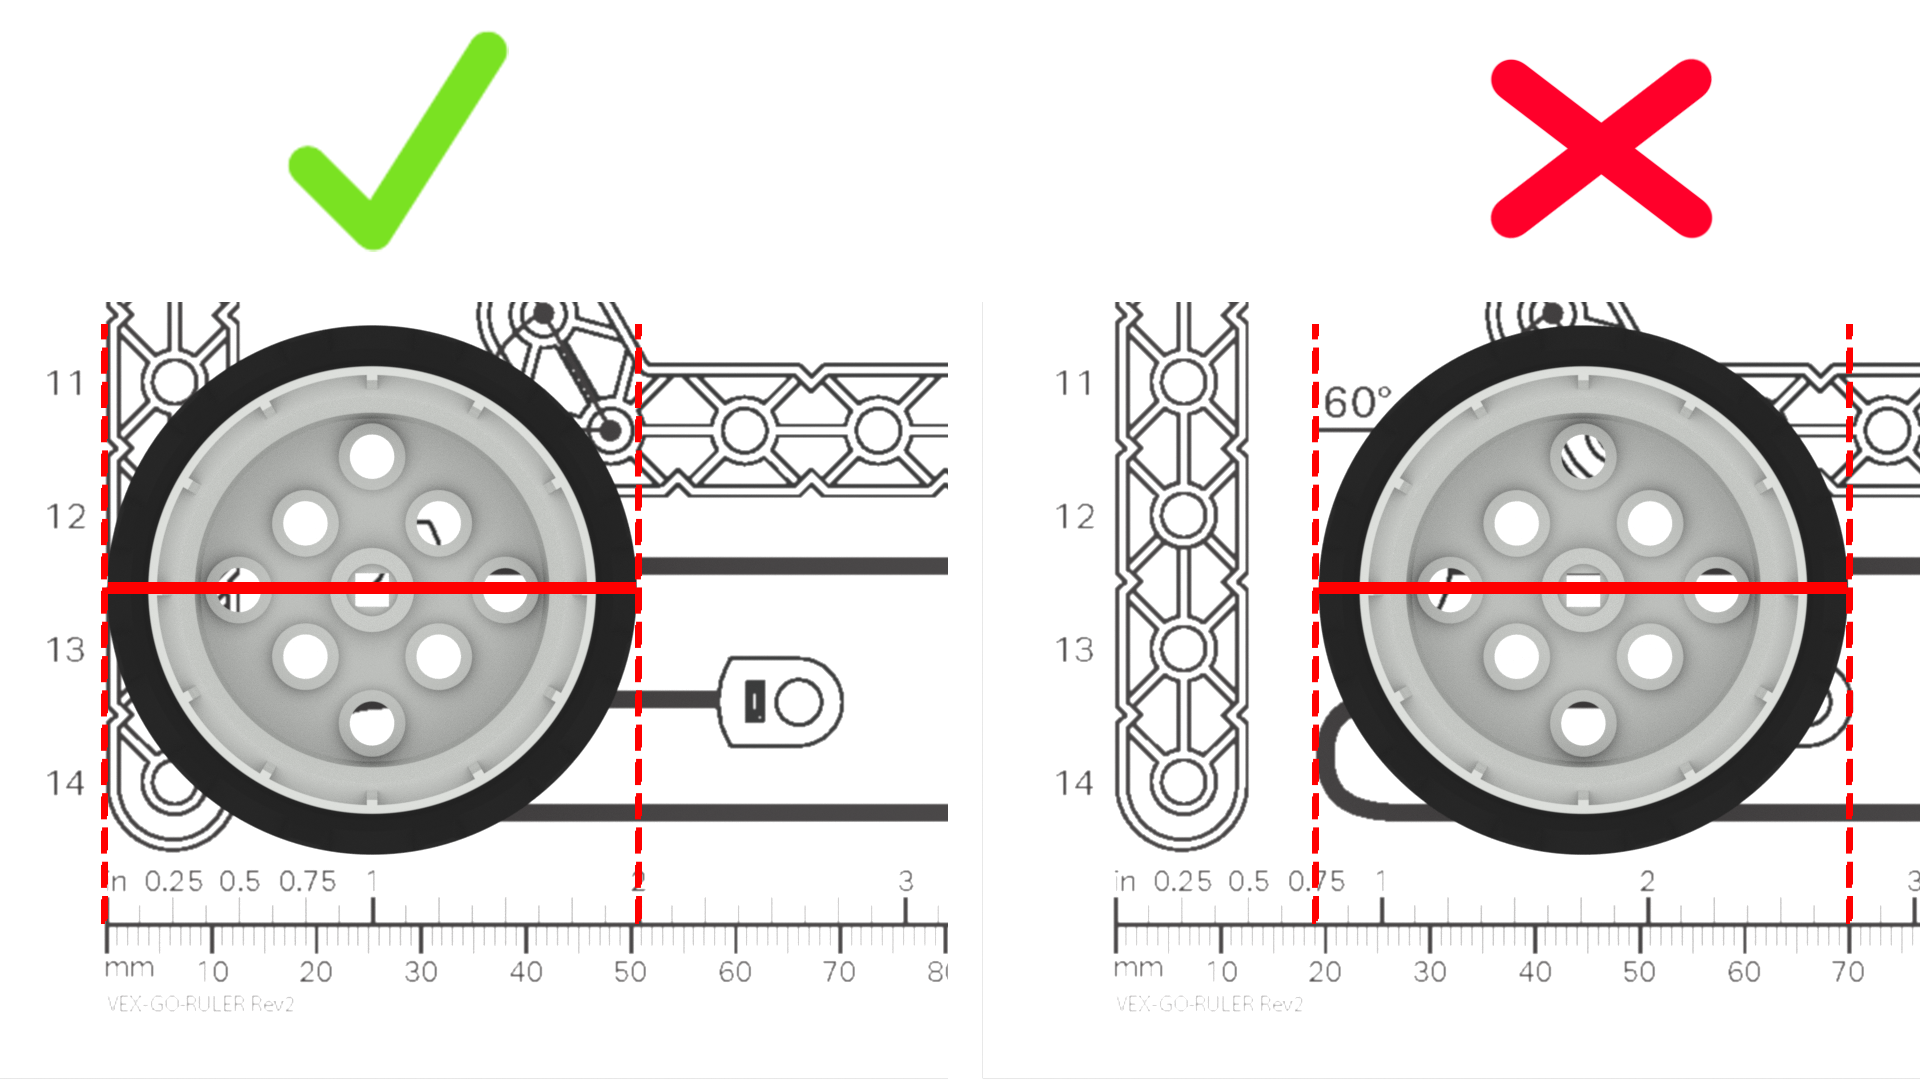
- सुनिश्चित करें कि छात्र सटीक माप लेने के लिए उपयोग किए जा रहेपर निशान पढ़ना जानते हैं। यदि आप जिन रूलर का उपयोग कर रहे हैं उनमें इंपीरियल और मीट्रिक दोनों इकाइयाँ हैं (जैसे VEX GO प्रिंटेबल रूलर), तो सुनिश्चित करें कि छात्र लगातार माप की समान इकाइयों का उपयोग कर रहे हैं।
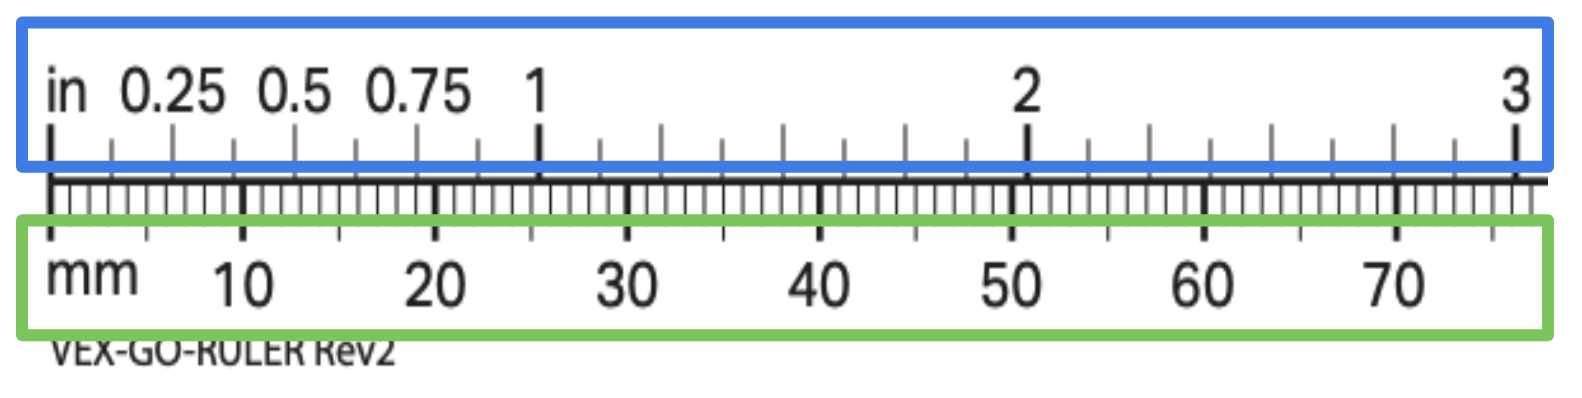
- अपने मापों को निकटतम इकाई, या इकाई के अंश तक पूर्णांकित कर सकते हैं। आवश्यकता पड़ने पर राउंडिंग से गणनाएं सरल हो सकती हैं; लेकिन इससे माप की सटीकता भी कम हो सकती है। उदाहरण के लिए, आप छात्रों को निकटतम आधे इंच या सेंटीमीटर तक पूर्णांक करने का निर्देश दे सकते हैं, लेकिन उनका रोबोट शुरू में तय की गई दूरी से थोड़ा आगे बढ़ जाता है। वैकल्पिक रूप से, आप छात्रों से निकटतम ⅛ इंच या मिलीमीटर तक मापने के लिए कह सकते हैं और देख सकते हैं कि उनके रोबोट इच्छित दूरी के करीब यात्रा करते हैं।
- यदि छात्रों को मापने के साथ अतिरिक्त अभ्यास की आवश्यकता है, तो आप प्रैक्टिस मेजरिंग वीईएक्स गो एक्टिविटी का उपयोग व्यक्तिगत छात्रों या समूहों के साथ, या पूरी कक्षा की गतिविधि के रूप में कर सकते हैं।
360° घूमने का गणित
लैब 5 में परेड को पूरा करने के लिए, छात्र अपने कोड बेस फ्लोट को एक मोड़ वाले परेड मार्ग पर चलाएंगे।

आगे बढ़ने और फिर दाईं ओर मुड़ने को दर्शाने वाले तीरों के साथ कोड बेस
छात्र रोबोट को सीधी रेखा में दूरी तय करने के लिए कोड करने के बारे में जो कुछ भी सीख चुके हैं, उसका उपयोग रोबोट को गैर-रेखीय दूरी तय करने या मुड़ने के लिए कोड करने में करेंगे। छात्र अभी भी एक निश्चित दूरी तय करने के लिए आवश्यक मोड़ों की संख्या की गणना कर रहे हैं, इसलिए वे पिछली प्रयोगशाला में इस्तेमाल किए गए सूत्र का ही उपयोग करेंगे।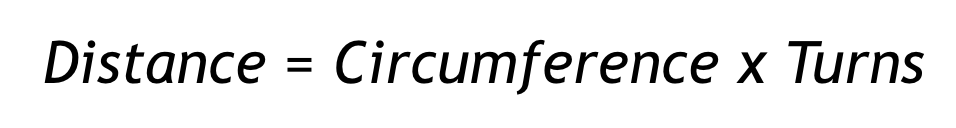
नीचे दिए गए वीडियो को देखकर आप अपने छात्रों के साथ यह जान सकते हैं कि रोबोट को° चक्कर लगाने के लिए कितने पहियों को घुमाना पड़ता है।
सहायक संदर्भ:
जब कोड बेस घूमता है, तो रोबोट को मोड़ने के लिए ड्राइविंग पहिए विपरीत दिशाओं में घूमते हैं। उदाहरण के लिए, रोबोट को दाईं ओर मोड़ने के लिए, बायां पहिया आगे की ओर चलेगा, जबकि दायां पहिया पीछे की ओर चलेगा।
कोड बेस के लिए शब्दावली और मान:
| अवधि | परिभाषा | तस्वीर | FORMULA | कीमत |
|---|---|---|---|---|
| व्यास | प्रत्येक पहिये के केंद्र से खींची गई सीधी रेखा की माप (जिसे व्हीलबेस भी कहा जाता है) | 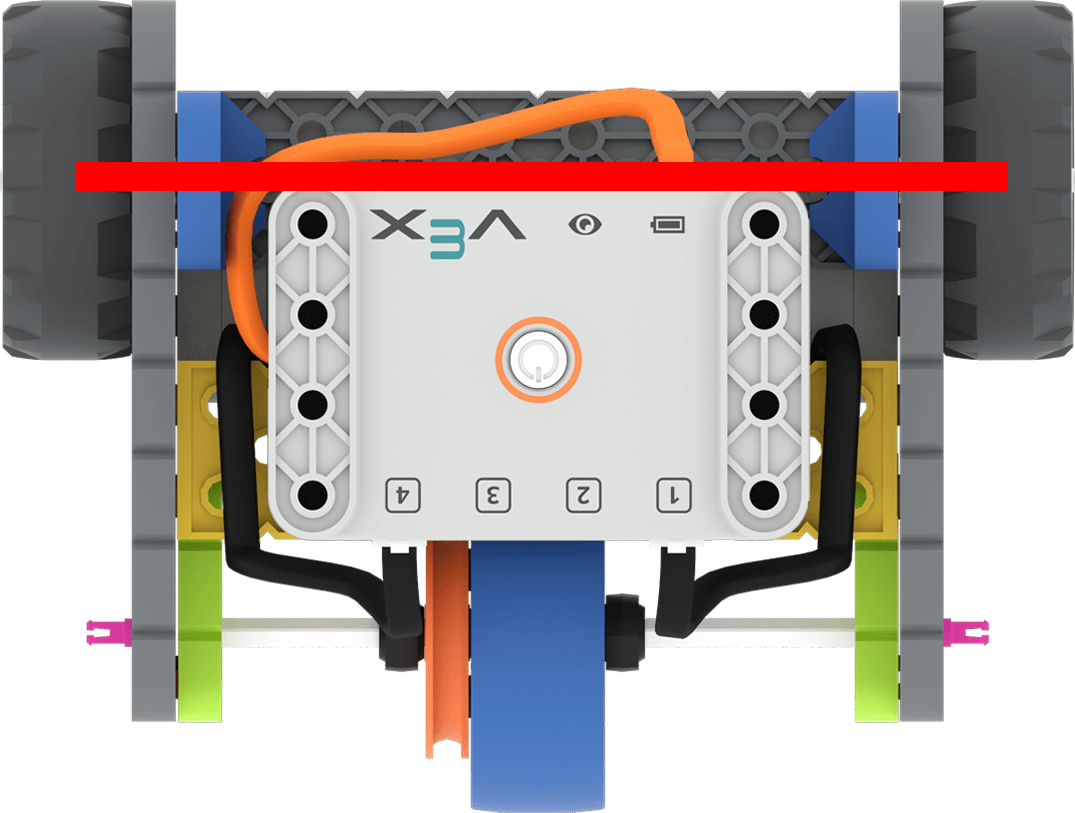 |
d = 2 r | लगभग 135 मिमी या 5.3 इंच |
| परिधि | 360 डिग्री का चक्कर पूरा करने के लिए पहियों द्वारा तय की गई कुल दूरी। | 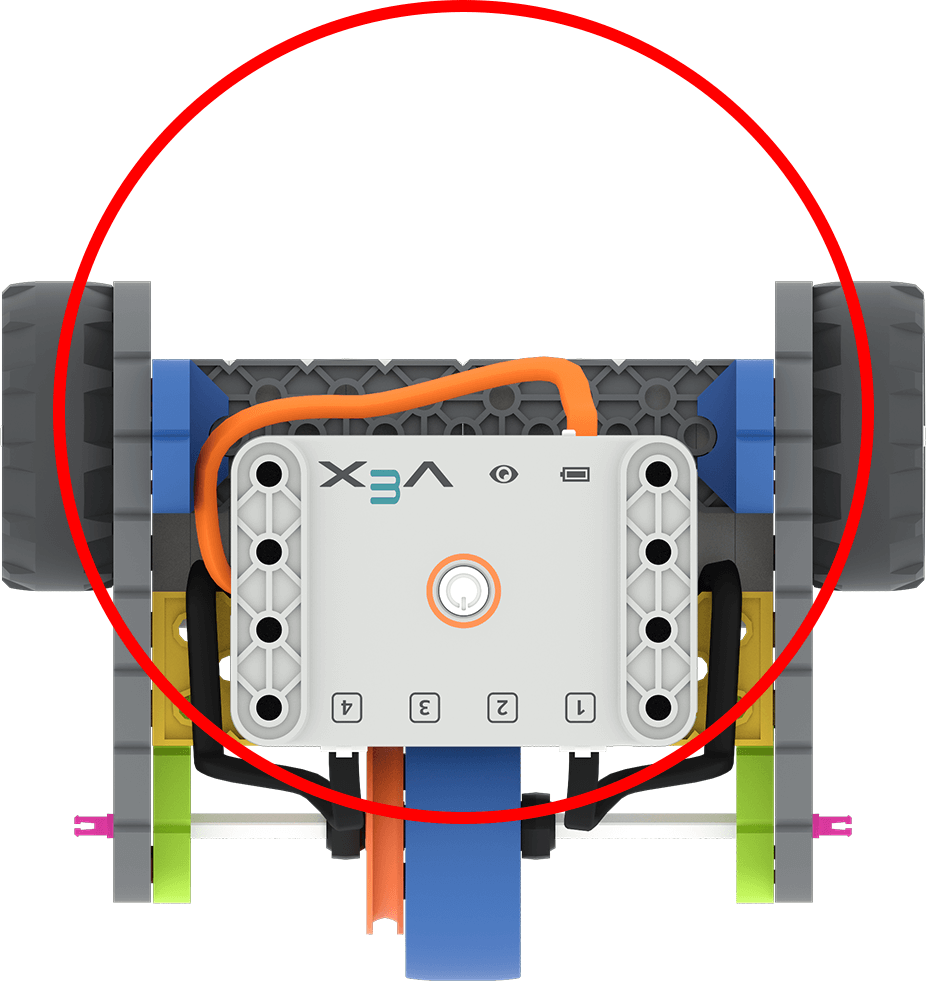 |
C = π d | लगभग 424 मिमी या 16.7 इंच |
किसी भी डिग्री को बदलने का गणित
रोबोट को किसी भी डिग्री पर मोड़ने के लिए आवश्यक पहियों के घुमावों की संख्या की गणना करने के बारे में अधिक जानने के लिए यह वीडियो देखें।
डिग्री में परिवर्तित करना
[स्पिन फॉर] ब्लॉक पैरामीटर के रूप में टर्न या डिग्री स्वीकार करेगा। डिग्री का उपयोग करने के लिए, घुमावों की संख्या को 360 से गुणा करें। यह उदाहरण दर्शाता है कि रोबोट को पूर्ण ° घुमाने के लिए मोटरों को कितने डिग्री घूमना होगा। ध्यान दें कि इस प्रोजेक्ट में मोटरें विपरीत दिशाओं में घूम रही हैं, और 'और प्रतीक्षा न करें' को पहले ब्लॉक में जोड़ा गया है, इसलिए मोटरें एक साथ घूमती हैं। इससे रोबोट वांछित 360° तक दाईं ओर घूम जाएगा। 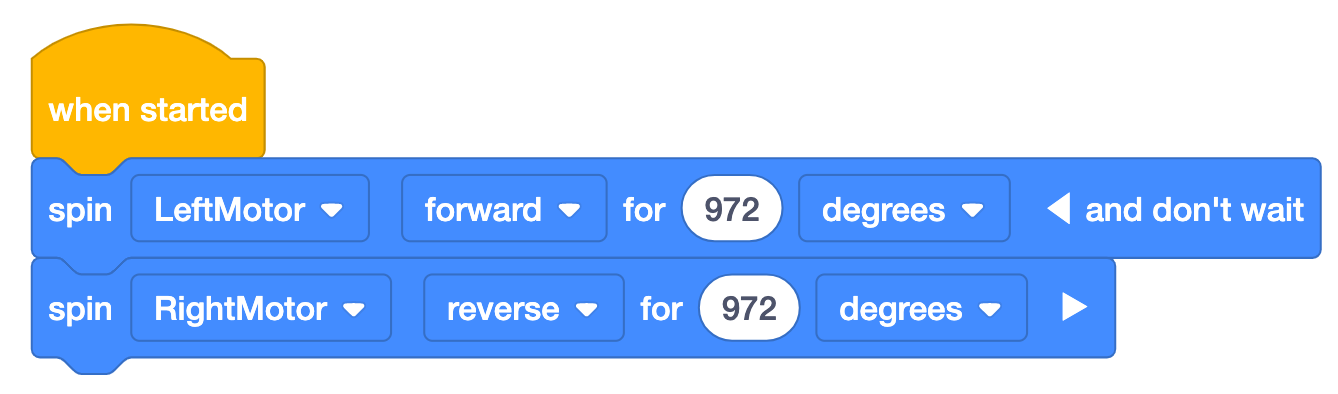
आम गलत धारणाएँ
माप लेने और गाड़ी चलाने और मोड़ने के गणित के बारे में छात्रों के मन में कई गलत धारणाएं हो सकती हैं। ये कुछ सबसे आम समस्याएं हैं, साथ ही छात्रों के साथ इनसे निपटने के सुझाव भी दिए गए हैं।
| परिस्थिति | ग़लतफ़हमी | सुझाया गया सुधार |
|---|---|---|
|
शिक्षक कक्षा से पूछता है, रोबोट को 90° घुमाने के लिए हमें [Spin for] ब्लॉक में क्या इनपुट करना चाहिए? छात्र ने उत्तर दिया “90”। |
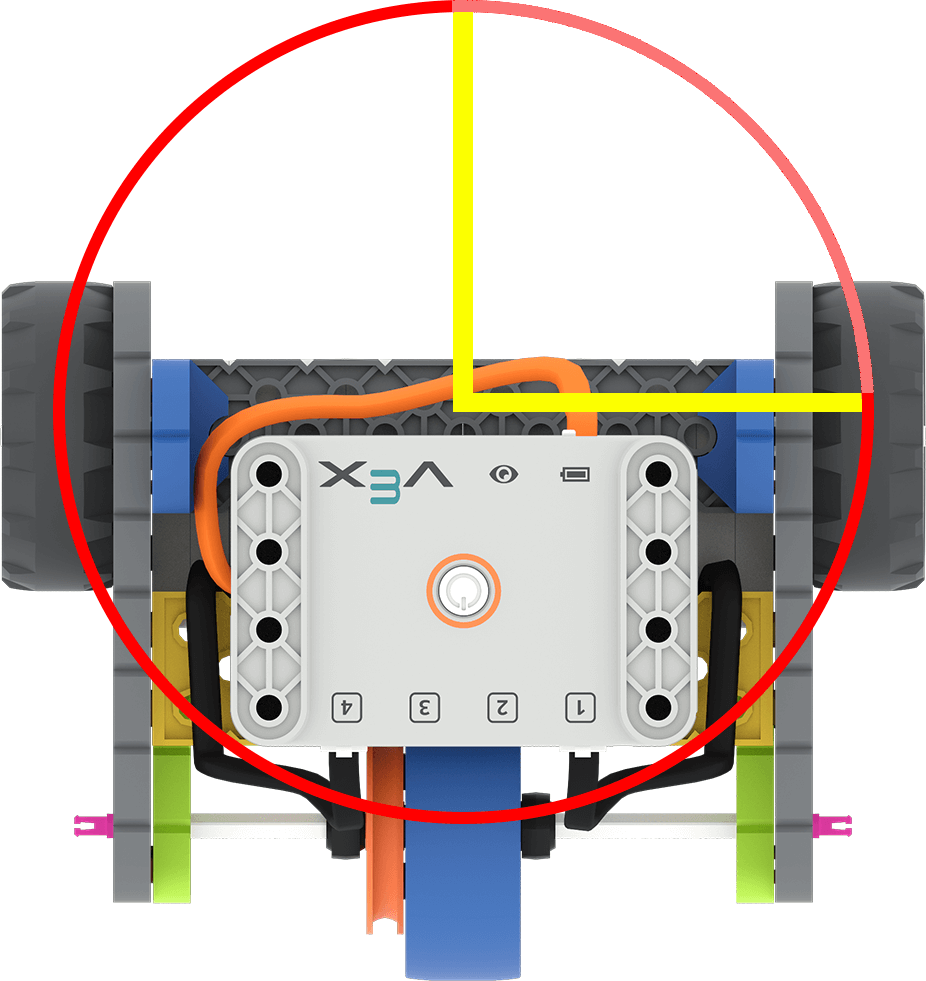
मोड़ लेने के लिए पहिए द्वारा तय की गई डिग्री में दूरी, मोड़ कोण के बराबर होती है। छात्र पहिए द्वारा तय की जाने वाली दूरी (डिग्री में) की गणना करने के लिए रोबोट की घूर्णन परिधि का उपयोग नहीं कर रहे हैं। |
छात्रों को याद दिलाएं कि रोबोट को मुड़ने के लिए पहियों को घूमने वाली परिधि के साथ-साथ चलना आवश्यक है। (इस चित्र में, यह लाल वृत्त के अनुदिश एक पीली रेखा से दूसरी पीली रेखा तक का क्षेत्र है।)
छात्रों को यह कल्पना करने में मदद करने के लिए कि किसी निश्चित दूरी को तय करने के लिए पहिया कितना घूमता है, पहिये को केवल 90 डिग्री घुमाएँ। |
|
शिक्षक कक्षा से पूछता है, रोबोट को 12 इंच आगे बढ़ाने के लिए हमें [स्पिन फॉर] ब्लॉक में क्या इनपुट करना चाहिए? छात्र ने उत्तर दिया “12”। |
पहियों के घूमने की संख्या वांछित ड्राइव दूरी के बराबर होती है। छात्र वांछित दूरी तय करने के लिए पहिए के घुमावों की संख्या की गणना करने के लिए पहिए की परिधि का उपयोग नहीं कर रहा है। |
छात्रों को याद दिलाएं कि रोबोट एक पहिया घुमाने से कितनी दूरी तय करता है, और उनसे पूछें कि क्या 12 इंच चलने के लिए 12 पूरे चक्कर बहुत ज्यादा या बहुत कम लगते हैं। छात्रों को इसे बेहतर ढंग से समझने में मदद करने के लिए, एक रूलर पर एक पहिया को 12 बार घुमाएँ, ताकि छात्रों को पता चले कि वह दूरी कितनी है।
छात्रों को याद दिलाएं कि पहिए का एक चक्कर पहिए की परिधि के बराबर होता है, और 12 इंच को उस परिधि से भाग देना होता है। |
| छात्र पहिये को माप रहा है, लेकिन पहिये का कोई किनारा रूलर के शून्य चिह्न पर नहीं है |
पैमाना 1 से शुरू होता है, शून्य से नहीं। छात्र सही माप लेने के लिए रूलर का सही ढंग से उपयोग नहीं कर रहा है। |
छात्रों को याद दिलाएं कि रूलर '0' के निशान से शुरू होता है, और यदि वे उस बिंदु से नहीं माप रहे हैं, तो उनके माप गलत होंगे। आप चाहें तो रूलर की शुरुआत को टेप या रंगीन मार्कर से चिह्नित कर सकते हैं, ताकि छात्रों को काम करते समय अतिरिक्त दृश्य सहायता मिल सके। (मापने के अभ्यास के लिए अतिरिक्त सहायता हेतु, छात्र मापन गतिविधि पूरी कर सकते हैं।) |
|
एक छात्र का कहना है कि उनका प्रोजेक्ट काम नहीं कर रहा है। शिक्षक ने देखा कि पहिए के घुमावों की सही संख्या [Spin for] ब्लॉक में है, लेकिन पैरामीटर 'डिग्री' पर सेट है। |
इकाइयाँ या पैरामीटर परस्पर विनिमय योग्य हैं। छात्र अपने प्रोजेक्ट में माप की इकाइयों/पैरामीटरों पर ध्यान नहीं दे रहे हैं। |
छात्रों से पूछें कि वे माप की कौन सी इकाई का उपयोग कर रहे हैं, और क्या वह ब्लॉक में दिए गए पैरामीटर से मेल खाती है।
|
| एक छात्र [स्पिन फॉर] ब्लॉक के पैरामीटर में '21/4' दर्ज करने का प्रयास करता है, ताकि "2 ¼ टर्न" दर्ज किया जा सके। |
भिन्न और दशमलव संख्याओं को एक ही तरीके से लिखा जाता है। छात्र भिन्न को दशमलव में परिवर्तित नहीं कर रहा है। |
छात्रों को याद दिलाएं कि भिन्नों को पहचानने योग्य मापदंडों के रूप में समझने के लिए उन्हें उन्हें दशमलव में परिवर्तित करना आवश्यक है। ऐसा करने के लिए, अंश को हर से भाग दें। 2 ¼=94 =2.25 आप चाहें तो छात्रों को अक्सर उपयोग किए जाने वाले भिन्नात्मक मानों और उनके दशमलव समकक्षों का चार्ट बनाने के लिए कह सकते हैं ताकि वे अपना स्वयं का संसाधन बना सकें। |
|
शिक्षक छात्रों से पहिए की परिधि की गणना साझा करने के लिए कहते हैं। छात्र के उत्तर |
परिधि गणना त्रिज्या का उपयोग करके की जाती है -πxत्रिज्या. छात्र गणना में गलत माप का उपयोग कर रहा है। |
विद्यार्थियों को याद दिलाएँ कि परिधि =π x व्यासहै; और व्यास पहिये के केंद्र से होकर गुजरने वाली एक सीधी रेखा है (या त्रिज्या का दोगुना)।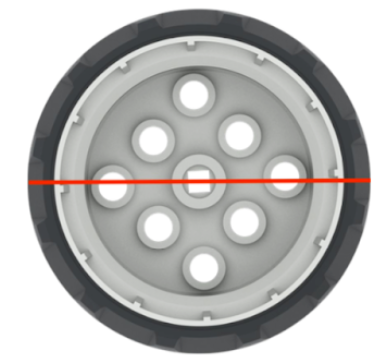 यदि कई विद्यार्थियों को सूत्रों का उपयोग करने में कठिनाई हो रही है, तो आप पूरी कक्षा के साथ मिलकर मापन और मान की गणना करने की गतिविधि कर सकते हैं। |
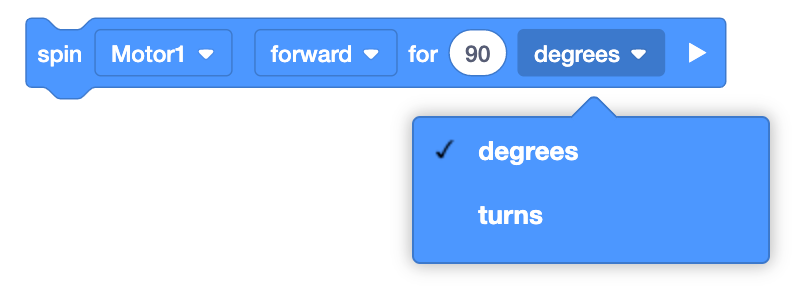 छात्रों को याद दिलाएं कि उनकी गणनाएँ तभी अपेक्षित परिणाम देंगी जब पैरामीटर को सही इकाई पर सेट किया जाएगा। घुमाव और डिग्री का मान समान नहीं होता है।
उदाहरण समाधान
लैब 4 का उदाहरण हल
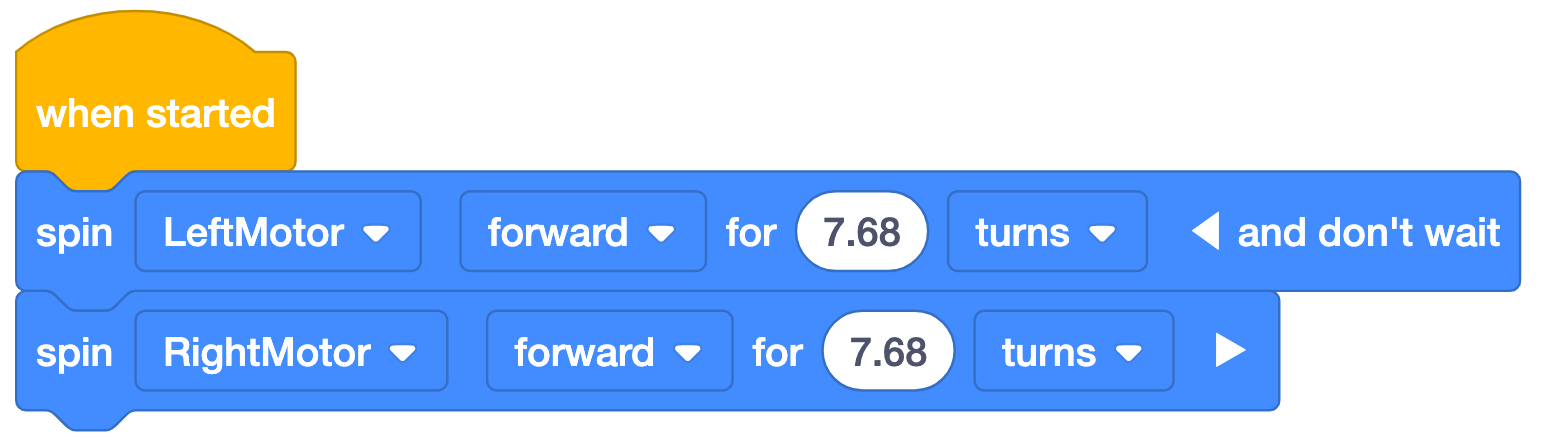
*नोट: उदाहरण प्रोजेक्ट में पहले ब्लॉक के साथ 'और प्रतीक्षा न करें' का उपयोग किया गया है ताकि दोनों ब्लॉक एक साथ निष्पादित हों। 'और प्रतीक्षा न करें' के बिना, पहली मोटर घूमेगी, फिर दूसरी, और कोड बेस इच्छानुसार काम नहीं करेगा। यह सुनिश्चित करें कि छात्र 'और प्रतीक्षा न करें' वाले बटन को बंद न करें, अन्यथा उनका प्रोजेक्ट इच्छानुसार नहीं चलेगा।
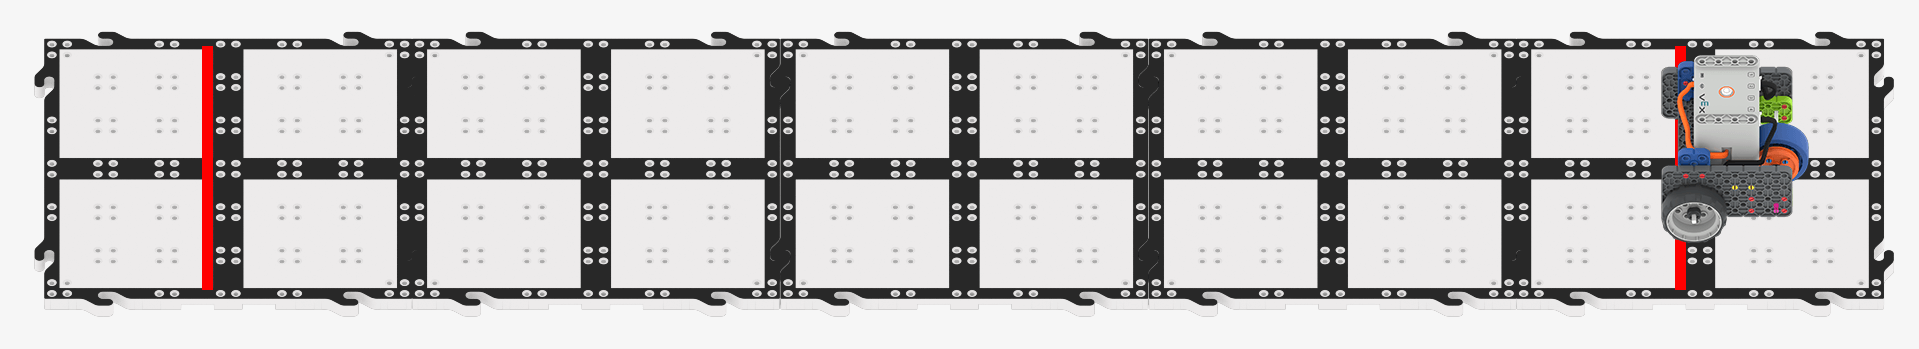
परेड मार्ग की 48 इंच (~122 सेमी) लंबाई तय करने के लिए, कोड बेस को ~7.68 मोड़ की यात्रा करनी होगी। गणना बाईं ओर दिखाई गई है, और उदाहरण VEXcode GO समाधान दाईं ओर दिखाया गया है
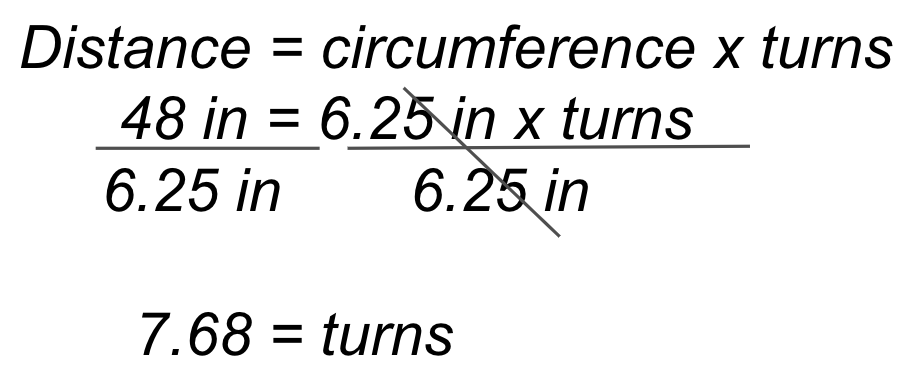
लैब 5 का उदाहरण हल
परेड मार्ग की 48 इंच (~122 सेमी) लंबाई तय करने और 180 डिग्री मुड़ने के लिए, कोड बेस को लगभग 7.68 चक्कर आगे की ओर यात्रा करनी होगी, फिर मोटर को आगे और दूसरी को पीछे की ओर लगभग चक्कर घुमाना होगा। यह गणना दाईं ओर दिए गए उदाहरण VEXcode GO समाधान के साथ दिखाई गई है।
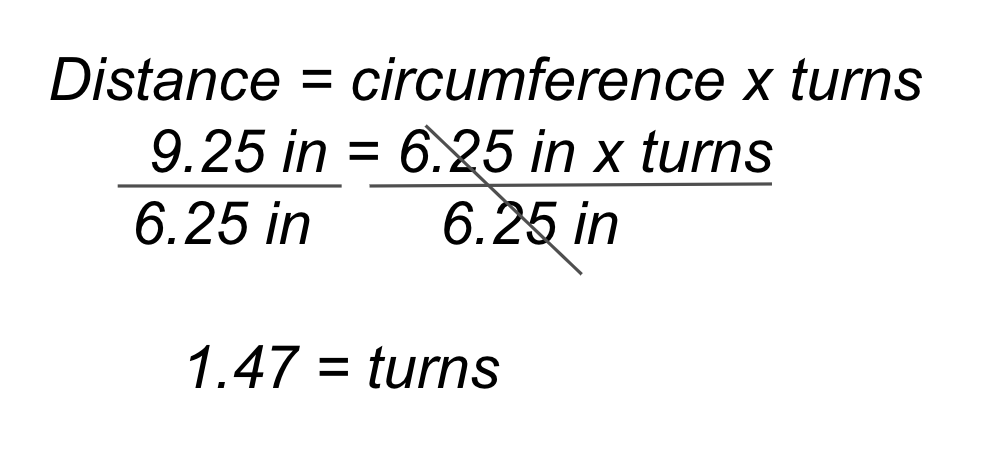
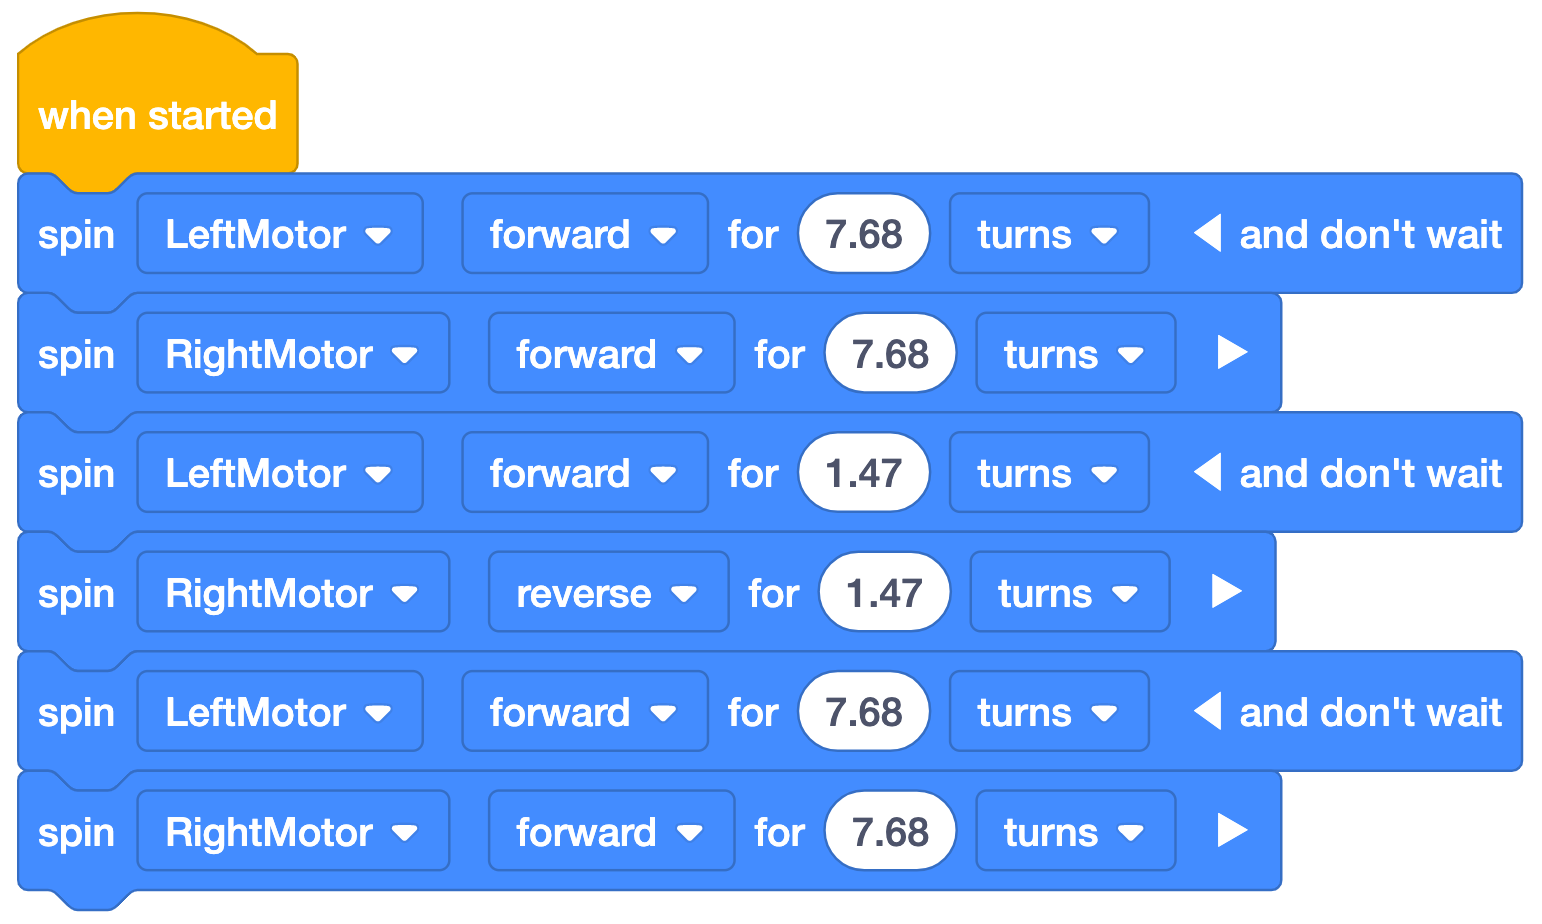
नोट: घुमावों की जगह डिग्री का उपयोग करने के लिए, घुमावों की गणना को 360 से गुणा करें।
एक्सटेंशन परेड रूट
यदि छात्रों को अतिरिक्त चुनौती की आवश्यकता है, तो आप परेड के मार्ग को कई अलग-अलग तरीकों से बढ़ा सकते हैं। यह एक उदाहरण है, साथ ही एक संभावित समाधान भी।
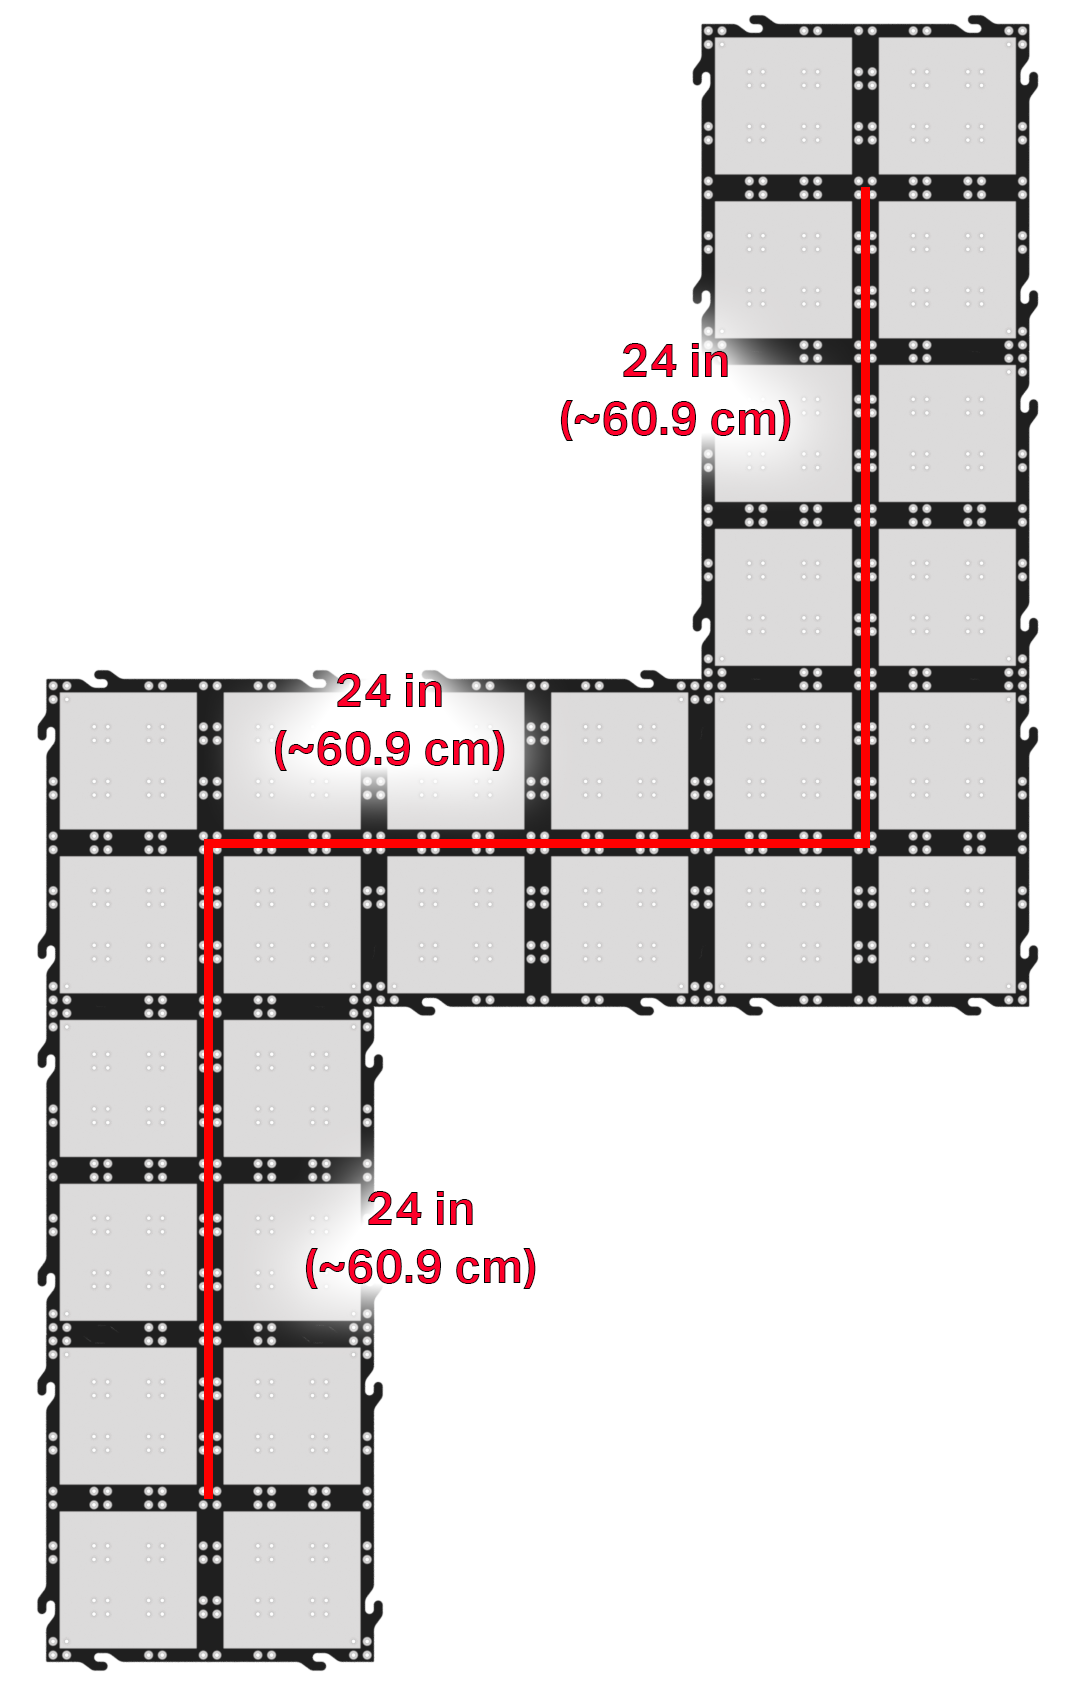 परेड मार्ग संभावित विस्तार का
इस उदाहरण मार्ग में, प्रयोगशालाओं से ड्राइविंग दूरी और मोड़ आधे कर दिए गए हैं। हालांकि, इस मार्ग में मोड़ों की दिशा मायने रखती है। पुनर्गणना करने के अलावा, छात्रों को पहियों को वांछित दिशा में घुमाने के लिए उन्हें घुमाने की दिशा का पता लगाना होगा। पिछले प्रयोगशाला अभ्यासों से प्राप्त
गणनाएँ इस प्रकार हैं:
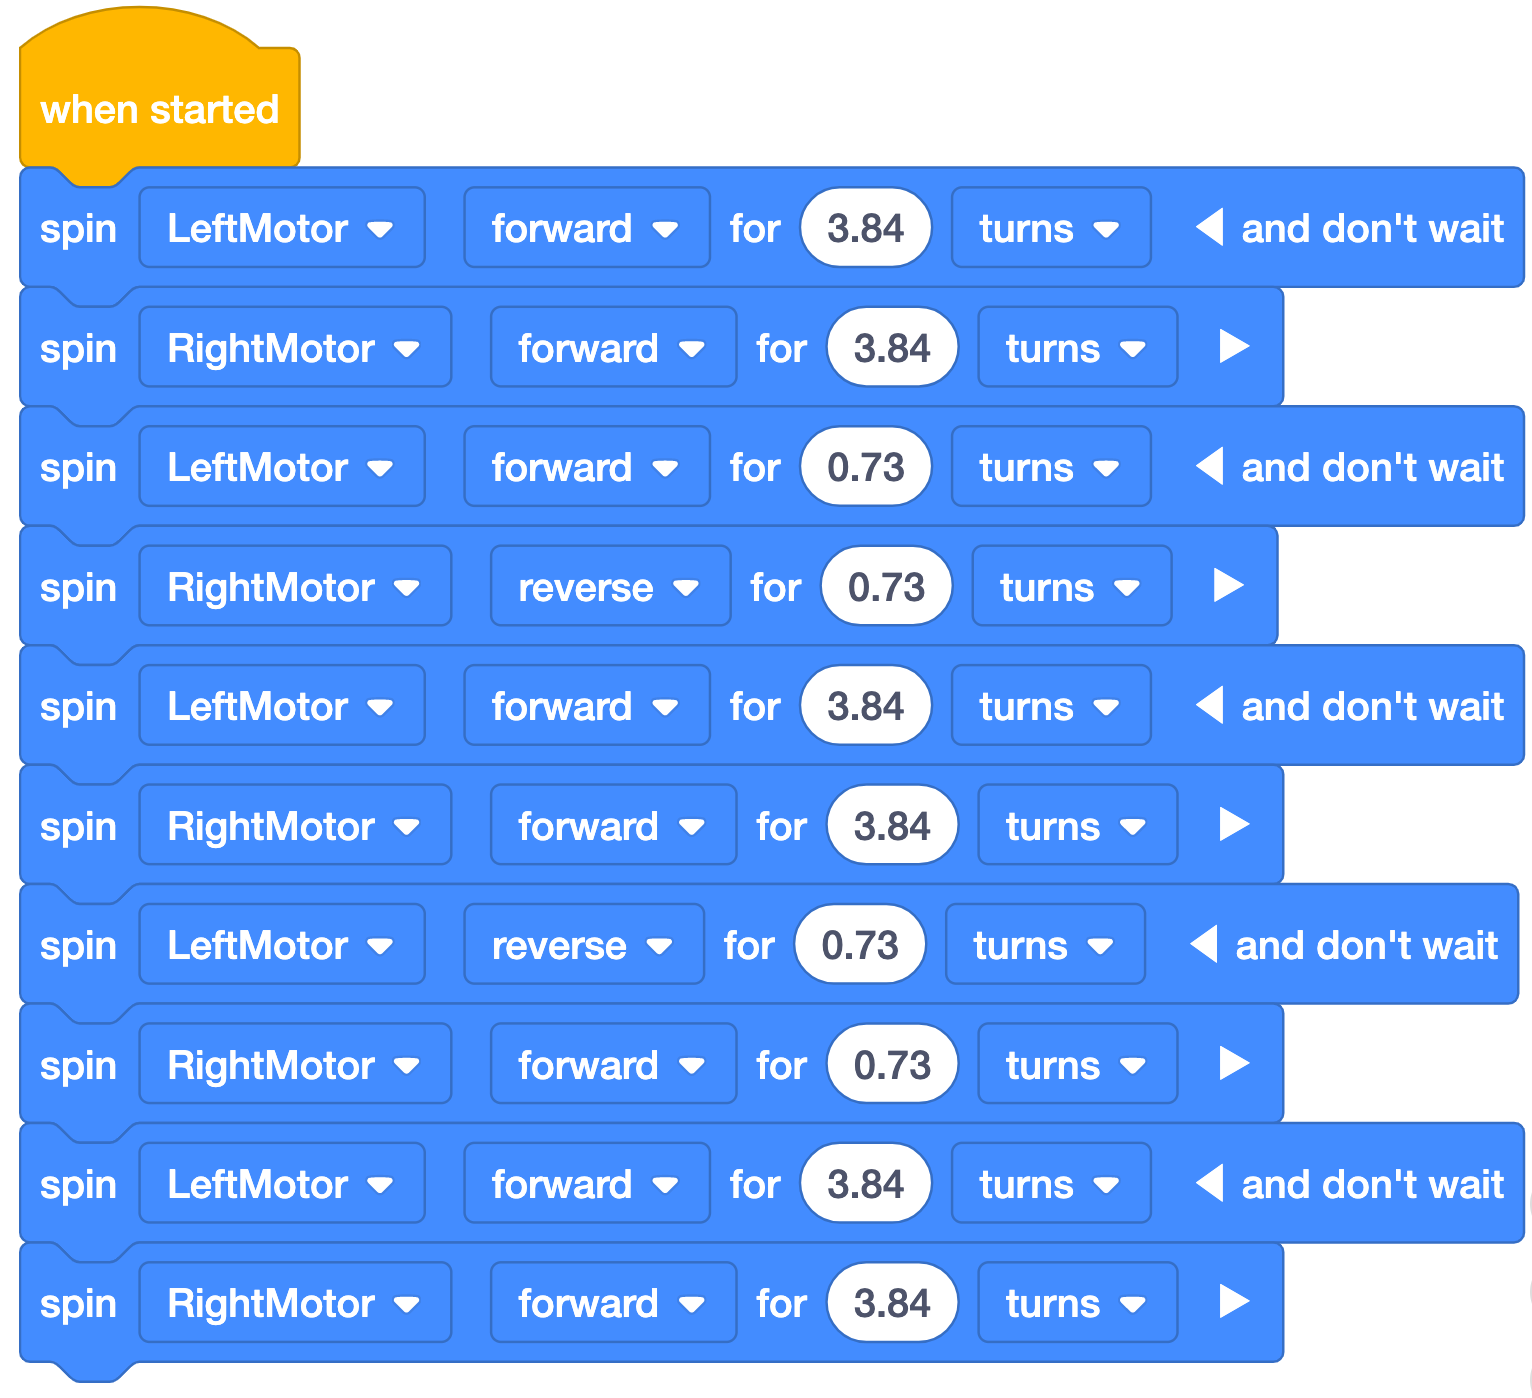
दूरी = ~ 3.84 मोड़
मुड़ने की दूरी = ~ 0.73 मोड़
इन मानों का उपयोग निम्नलिखित उदाहरण VEXcode GO समाधान में किया जाता है: