
रोबोट व्यवहारों का परिचय
 शिक्षक टूलबॉक्स
-
इस अनुभाग का उद्देश्य
प्ले सेक्शन का उद्देश्य छात्रों को [ड्राइव] ब्लॉक का उपयोग करके ऑटोपायलट रोबोट को आगे और पीछे चलाने के लिए प्रोग्राम करना सिखाना है। प्ले सेक्शन की शुरुआत में, छात्रों को प्रोग्रामिंग व्यवहारों से परिचित कराया जाता है। इसके बाद, छात्र एक अन्वेषण करेंगे जिसमें वे ऑटोपायलट को आगे और पीछे जाने के लिए प्रोग्राम करना सीखेंगे। आगे और पीछे की ओर अन्वेषण शुरू करने से पहले छात्रों के साथ यह पृष्ठ पढ़ें। छात्रों के साथ बुनियादी व्यवहार क्या होते हैं और वे रोबोट प्रोग्रामिंग के लिए मूलभूत तत्व क्यों हैं, इस पर चर्चा करने के लिए मोटिवेट ए डिस्कशन ( गूगल डॉक / .docx / .pdf ) प्रश्नों का उपयोग करें।
शिक्षक टूलबॉक्स
-
रोबोट व्यवहार
रोबोट क्या कर रहा है और उसे क्या करना चाहिए, इस बारे में बात करने का एक बहुत ही सुविधाजनक तरीका "व्यवहार" है। आगे बढ़ना, रुकना, मुड़ना, किसी बाधा की तलाश करना… ये सभी व्यवहार हैं।
जैसे ही छात्र प्रोग्रामिंग का कार्य शुरू करते हैं, उन्हें रोबोट की क्रियाओं के बारे में व्यवहार के संदर्भ में सोचना भी शुरू कर देना चाहिए। प्रोग्रामिंग करते समय छात्रों को निम्नलिखित चरणों का पालन करना चाहिए:
-
सबसे पहले, वे रोबोट द्वारा वांछित क्रिया को करने के लिए एक योजना तैयार करते हैं।
-
इसके बाद, वे उस योजना को एक ऐसे प्रोग्राम में बदलते हैं जिसका पालन रोबोट कर सके।
योजना में बस उन व्यवहारों का क्रम होगा जिनका रोबोट को पालन करना होगा, और प्रोग्राम में बस उन्हीं व्यवहारों को VEXcode IQ ब्लॉक में अनुवादित किया जाएगा।
कार्यों को छोटे-छोटे व्यवहारों में तोड़ना और फिर उन व्यवहारों के साथ समाधान तैयार करना एक ऐसा कौशल है जिसे कई अलग-अलग विषयों पर लागू किया जा सकता है। यह भी कम्प्यूटेशनल थिंकिंग का एक उदाहरण है। कम्प्यूटेशनल थिंकिंग के बारे में अधिक जानकारी के लिए, यहाँ देखें: https://k12cs.org/computational-thinking/
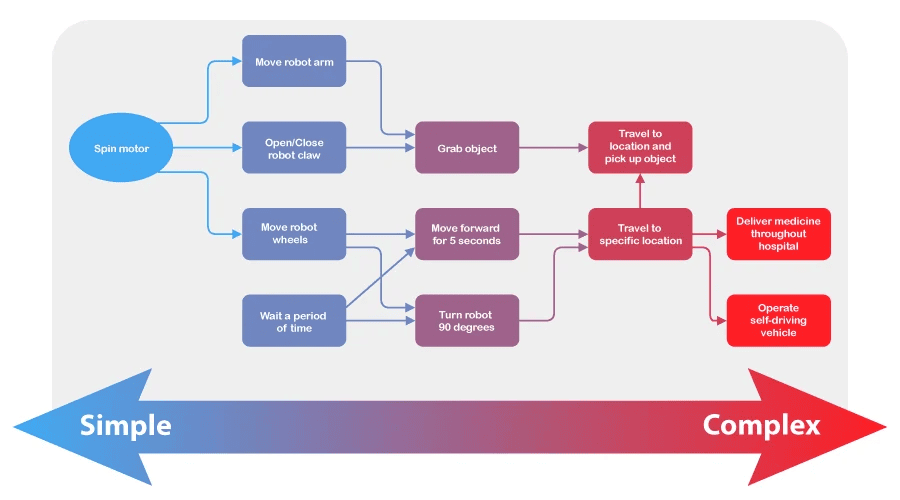
प्रोग्रामिंग जटिलता
रोबोट को कई अलग-अलग प्रकार के कार्यों को करने के लिए डिजाइन किया जा सकता है। इनमें से कुछ कार्य बहुत सरल हैं, जैसे स्वचालित दरवाजा खोलना। कुछ अन्य इतने सरल नहीं हैं, जैसे कि एक रोबोट का गोदाम में घूमकर ऑर्डर के लिए सामान इकट्ठा करना। कोई भी कार्य कितना भी जटिल क्यों न हो, उसे सरल कार्यों में विभाजित किया जा सकता है। इन कार्यों
व्यवहार कहा जाता है और ये रोबोटिक्स प्रोग्रामिंग के मूलभूत तत्व हैं। व्यवहार वह तरीका है जिससे एक रोबोट कार्य करता है, और यह रोबोट
निर्माण या प्रोग्रामिंग के आधार पर बुनियादी से लेकर जटिल तक हो सकता है। ऑटोपायलट जैसे एक साधारण मोबाइल रोबोट में केवल दो मोटर होते हैं, इसलिए इसके व्यवहार में अपने लक्ष्यों को पूरा करने के लिए उन मोटरों को घुमाना शामिल होगा। अधिक डिजाइन और कोडिंग के साथ, आप इस बुनियादी व्यवहार से शुरुआत कर सकते हैं और अधिक जटिल व्यवहार कर सकते हैं।
 चर्चा को प्रेरित करें
-
बुनियादी ड्राइविंग
प्रश्न: आगे और पीछे गाड़ी चलाना बुनियादी व्यवहार हैं जिन पर महारत हासिल करना महत्वपूर्ण है। गाड़ी चलाना सीखते समय सबसे पहले आप शायद आगे और पीछे की ओर गाड़ी चलाना सीखेंगे। आपको क्या लगता है कि इन व्यवहारों को पहले सीखना क्यों महत्वपूर्ण है?
A: छात्र कई तरह के उत्तर दे सकते हैं, लेकिन मुख्य विचार यह है कि अधिक कठिन व्यवहारों को सीखने से पहले बुनियादी व्यवहारों को सीखना महत्वपूर्ण है। इसकी तुलना इस बात से की जा सकती है कि बड़ी संख्याओं को जोड़ते समय उधार लेने और कैरी करने का तरीका सीखने से पहले आप गणित के बुनियादी जोड़ और घटाव के तथ्यों को सीख लें।
प्रश्न: अपने रोबोट द्वारा तय की गई दूरी को मापने के लिए आप जिन इकाइयों का उपयोग करना चाहते हैं, उनकी सूची बनाएं, चाहे वह आगे की ओर हो या पीछे की ओर। नोट: किसी भी प्रकार की इकाई स्वीकार्य है!
A: छात्र इंच, सेंटीमीटर, फीट या मीटर जैसी किसी भी माप इकाई का उपयोग करके उत्तर दे सकते हैं जिनसे वे परिचित हैं। छात्र डेस्क की लंबाई, नोटबुक की लंबाई या कक्षा की लंबाई जैसी इकाइयों का उपयोग करके भी उत्तर दे सकते हैं।
 अपने ज्ञान का विस्तार करें
-
माप की इकाइयों की तुलना करना
यहां एक अतिरिक्त गणितीय गतिविधि का उदाहरण दिया गया है। बोर्ड पर, माप की सभी इकाइयाँ लिखें जिनका उपयोग छात्र उत्तर देने के लिए करते हैं। फिर छात्रों से कहें कि वे बोर्ड पर दी गई इकाइयों को सबसे छोटी से सबसे बड़ी के क्रम में व्यवस्थित करें। उदाहरण के लिए, सोचिए कि एक इंच एक सेंटीमीटर से बड़ा होता है, लेकिन एक फुट एक डेस्क से छोटा होता है। यह उदाहरण मापन संबंधों के महत्व को दर्शाता है। इन उदाहरणों के माध्यम से, छात्र इस प्रयोगशाला में आगे चलकर दूरियों का बेहतर अनुमान और निर्णय ले सकेंगे।