
काम पर लगाना
एंगेज सेक्शन लॉन्च करें
ACTS वह है जो शिक्षक करेगा और ASKS वह है जिससे शिक्षक सुविधा प्रदान करेगा।
| अधिनियमों | आह्वान |
|---|---|
|
|
छात्रों को निर्माण के लिए तैयार करना
आइए सुनिश्चित करें कि हमारे पास परेड मार्ग पर सफलतापूर्वक यात्रा करने के लिए अपने रोबोटों को कोड करने के लिए सब कुछ तैयार है।
- यदि छात्रों के पास पिछली लैब से कोड बेस 2.0 नहीं है, तो लैब गतिविधियों से पहले छात्रों को इसे बनाने के लिए 10-15 मिनट का समय दें।
निर्माण को सुगम बनाना
-
निर्देश
छात्रों को निर्देश दें कि वे अपने रोबोट को परेड मार्ग की सटीक लंबाई तक चलाने के लिए कोड करने के लिए एक साथ काम करने जा रहे हैं, और आप ऐसा करने के लिए कुछ मिनट तैयारी में बिताने जा रहे हैं। पांच जुड़ी हुई टाइलों को एक केंद्रीय स्थान पर रखें, जिससे छात्रों को परेड का मार्ग दिखाई दे सके। दूरी मापें और सुनिश्चित करें कि छात्रों को परेड मार्ग की लंबाई (48 इंच / 122 सेमी) पता हो। नीचे दिए गए एनिमेशन को देखें कि कोड बेस रोबोट को परेड मार्ग पर सही ढंग से कैसे चलना चाहिए। एनीमेशन में कोड बेस पांचों टाइलों पर सीधे चलता है, और जब वह अंत तक पहुंचता है तो एक रेखा दिखाई देती है जो उसके द्वारा तय की गई कुल दूरी को दर्शाती है।
वीडियो फाइल
-
प्रत्येक समूह को
पूर्वनिर्मित कोड बेस 2.0 और एक कंप्यूटर या टैबलेट, साथ ही एक ब्लू स्टैंडऑफ, एक मापने वाला उपकरण जैसे कि रूलर या प्रिंट करने योग्य VEX GO रूलर, कागज और एक पेंसिल । छात्रों को सामग्री और कार्यक्षेत्र स्पष्ट रूप से दिखाई देने चाहिए।
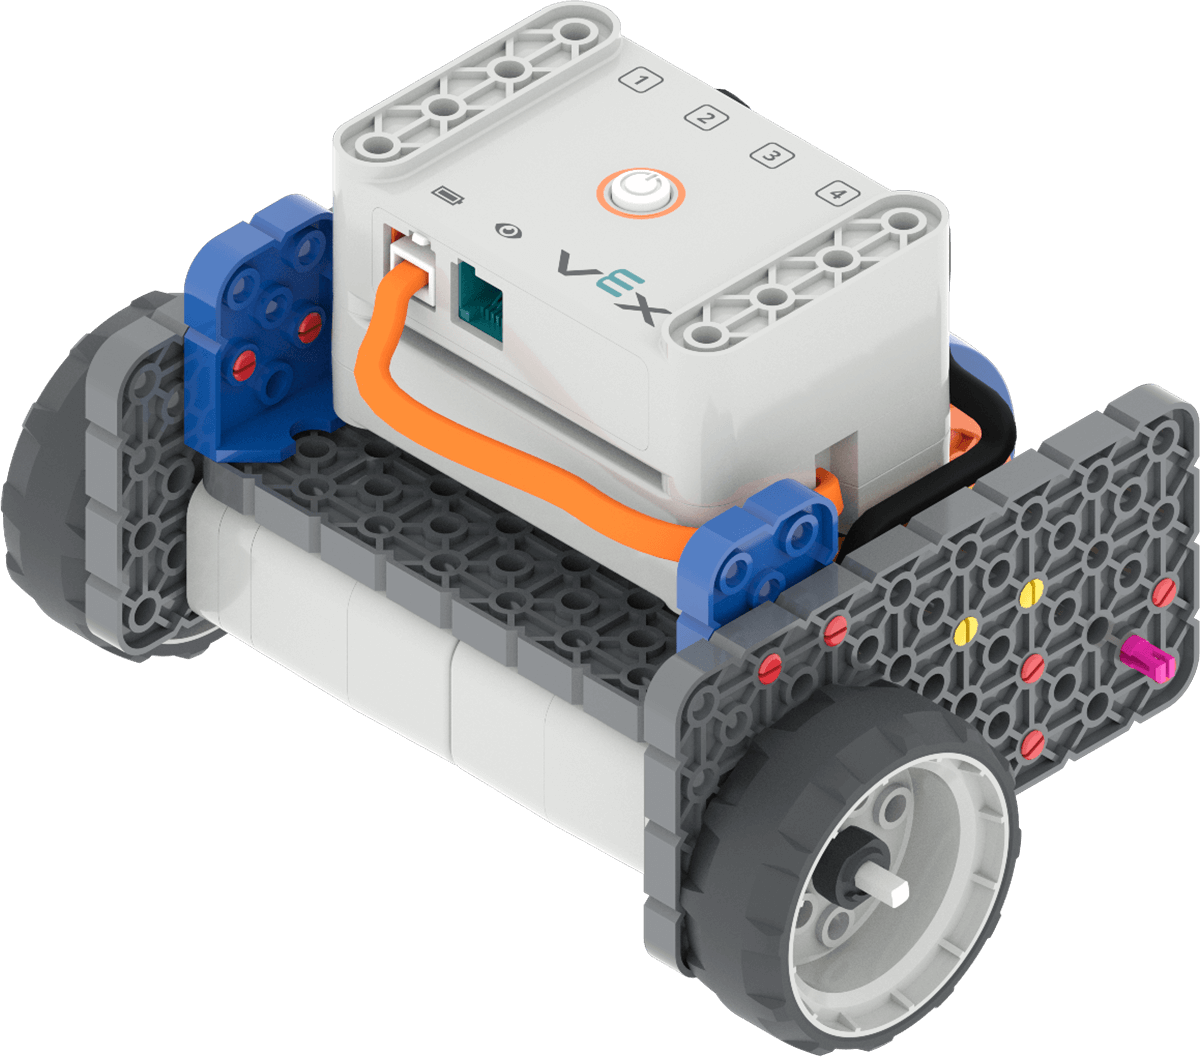
कोड बेस 2.0 - सुविधा प्रदान करेंसुविधा प्रदान करें छात्रों को कोड बेस रोबोट से एक ग्रे व्हील को हटाने और इस छवि में दिखाए अनुसार व्हील में एक ब्लू स्टैंडऑफ लगाने का तरीका प्रदर्शित करके एक व्हील टर्न की दूरी मापने के लिए तैयार होने में मदद करें।
-
प्रस्तावप्रस्ताव
छात्रों को उनके मन में उठने वाले किसी भी प्रश्न को पूछने का अवसर प्रदान करता है।
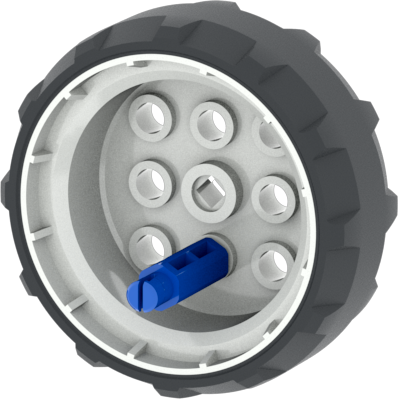
पहिए के घूमने की दूरी मापने के लिए सेटअप

शिक्षक समस्या निवारण
- अपने पोर्ट्स की जाँच करें - छात्रों को याद दिलाएँ कि वे यह सुनिश्चित करने के लिए जाँच करें कि उनकी दाहिनी मोटर पोर्ट 1 में लगी है, और उनकी बाईं मोटर पोर्ट 4 में लगी है।
- कनेक्ट - सभी GO ब्रेन को VEX क्लासरूम ऐप से कनेक्ट करें, लैब शुरू करने से पहले ताकि आपकी कक्षा में VEX GO के उपयोग को सुविधाजनक बनाया जा सके।
- अपनी बैटरियों की जाँच करें - VEX क्लासरूम ऐप या संकेतक लाइट का उपयोग करके GO बैटरियोंकी स्थिति की जाँच करें, और यदि आवश्यक हो तो लैब से पहले चार्ज करें।
- कनेक्ट करने में समस्या निवारण - यदि छात्रों को प्ले पार्ट 2 में अपने कोड बेस को अपने कंप्यूटर या टैबलेट से कनेक्ट करने में परेशानी हो रही है, तो VEXcode GO से कनेक्ट करें लेखदेखें, ताकि कोड बेस को उपयोग किए जा रहे डिवाइस से कनेक्ट करने के तरीके के बारे में विवरण मिल सके।
सुविधा प्रदान करने की रणनीतियाँ
- इस बारे में सोचें कि आपके छात्र प्ले पार्ट 2 में VEXcode GO तक कैसे पहुंचेंगे। यह सुनिश्चित करें कि छात्र जिन कंप्यूटरों या टैबलेटों का उपयोग करेंगे, उनमें VEXcode GO तक पहुंच हो। VEXcode GO को सेट अप करने के बारे में अधिक जानकारी के लिए यह लेख देखें
- कक्षा शुरू होने से पहले प्रत्येक समूह के लिए आवश्यक सामग्री एकत्र कर लें। इस लैब के लिए, दो छात्रों के प्रत्येक समूह को एक GO किट, निर्माण निर्देश, VEXcode GO तक पहुँचने के लिए एक कंप्यूटर या टैबलेट, अपने कोडिंग प्रोजेक्ट का परीक्षण करने के लिए एक परेड मार्ग तक पहुँच, एक पेंसिल, कागज, एक नीला स्टैंडऑफ़ और एक रूलर, जैसे कि VEX GO प्रिंट करने योग्य रूलर की आवश्यकता होगी।
- नीचे दी गई छवि में दिखाए अनुसार, अपने परेड मार्ग को पहले से ही निर्धारित कर लें। परेड का मार्ग 5 GO टाइल्स से बनाया जा सकता है। नीचे दी गई छवि में लाल रेखाएं 48 इंच (122 सेंटीमीटर) के परेड मार्ग की आरंभ और समाप्ति रेखाओं को दर्शाती हैं। आप चाहें तो प्ले पार्ट 2 में छात्रों के लिए अपने प्रोजेक्ट का परीक्षण करने के लिए कमरे के चारों ओर कई परेड मार्ग स्थापित कर सकते हैं, ताकि कई समूह एक ही समय में परीक्षण कर सकें।
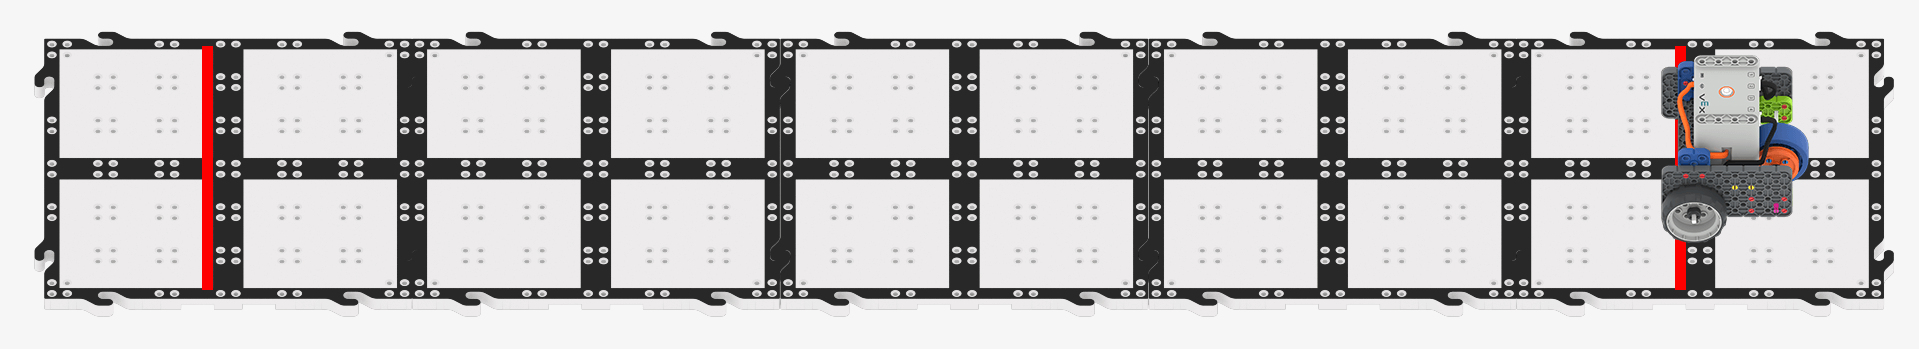 परेड मार्ग पर प्रारंभ और समापन स्थानों दर्शाने वाला कोड बेस