
Pelajaran 1: Sensor Mata
Dalam pelajaran ini, Anda akan mempelajari tentang Sensor Mata Depan dan Sensor Mata Bawah pada Robot VR. Anda akan mempelajari cara menggunakan Sensor Mata dan mengidentifikasi mengapa Sensor Mata digunakan dalam proyek VR VEXcode.
Hasil belajar
- Identifikasi bahwa Sensor Mata dapat mendeteksi keberadaan suatu objek dan warna objek tersebut (merah, hijau, biru, atau tidak ada).
- Identifikasi bahwa Robot VR memiliki dua Sensor Mata, satu menghadap ke depan dan yang lainnya menghadap ke bawah.
- Identifikasi bahwa blok <Eye Sensor near object> adalah blok pelapor Boolean yang melaporkan TRUE ketika Sensor Mata berada dekat dengan objek yang memiliki warna yang dapat dideteksi dan FALSE ketika tidak.
- Identifikasi bahwa blok <Color sensing> adalah blok pelapor Boolean yang melaporkan TRUE ketika Sensor Mata mendeteksi warna yang dipilih dan FALSE ketika mendeteksi warna yang berbeda dari warna yang dipilih.
- Jelaskan mengapa proyek VEXcode VR akan menggunakan Sensor Mata.
Sensor Mata
Sensor Mata dapat mendeteksi keberadaan suatu objek, dan jika ada, mendeteksi warna objek tersebut (merah, hijau, biru, atau tidak berwarna).
Robot VR memiliki dua sensor mata - sensor mata depan dan sensor mata bawah. Sensor Mata Depan dipasang di bagian depan Robot VR dan menghadap ke depan. Sensor Down Eye dipasang di bawah Robot VR dan menghadap ke bawah.
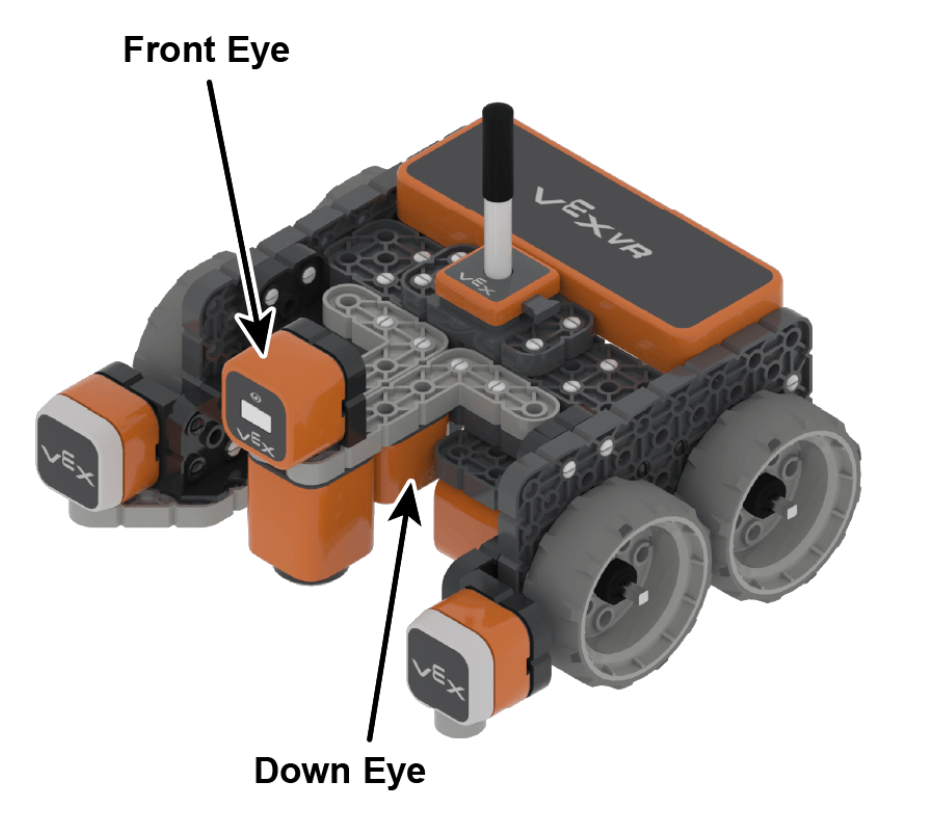
Lihat artikel Eye Sensor - Robot Features - VEXcode VR untuk mempelajari lebih lanjut tentang Sensor Mata, dan penggunaan umum Sensor Mata dalam proyek VEXcode VR.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.