
Pelajaran 4: Membangun Proyek
Susun proyek dan mulailah mengerjakannya.
- Mulai proyek teks baru dan pilih Disk Mover Playground saat diminta.
-
Beri nama proyek Unit8Lesson4.

-
Dengan menggunakan perilaku yang baru saja diidentifikasi, tambahkan komentar berikut untuk mengatur proyek.
def main(): # 1. Drive ke disk menggunakan Down Eye Sensor # 2. Ambil disk # 3. Berkendara menuju tujuan menggunakan Sensor Jarak # 4. Lemparkan cakram ke gawang # 5. Berbalik dan berkendara menuju tujuan berikutnya -
Buatlah kode berikut yang menginstruksikan Robot VR untuk menyelesaikan empat perilaku pertama yang tercantum di atas. Proyek ini akan menggunakan perintah yang sama seperti yang digunakan pada pelajaran sebelumnya untuk memindahkan cakram menggunakan umpan balik sensor. Proyek Anda seharusnya terlihat seperti ini:
def main(): # 1. Drive to disk using Down Eye Sensor while not down_eye.near_object(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.stop() # 2. Ambil disk magnet.beri energi (BOOST) # 3. Berkendara ke tujuan menggunakan Sensor Jarak drivetrain.turn_to_heading(180, DEGREES) while front_distance.get_distance(MM) > 200: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain. stop() # 4. Jatuhkan cakram ke sasaran magnet.beri energi (JATUHKAN) # 5. Berbalik dan berkendara menuju tujuan berikutnya - Buka jendela Playground jika belum terbuka. PastikanDisk Mover Playgroundterbuka, lalu jalankan proyek tersebut.
-
Saat proyek ini dijalankan, Robot VR akan mengemudi dan mengambil cakram biru pertama, berbalik, mengemudi ke tujuan biru, dan menjatuhkan cakram tersebut.

Putar dan kendarai ke set cakram berikutnya.
-
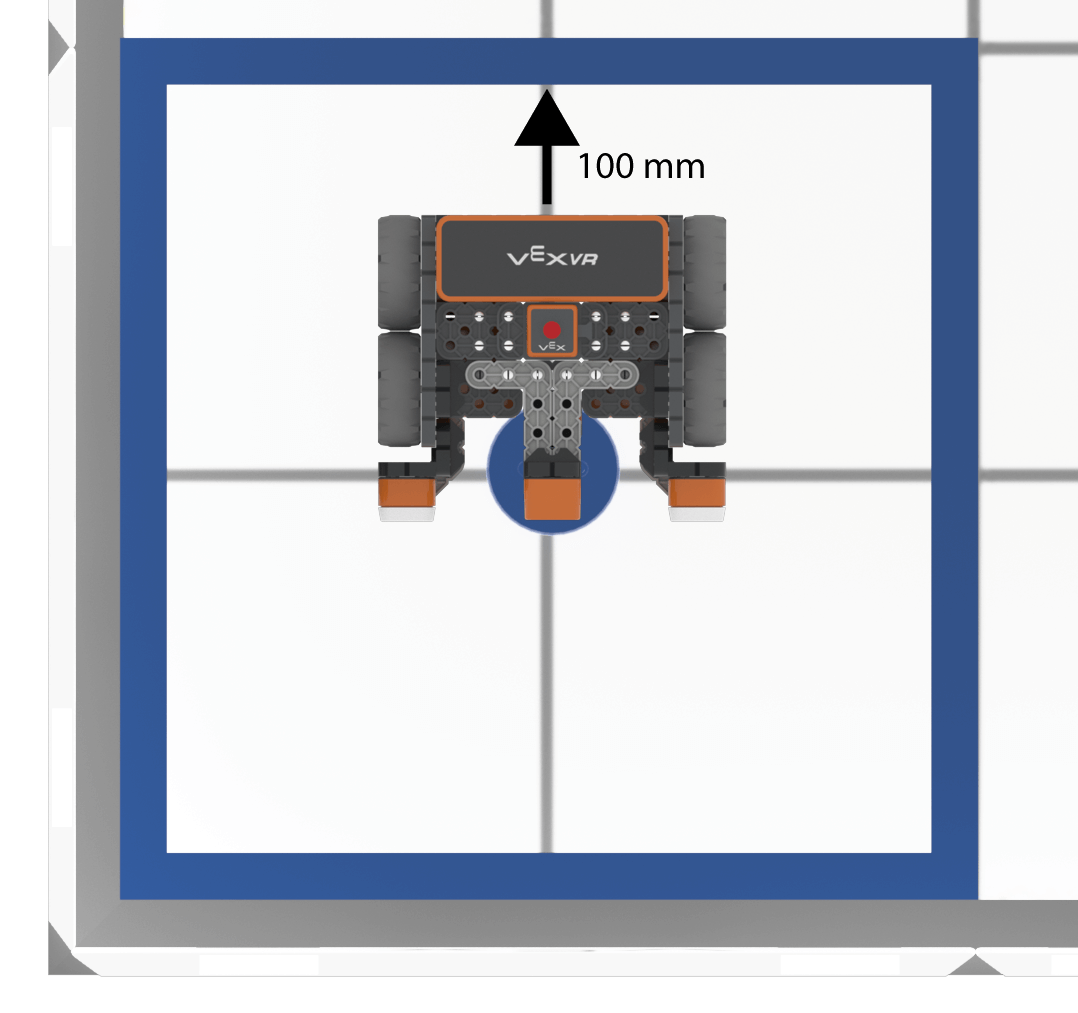
Untuk mengambil cakram berwarna berikutnya, Robot VR perlu berbelok dan bergerak menuju tujuan berwarna selanjutnya. Dengan menggunakan apa yang telah kita pelajari di pelajaran sebelumnya, untuk mencegah tabrakan dengan cakram di gawang, Robot VR sekarang perlu bergerak menjauh dari cakram tersebut. Untuk melakukan ini, Robot VR perlu berbalik arah sejauh 100 milimeter (mm), atau setengah dari panjang kotak grid di Playground.
-
Tambahkan perintah drive_for di bawah perintah energize , dan atur parameternya menjadi “REVERSE” untuk 100 milimeter (mm), sehingga bagian komentar keempat proyek akan terlihat seperti ini:
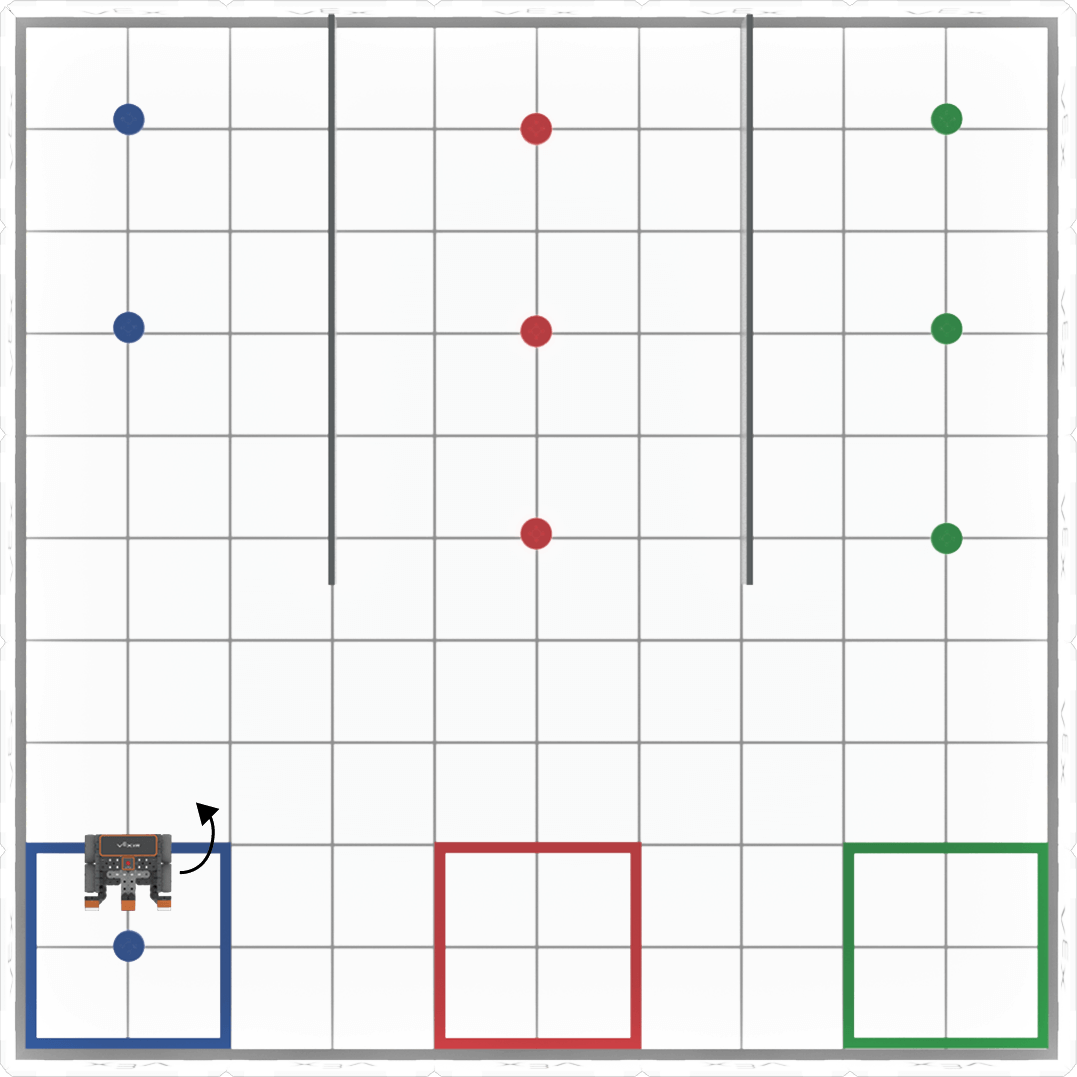
# 4. Jatuhkan disk di tujuan magnet.beri energi(DROP) drivetrain.drive_for(REVERSE, 100, MM) - Robot VR sekarang perlu berbelok ke kiri untuk menghadap ke sasaran berwarna berikutnya.
-
Tambahkan perintah turn_to_headingdi bawah komentar kelima dan atur parameternya menjadi 90 derajat agar Robot VR menghadap ke tujuan berikutnya, sehingga bagian kelima dari proyek ini terlihat seperti ini:
# 5. Belok dan berkendara ke tujuan berikutnya drivetrain.turn_to_heading(90, DEGREES) -
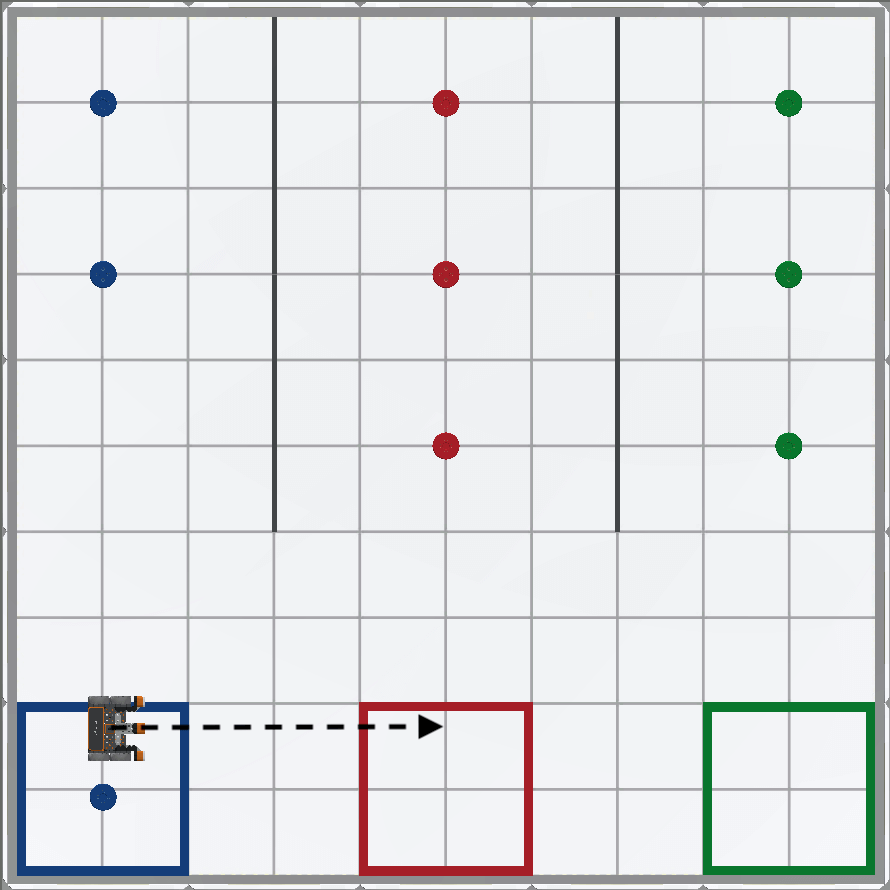
Selanjutnya, Robot VR perlu bergerak maju menuju tujuan berwarna berikutnya. Perhatikan bahwa Robot VR harus bergerak maju sejauh empat kotak grid, atau 800 milimeter (mm) untuk mencapai pusat tujuan berwarna berikutnya.
-
Tambahkan perintah drive_forsetelah perintah turn_to_heading dan atur parameternya menjadi maju 800 milimeter (mm), sehingga bagian kelima terlihat seperti ini:
# 5. Berbelok dan berkendara ke tujuan berikutnya drivetrain.turn_to_heading(90, DEGREES) drivetrain.drive_for(FORWARD, 800, MM) -
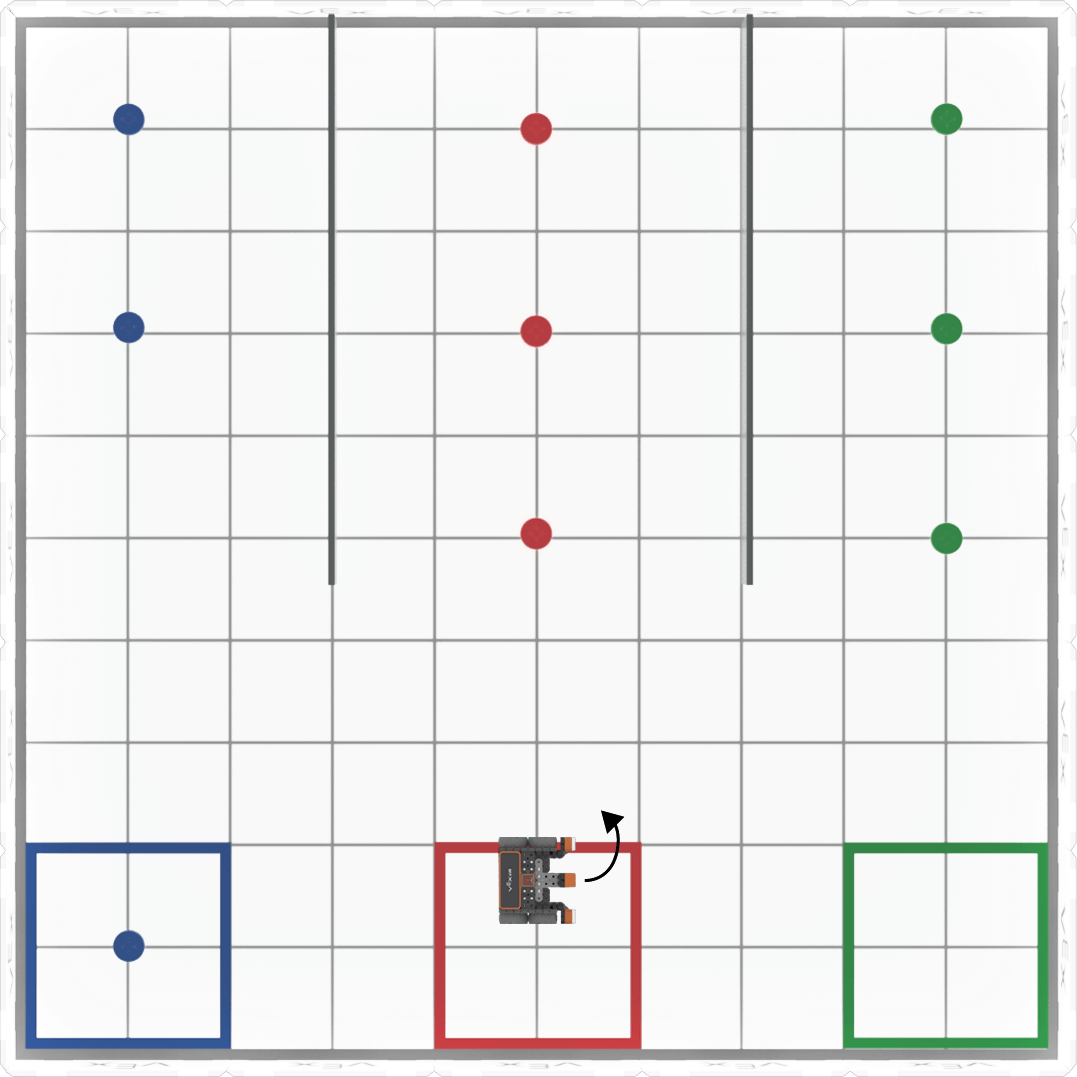
Robot VR sekarang perlu berbalik menghadap cakram berwarna.
-
Tambahkan komentar lain dan perintah turn_to_heading kedua di akhir proyek, dan atur parameternya ke nol derajat. Ini akan memutar Robot VR untuk menghadap ke cakram berwarna. Pastikan perintah-perintah tersebut diberi indentasi dengan benar di dalam proyek Anda.
# 6. Putar ke disk drivetrain.turn_to_heading(0, DEGREES) - Buka Disk Mover Playgroundjika belum terbuka, lalu jalankan proyek tersebut.
-
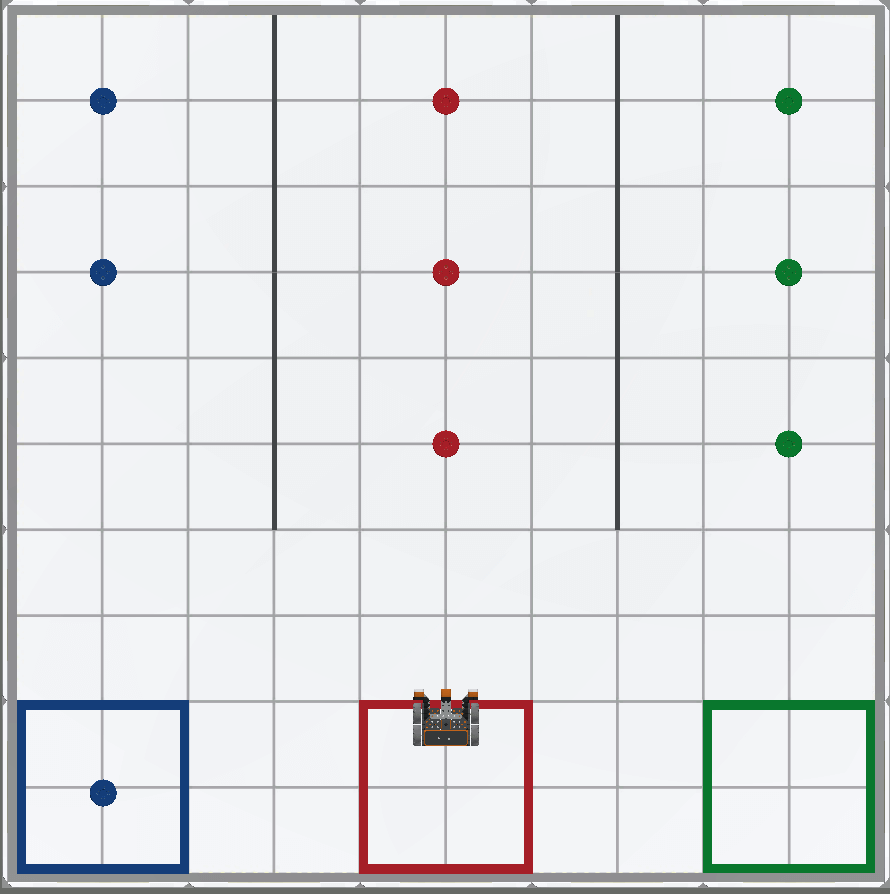
Robot VR akan mengambil dan memindahkan cakram biru pertama ke gawang biru, lalu melaju ke gawang merah. Robot VR juga akan berputar menghadap cakram merah.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.