
पाठ 2: अक्षर 'A' तक ड्राइव करें
अक्षर 'A' तक ड्राइव करें
अब जबकि आपने एक ऐसा प्रोजेक्ट बना लिया है और उसका परीक्षण कर लिया है जिसमें वीआर रोबोट तब रुक जाता है जब डिस्टेंस सेंसर किसी दीवार का पता लगाता है, तो आप एक ऐसा प्रोजेक्ट बनाएंगे जो वीआर रोबोट को वॉल मेज़ प्लेग्राउंड पर अक्षर 'ए' तक ले जाए।
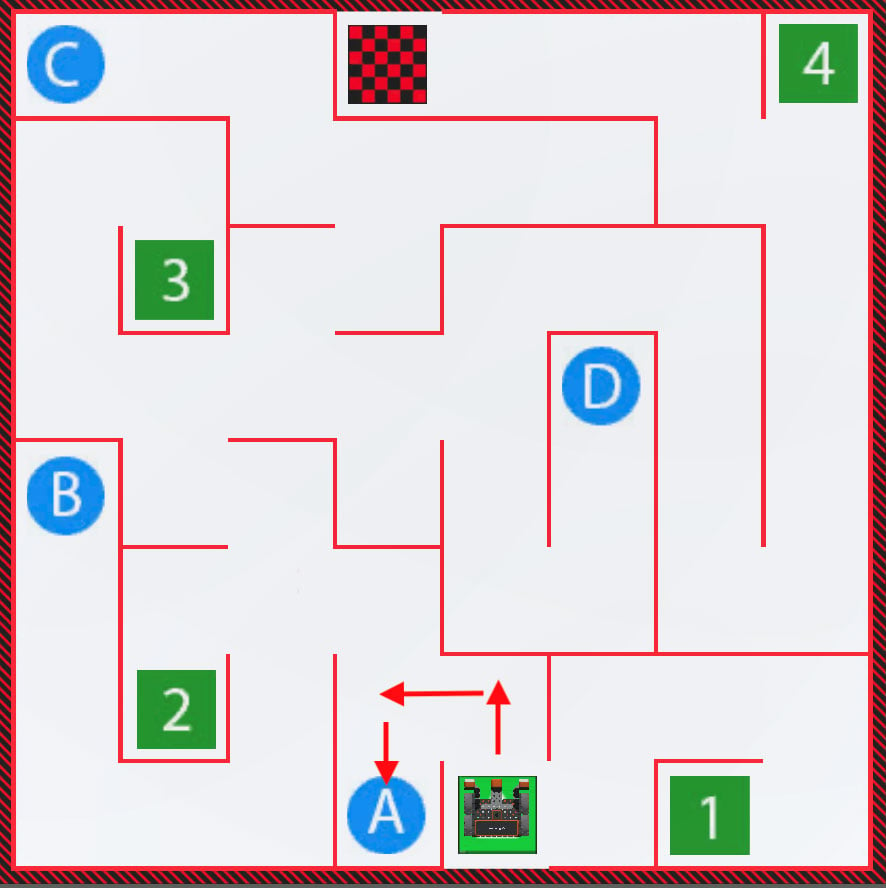
- अक्षर 'A' तक पहुंचने के लिए, VR रोबोट को दो दीवारों का पता लगाना होगा, और इन दीवारों का पता चलने पर उसे बाईं ओर मुड़ना होगा। इसके बाद, वीआर रोबोट 'ए' अक्षर के पीछे स्थित तीसरी दीवार का पता चलने पर रुक जाएगा।
- पिछले प्रोजेक्ट में संशोधन करके शुरुआत करें या इस आधार प्रोजेक्ट से मेल खाने वाला एक नया प्रोजेक्ट बनाएं। ध्यान दें कि [टर्न फॉर] ब्लॉक की आवश्यकता है क्योंकि एक बार जब डिस्टेंस सेंसर दीवार से 50 मिलीमीटर (मिमी) के भीतर आ जाता है, तो वीआर रोबोट अक्षर 'ए' की ओर बढ़ने के लिए बाईं ओर मुड़ जाएगा। ध्यान रखें कि आप VEXcode ब्लॉक, स्विच ब्लॉक या दोनों प्रकार के ब्लॉकों के संयोजन का उपयोग कर सकते हैं।
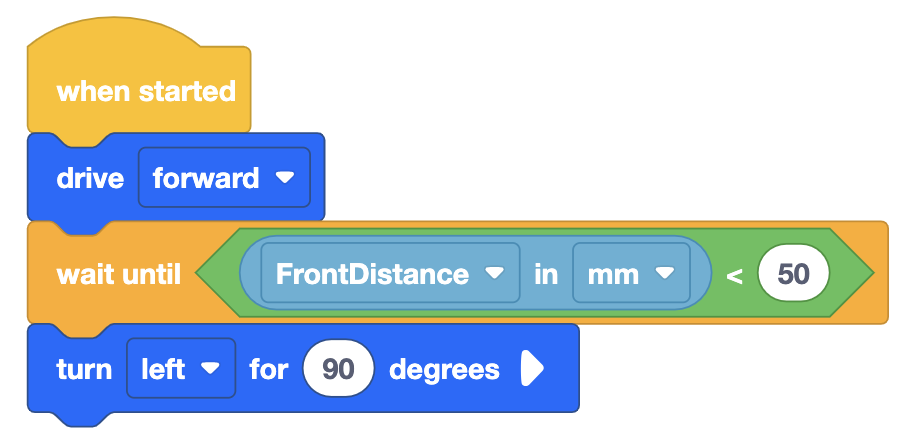
-
एक और [ड्राइव] और [वेट अंटिल] ब्लॉक जोड़ें, जिसमें <Less than> ब्लॉक को 50 मिलीमीटर (मिमी) पर सेट किया गया हो, और (डिस्टेंस फ्रॉम) <Less than> ब्लॉक के अंदर हो।
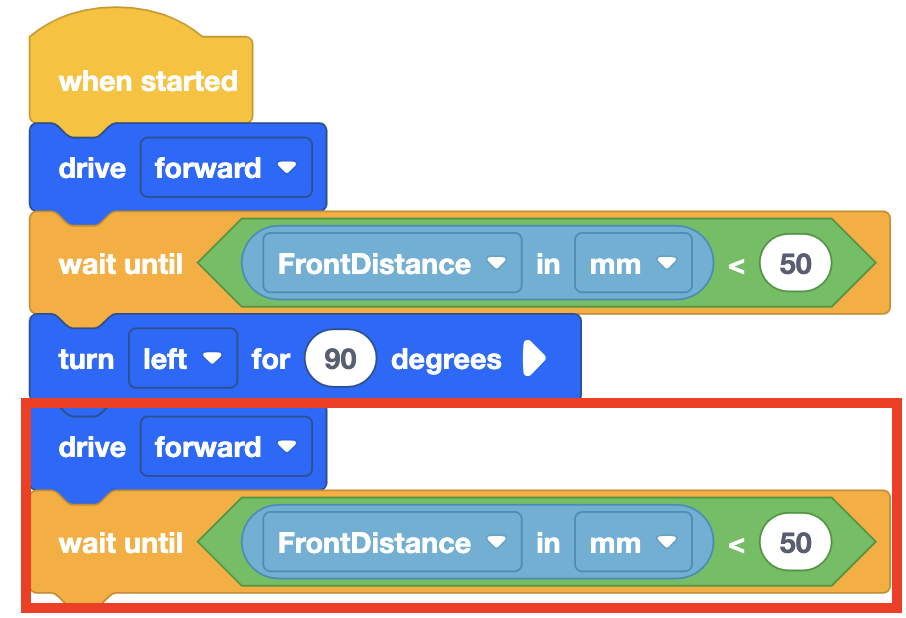
आपकी जानकारी के लिए
प्रोजेक्ट में दोहराए जाने वाले कोड के अनुभागों के लिए डुप्लिकेट टूल का उपयोग करें। इससे आपको समय की बचत होगी। ब्लॉकों को डुप्लिकेट करने के तरीके के बारे में अधिक जानकारी के लिए,संदर्भ मेनू - वीआर ब्लॉक लेख देखें।
- अंत में, वीआर रोबोट को अक्षर 'ए' के पीछे अंतिम दीवार का पता लगाने और फिर चलना बंद करने का निर्देश देने के लिए निम्नलिखित ब्लॉक जोड़ें।
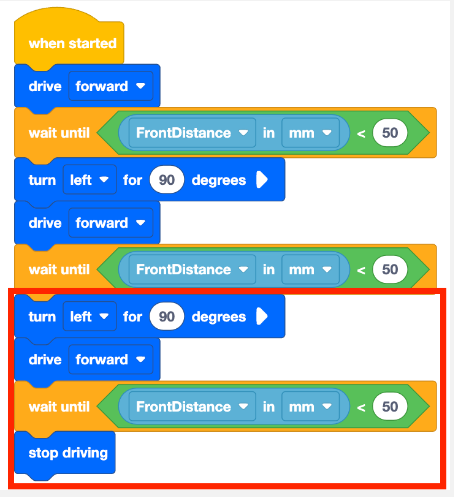
- यदि वॉल मेज़ प्लेग्राउंड पहले से खुला नहीं है, तो उसे लॉन्च करें और प्रोजेक्ट चलाएं।
- वीआर रोबोट को दीवार वाली भूलभुलैया के आरंभ से अक्षर 'ए' तक जाते हुए देखें, और फिर रुकते हुए देखें।
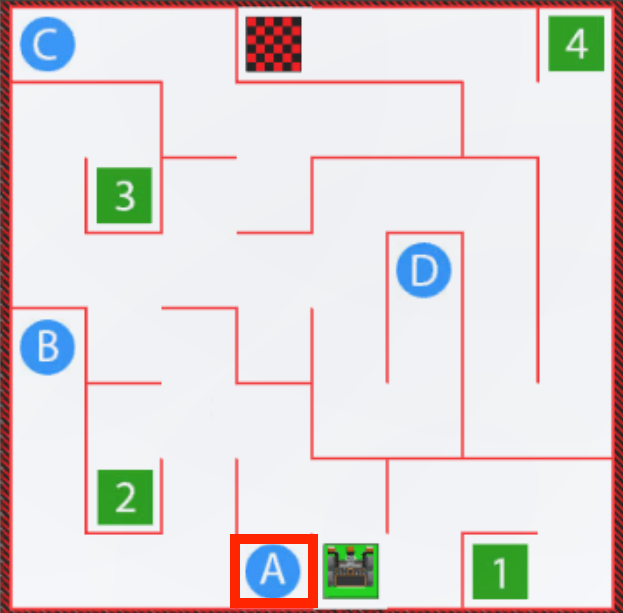
- ध्यान दें कि वीआर रोबोट अक्षर 'ए' की ओर बढ़ते समय किसी भी दीवार से नहीं टकराता है। जब डिस्टेंस सेंसर का मान यह बताता है कि वीआर रोबोट दीवार से 50 मिलीमीटर (मिमी) से कम दूरी पर है, तो वीआर रोबोट को प्रोजेक्ट में मुड़ने या रुकने का निर्देश दिया जाता है।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।