
पाठ 2: विद्युतचुंबक का उपयोग करना
परियोजना का निर्माण
-
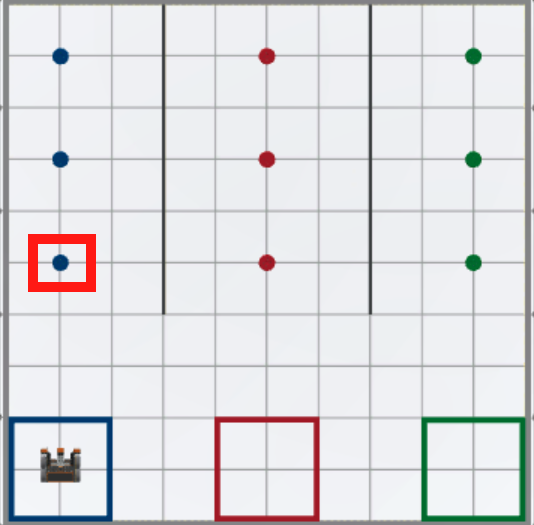
मूवर प्लेग्राउंड पर VR रोबोट के शुरुआती बिंदु से पहली नीली डिस्क 750 मिलीमीटर (mm) दूर है डालें और पैरामीटर को 750 मिलीमीटर (mm) आगे बढ़ाने के लिए सेट करें, ताकि आपका प्रोजेक्ट इस तरह दिखे:
def main():
    # 1. पहले नीले डिस्क
    ड्राइवट्रेन.ड्राइव_फॉर(फॉरवर्ड, 750, एमएम)

    # 2. पहली नीली डिस्क

    # 3 उठाएँ। नीले गोल

    # 4 की ओर रिवर्स में ड्राइव करें। नीली डिस्क को नीले गोल में डालें
आपकी जानकारी के लिए
वीआर रोबोट के आरंभिक बिंदु और पहले नीले डिस्क के बीच की दूरी का अनुमान प्रत्येक ग्रिड वर्ग के आयामों का उपयोग करके लगाया गया था। डिस्क मूवर प्लेग्राउंड पर प्रत्येक ग्रिड वर्ग 200 मिलीमीटर (मिमी) x 200 मिलीमीटर (मिमी) का है।
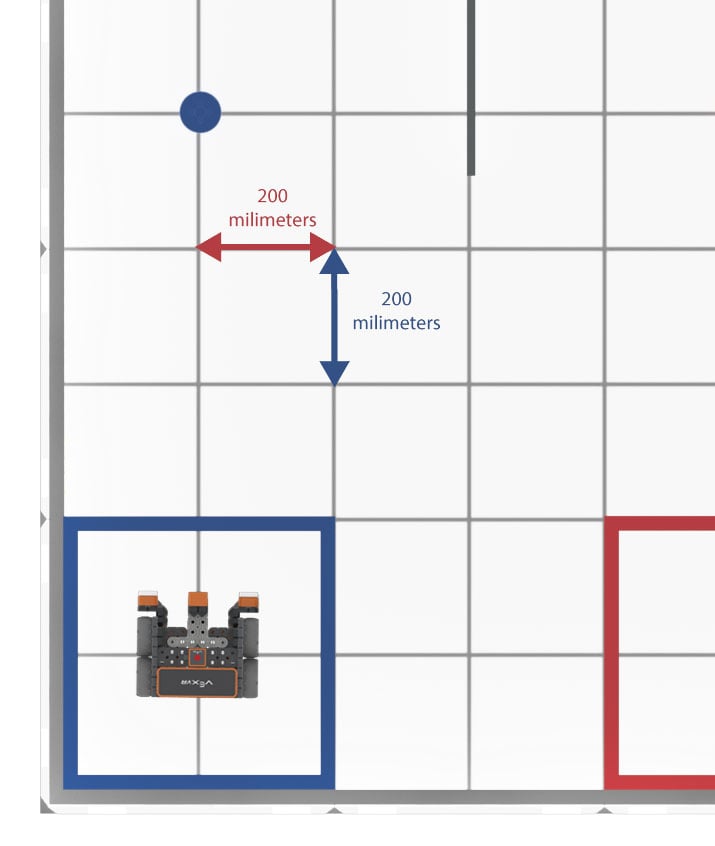
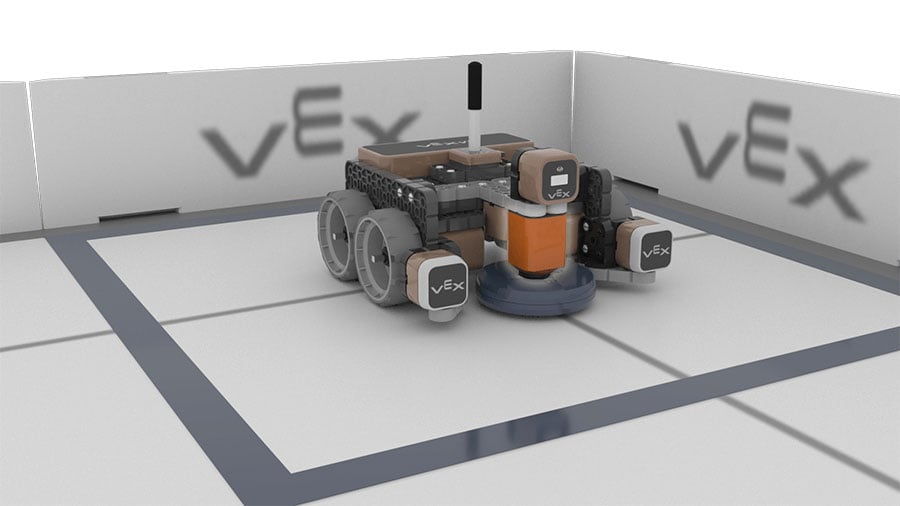
इस जानकारी का उपयोग करते हुए, यह अनुमान लगाया जा सकता है कि पहली नीली डिस्क वीआर रोबोट के से 800 मिलीमीटर (मिमी) दूर है। चूंकि इलेक्ट्रोमैग्नेट वीआर रोबोट के सामने स्थित है, इसलिए इलेक्ट्रोमैग्नेट और पहली नीली डिस्क के बीच की दूरी 800 मिलीमीटर (मिमी) से थोड़ी कम हो सकती है।
-
एक बार जब वीआर रोबोट पहली नीली डिस्क पर पहुंच जाता है, तो वीआर रोबोट को एनर्जाइज़कमांड का उपयोग करके इलेक्ट्रोमैग्नेट को बढ़ावा देना होगा। दूसरे कमेंट के नीचे energize कमांड को ड्रैग करें या टाइप करें, ताकि प्रोजेक्ट का वह सेक्शन इस तरह दिखे:
# 2. पहला नीला डिस्क उठाएँ magnet.energize(BOOST) -
इसके बाद, वीआर रोबोट नीली डिस्क के साथ वापस शुरुआती बिंदु पर जाने के लिए उल्टी दिशा में चलेगा। तीसरे कमेंट के नीचे drive_forकमांड को ड्रैग करें या टाइप करें, ताकि प्रोजेक्ट का वह सेक्शन इस तरह दिखे। ड्राइव_फॉरकमांड पैरामीटर को 750 मिलीमीटर (मिमी) रिवर्स पर सेट करें।
# 3. नीले गोल की ओर रिवर्स में ड्राइव करें drivetrain.drive_for(REVERSE, 750, MM) -
नीले गोल के अंदर पहुंचने के बाद, वीआर रोबोट को नीली डिस्क को छोड़ना होगा। चौथे कमेंट के नीचे एनर्जाइज़ कमांड को ड्रैग करें या टाइप करें, और पैरामीटर को 'DROP' पर सेट करें, ताकि प्रोजेक्ट का वह सेक्शन इस तरह दिखे:
# 4. नीली डिस्क को नीले लक्ष्य में गिराएं magnet.energize(DROP) -
यदि प्लेग्राउंड विंडो पहले से खुली नहीं है, तो उसे खोलें। सुनिश्चित करें किडिस्क मूवर प्लेग्राउंड खुल जाए, और प्रोजेक्ट को चलाएं।
-
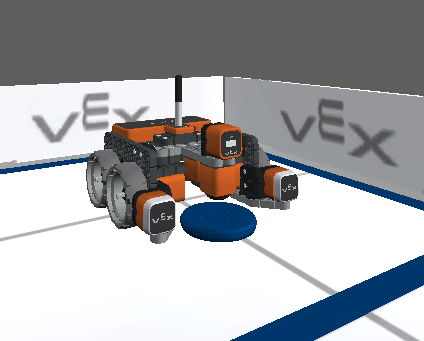
वीआर रोबोट इलेक्ट्रोमैग्नेट को सक्रिय करके पहली नीली डिस्क को उठाता है, फिर पीछे की ओर नीले लक्ष्य की ओर वापस जाता है और नीली डिस्क को गिरा देता है।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।