
परिचय
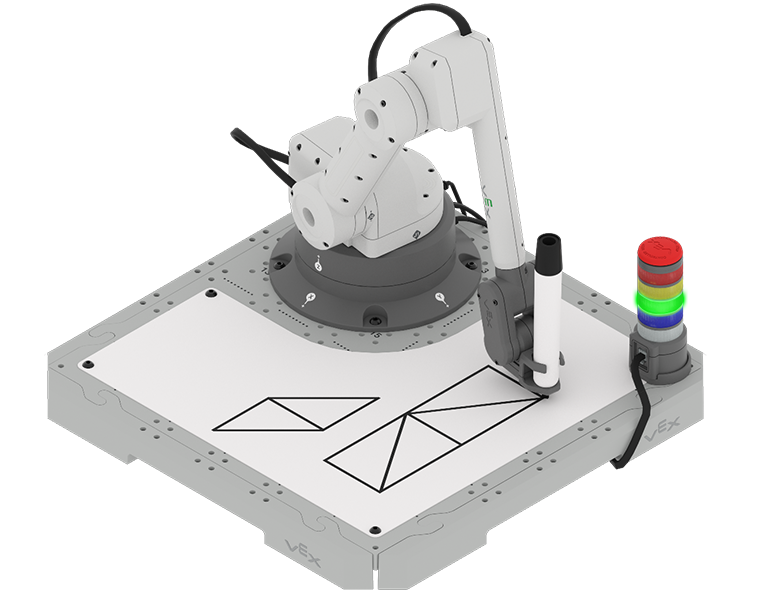
पिछली इकाई में, आपने 6-एक्सिस रोबोटिक आर्म को विभिन्न वेपॉइंट्स पर ले जाया, जो एक समय में x और y अक्षों के साथ आगे बढ़ रहा था। औद्योगिक रोबोटिक्स के क्षेत्र में, ऐसी कई स्थितियाँ होती हैं जहाँ आपको एक साथ कई अक्षों के साथ नियंत्रित तरीके से आगे बढ़ने की आवश्यकता होगी।
इस यूनिट के दौरान आप सीखेंगे कि किसी विशिष्ट आकृति को बनाने के लिए आवश्यक निर्देशांक कैसे खोजें, जिससे आपको यह समझने में मदद मिलेगी कि 6-एक्सिस आर्म 3डी स्पेस में कई अक्षों के साथ कैसे गति करता है। इस यूनिट के अंत तक आप व्हाइटबोर्ड पर कई आकृतियाँ बनाने के लिए अपनी सीख को लागू कर पाएंगे। इस यूनिट में आप क्या सीखेंगे और क्या करेंगे, इसका संक्षिप्त विवरण प्राप्त करने के लिए नीचे दिया
परिचय वीडियो देखें
सह-निर्माण अधिगम लक्ष्य
अब जब आपने वीडियो देख लिया है, तो आप जानते हैं कि आकृतियाँ बनाने के लिए आपको 6-एक्सिस आर्म को एक साथ कई अक्षों में घूमने के लिए कोड करना होगा। सबसे पहले, आप यह सीखेंगे कि 6-एक्सिस आर्म किस प्रकार कई अक्षों के साथ गति का समन्वय करके विकर्ण पथ पर गति करता है। फिर आप सीखेंगे कि त्रिभुज बनाने और उसे गति देने के लिए 6-एक्सिस आर्म को कैसे कोड किया जाता है। आप इस कौशल को विकसित करते हुए लुप्त निर्देशांकों का पता लगाएंगे, ताकि आप 6-एक्सिस आर्म को कोड करके वर्ग की लुप्त भुजाओं को बना सकें। इस इकाई के अंत में आप इन सभी चीजों को मिलाकर एक समांतर चतुर्भुज और एक आयत बनाएंगे।
आप अपने समूह और अपने शिक्षक के साथ मिलकर सीखने के लक्ष्य निर्धारित करेंगे ताकि इन लक्ष्यों को समाहित किया जा सके और इकाई के लिए आपके सीखने के लक्ष्यों की एक साझा समझ हो। आप अपने सीखने के लक्ष्यों को अपनी इंजीनियरिंग नोटबुक में लिखेंगे ताकि आप यूनिट के दौरान उनका संदर्भ ले सकें।
सीखने के लक्ष्यों को "मैं कर सकता हूँ" वाले कथनों के रूप में व्यक्त करना सहायक होता है। इस इकाई के लिए उदाहरण के तौर पर निम्नलिखित शिक्षण लक्ष्य शामिल हो सकते हैं:
- मैं त्रिभुज के प्रारंभिक निर्देशांक और भुजाओं की लंबाई का उपयोग करके त्रिभुज बनाने के लिए आवश्यक लुप्त निर्देशांकों का पता लगा सकता हूँ।
- मैं 6-एक्सिस आर्म को कोड करके आकृतियाँ बना सकता हूँ।
- मैं अपने प्रोजेक्ट को डॉक्यूमेंट करने के लिए VEXcode में कमेंट्स का उपयोग कर सकता हूं।
अपने सीखने के लक्ष्य निर्धारित करने के लिए, सबसे पहले इस बात पर विचार करें कि ऊपर दिए गए वीडियो में दिखाई गई गतिविधियों को पूरा करने के लिए आपको क्या-क्या जानने की आवश्यकता होगी। अपनी इंजीनियरिंग नोटबुक में उन सभी चीजों की सूची बनाएं जिन्हें आपको जानना, सीखना और करना होगा, इस प्रकार:
- किसी त्रिभुज के लुप्त निर्देशांक की गणना प्रारंभिक बिंदु और भुजा की लंबाई का उपयोग करके करें।
- 6-एक्सिस आर्म को इस तरह कोड करें कि वह x और y अक्षों में एक साथ गति कर सके।
- किसी प्रोजेक्ट में कमेंट ब्लॉक जोड़ें।
-
इस गतिविधि में अपने प्रोजेक्ट को बनाने और उसका परीक्षण करने के लिए अपने समूह के साथ मिलकर काम करें।
नीचे दी गई तालिका में एक उदाहरण दिखाया गया है कि आपकी इंजीनियरिंग नोटबुक में लर्निंग टारगेट ऑर्गनाइज़र को कैसे भरा जा सकता है।
सीखने के लक्ष्य श्रेणी सीखने के लक्ष्य ज्ञान लक्ष्य
इस यूनिट में सफल होने के लिए मुझे क्या जानना और समझना आवश्यक है?
- मैं त्रिभुज के प्रारंभिक निर्देशांक और भुजाओं की लंबाई का उपयोग करके त्रिभुज बनाने के लिए आवश्यक लुप्त निर्देशांकों का पता लगा सकता हूँ।
तर्क लक्ष्य
मैं अपने ज्ञान और समझ का उपयोग करके यूनिट में सफल होने के लिए क्या कर सकता हूँ?
- मैं 6-एक्सिस आर्म को कोड करके आकृतियाँ बना सकता हूँ।
कौशल लक्ष्य
मैं क्या प्रदर्शित कर सकता हूँ जिससे यह साबित हो कि मुझे यूनिट में सफल होने के लिए आवश्यक अवधारणाओं और कौशलों की समझ है?
- मैं अपने प्रोजेक्ट को डॉक्यूमेंट करने के लिए VEXcode में कमेंट्स का उपयोग कर सकता हूं।
बाद, अपनी सूची के आधार पर सीखने के लक्ष्य सह-निर्मित करें। सोचिए कि आपने जिन चीजों की सूची बनाई है, उनमें से प्रत्येक को "मैं कर सकता हूँ" वाले कथनों का उपयोग करके सीखने के लक्ष्य के रूप में कैसे ढाला जा सकता है। आप इस टेम्पलेट का उपयोग अपनी इंजीनियरिंग नोटबुक में अपने सीखने के लक्ष्यों को लिखने में मदद के लिए कर सकते हैं। (गूगल डॉक / .docx / .pdf)
उदाहरण के लिए, सूची आइटम "प्रारंभिक बिंदु और भुजा की लंबाई का उपयोग करके त्रिभुज के लुप्त निर्देशांक की गणना करें" कोके शिक्षण लक्ष्य में स्थानांतरित किया जा सकता है: मैं त्रिभुज के प्रारंभिक निर्देशांक और भुजाओं की लंबाई का उपयोग करके त्रिभुज बनाने के लिए आवश्यक लुप्त निर्देशांक ज्ञात कर सकता हूँ।
अपने सीखने के लक्ष्यों को अपने शिक्षक के साथ करें। आवश्यकतानुसार इनमें बदलाव करें ताकि आप, आपका समूह और आपके शिक्षक सभी सहमत हों।
शब्दावली
इस यूनिट में, आप सीखेंगे कि 6-एक्सिस आर्म को कई अक्षों के साथ गति करने के लिए कैसे कोड किया जाता है, ताकि आप 6-एक्सिस आर्म की सहायता से आकृतियाँ बना सकें। यह शब्दावली सूची आपको किसी भी नए शब्द के संदर्भ में मदद करने के लिए है, जिनसे आपका सामना हो सकता है। इस शब्दावली को अपनी इंजीनियरिंग नोटबुक में लिख लें। इस सूची का उपयोग यूनिट के दौरान संदर्भ के रूप में करें और ऐसे शब्दों का सामना करें जिनसे आप परिचित न हों।
- टिप्पणियाँ
- VEX कोड में वे ब्लॉक होते हैं जिन्हें प्रोजेक्ट में जोड़ा जाता है ताकि यह समझाया जा सके कि प्रोग्रामर प्रोग्राम के किन हिस्सों से क्या कार्य करवाना चाहता है।
- वेपॉइंट
- यात्रा की रेखा पर स्थित दो स्थानों के बीच का एक मध्यवर्ती बिंदु।
- बहु-अक्षीय गति
- रोबोटिक भुजा की एक ही समय में एक से अधिक दिशाओं में या एक से अधिक अक्षों के अनुदिश गति करने की क्षमता।
- सही त्रिकोण
- एक त्रिभुज जिसमें एक कोण 90 डिग्री का हो। इस कोण के सामने वाली भुजा सबसे लंबी भुजा कहलाती है, जिसे कर्ण कहते हैं। बाकी दो भुजाओं को पैर कहा जाता है।
| मात्रा | आवश्यक सामग्री |
|---|---|
| प्रति समूह 1 |
सीटीई वर्कसेल किट |
| प्रति समूह 1 |
कंप्यूटर |
| प्रति समूह 1 |
VEXcode EXP |
| प्रति छात्र 1 |
इंजीनियरिंग नोटबुक |
6-एक्सिस आर्म को कई अक्षों में घुमाने के बारे में जानने के लिएअगला >चुनें।