
पाठ 4: हीरा बनाना
पिछले पाठों में, आपने लुप्त निर्देशांकों को ज्ञात करके त्रिभुज बनाना सीखा। इस पाठ में, आप सीखेंगे कि जब 6-अक्षीय भुजा x या y अक्ष के अनुदिश ऋणात्मक दिशा में चलती है तो क्या करना चाहिए, और लुप्त निर्देशांकों की गणना कैसे करनी चाहिए।
इस पाठ के अंत में, आप निर्धारित निर्देशांकों को जोड़कर एक हीरा बनाएंगे।
लुप्त निर्देशांक ढूँढना
पाठ 3 में आपने त्रिभुज के एक बिंदु और दो भुजाओं की लंबाई ज्ञात होने के आधार पर त्रिभुज के लुप्त निर्देशांकों का निर्धारण किया था। अब आप उस प्रोजेक्ट को आगे बढ़ाते हुए दूसरा त्रिभुज बनाएंगे।
बिंदु D ज्ञात करना
अपनी इंजीनियरिंग नोटबुक में ज्ञात जानकारी का रेखाचित्र बनाएं।
त्रिभुज ABC निम्नलिखित बिंदुओं पर स्थित है:
- ए (125, 125, 0)
- बी (175, 125, 0)
- सी (125, 175, 0)
यह वही त्रिभुज है जिसे आपने पाठ 3 में बनाया था।
दूसरे त्रिभुज ADE की भुजाओं AD और AE की लंबाई 50 मिमी है। इस चित्र में त्रिभुज ADE की भुजाओं को नीली रेखाओं और टेक्स्ट के साथ दर्शाया गया है।
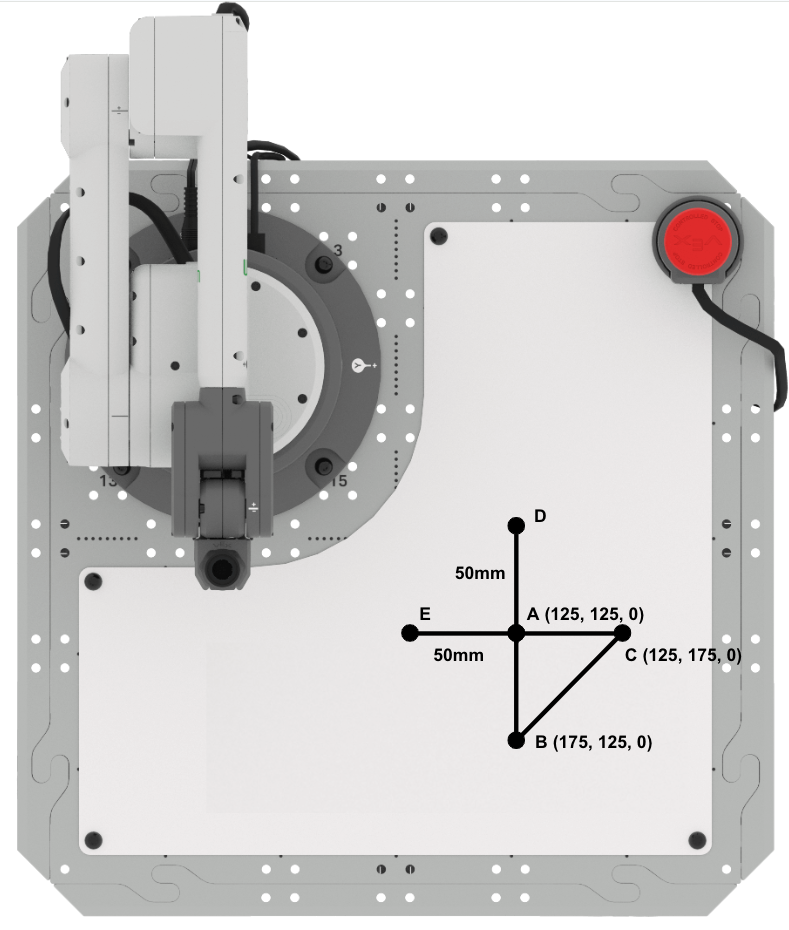
समकोण त्रिभुज ADE की भुजा AD, x-अक्ष के समानांतर है।
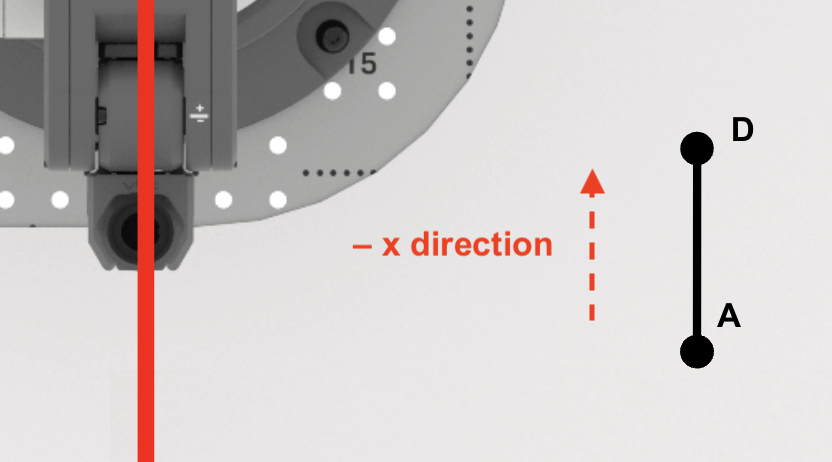
ध्यान दें कि जब आप x-अक्ष के अनुदिश बिंदु A से बिंदु D की ओर बढ़ते हैं, तो x-निर्देशांक का मानसे घटकर हो जाता है। इसका प्रभाव बिंदु D के x-निर्देशांक की गणना के लिए उपयोग किए जाने वाले समीकरण में परिलक्षित होगा।
बिंदु D का x-निर्देशांक ज्ञात कीजिए।
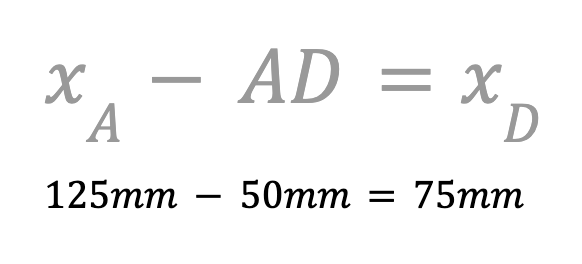
क्योंकि 6-एक्सिस आर्म x-अक्ष के अनुदिश ऋणात्मक दिशा में गति करेगा, इसलिए आपको घटाव का उपयोग करने की आवश्यकता है। बिंदु A के x-निर्देशांक में से AD की लंबाई घटाकर बिंदु D का x-निर्देशांक ज्ञात कीजिए।
बिंदु D का x-निर्देशांक 75 मिमी है। इसे अपनी इंजीनियरिंग नोटबुक में लिख लें।
इसके बाद, हम बिंदु D का y-निर्देशांक ज्ञात करेंगे।
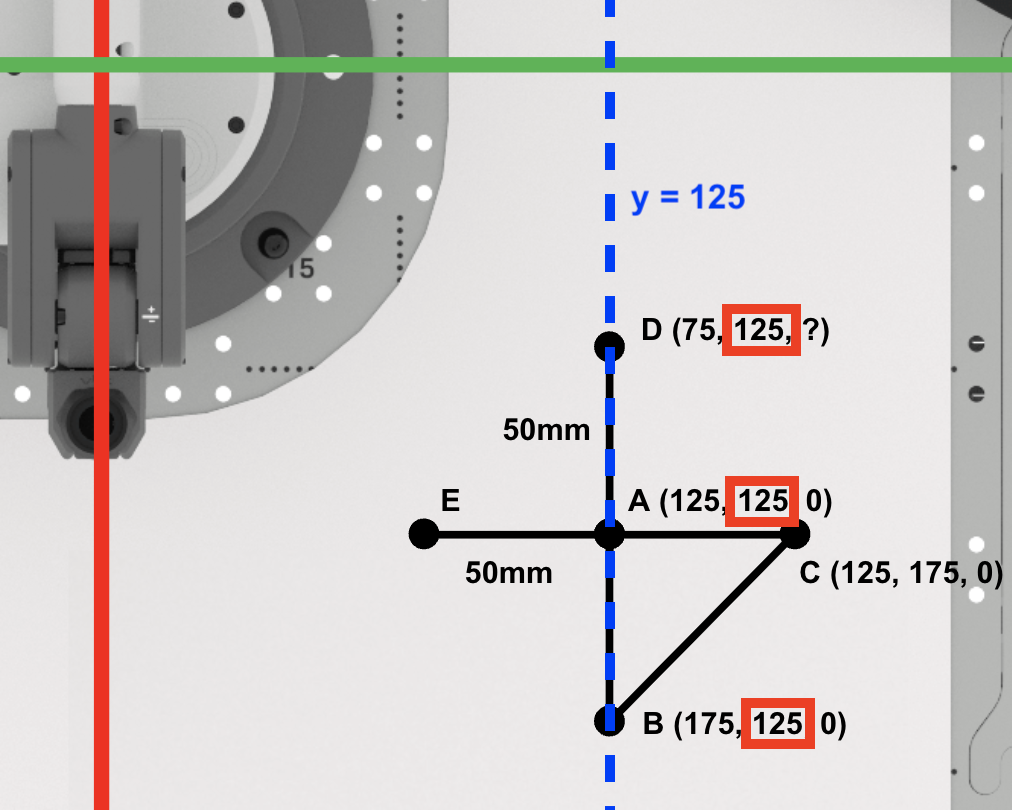
चूंकि बिंदु A, B और D रेखा y=125mm पर स्थित हैं, इसलिए बिंदु D का y-निर्देशांक बिंदुओं A और B के समान (125mm) है। इसे अपनी इंजीनियरिंग नोटबुक में लिख लें।
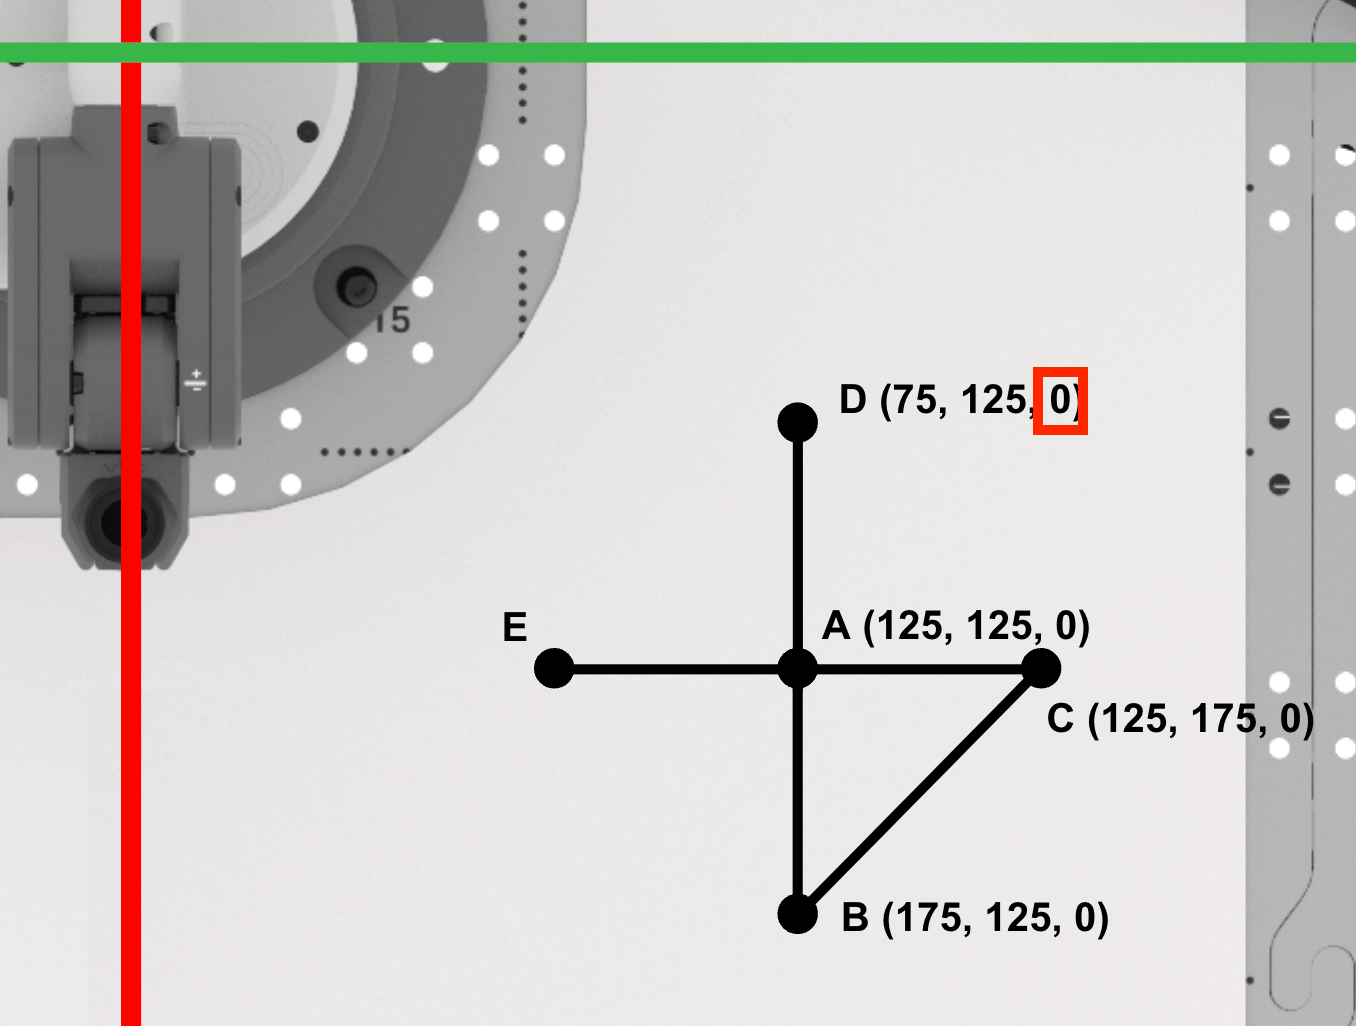
चूंकि पेन बिंदु A और D के बीच ऊपर नहीं उठ रहा है, इसलिए बिंदु D का z-निर्देशांक शून्य रहेगा।
बिंदु D (75, 125, 0) है। इसे अपनी इंजीनियरिंग नोटबुक में लिख लें।
बिंदु E ढूँढना
बिंदु E का x-निर्देशांक ज्ञात कीजिए।
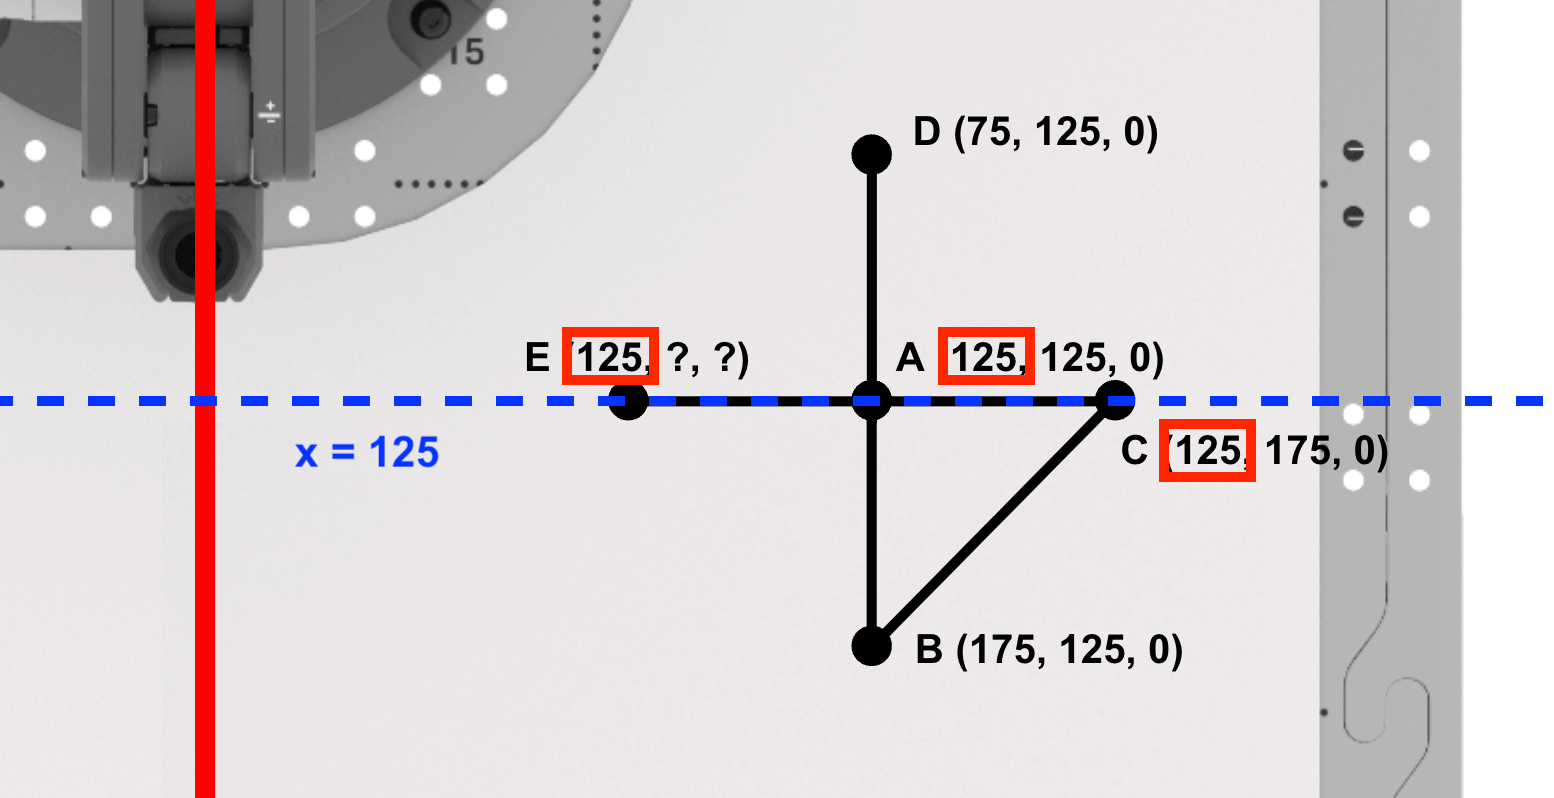
चूंकि बिंदु A, C और E रेखा x=125mm पर स्थित हैं, इसलिए बिंदु E का x-मान बिंदुओं A और C (125mm) के समान है।
इसे अपनी इंजीनियरिंग नोटबुक में लिख लें।
समकोण त्रिभुज ADE की भुजा AE, y-अक्ष के समानांतर है।
ध्यान दें कि यदि आप y-अक्ष के अनुदिश बिंदु A से बिंदु E तक जाते हैं, तो y-निर्देशांक का मानसे घटकर हो जाता है। इसका प्रभाव बिंदु E के y-निर्देशांक की गणना के लिए उपयोग किए जाने वाले समीकरण में परिलक्षित होगा।

इसके बाद, बिंदु E का y-निर्देशांक ज्ञात कीजिए।
क्योंकि 6-एक्सिस आर्म y-अक्ष के अनुदिश ऋणात्मक दिशा में गति करेगा, इसलिए आपको घटाव का उपयोग करने की आवश्यकता है। बिंदु A के y-निर्देशांक में से AE की लंबाई घटाकर बिंदु E का y-निर्देशांक ज्ञात कीजिए।
बिंदु E का y-निर्देशांक 75 मिमी है। इसे अपनी इंजीनियरिंग नोटबुक में लिख लें।
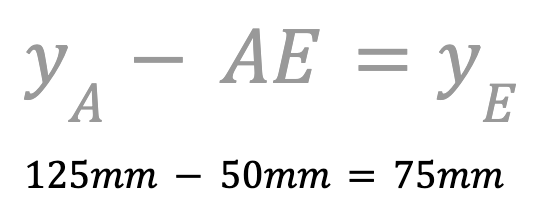
चूंकि बिंदु D और E के बीच पेन ऊपर नहीं उठ रहा है, इसलिए बिंदु E का z-निर्देशांक शून्य रहेगा।
बिंदु E (125, 75, 0) है। इसे अपनी इंजीनियरिंग नोटबुक में लिख लें।
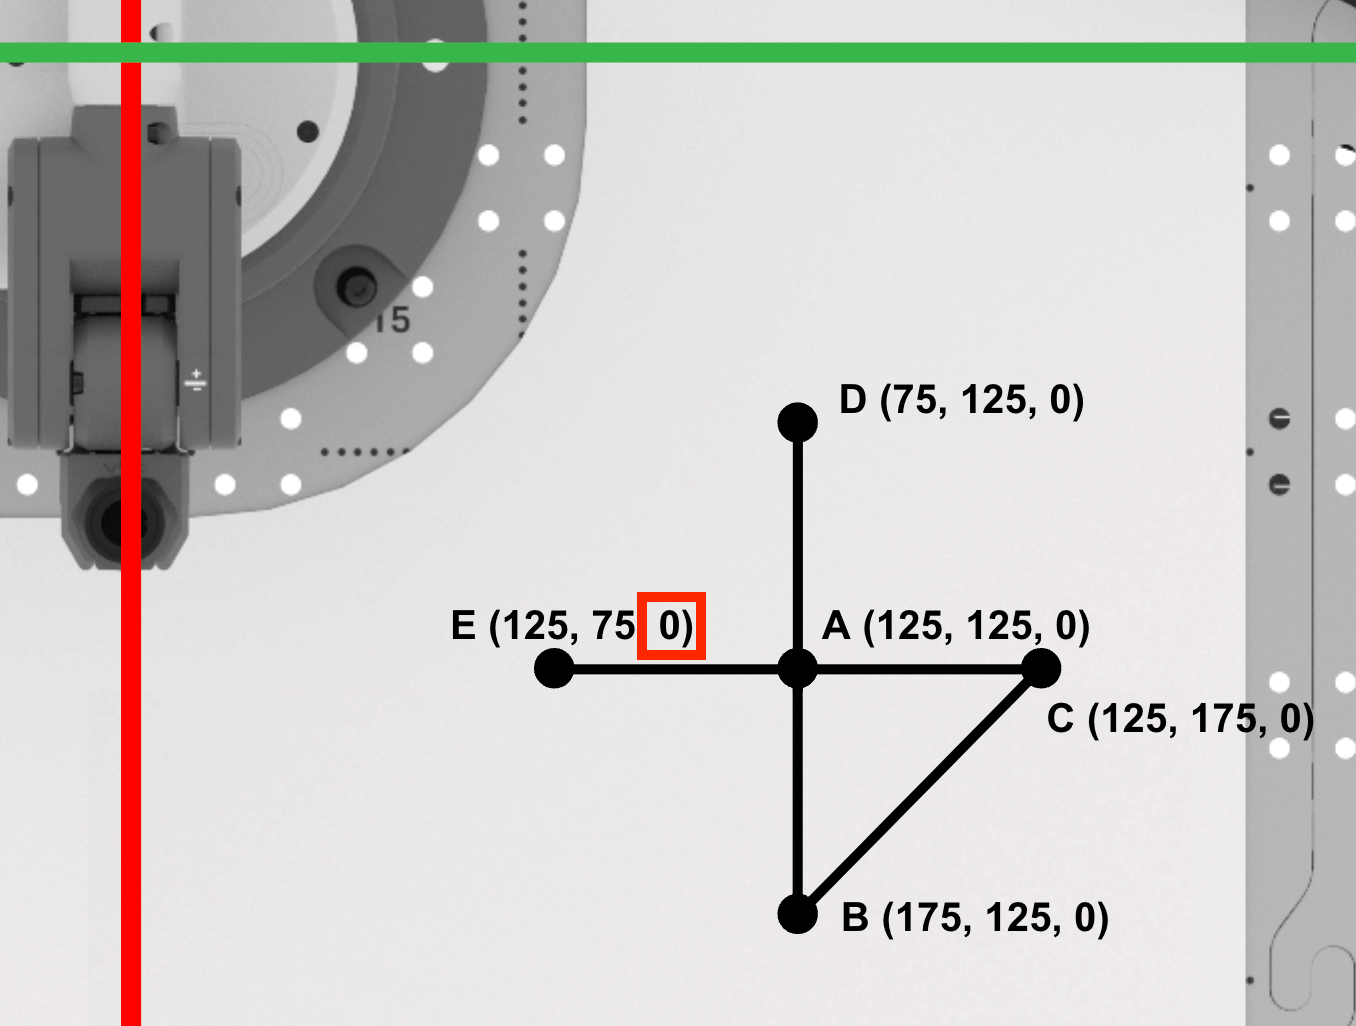
त्रिभुज बनाने के लिए 6-अक्षीय भुजा को कोड करना (ADE)
अब जबकि आपने बिंदु D और E के निर्देशांक निर्धारित कर लिए हैं, अब समय आ गया है कि बिंदुओं A, D और E को जोड़ने के लिए 6-अक्षीय भुजा के लिए एक VEXcode EXP प्रोजेक्ट बनाया जाए ताकि एक और त्रिभुज बनाया जा सके।
यूनिट 5 लेसन 3 का प्रोजेक्ट खोलें और व्हाइटबोर्ड पर त्रिभुज ABC बनाएं, या यहां दिखाए गए अनुसार प्रोजेक्ट को दोबारा बनाएं।

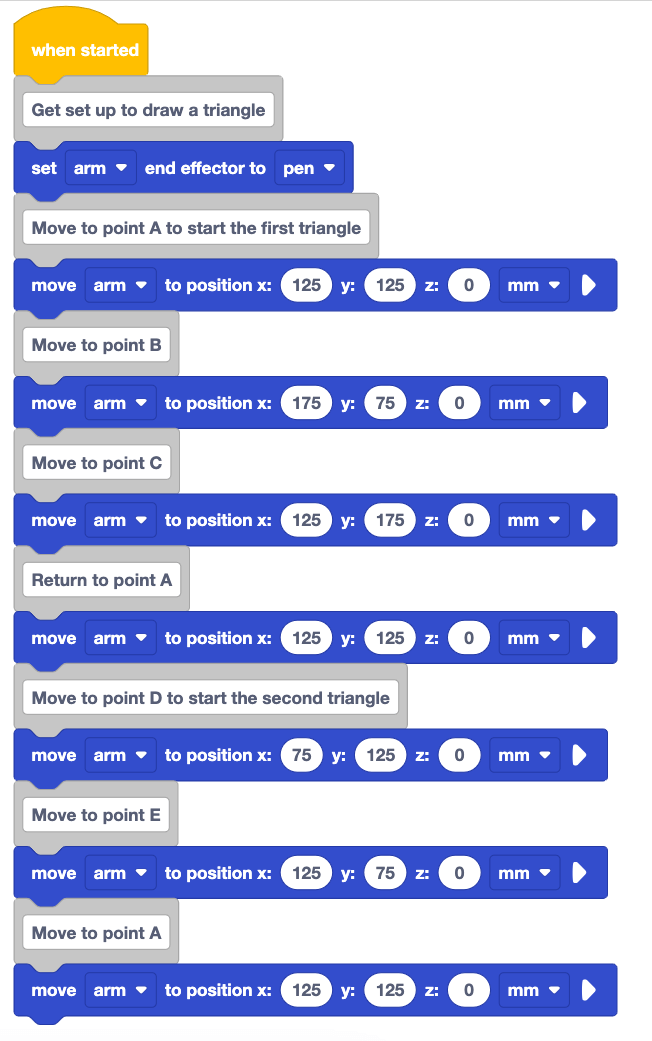
यहां दिखाए गए कमेंट ब्लॉक को "पहले त्रिभुज को शुरू करने के लिए बिंदु A पर जाएं" में बदलें।
क्योंकि आप दो त्रिभुज बना रहे हैं, इसलिए टिप्पणी को इस प्रकार बदला जा सकता है कि यह इस बात का संदर्भ प्रदान करे कि परियोजना में किन ब्लॉकों का उपयोग पहले त्रिभुज और दूसरे त्रिभुज को बनाने के लिए किया गया है।
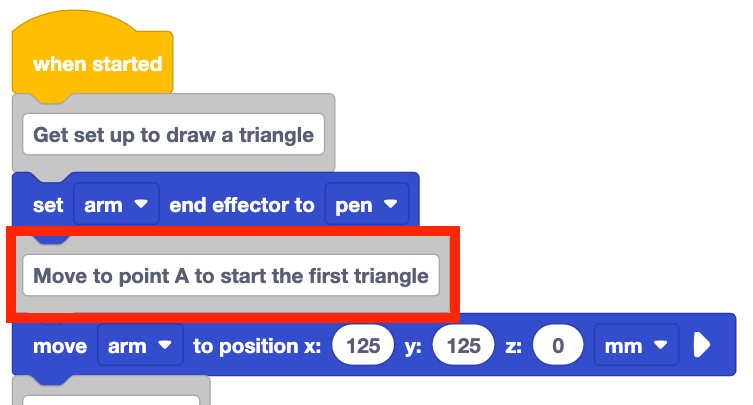
स्टैक के नीचे एक कमेंट ब्लॉक जोड़ें और "दूसरे त्रिभुज को शुरू करने के लिए बिंदु D पर जाएं" टाइप करें।
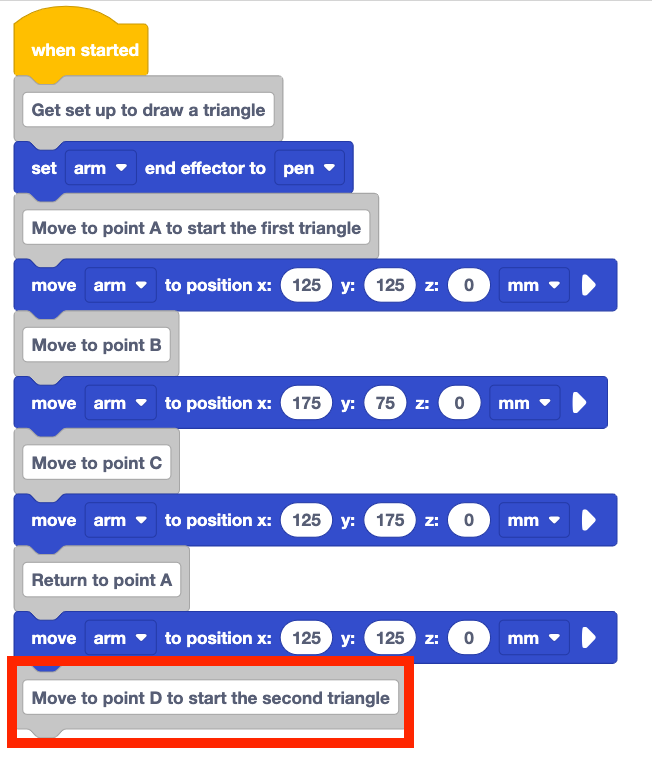
स्टैक में कमेंट ब्लॉक के नीचे मूव टू पोजीशन ब्लॉक जोड़ें।
मूव टू पोजीशन ब्लॉक के पैरामीटर को बिंदु D के निर्देशांकों पर सेट करें, जो आपकी इंजीनियरिंग नोटबुक में दर्ज हैं।

बिंदु E के लिए ब्लॉक और जोड़ें और फिर बिंदु A पर वापस आकर दूसरे त्रिभुज को पूरा करें
मूव टू पोजीशन ब्लॉक के पैरामीटर को उन बिंदुओं E और A के निर्देशांकों पर सेट करें, जिन्हें आपने अपनी इंजीनियरिंग नोटबुक में दर्ज किया था।
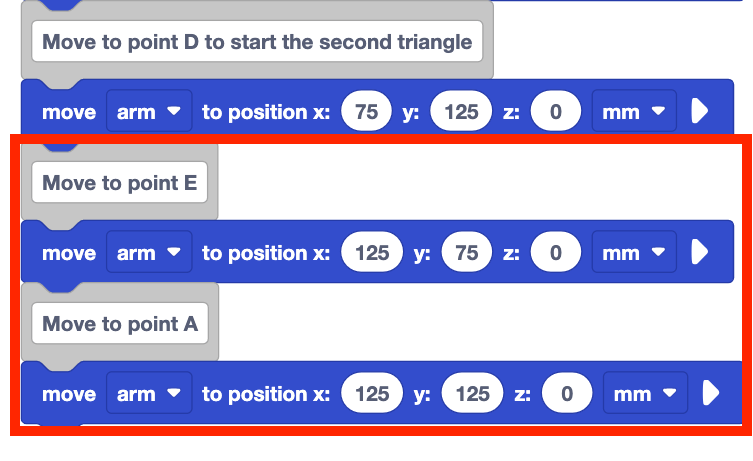
अपने प्रोजेक्ट का नाम बदलकर उसे अपने डिवाइस में सेव करना न भूलें।
आपका पूरा प्रोजेक्ट पूरा होने पर इस तरह दिखना चाहिए।
जब आप अपना प्रोजेक्ट बनाना पूरा कर लें, तो सुनिश्चित करें कि 6-एक्सिस आर्म VEXcode EXP से जुड़ा हुआ है और प्रोजेक्ट को चलाएं।
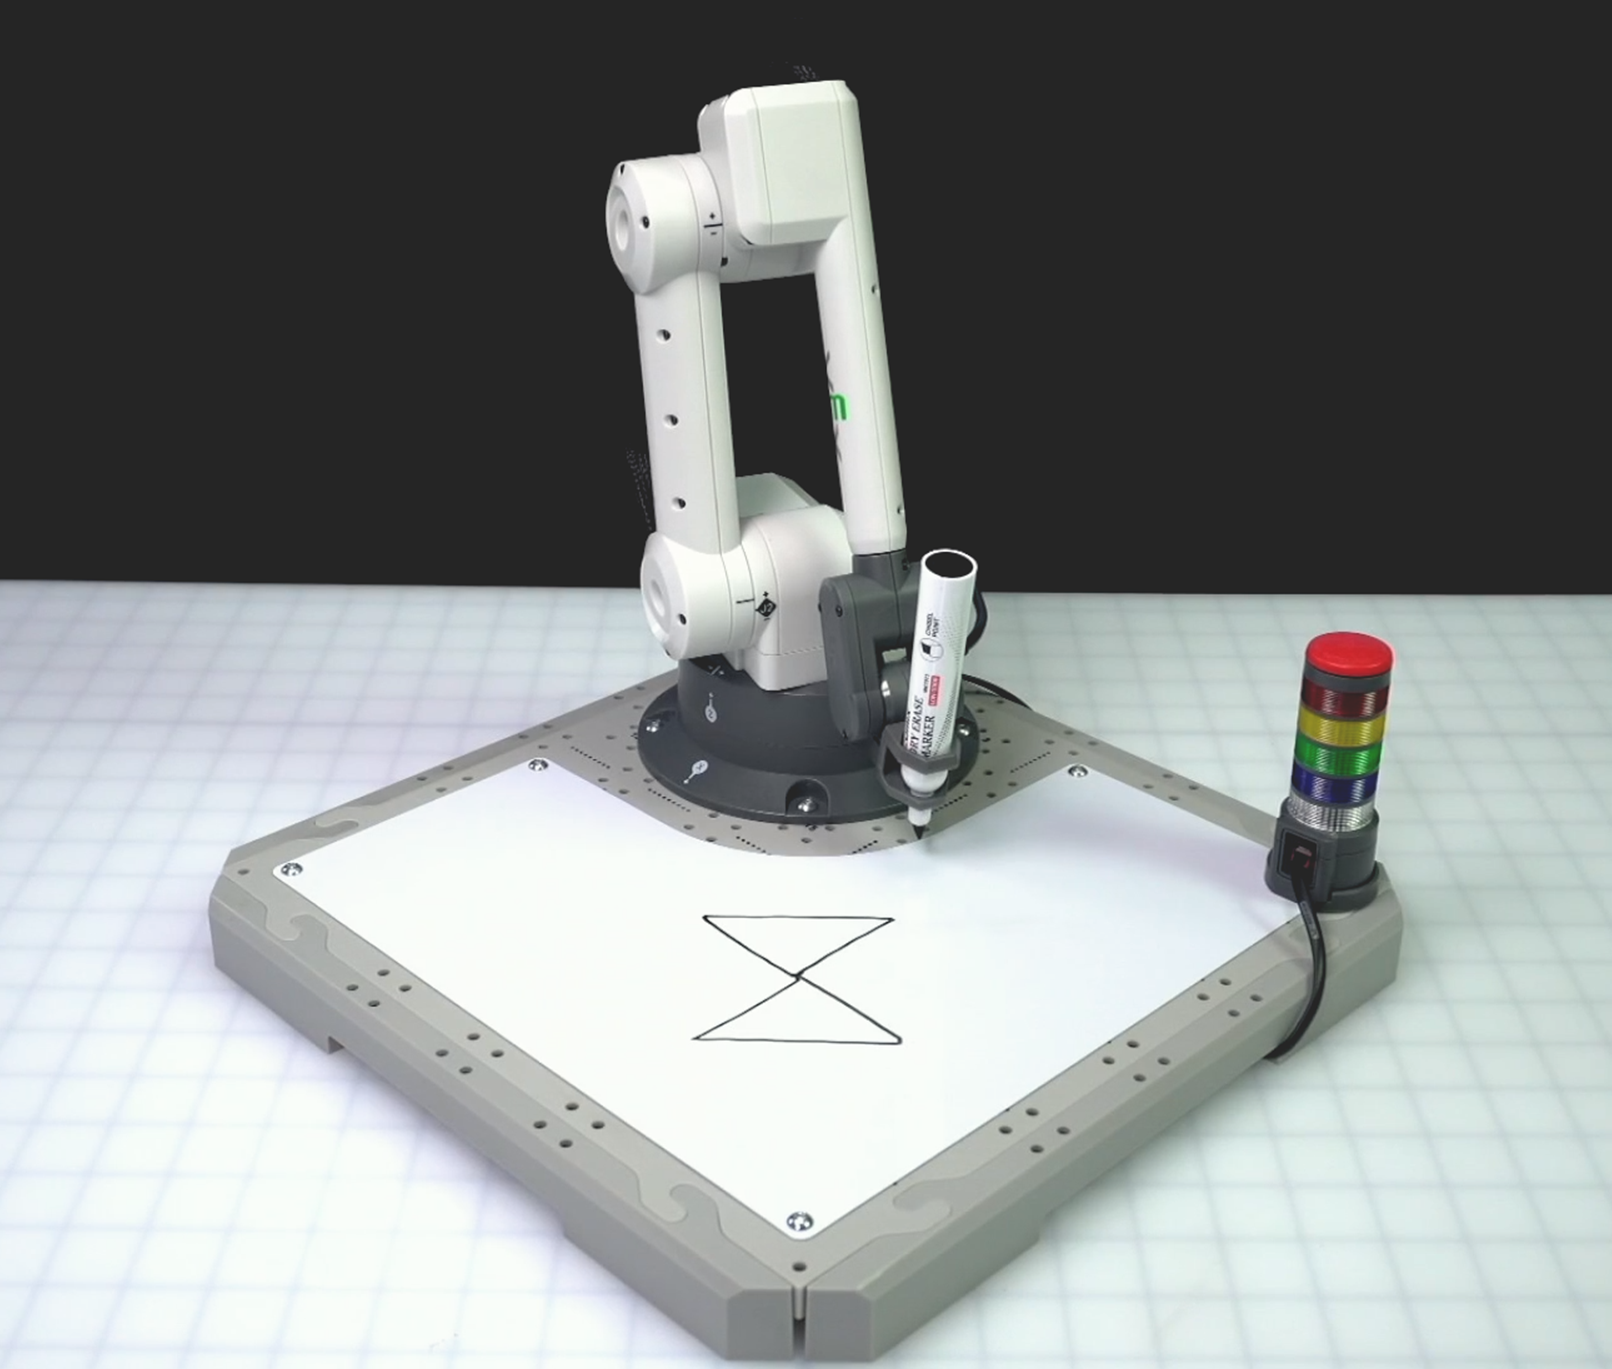
जब 6-एक्सिस आर्म दोनों त्रिभुजों को बनाना पूरा कर ले, तो प्रोजेक्ट को रोक दें।
6-अक्षीय भुजा त्रिभुज ABC को उसी प्रकार खींचेगी जैसे उसने पाठ 3 में खींचा था। फिर यह बिंदु D पर जाएगा, ताकि त्रिभुज ADE की पहली भुजा खींची जा सके। फिर 6-अक्षीय भुजा बिंदु D से बिंदु E तक जाएगी और त्रिभुज ADE की दूसरी भुजा को पूरा करेगी, और वापस बिंदु A पर आकर त्रिभुज को पूरा करेगी।
नोट:यह छवि परियोजना को रोकने के बाद मैन्युअल रूप से स्थानांतरित किए गए 6-अक्षीय भुजा को दर्शाती है ताकि दोनों त्रिभुज स्पष्ट रूप से दिखाई दे सकें।
गतिविधि
इस पाठ में आपने सीखा है कि अक्षों के अनुदिश ऋणात्मक दिशा में गति करने की आवश्यकता वाले भुजाओं वाले त्रिभुजों को कैसे बनाया जाता है। अब आप अपने ज्ञान का उपयोग करते हुए चार त्रिभुजों से बना एक हीरा बनाएंगे।

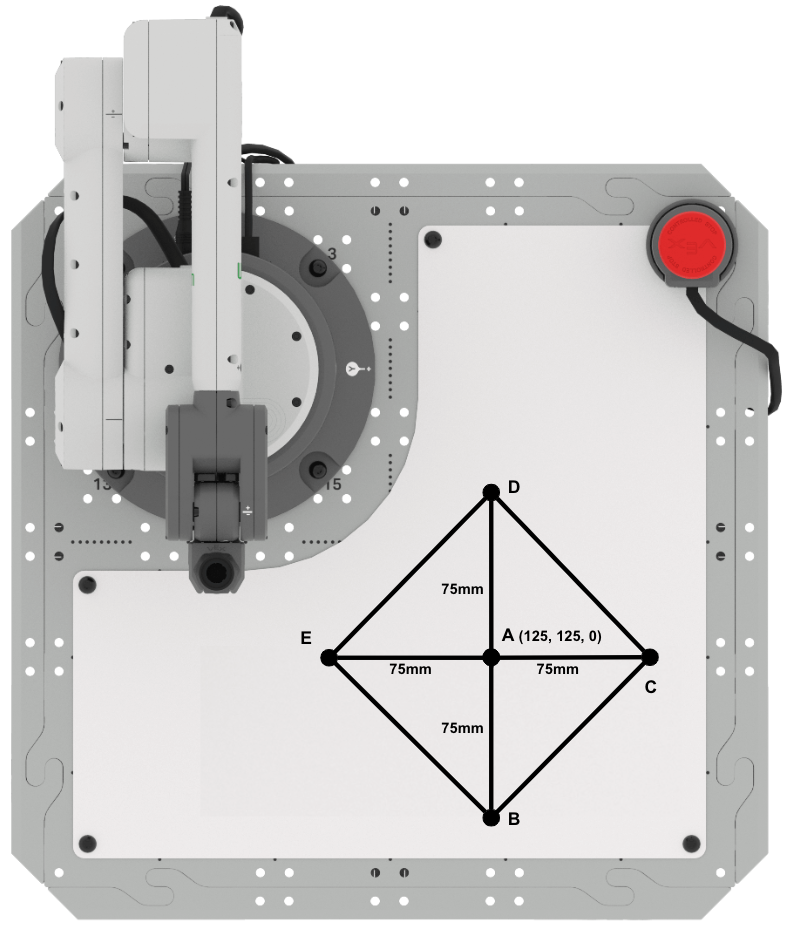
- सेटअप:अपनी इंजीनियरिंग नोटबुक में ऊपर दिखाए अनुसार बिंदु A, B, C, D और E बनाएं।
- बिंदु A (125, 125, 0) पर स्थित है।
- भुजाओं AB, AC, AD और AE की लंबाई 75 मिमी है।
- गतिविधि:
- ऊपर दिए गए बिंदुओं B, C, D और E के निर्देशांक ज्ञात करने के लिए पाठ 3 और 4 में दिए गए सूत्रों का उपयोग करें। निर्देशांकों को अपनी इंजीनियरिंग नोटबुक में लिख लें।
- बिंदुओं को जोड़ने और ऊपर दिखाए गए आकार को बनाने के लिए एक VEXcode EXP प्रोजेक्ट बनाएं।
- आप पाठ 4 परियोजना पर आगे बढ़ सकते हैं, या सिग्नल टॉवर टेम्पलेट परियोजना डाउनलोड कर सकते ।
- शुरू करने के लिए, एंड इफेक्टर ब्लॉक को पेनपर सेट करना करें।
- अपने प्रोजेक्ट में 6-एक्सिस आर्म के व्यवहार को बताने के लिए टिप्पणियों का उपयोग करें।
- जब आपका प्रोजेक्ट बन जाए, तो उसे चलाकर टेस्ट करें।
- क्या आपके प्रोजेक्ट ने ऊपर दिखाए गए हीरे का चित्र बनाया? यदि नहीं, तो अपने प्रोजेक्ट में संशोधन करते रहें और सफलता मिलने तक उसका परीक्षण करते रहें।
- प्रोजेक्ट पूरा करने के बाद, प्रोजेक्ट का नाम बदलें और उसे अपने डिवाइस में सेव करें।
अपनी समझ की जाँच करें
अगले पाठ पर जाने से पहले, यह सुनिश्चित कर लें कि आपने इस पाठ की अवधारणाओं को समझ लिया है। इसके लिए नीचे दिए गए दस्तावेज़ में दिए गए प्रश्नों के उत्तर अपनी इंजीनियरिंग नोटबुक में लिखें।
अपनी समझ की जाँच करें प्रश्न > (गूगल डॉक / .docx / .pdf)
"Putting It All Together" गतिविधि को पूरा करने के लिएअगला >चुनें।