
पाठ 1: एकाधिक अक्षों के अनुदिश गति करना
पिछली इकाई में, आपने x और y अक्षों के साथ अलग-अलग गति करके 6-एक्सिस आर्म को किसी बाधा के चारों ओर विभिन्न बिंदुओं पर ले जाया था। इस यूनिट में, आप उस आधार पर आगे बढ़ते हुए एक साथ कई अक्षों के साथ गति को शामिल करना सीखेंगे। पेन का उपयोग करके, आप 6-एक्सिस आर्म के पथ को देख पाएंगे क्योंकि यह त्रिभुज जैसी तिरछी रेखाओं से आकृतियाँ बनाता है।
इस पाठ में आप निम्नलिखित सीखेंगे:
- 6-एक्सिस आर्म से संबंधित मल्टी-एक्सिस मूवमेंट के बारे में जानें।
- किसी प्रोजेक्ट को देखकर 6-एक्सिस आर्म की गति का अनुमान लगाएं।
- अपने अनुमान की तुलना 6-एक्सिस आर्म की वास्तविक गति से करें।
कई अक्षों के साथ गति करना
पिछली यूनिट में जब आपने 6-एक्सिस आर्म को विभिन्न वेपॉइंट्स पर ले जाने के लिए कोड किया था, तब आप x और y अक्षों के साथ अलग-अलग आगे बढ़े थे। यह इसलिए महत्वपूर्ण था ताकि आप मौजूदा बाधाओं के आसपास आसानी से घूम सकें। 
हालांकि, यह ध्यान रखना महत्वपूर्ण है कि एक स्थान से दूसरे स्थान तक जाने का यह हमेशा सबसे तेज़ तरीका नहीं होता है। यदि ऊपर दिए गए चित्र में कोई बाधा नहीं होती, तो आप तिरछे चलकर सीधे बिंदु 1 से बिंदु 3 तक जा सकते थे।
ऐसा करने के लिए, 6-एक्सिस आर्म को x और y दोनों अक्षों पर एक ही समय में गतिमान होना आवश्यक होगा। इस पाठ में आप एक ऐसे प्रोजेक्ट को देखेंगे जिसे 6-एक्सिस आर्म को कई अक्षों के साथ घुमाने के लिए डिज़ाइन किया गया है, ताकि आपको यह बेहतर ढंग से समझने में मदद मिल सके कि 6-एक्सिस आर्म 3D स्पेस में कैसे चलता है।
इस प्रोजेक्ट में मौजूद ब्लॉकों को देखिए। आपने 6-एक्सिस आर्म की गति के बारे में जो कुछ सीखा है, उस पर विचार करें। आपको क्या लगता है कि इस प्रोजेक्ट को चलाने पर 6-एक्सिस आर्म क्या काम करेगा?
अपनी भविष्यवाणी को अपनी इंजीनियरिंग नोटबुक में लिख लें। 6-एक्सिस आर्म की गति का वर्णन शब्दों में कीजिए। आप जो भी चित्र बनाना चाहें, उसे बनाइए।
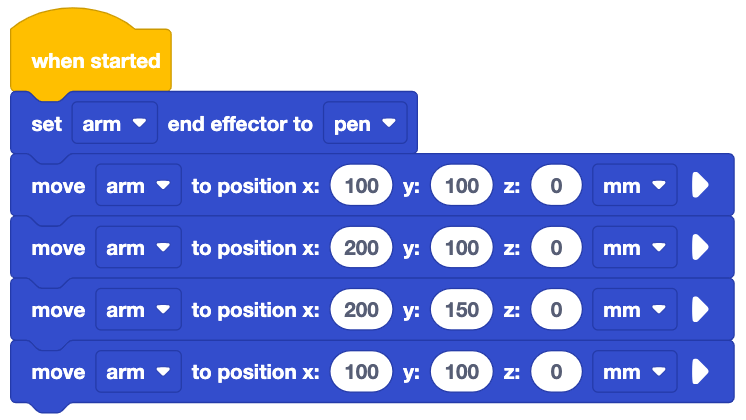
इस प्रोजेक्ट को क्रियान्वित होते देखने के लिए यह वीडियो देखें। 6-एक्सिस आर्म के व्यवहार का अवलोकन करें। वीडियो में, 6-एक्सिस आर्म सुरक्षित स्थिति से निर्देशांक (100, 100, 0) तक जाता है, फिर त्रिभुज बनाने के लिए चारों निर्देशांकों में से प्रत्येक पर जाता है।
क्या 6-एक्सिस आर्म की वास्तविक गति आपके अनुमान से मेल खाती है? क्यों या क्यों नहीं?
क्या पेन से खींची गई आकृति आपकी इंजीनियरिंग नोटबुक में खींची गई आकृति के समान है या उससे भिन्न है? अगर यह अलग है, तो आपके विचार से ऐसा क्यों है?
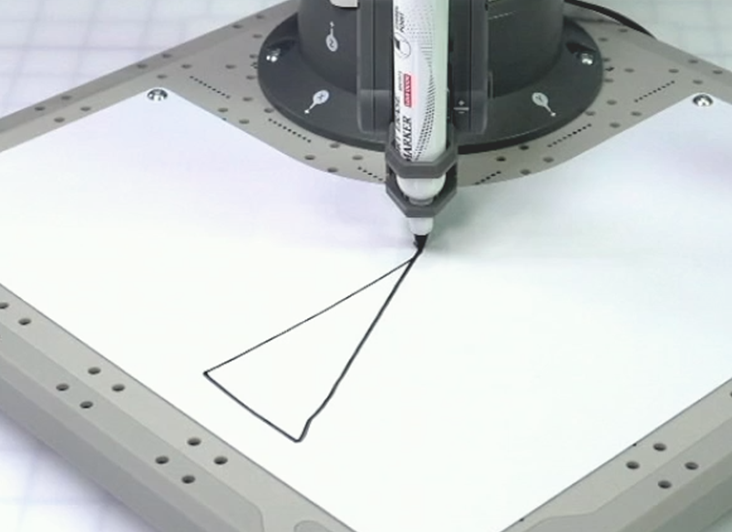
परियोजना में होने वाली गतिविधियों की पहचान करना
अब आइए, आपके द्वारा देखे गए व्यवहारों को इस संदर्भ में समझते हैं कि 6-एक्सिस आर्म x और y अक्षों के अनुदिश कैसे गति करता है। पहले दो मूवमेंट उसी तरह हैं जैसे आपने 6-एक्सिस आर्म को बाधाओं के आसपास नेविगेट किया था, जबकि तीसरा मूवमेंट अलग है।
त्रिभुज की पहली भुजा खींचने के लिए, 6-अक्षीय भुजा x-अक्ष के अनुदिश चलती है।
यदि हम परियोजना में निर्देशांकों को देखें, तो 6-अक्षीय भुजा (100, 100, 0) से शुरू होती है और (200, 100, 0) तक जाती है। केवल x-निर्देशांक बदलता है, जो केवल x-अक्ष के अनुदिश गति को दर्शाता है।
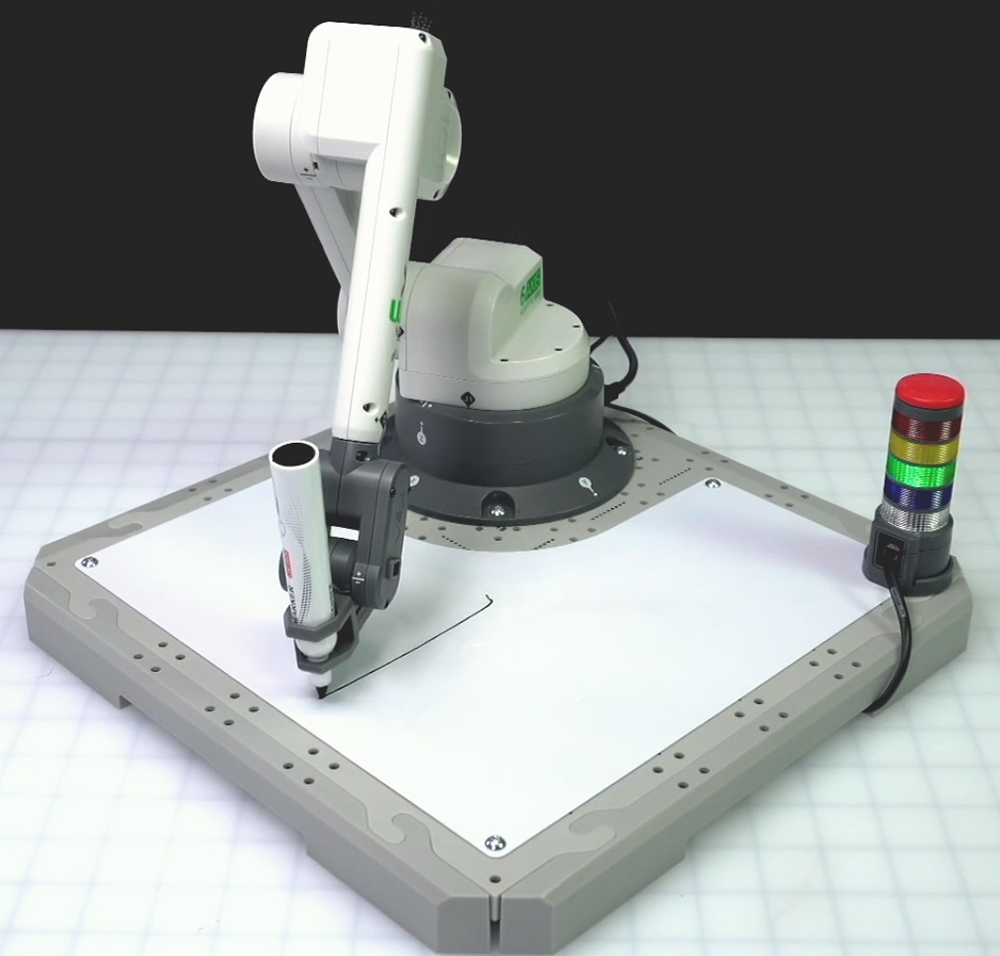
त्रिभुज की दूसरी भुजा खींचने के लिए, 6-अक्ष वाली भुजा y-अक्ष के अनुदिश चलती है।
प्रोजेक्ट में निर्देशांकों को फिर से देखने पर, 6-एक्सिस आर्म इस रेखा को (200, 100, 0) से शुरू करता है और (200, 150, 0) तक जाता है। अब केवल y-निर्देशांक बदलता है, जो केवल y-अक्ष के अनुदिश गति को दर्शाता है।

त्रिभुज की तीसरी भुजा खींचने के लिए, 6-अक्षीय भुजा एक विकर्ण रेखा में चलती है। यह त्रिभुज के प्रारंभिक निर्देशांक पर वापस लौटने के लिए x और y दोनों अक्षों के अनुदिश गति कर रहा है।
प्रोजेक्ट में निर्देशांकों का उपयोग करते हुए, हम देख सकते हैं कि 6-एक्सिस आर्म इस अंतिम रेखा को (200, 150, 0) से शुरू करता है और (100, 100, 0) तक जाता है। अब x y-निर्देशांक हैं, जो एक ही समय में दोनों अक्षों के अनुदिश गति को इंगित करता है।
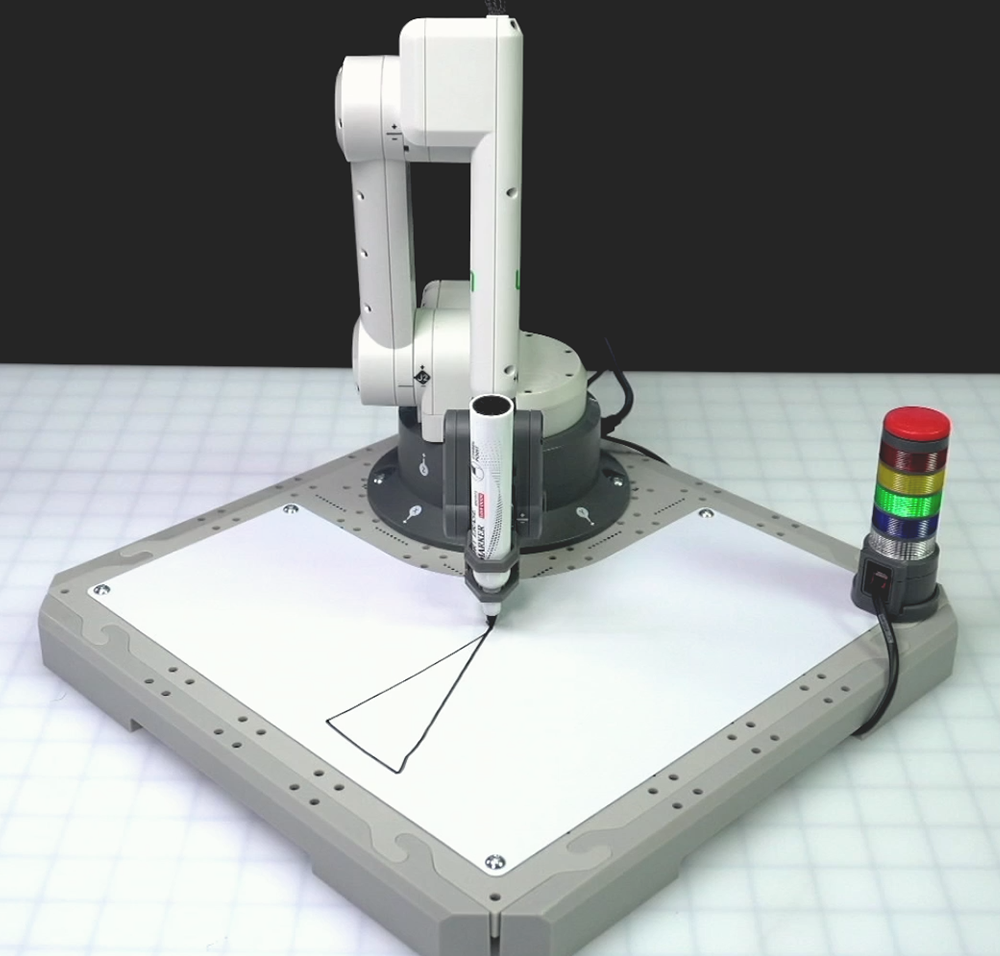
मॉनिटर कंसोल का उपयोग करके, आप देख सकते हैं कि त्रिभुज की दो भुजाओं के लिए x और y मान एक-एक करके कैसे बदलते हैं, और फिर तीसरी भुजा के लिए दोनों एक साथ कैसे बदलते हैं। मॉनिटर कंसोल के अंदर x और y मानों में वास्तविक समय में होने वाले परिवर्तन को देखने के लिए यह वीडियो देखें।
अगले पाठ में, आप सीखेंगे कि स्वयं एक त्रिभुज बनाने के लिए 6-अक्षीय भुजा को कोड करने के लिए एक प्रोजेक्ट कैसे बनाया जाए।
अपनी समझ की जाँच करें
अगले पाठ पर जाने से पहले, यह सुनिश्चित कर लें कि आपने इस पाठ की अवधारणाओं को समझ लिया है। इसके लिए नीचे दिए गए दस्तावेज़ में दिए गए प्रश्नों के उत्तर अपनी इंजीनियरिंग नोटबुक में लिखें।
अपनी समझ की जाँच करें प्रश्न > (गूगल डॉक / .docx / .pdf)
इस प्रोजेक्ट को स्वयं बनाने का तरीका जानने के लिएअगला >चुनें।