
परिचय
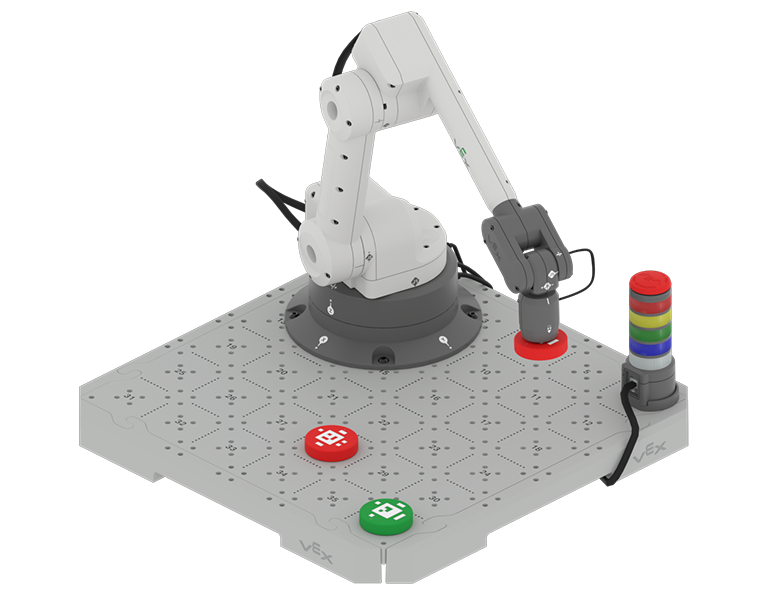
पिछली इकाई में, आपने 6-एक्सिस रोबोटिक आर्म के साथ मैनुअल मूवमेंट के बारे में सीखा और VEXcode EXP में टीच पेंडेंट के साथ CTE टाइल स्थानों के निर्देशांक ज्ञात किए।
इस यूनिट में, आप टीच पेंडेंट के बारे में और जानेंगे और मैग्नेट पिकअप टूल का उपयोग करना सीखेंगे, ताकि आप टाइल पर डिस्क को उठा सकें और स्थानांतरित कर सकें।
इस यूनिट में आप क्या सीखेंगे, इसका संक्षिप्त परिचय पाने के लिए निम्नलिखित परिचयात्मक वीडियो देखें।
सह-निर्माण अधिगम लक्ष्य
अब जब आपने वीडियो देख लिया है, तो आप जानते हैं कि आप टीच पेंडेंट का उपयोग 6-एक्सिस आर्म को घुमाने के लिए करेंगे ताकि मैग्नेट पिकअप टूल से डिस्क को उठाया और स्थानांतरित किया जा सके। सबसे पहले आप जानेंगे कि टीच पेंडेंट क्या होते हैं और उद्योग में इनका उपयोग कैसे किया जाता है, साथ ही VEXcode में टीच पेंडेंट पर मौजूद सुविधाओं का उपयोग कैसे किया जाता है। आप मैग्नेट जैसे एंड इफेक्टर्स के बारे में भी जानेंगे और यह भी जानेंगे कि इसका उपयोग डिस्क को उठाने और स्थानांतरित करने के लिए कैसे किया जा सकता है। फिर आप टीच पेंडेंट का उपयोग करके तीन डिस्क को टाइल पर नए स्थानों पर ले जाने के लिए सभी चीजों को एक साथ जोड़ेंगे। उन कार्यों को पूरा करने के लिए आपको क्या जानने और सीखने की आवश्यकता होगी, इस बारे में सोचें।
आप अपने समूह और अपने शिक्षक के साथ मिलकर सीखने के लक्ष्य निर्धारित करेंगे ताकि इन लक्ष्यों को समाहित किया जा सके और इकाई के लिए आपके सीखने के लक्ष्यों की एक साझा समझ हो। आप अपने सीखने के लक्ष्यों को अपनी इंजीनियरिंग नोटबुक में लिखेंगे ताकि आप यूनिट के दौरान उनका संदर्भ ले सकें।
सीखने के लक्ष्यों को "मैं कर सकता हूँ" वाले कथनों के रूप में व्यक्त करना सहायक होता है। इस इकाई के लिए उदाहरण के तौर पर निम्नलिखित शिक्षण लक्ष्य शामिल हो सकते हैं:
- मैं टीच पेंडेंट की मदद से चुंबक को सक्रिय और निष्क्रिय करने का तरीका पहचान सकता हूँ।
- मैं टीच पेंडेंट का उपयोग करके 6-एक्सिस आर्म को x, y और z अक्षों के अनुदिश घुमा सकता हूँ।
- मैं टीच पेंडेंट का उपयोग करके 6-एक्सिस आर्म पर डिस्क को एक स्थान से दूसरे स्थान पर ले जा सकता हूं।
अपने सीखने के लक्ष्य निर्धारित करने के लिए, सबसे पहले इस बात पर विचार करें कि ऊपर दिए गए वीडियो में दिखाई गई गतिविधियों को पूरा करने के लिए आपको क्या-क्या जानने की आवश्यकता होगी। अपनी इंजीनियरिंग नोटबुक में उन सभी चीजों की सूची बनाएं जिन्हें आपको जानना, सीखना और करना होगा, इस प्रकार:
- 6-एक्सिस आर्म की गति रोकें।
- 6-अक्षीय भुजा को x-अक्ष के अनुदिश चलाएँ।
- 6-एक्सिस आर्म पर मैग्नेट को सक्रिय करें।
- टीच पेंडेंट की विशेषताओं को अपनी इंजीनियरिंग नोटबुक में लिख लें।
- इस गतिविधि को सहयोगपूर्वक पूरा करने के लिए अपने समूह के साथ मिलकर काम करें।
बाद, अपनी सूची के आधार पर सीखने के लक्ष्य सह-निर्मित करें। सोचिए कि आपने जिन चीजों की सूची बनाई है, उनमें से प्रत्येक को "मैं कर सकता हूँ" वाले कथनों का उपयोग करके सीखने के लक्ष्य के रूप में कैसे ढाला जा सकता है। आप इस टेम्पलेट का उपयोग अपनी इंजीनियरिंग नोटबुक में अपने सीखने के लक्ष्यों को लिखने में मदद के लिए कर सकते हैं। (गूगल डॉक / .docx / .pdf)
उदाहरण के लिए, सूची आइटम "x-अक्ष के साथ 6-अक्षीय भुजा को हिलाएँ" को के सीखने के लक्ष्य पर स्थानांतरित किया जा सकता है। मैं x, y, और z-अक्ष के साथ 6-अक्षीय भुजा को हिलाने के लिए टीच पेंडेंट का उपयोग कर सकता हूँ।
नीचे दी गई तालिका में एक उदाहरण दिखाया गया है कि आपकी इंजीनियरिंग नोटबुक में लर्निंग टारगेट ऑर्गनाइज़र को कैसे भरा जा सकता है।
| सीखने के लक्ष्य श्रेणी | सीखने के लक्ष्य |
|---|---|
|
ज्ञान लक्ष्य इस यूनिट में सफल होने के लिए मुझे क्या जानना और समझना आवश्यक है? |
|
|
तर्क लक्ष्य मैं अपने ज्ञान और समझ का उपयोग करके यूनिट में सफल होने के लिए क्या कर सकता हूँ? |
|
|
कौशल लक्ष्य मैं क्या प्रदर्शित कर सकता हूँ जिससे यह साबित हो कि मुझे यूनिट में सफल होने के लिए आवश्यक अवधारणाओं और कौशलों की समझ है? |
|
अपने सीखने के लक्ष्यों को अपने शिक्षक के साथ साझा करें। आवश्यकतानुसार उनमें बदलाव करें ताकि आप, आपका समूह और आपके शिक्षक सभी सहमत हों।
शब्दावली
इस यूनिट में, आप टीच पेंडेंट और एंड इफेक्टर्स के बारे में जानेंगे, ताकि आप VEXcode EXP में टीच पेंडेंट का उपयोग करके 6-एक्सिस आर्म के साथ डिस्क को स्थानांतरित कर सकें। यह शब्दावली सूची आपको किसी भी नए शब्द के संदर्भ में मदद करने के लिए है, जिनसे आपका सामना हो सकता है। इस शब्दावली को अपनी इंजीनियरिंग नोटबुक में लिख लें। इस सूची का उपयोग यूनिट के दौरान संदर्भ के रूप में करें और ऐसे शब्दों का सामना करें जिनसे आप परिचित न हों।
- एंड इफेक्टर
- रोबोटिक भुजा के अंत में स्थित वह उपकरण जो पर्यावरण के साथ परस्पर क्रिया करने के लिए डिज़ाइन किया गया है; इसे एंड ऑफ आर्म टूलिंग (ईओएटी) के नाम से भी जाना जाता है।
- धीमी दौड़
- एक रोबोटिक भुजा को विशिष्ट दिशाओं में नियंत्रण इंटरफ़ेस (जैसे टीच पेंडेंट) का उपयोग करके धीरे-धीरे स्थानांतरित करने की प्रक्रिया, आमतौर पर छोटे, सटीक आंदोलनों में।
- रोबोट नियंत्रक यंत्र
- एक ऐसा उपकरण जिसका उपयोग रोबोटिक भुजा की गतिविधियों को मैन्युअल रूप से नियंत्रित करने के लिए किया जाता है।
| मात्रा | आवश्यक सामग्री |
|---|---|
| प्रति समूह 1 |
सीटीई वर्कसेल किट |
| प्रति समूह 3 |
डिस्क |
| प्रति समूह 1 |
कंप्यूटर |
| प्रति समूह 1 |
VEXcode EXP |
| प्रति छात्र 1 |
इंजीनियरिंग नोटबुक |
टीच पेंडेंट के बारे में जानने के लिएअगला > चुनें।