Langsung ke konten utama

Pelajaran 4: Alur Proyek dengan Perulangan Bersarang

Dengan perulangan bersarang, alur proyek dapat tampak membingungkan. Proyek dimulai dengan memeriksa pengulangan atau kondisi dari loop luar dan kemudian memicu loop dalam untuk dimulai. Loop
dieksekusi hingga semua pengulangan selesai atau kondisi terpenuhi, sebelum kembali ke loop luar. Siklus ini berulang hingga semua pengulangan lingkaran luar selesai atau hingga kondisi lingkaran luar terpenuhi.

Pada contoh di bawah ini, proyek dimulai dengan memulai pengulangan pertama dari loop terluar. Dalam kasus ini, loop terluar diulang tiga kali.

  • Blok [Ulangi hingga] pertama adalah loop dalam pertama.
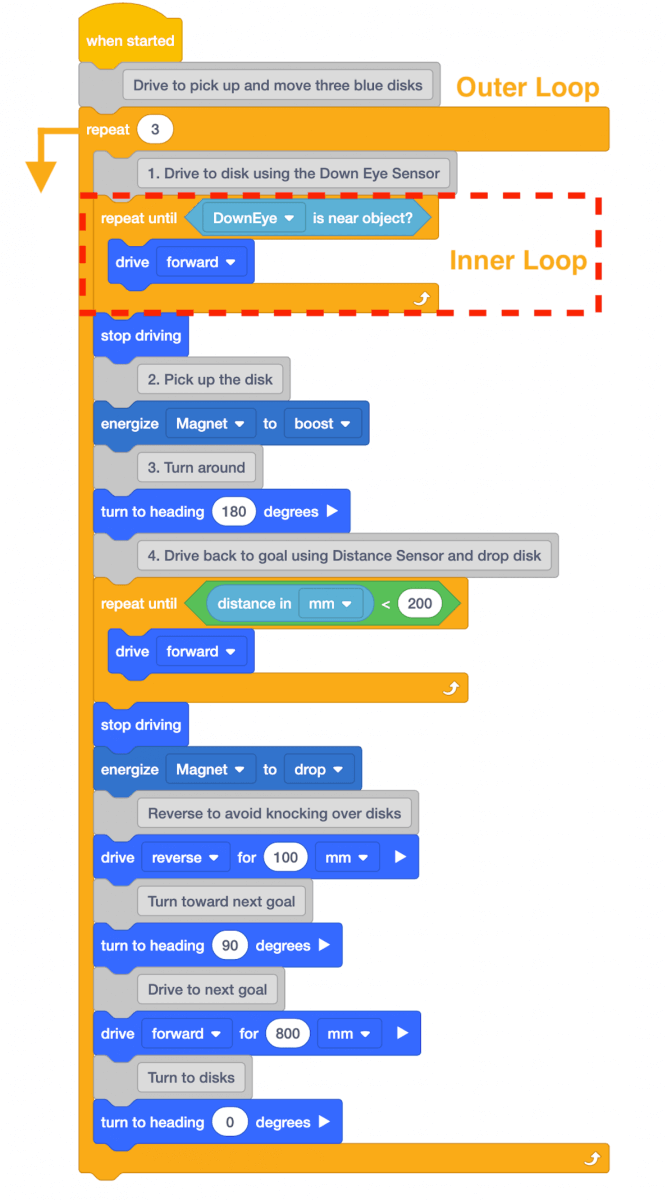
    Diagram alur proyek untuk mengidentifikasi siklus luar dan dalam proyek dari halaman sebelumnya untuk memindahkan ketiga cakram ke tujuan. Pengaturan pengulangan (Repeat loop) yang disetel ke 3 diberi label sebagai loop luar, dan pengulangan hingga (Repeat until loop) untuk menggerakkan ke disk menggunakan sensor mata bawah (Down eye sensor) diberi label sebagai loop dalam.
  • Loop dalam pertama akan berjalan hingga kondisi dilaporkan sebagai TRUE. Proyek kemudian akan keluar dari loop dalam pertama dan mulai bergerak melalui blok-blok lainnya di dalam loop luar.
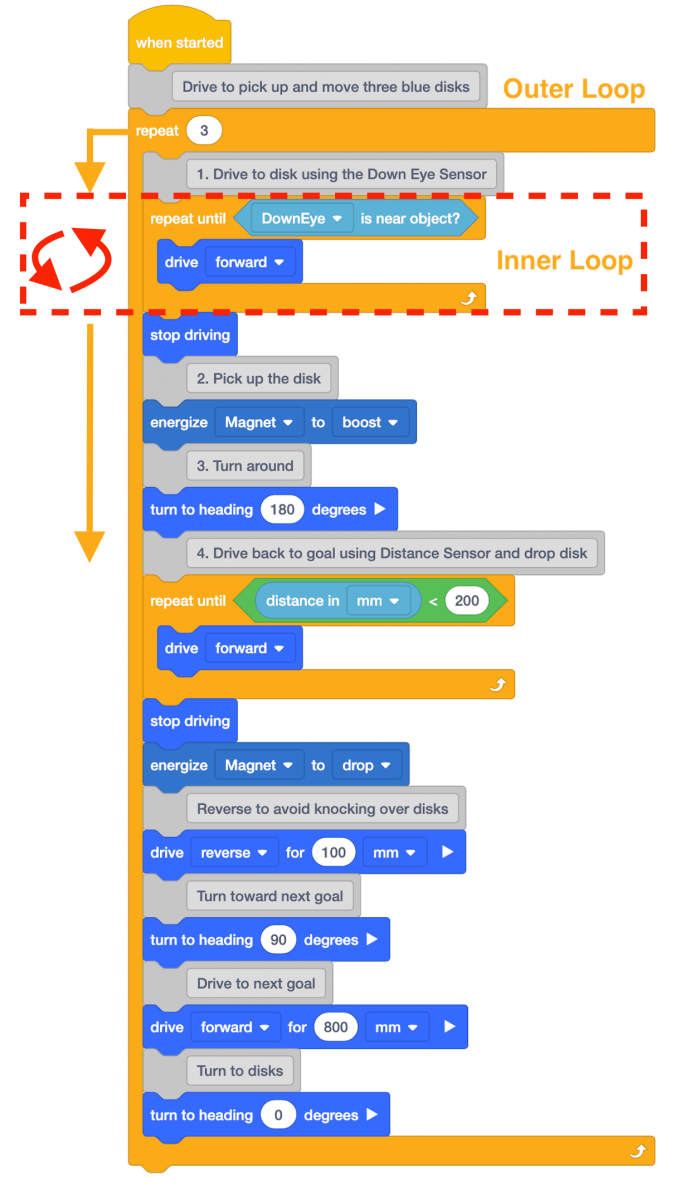
    Diagram alur proyek yang sama, kali ini berfokus pada tindakan dari loop dalam, yaitu loop Ulangi sampai. Proyek ini akan menjalankan loop bagian dalam, bergerak maju, hingga Down Eye mendeteksi sebuah objek, di mana pada titik tersebut ia akan melanjutkan ke blok-blok lain yang ada di tumpukan.
  • Ini berlanjut hingga blok [Ulangi hingga] kedua dimulai. Ini adalah loop dalam kedua.
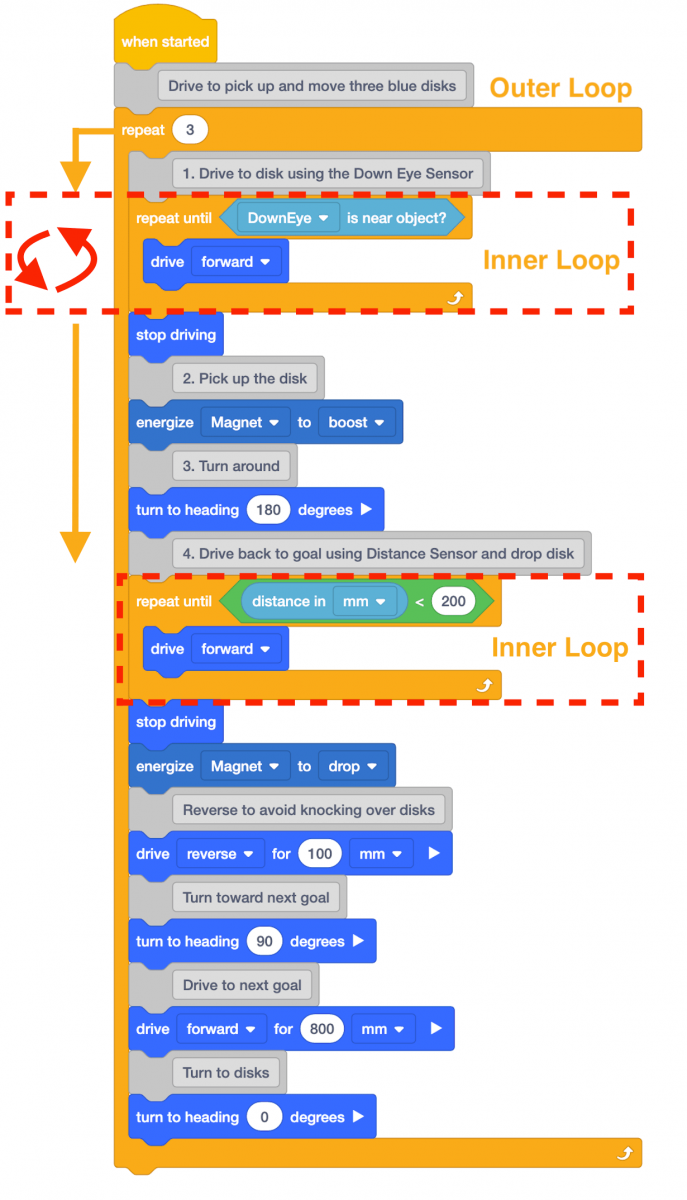
    Diagram alur proyek yang sama, kali ini mengidentifikasi loop dalam kedua - blok Ulangi hingga yang digunakan untuk Kembali ke tujuan menggunakan Sensor Jarak. Ketika proyek keluar dari putaran dalam pertama, Robot VR akan berhenti bergerak, mengambil cakram, dan berbalik menghadap tujuan. Loop dalam kedua kemudian akan dieksekusi, menyebabkan robot bergerak maju hingga Sensor Jarak melaporkan nilai kurang dari 200 mm.
  • Blok-blok di dalam loop dalam kedua akan berulang hingga kondisi blok tersebut terpenuhi. Proyek kemudian akan keluar dari loop dalam kedua dan mulai bergerak melalui blok-blok lainnya di dalam loop luar.
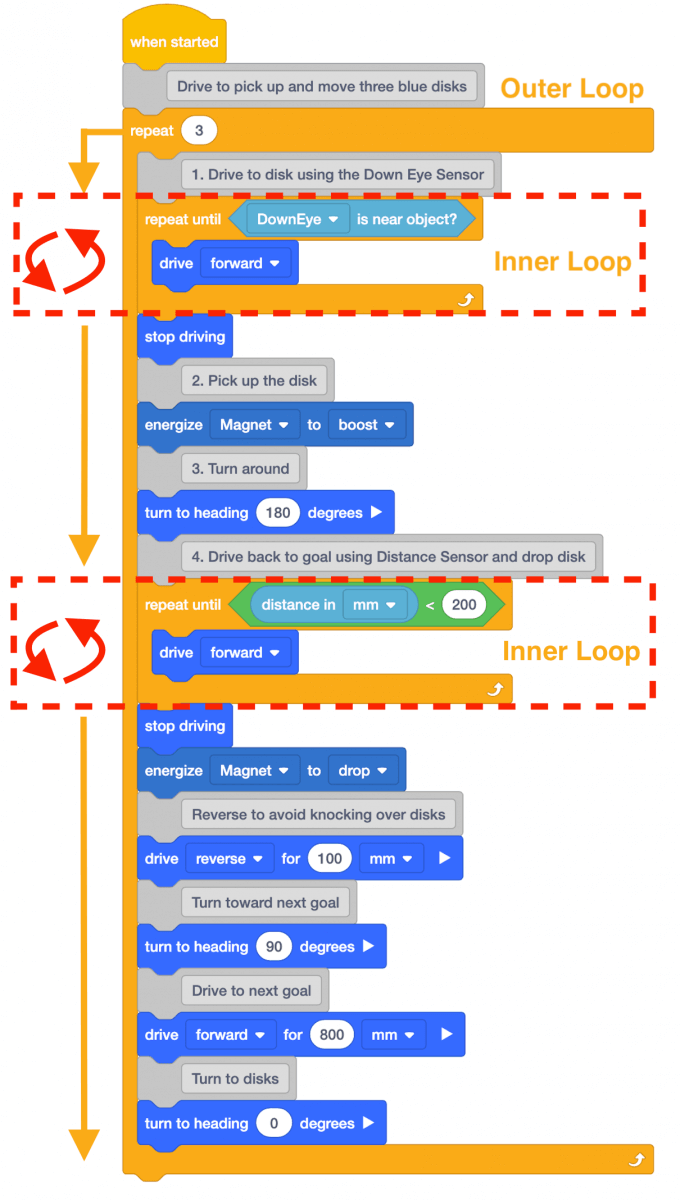
    Diagram alur proyek yang sama, kali ini mengidentifikasi alur antara kedua lingkaran dalam. Loop dalam pertama akan membuat robot berulang kali bergerak maju hingga sensor Down Eye mendeteksi objek, kemudian blok untuk mengambil Disk dan berbelok ke arah tujuan akan dieksekusi. Selanjutnya, loop dalam kedua akan menyebabkan Robot VR terus bergerak maju hingga Sensor Jarak melaporkan nilai kurang dari 200mm, kemudian blok yang dibutuhkan untuk menjatuhkan cakram ke sasaran dan berbelok ke sasaran berikutnya akan dieksekusi.
  • Setelah semua blok di loop terluar selesai, proyek kembali ke awal loop terluar dan mengulangi proses tersebut lagi.
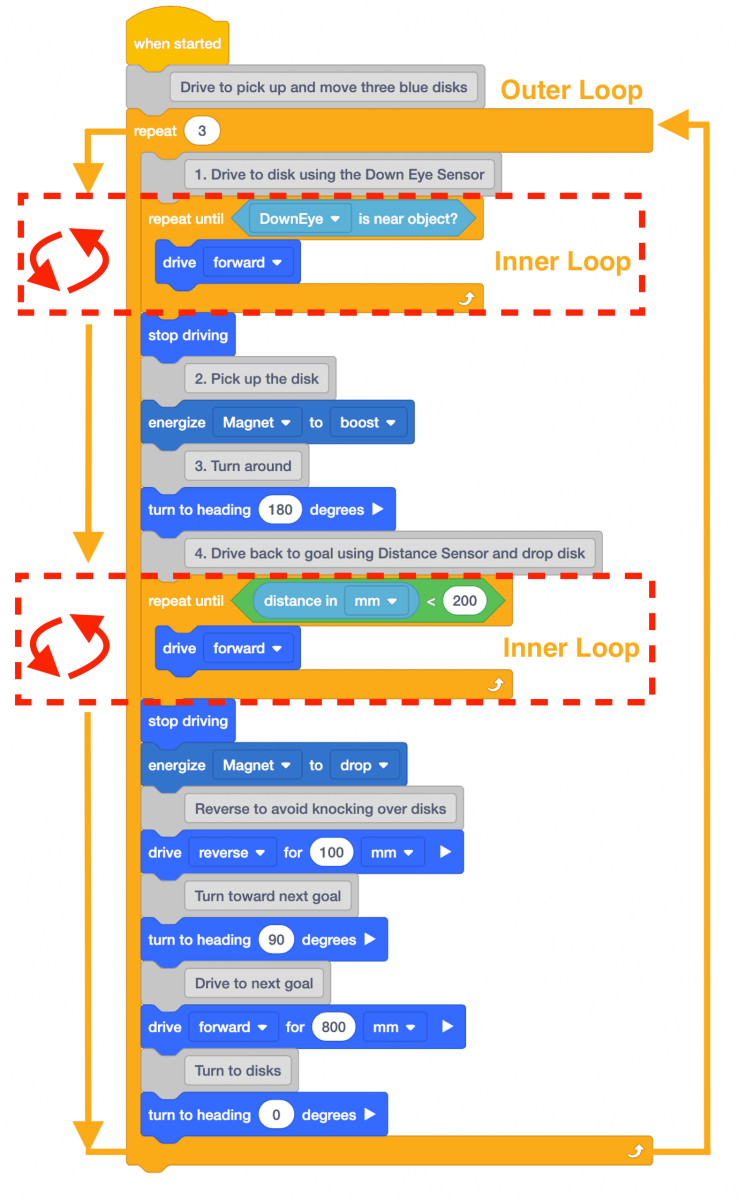
    Diagram alur proyek menunjukkan bagaimana loop terluar mengulangi semua perilaku ini tiga kali, di mana parameter loop Repeat terluar, yang diatur ke 3, dilaporkan sebagai True, dan proyek keluar dari loop terluar.

Pertanyaan

Silakan pilih tautan di bawah ini untuk mengakses kuis pelajaran.

Google Doc / .docx / .pdf