मुख्य सामग्री पर जाएं

पाठ 4: नेस्टेड लूप के साथ प्रोजेक्ट फ्लो

नेस्टेड लूप्स के साथ, प्रोजेक्ट का प्रवाह जटिल प्रतीत हो सकता है। यह प्रोजेक्ट बाहरी लूप की पुनरावृत्तियों या शर्तों
जाँच करके शुरू होता है और फिर आंतरिक लूप को शुरू करने के लिए ट्रिगर करता है। आंतरिक लूप तब तक चलता है जब तक सभी पुनरावृत्तियाँ पूरी नहीं हो जातीं या शर्त पूरी नहीं हो जाती, उसके बाद यह वापस बाहरी लूप में लौट जाता है। यह चक्र तब तक दोहराया जाता है जब तक कि बाहरी लूप की सभी पुनरावृत्तियाँ पूरी नहीं हो जातीं या जब तक बाहरी लूप की शर्त पूरी नहीं हो जाती।

नीचे दिए गए उदाहरण में, प्रोजेक्ट बाहरी लूप के पहले दोहराव को शुरू करके शुरू होता है। इस मामले में, बाहरी लूप तीन बार दोहराता है।

  • पहला [Repeat until] ब्लॉक पहला आंतरिक लूप है।
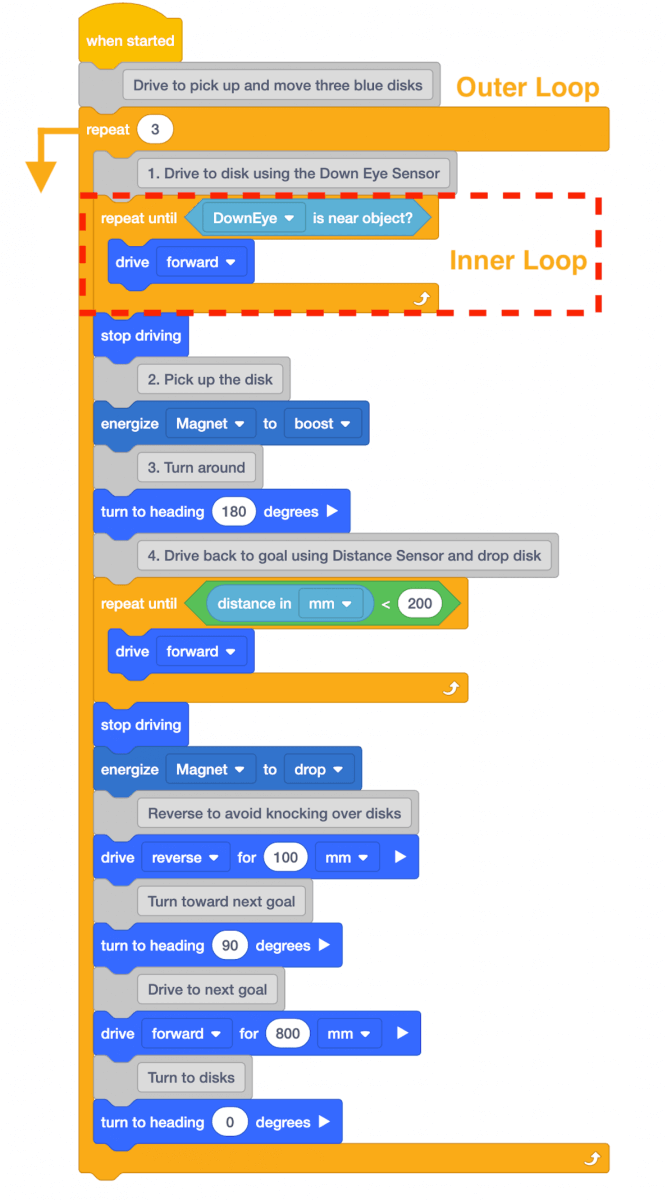
    पिछले पृष्ठ से परियोजना के बाहरी और आंतरिक लूप की पहचान करने के लिए परियोजना प्रवाह का एक आरेख, ताकि तीनों डिस्क को लक्ष्यों तक पहुंचाया जा सके। 3 पर सेट किए गए रिपीट लूप को आउटर लूप के रूप में लेबल किया गया है, और डाउन आई सेंसर का उपयोग करके डिस्क तक ड्राइव करने के लिए रिपीट अंटिल लूप को इनर लूप के रूप में लेबल किया गया है।
  • पहला आंतरिक लूप तब तक चलेगा जब तक कि स्थिति को TRUE के रूप में रिपोर्ट नहीं किया जाता। इसके बाद प्रोजेक्ट पहले आंतरिक लूप से बाहर निकलकर बाहरी लूप के भीतर शेष ब्लॉकों से होकर गुजरना शुरू कर देगा।
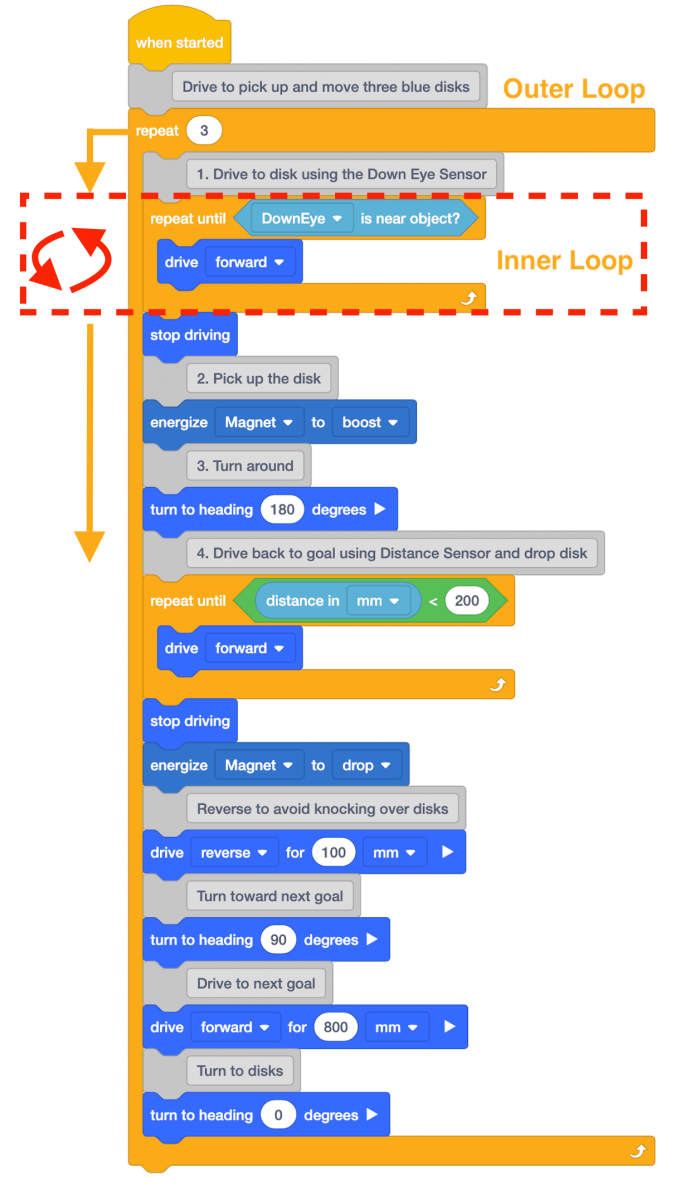
    उसी प्रोजेक्ट के प्रोजेक्ट फ्लो का एक आरेख, इस बार आंतरिक लूप, यानी रिपीट अंटिल लूप की क्रियाओं पर ध्यान केंद्रित करते हुए। यह प्रोजेक्ट आंतरिक लूप को निष्पादित करेगा, आगे बढ़ता रहेगा, जब तक कि डाउन आई किसी वस्तु का पता नहीं लगा लेता, जिसके बाद यह स्टैक में शेष ब्लॉकों पर आगे बढ़ेगा।
  • यह सिलसिला तब तक जारी रहता है जब तक दूसरा [रिपीट अंटिल] ब्लॉक शुरू नहीं हो जाता। यह दूसरा आंतरिक लूप है।
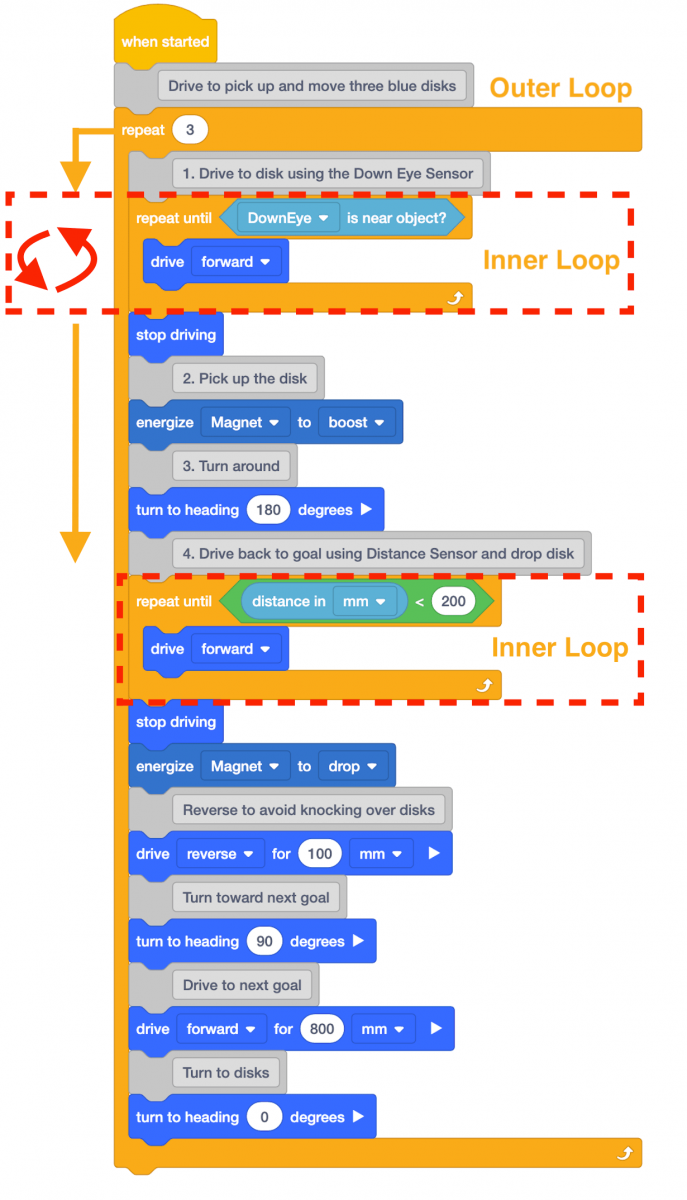
    उसी प्रोजेक्ट के प्रोजेक्ट फ्लो का एक आरेख, इस बार दूसरे आंतरिक लूप की पहचान करते हुए - रिपीट अंटिल ब्लॉक जिसका उपयोग डिस्टेंस सेंसर का उपयोग करके लक्ष्य तक वापस जाने के लिए किया जाता है। जब प्रोजेक्ट पहले आंतरिक लूप से बाहर निकल जाएगा, तो वीआर रोबोट चलना बंद कर देगा, डिस्क को उठाएगा और लक्ष्य की ओर मुड़ जाएगा। इसके बाद दूसरा आंतरिक लूप चलेगा, जिससे रोबोट तब तक आगे बढ़ेगा जब तक कि डिस्टेंस सेंसर 200 मिमी से कम का मान रिपोर्ट नहीं कर देता।
  • दूसरे आंतरिक लूप के अंदर के ब्लॉक तब तक दोहराए जाएंगे जब तक कि ब्लॉक की शर्त पूरी नहीं हो जाती। इसके बाद परियोजना दूसरे आंतरिक लूप से बाहर निकलकर बाहरी लूप के भीतर शेष ब्लॉकों से होकर गुजरना शुरू कर देगी।
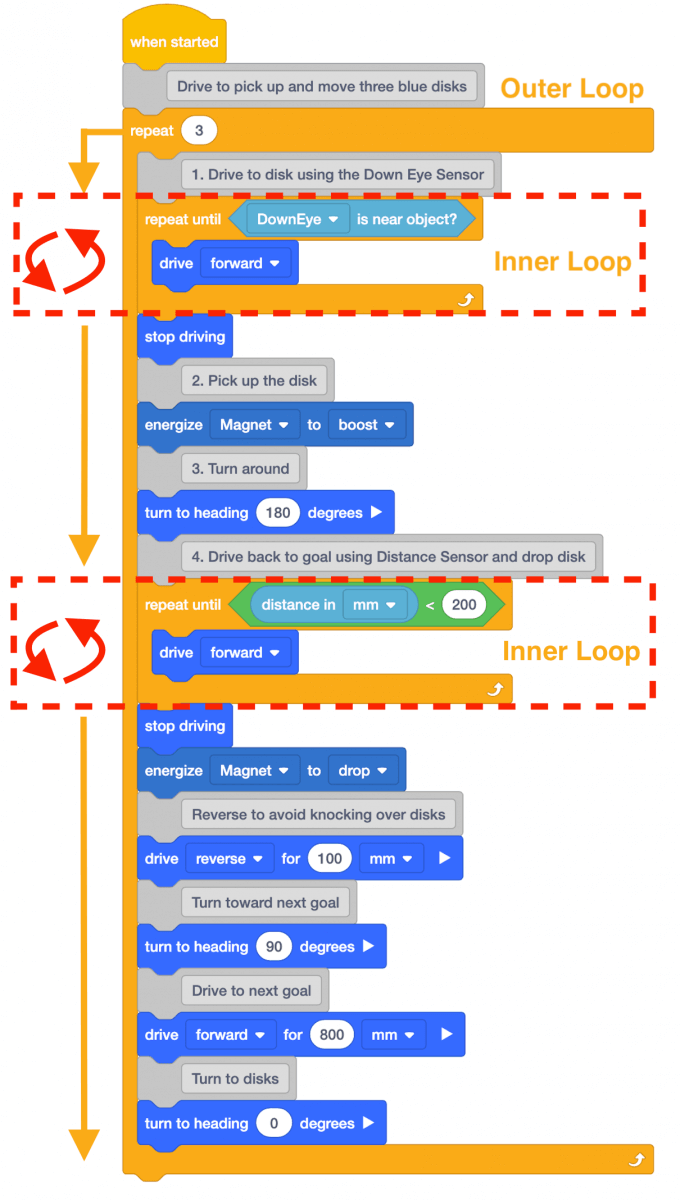
    उसी परियोजना के प्रोजेक्ट फ्लो का एक आरेख, इस बार दोनों आंतरिक लूपों के बीच प्रवाह को दर्शाते हुए। पहले आंतरिक लूप में रोबोट तब तक बार-बार आगे बढ़ता रहेगा जब तक कि डाउन आई सेंसर वस्तु का पता नहीं लगा लेता, फिर डिस्क को उठाने और लक्ष्य की ओर मुड़ने के लिए ब्लॉक क्रियाशील हो जाएंगे। इसके बाद, दूसरा आंतरिक लूप वीआर रोबोट को तब तक लगातार आगे बढ़ने के लिए प्रेरित करेगा जब तक कि डिस्टेंस सेंसर 200 मिमी से कम का मान रिपोर्ट नहीं करता, फिर लक्ष्य में डिस्क को गिराने और अगले लक्ष्य की ओर मुड़ने के लिए आवश्यक ब्लॉक निष्पादित होंगे।
  • जब बाहरी लूप के सभी ब्लॉक पूरे हो जाते हैं, तो प्रोजेक्ट बाहरी लूप की शुरुआत में वापस चला जाता है और प्रक्रिया को फिर से दोहराता है।
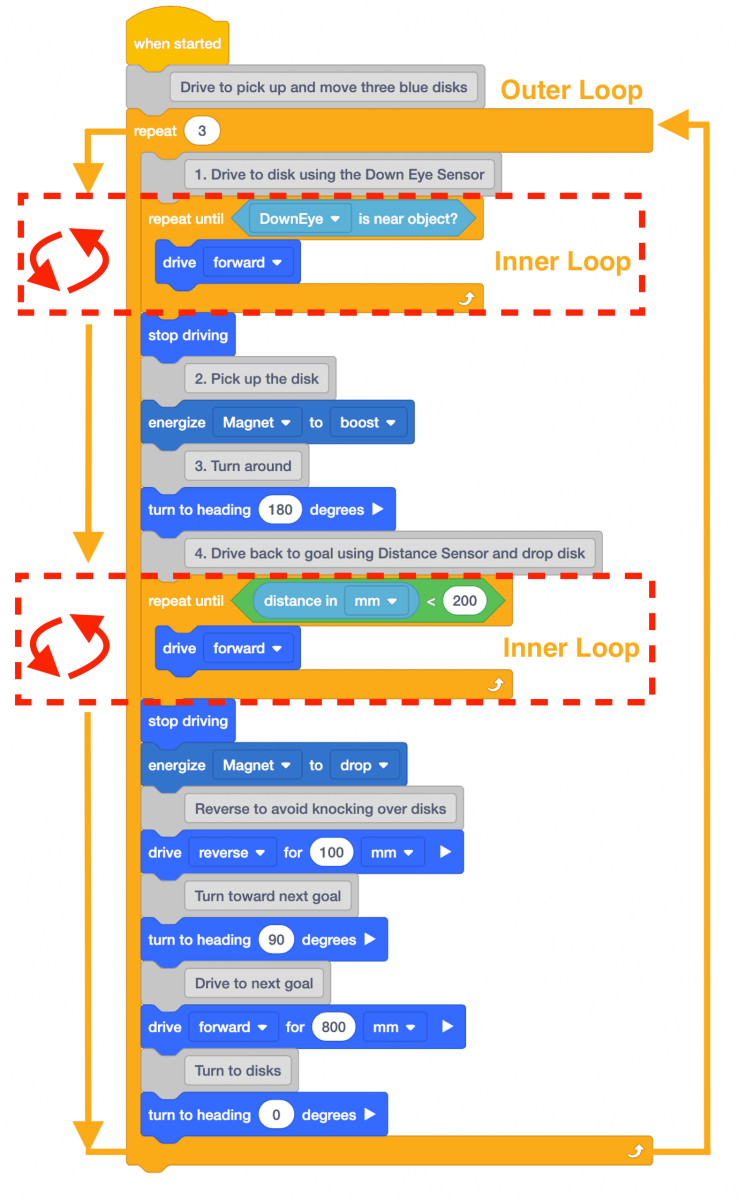
    प्रोजेक्ट के प्रवाह का एक आरेख दर्शाता है कि बाहरी लूप इन सभी व्यवहारों को तीन बार दोहराता है, जिस बिंदु पर बाहरी रिपीट लूप का पैरामीटर, जो 3 पर सेट है, ट्रू के रूप में रिपोर्ट करता है, और प्रोजेक्ट बाहरी लूप से बाहर निकल जाता है।

प्रश्न

पाठ की प्रश्नोत्तरी तक पहुँचने के लिए कृपया नीचे दिए गए लिंक का चयन करें।

गूगल डॉक / .docx / .pdf