
Pelajaran 2: Dasar-Dasar Ilmu Komputer
Dalam pelajaran ini, Anda akan mempelajari dasar-dasar ilmu komputer, termasuk:
- Apa itu bahasa pemrograman.
- Apa itu perilaku robot.
- Cara memodifikasi perilaku robot.
Di akhir Pelajaran ini, Anda akan menerapkan keterampilan yang telah Anda pelajari untuk mengidentifikasi perilaku Lengan Robot 6-Axis, seperti yang terlihat dalam video di bawah ini, serta blok VEXcode yang sesuai dengan setiap perilaku tersebut. Dalam klip video di bawah ini, Lengan 6-Axis dimulai dari posisi aman, kemudian bergerak untuk menyentuh lokasi Tile 32. Kemudian, ia bergerak sepanjang ubin dan berhenti di lokasi ubin 36 dan 36, di sudut kanan bawah ubin. Lengan 6-Axis kemudian bergerak menuju Menara Sinyal, berhenti sejenak di lokasi Ubin 24, dan berhenti di lokasi Ubin 12, di samping Menara Sinyal yang berkedip hijau selama proyek berjalan.
Memahami Bahasa Pemrograman
pemrograman seperangkat aturan di mana simbol mewakili tindakan. Bahasa pemrograman mengikuti instruksi langkah demi langkah yang dieksekusi oleh komputer agar suatu proyek dapat berjalan.
VEXcode adalah bahasa pemrograman untuk Lengan 6-Axis.
Perilaku Robot
Perilakuadalah tindakan yang dilakukan atau akan dilakukan oleh robot. Bergerak naik dan turun sepanjang sumbu, berhenti, dan menyalakan atau mematikan lampu di Menara Sinyal — semua ini adalah perilaku. Perilaku ditentukan oleh bahasa pemrograman.
Untuk mengubah perilaku Lengan 6-Axis, Anda dapat mengubah blok dalam sebuah proyek. Blok pemrograman ini juga disebutperintah. Anda telah mengedit perintah pada Pelajaran sebelumnya ketika Anda mengubah warna lampu Menara Sinyal dalam aktivitas tersebut.
Anda dapat menemukan semua blok yang tersedia untuk digunakan dengan Lengan 6-Axis dan Menara Sinyal di Kotak Peralatan di sisi kiri VEXcode.
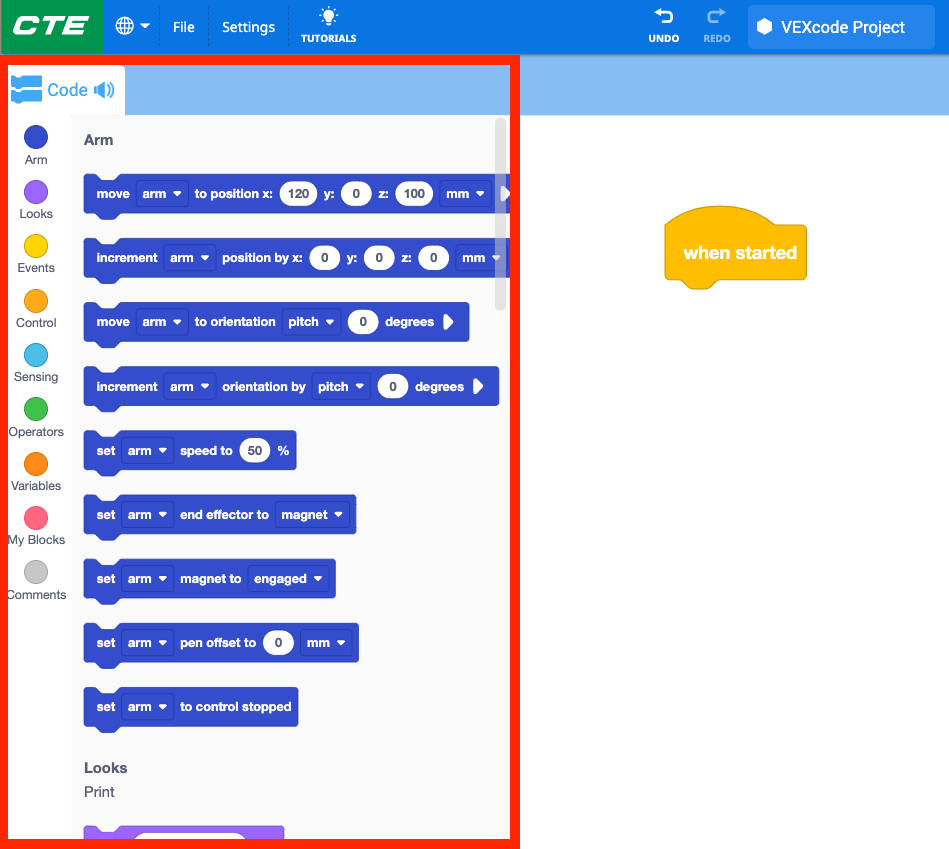
Anda dapat mengakses daftar lengkap perintah dengan menggulir melalui Kotak Peralatan, seperti yang ditunjukkan dalam video ini. Dalam klip video tersebut, Toolbox digulirkan untuk menunjukkan berbagai perintah yang tersedia untuk digunakan dalam sebuah proyek.
Untuk Informasi Anda
Anda dapat mempelajari lebih lanjut tentang blok mana pun dengan membuka Bantuan. Bagian Bantuan menjelaskan fungsi sebuah blok dan cara menggunakannya dalam sebuah proyek. Untuk membuka jendela Bantuan, pilih ikon Bantuan, lalu pilih blok yang ingin Anda pelajari lebih lanjut, seperti yang ditunjukkan dalam video di bawah ini. Dalam cuplikan video ini, ikon Bantuan (tanda tanya) di paling kanan VEXcode dipilih, lalu jendela Bantuan terbuka. Selanjutnya, blok Set signal tower dalam proyek dipilih dan informasi Bantuan untuk blok tersebut ditampilkan.
Memodifikasi Perilaku Robot
Mengubah blok, atau perintah, dalam sebuah proyek akan mengubah perilaku robot. Mengubah parameter, menambah, menghapus, atau mengatur ulang blok dalam sebuah proyek akan mengubah perilaku robot.
Mengubah parameter
Koordinat (x, y, z) dalam parameter blok Pindah ke posisi menyebabkan perilaku perpindahan ke koordinat tertentu tersebut. Mengubah parameter dalam blok tersebut akan mengubah perilaku robot dengan menggerakkan Lengan 6-Axis ke lokasi yang berbeda.
Sebagai contoh, dalam proyek ini, perilaku Lengan 6-Axis adalah bergerak ke koordinat (100, 50, 100).

Mengubah parameter di dalam blok akan menggerakkan Lengan 6-Axis ke koordinat (150, 150, 200). Itu adalah perilaku yang berbeda dari perintah sebelumnya, karena Lengan 6-Axis bergerak ke lokasi yang berbeda.

Dalam video di bawah ini, proyek yang ditampilkan di sebelah kanan akan menggerakkan Lengan 6-Axis ke koordinat (100, 75, 100) saat proyek dijalankan. Lengan 6-Axis dimulai dari posisi aman, kemudian bergerak ke koordinat tersebut, dan proyek dihentikan. Parameter blok Pindah ke posisi kemudian diubah menjadi (150, 150, 200). Saat proyek dijalankan untuk kedua kalinya, Lengan 6-Axis akan berpindah ke lokasi baru.
Untuk Informasi Anda
Seperti yang disebutkan di atas, perintah adalah blok pemrograman di VEXcode EXP yang digunakan untuk mengontrol perilaku Lengan 6-Axis.
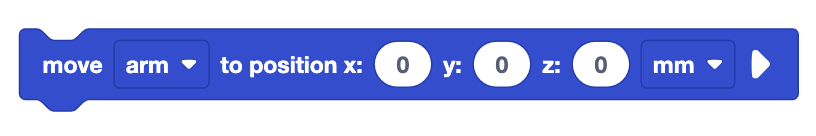
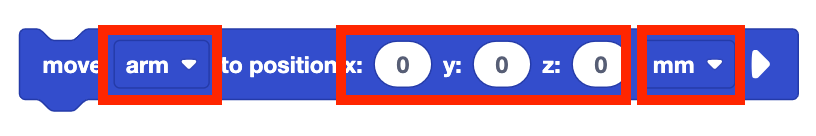
Parameter adalah detail dari setiap perintah. Ini dapat mencakup menu tarik-turun atau input lainnya. Pada blok yang ditampilkan di sini, terdapat banyak parameter. Satu untuk memilih perangkat yang akan dihubungkan, satu untuk setiap koordinat sumbu, dan satu untuk menentukan satuan (milimeter atau inci).
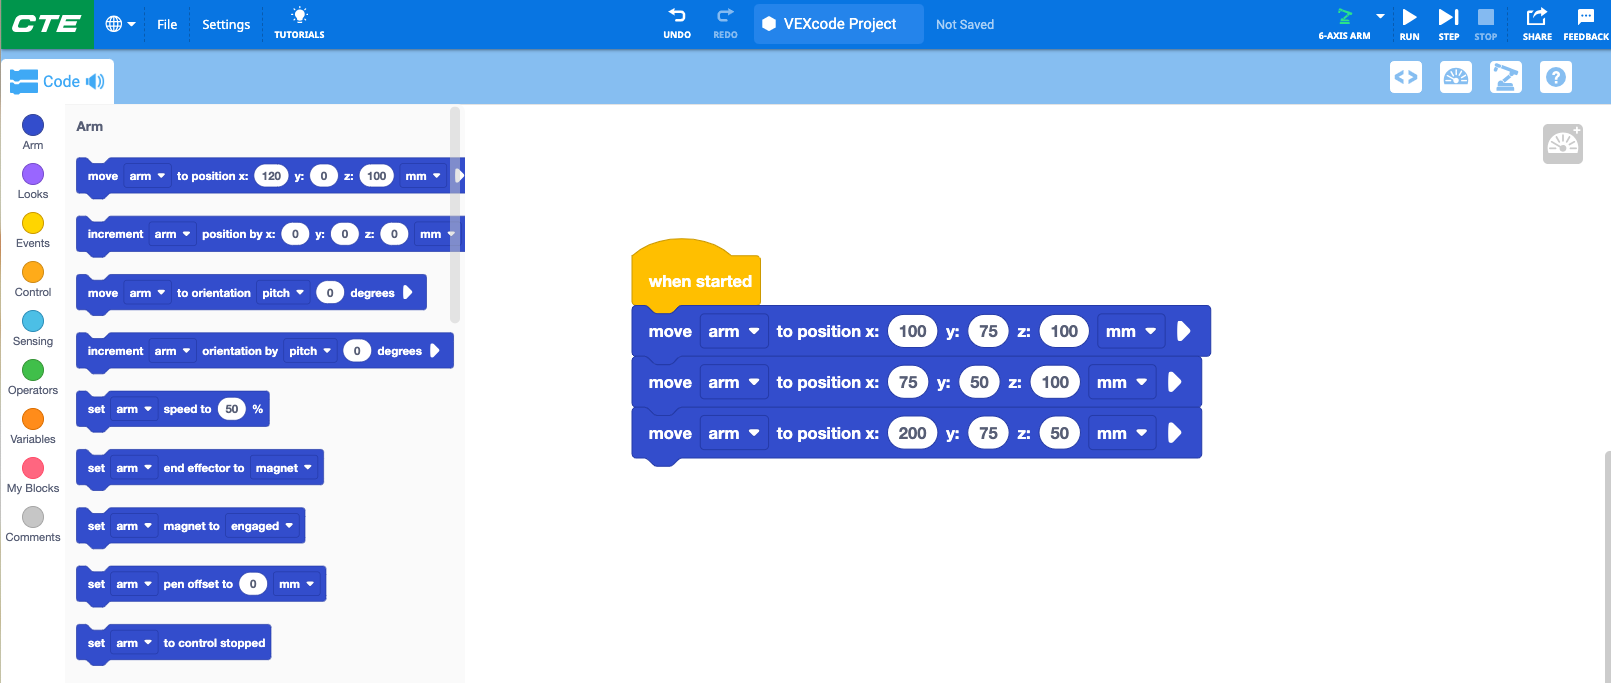
Menyusun ulang balok
Blok-blok dalam sebuah tumpukan berjalan dari atas ke bawah, melakukan setiap perilaku sesuai urutan tersebut.
Menyusun ulang balok-balok tersebut akan mengubah perilaku robot; robot akan melakukan perilaku tersebut dalam urutan yang berbeda.
Dalam contoh ini, Lengan 6-Axis akan bergerak ke tiga koordinat dalam urutan tertentu:
- (100, 150, 200)
- (75, 50, 100)
- (200, 75, 50)
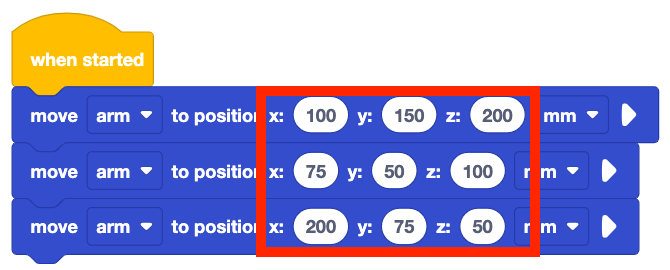
Dengan menyeret blok untuk menyusun ulang, perintah-perintah tersebut kemudian ditempatkan dalam urutan yang berbeda. Perilaku Lengan 6-Axis akan berubah, karena sekarang akan bergerak ke koordinat dalam urutan ini:
- (100, 150, 200)
- (200, 75, 50)
- (75, 50, 100)
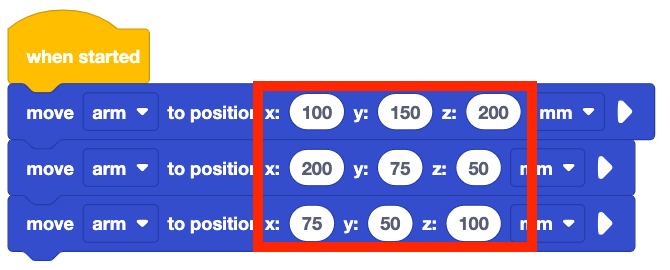
Dalam video di bawah ini, Lengan 6-Axis bergerak ke tiga koordinat dalam urutan tertentu saat proyek dijalankan, seperti yang ditunjukkan pada proyek di atas. Proyek dihentikan, dan blok-blok tersebut kemudian disusun ulang, untuk memindahkan blok ketiga di antara dua blok pertama. Saat proyek dijalankan kembali, perilaku Lengan 6-Axis berubah, karena bergerak ke koordinat dalam urutan baru.
Aktivitas
Setelah mempelajari tentang perilaku robot dan bagaimana perilaku tersebut berhubungan dengan perintah spesifik di VEXcode, Anda dapat mempraktikkan keterampilan ini dengan mengidentifikasi berbagai perilaku Lengan 6-Axis dalam video di bawah ini dan mencoba menyamakannya dengan blok-blok yang tersedia. Dalam klip video di bawah ini, Lengan 6-Axis dimulai dari posisi aman, kemudian bergerak ke lokasi Ubin 32. Kemudian, ia bergerak sepanjang baris kotak paling bawah pada Ubin ke sudut kanan bawah, lalu bergerak ke atas sepanjang baris kotak sisi kanan menuju Menara Sinyal.
- Mulailah dengan menonton video Lengan 6-Axis ini.
- Identifikasi semua perilaku yang Anda lihat dilakukan oleh Lengan 6-Axis dan Menara Sinyal. Catatlah hal-hal tersebut di buku catatan teknik Anda.
- Bandingkan daftar perilaku Anda dengan anggota kelompok Anda. Perilaku apa saja yang Anda miliki yang serupa atau berbeda satu sama lain?
- Bandingkan daftar perilaku Anda dengan blok-blok di VEXcode. Blok mana yang sesuai dengan setiap perilaku yang Anda identifikasi? Catat hal-hal ini di buku catatan teknik Anda.
Periksa Pemahaman Anda
Sebelum memulai Pelajaran berikutnya, pastikan Anda memahami konsep-konsep dalam Pelajaran ini dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Periksa Pemahaman Anda pertanyaan > (Google Doc / .docx / .pdf)
Pilih Berikutnya > untuk mempelajari cara memprogram Lengan 6-Axis agar bergerak sepanjang sumbu x.