
Pelajaran 3: Pergerakan Otonom Sepanjang Sumbu X
Pada pelajaran sebelumnya, Anda telah mempelajari dasar-dasar ilmu komputer termasuk apa itu bahasa pemrograman, apa itu perilaku robot, dan bagaimana memodifikasi perilaku robot. Anda kemudian menerapkan keterampilan ini dengan mengidentifikasi perilaku Lengan Robot 6-Axis.
Dalam pelajaran ini, Anda akan mempelajari cara memprogram lengan 6-sumbu untuk bergerak sepanjang sumbu x.
Di akhir pelajaran ini, Anda akan memprogram Lengan 6-Axis untuk bergerak sepanjang sumbu x guna menemukan nilai x minimum dan maksimum yang dapat dicapai oleh Lengan 6-Axis tersebut.
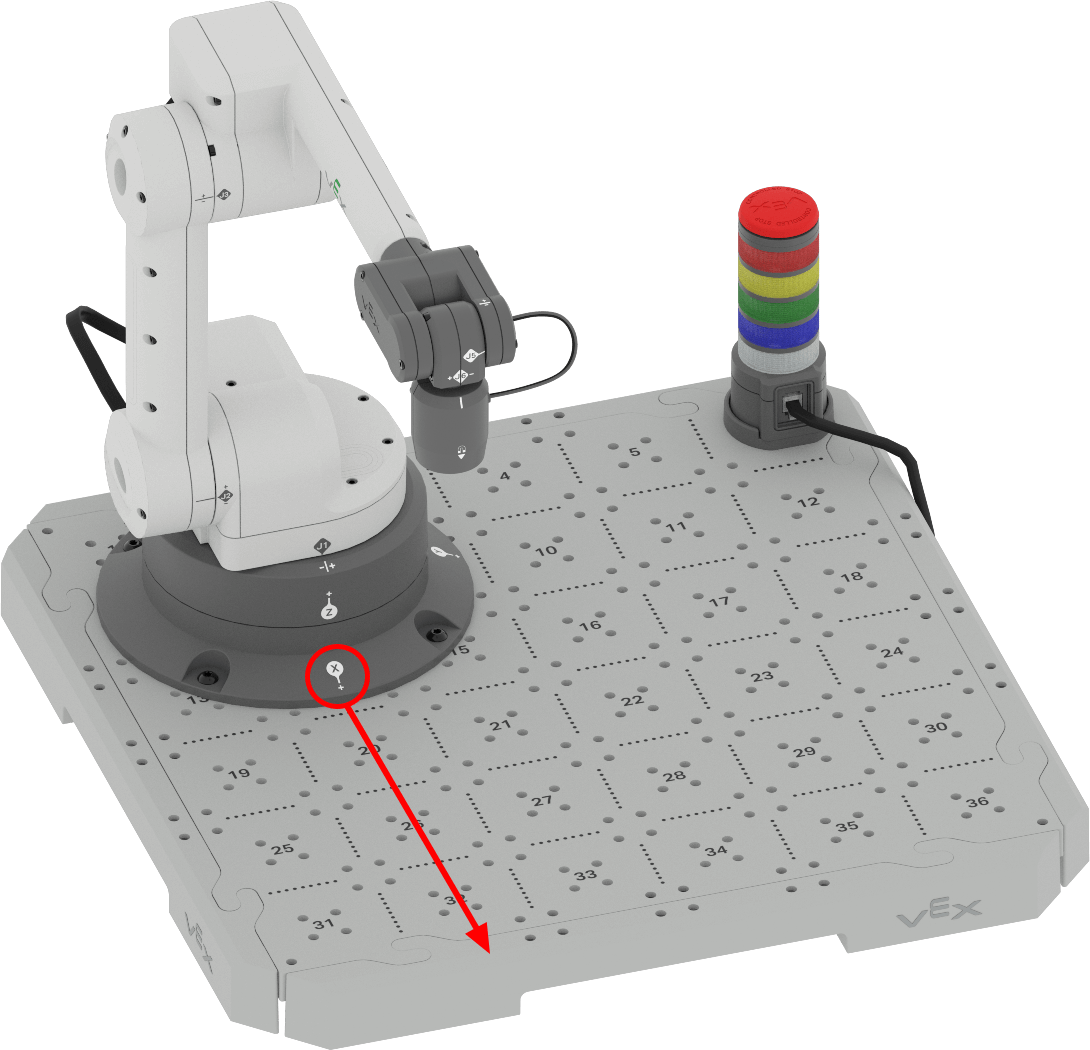
Pengkodean Lengan 6-Axis Sepanjang Sumbu X
Anda dapat menggunakan informasi tentang koordinat dan bagaimana Lengan 6-Axis bergerak dalam ruang 3D untuk memprogram Lengan 6-Axis agar bergerak secara otomatis sepanjang sumbu x. Ikuti langkah-langkah di bawah ini untuk memprogram Lengan 6-Axis agar bergerak sepanjang sumbu x.
Di VEXcode, buka Proyek Blok Baru
Ikuti langkah-langkah dalam video untuk membuka proyek baru.
Pilih opsiFiledi Toolbar untuk membuka menu File, lalu pilihNew Blocks Project.Jendela pop-up muncul dengan opsi EXP Brain atau 6-Axis Arm. PilihLengan 6-Axis. Proyek baru tersebut kemudian dibuka.
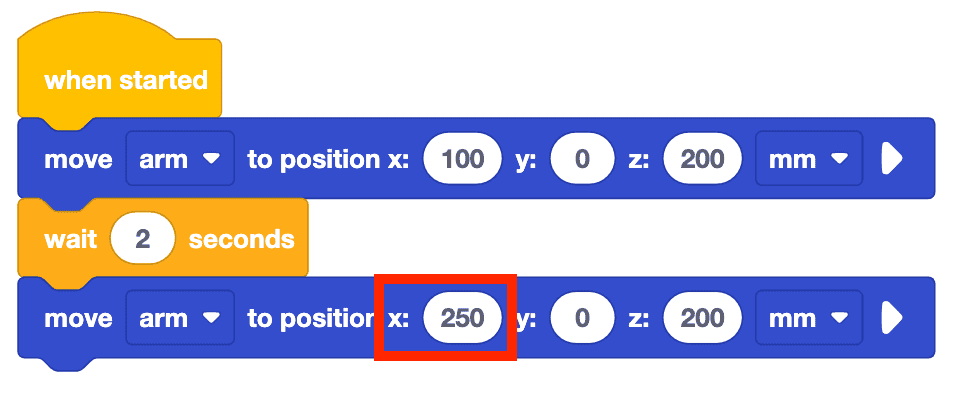
Buat ulang proyek yang ditunjukkan di sini dengan menyeret blok ke Ruang Kerja dan memasangkannya seperti yang ditunjukkan.
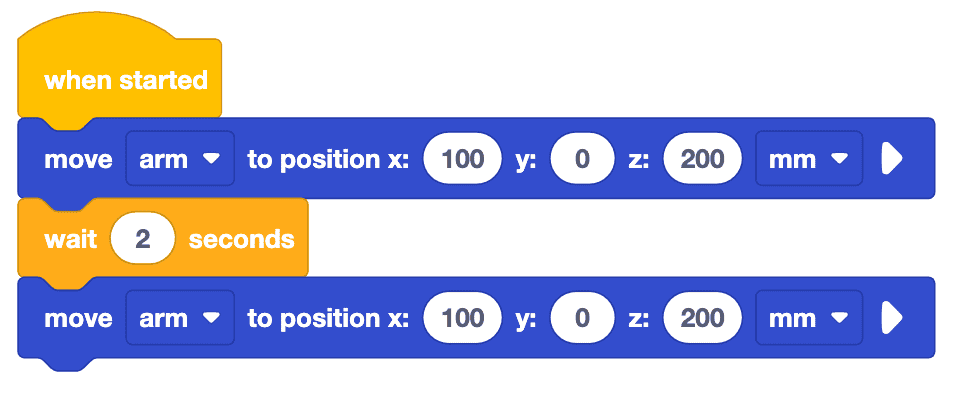
Proyek ini menggunakan blok Pindah ke posisi untuk menggerakkan ujung Lengan 6-Axis di ruang angkasa. Blok ini memiliki ruang untuk memasukkan nilai koordinat x, y, dan z. Blok ini akan digunakan sepanjang Pelajaran ini untuk memindahkan Lengan 6-Axis ke koordinat baru.
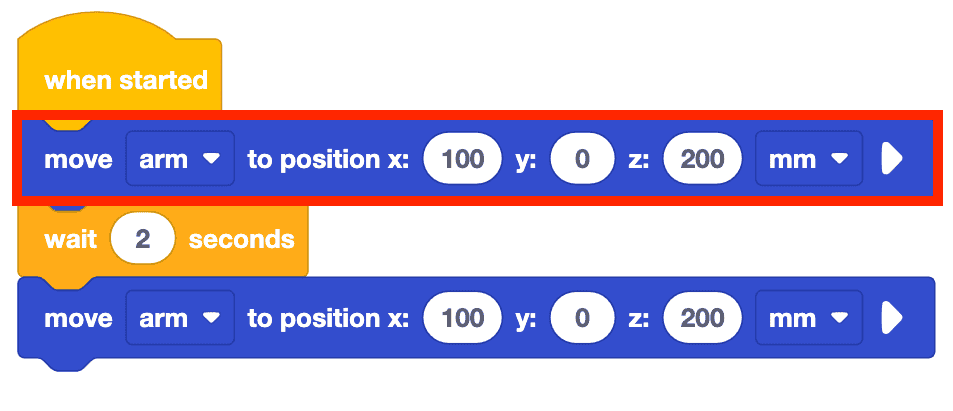
Perhatikan bahwa blok ini mencakup nilai koordinat lengkap (100, 0, 200). Ingatlah bahwa Lengan 6-Axis membutuhkan nilai untuk setiap sumbu agar dapat bergerak ke lokasi yang diinginkan.
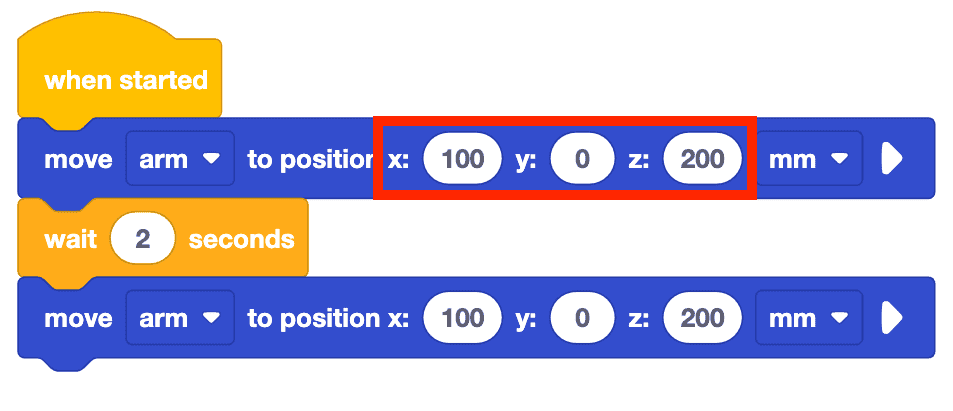
Ubah nilai x pada blok kedua. Pindahkan ke posisi dari 100mm menjadi 250mm.
Menurut Anda, apa yang akan terjadi pada Lengan 6-Axis? Catat prediksi Anda di buku catatan teknik Anda.
Catatan Nilai y dan z tidak diubah di sini karena tujuannya adalah untuk mengubah dan mengamati satu sumbu pada satu waktu. Dengan mempertahankan nilai y dan z yang sama tetapi mengubah nilai x, kita dapat melihat bagaimana Lengan 6-Axis akan bergerak sepanjang sumbu x.
Ganti nama proyek dan simpan ke perangkat Anda.
Pastikan Lengan 6-Axis terhubung ke VEXcode. Jalankan proyek tersebut.
Amati Lengan 6-Axis saat bergerak sepanjang sumbu x. Perhatikan bahwa Lengan 6-Axis akan mulai bergerak ke Posisi Aman (120, 0, 100), kemudian akan menjalankan proyek.
Hentikan proyek setelah Lengan 6-Axis berhenti bergerak.
Catatlah pengamatan Anda di buku catatan teknik Anda. Bagaimana pergerakan Lengan 6-Axis pada proyek ini? Apakah ini mirip atau berbeda dengan prediksi Anda? Mengapa?
Perhatikan bahwa ketika nilai x diubah, Lengan 6-Axis akan menarik dan memanjang sepanjang sumbu x. Dalam animasi ini, lengan 6-sumbu memanjang ke depan menjauh dari alas, dan ke belakang mendekatinya, sepanjang sumbu x.
Menelusuri Proyek Ini
Setelah Anda menjalankan proyek dengan tombol 'RUN', Anda juga dapat menjalankan proyek tersebut menggunakan tombol 'STEP'. Fitur Step mengeksekusi proyek satu blok demi satu blok. Hal ini memungkinkan Anda untuk melihat dengan jelas bagaimana setiap blok dalam proyek tersebut sesuai dengan perilaku robot. Ikuti langkah-langkah di bawah ini untuk menelusuri proyek.
Tekan tombol LANGKAH.
Lengan 6-Axis akan bergerak ke Posisi Aman, kemudian blok pertama dalam tumpukan yang terhubung ke Saat dimulai, blok akan disorot. Dalam proyek ini, blok Pindah ke posisi akan disorot, tetapi tidak akan dieksekusi sampai tombol LANGKAH ditekan untuk kedua kalinya seperti yang ditunjukkan dalam video ini.
Tekan tombol STEP untuk kedua kalinya untuk menjalankan blok Pindah ke posisi.
Setelah blok dijalankan, sorotan akan berpindah ke blok berikutnya dalam tumpukan, yaitu blok Wait, seperti yang ditunjukkan dalam video ini.
12. Menjalankan proyek langkah demi langkah mengikuti suatu proses – pertama-tama sebuah blok disorot, kemudian dieksekusi. Lanjutkan memilih tombol STEP untuk menjalankan blok-blok yang tersisa dalam proyek satu per satu, seperti yang ditunjukkan dalam video di bawah ini. Hal ini dapat sangat membantu ketika mencoba memecahkan masalah suatu proyek, karena Anda dapat melihat perilaku masing-masing robot dengan lebih jelas. Saksikan video di bawah ini untuk melihat sisa proyek yang dijalankan dengan fitur Step.
Aktivitas
Setelah Anda mempelajari cara memprogram Lengan 6-Axis untuk bergerak sepanjang sumbu x, Anda akan mempraktikkan keterampilan ini. Dalam aktivitas ini, Anda akan memprogram Lengan 6-Axis untuk bergerak sepanjang sumbu x guna menemukan nilai x minimum dan maksimum yang dapat dicapai oleh Lengan 6-Axis tersebut.
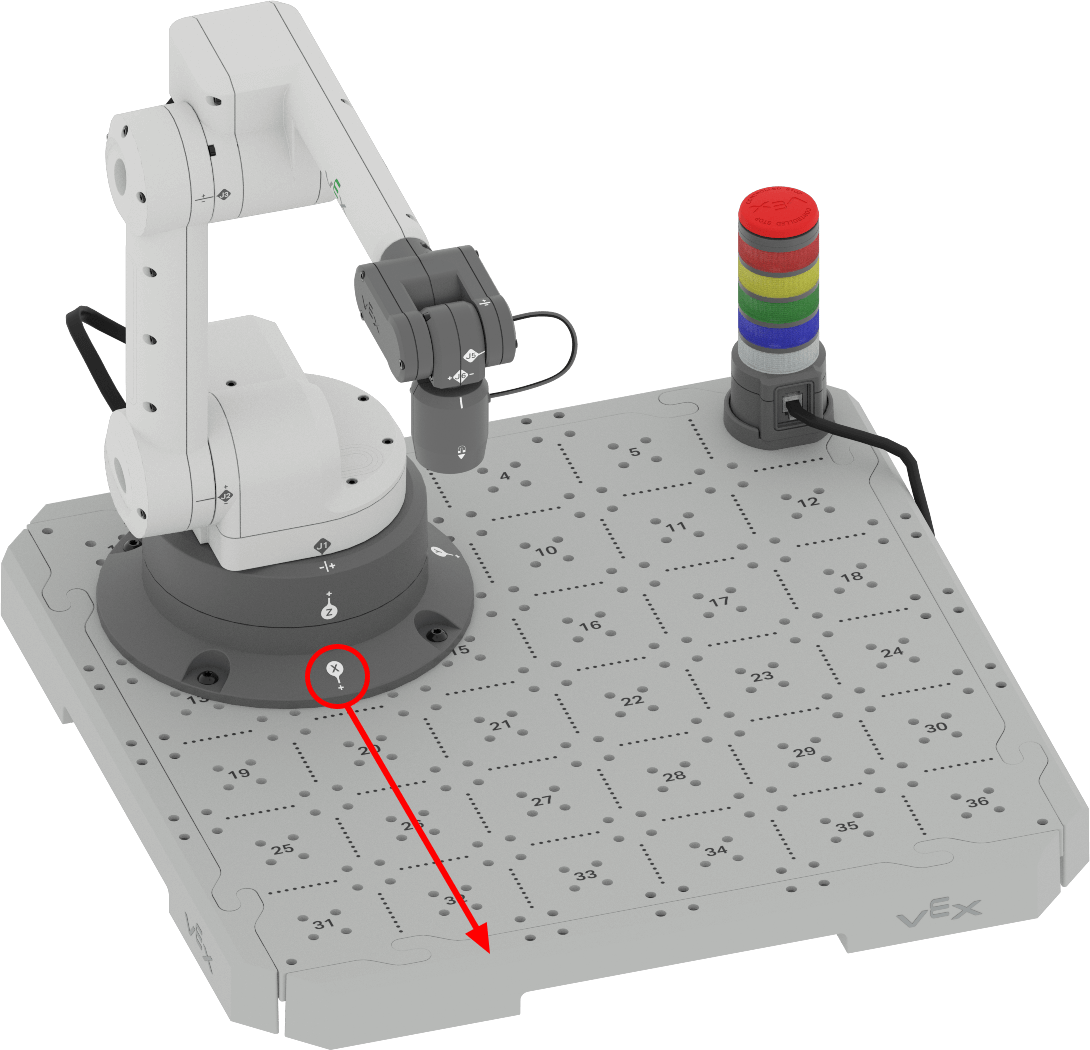
- Buat prediksi untuk nilai x minimum dan maksimum yang dapat dicapai oleh Lengan 6-Axis. Catat nilai-nilai yang diprediksi di buku catatan teknik Anda.
- Dengan menggunakan proyek yang sama dari atas, ubah nilai x pada blok Pindah ke posisike nilai yang Anda prediksi.
- Jalankan proyek Anda untuk menguji prediksi Anda. Pastikan Lengan 6-Axis Anda terhubung ke VEXcode.
- Lanjutkan memprediksi dan menguji berbagai nilai x. Pastikan untuk mencatat prediksi dan hasil Anda di buku catatan teknik Anda saat menguji proyek Anda. Berapakah nilai minimum dan maksimum yang Anda temukan?
- Bandingkan hasil Anda dengan nilai kelompok lain. Apakah mereka serupa atau berbeda? Kelompok mana yang memiliki nilai terbesar dan terkecil? Uji nilai-nilai tersebut dan sesuaikan hasilnya jika diperlukan.
Periksa Pemahaman Anda
Sebelum memulai Pelajaran berikutnya, pastikan Anda memahami konsep-konsep dalam Pelajaran ini dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Periksa Pemahaman Anda pertanyaan > (Google Doc / .docx / .pdf)
Pilih Berikutnya > untuk menyelesaikan Refleksi Pertengahan Unit.