
Pelajaran 5: Pergerakan Otonom Sepanjang Sumbu Z
Pada Pelajaran sebelumnya, Anda telah menjelajahi sumbu x dan y dengan memprogram Lengan Robot 6-Axis untuk bergerak di sepanjang kedua sumbu tersebut.
Dalam pelajaran ini, Anda akan mempelajari tentang sumbu z dan cara memprogram lengan 6-sumbu untuk bergerak sepanjang sumbu ketiga ini.
Pada akhir pelajaran ini, Anda akan dapat memprogram lengan 6-sumbu untuk bergerak sepanjang sumbu z, termasuk bergerak dengan beberapa sumbu yang berubah secara bersamaan.
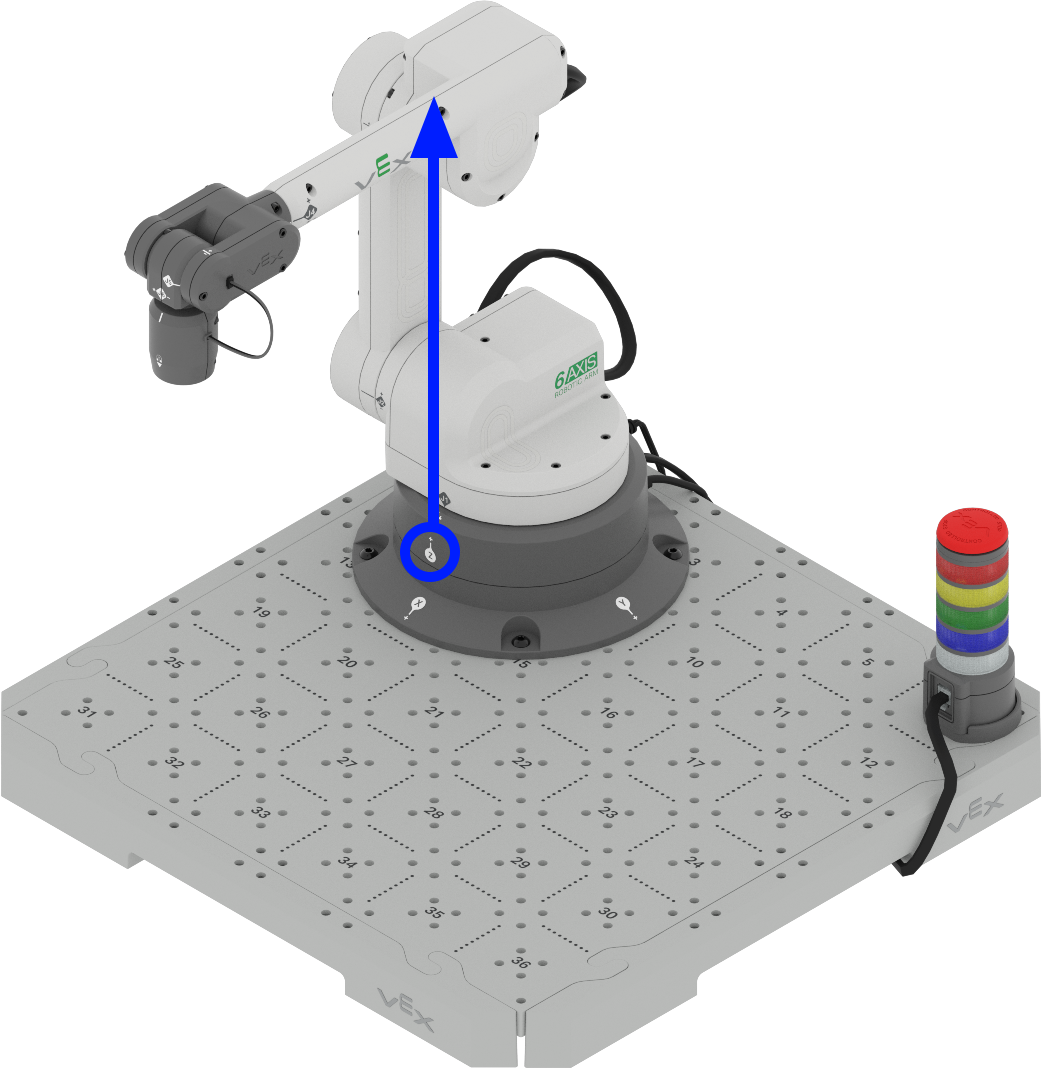
Pengantar Sumbu Z
Dalam sistem koordinat Kartesius, sumbu z mewakili pergerakan vertikal atau ketinggian.
Berbeda dengan sumbu x dan y, yang biasanya berhubungan dengan gerakan horizontal (kiri-kanan dan depan-belakang), sumbu z tegak lurus terhadap keduanya, bergerak naik dan turun seperti yang ditunjukkan dalam video ini. Dalam lingkungan industri, sumbu vertikal ini sangat penting untuk tugas-tugas yang memerlukan pengangkatan, penurunan, atau jangkauan pada ketinggian yang berbeda.
Pada lengan 6 sumbu, sumbu z mengontrol seberapa tinggi atau rendah lengan tersebut memanjang. Ketepatan pergerakan sepanjang sumbu z sangat penting agar lengan robot dapat mencapai target dengan akurat, menghindari rintangan, dan melakukan operasi yang rumit seperti yang ditunjukkan dalam video ini.
Dalam bidang manufaktur, robot sering menggunakan sumbu z untuk menempatkan komponen di atas ban berjalan, menumpuk barang, atau melakukan tugas perakitan yang membutuhkan gerakan vertikal. Di gudang, sistem robotik memanfaatkan sumbu z untuk mengambil atau menyimpan barang di berbagai tingkat rak.
Saat membuat kode pergerakan di VEXcode, Anda perlu mempertimbangkan sumbu z untuk tugas-tugas yang melibatkan pengangkatan atau penurunan Lengan 6-Axis seperti yang ditunjukkan dalam video ini. Hal ini menghadirkan lapisan kompleksitas tambahan dibandingkan dengan gerakan yang terbatas pada sumbu x dan y seperti yang Anda lihat di Pelajaran 3 dan 4.
Dalam klip video ini, Lengan 6-Axis dimulai dari posisi aman, kemudian bergerak untuk mengambil Disk di lokasi Tile 18. Ia bergerak ke bawah pada sumbu z untuk berinteraksi dengan Disk, kemudian mengangkat Disk ke atas sepanjang sumbu z, untuk bergerak dengan aman melewati Disk lain pada Tile. Lengan 6-Axis kemudian bergerak ke lokasi Tile 33, dan bergerak ke bawah pada sumbu z untuk menjatuhkan Disk dengan aman di lokasi barunya.
Pengkodean Lengan 6-Axis Sepanjang Sumbu Z
Sumbu z dapat digunakan dengan cara yang sama seperti Anda telah membuat kode pergerakan sepanjang sumbu x dan y di Pelajaran sebelumnya. Ikuti langkah-langkah di bawah ini untuk memprogram Lengan 6-Axis agar bergerak sepanjang sumbu z.
Buka proyek yang telah Anda simpan dari Pelajaran 4. Ubah nama proyek , ubah nilai z, dan simpan ke perangkat Anda.
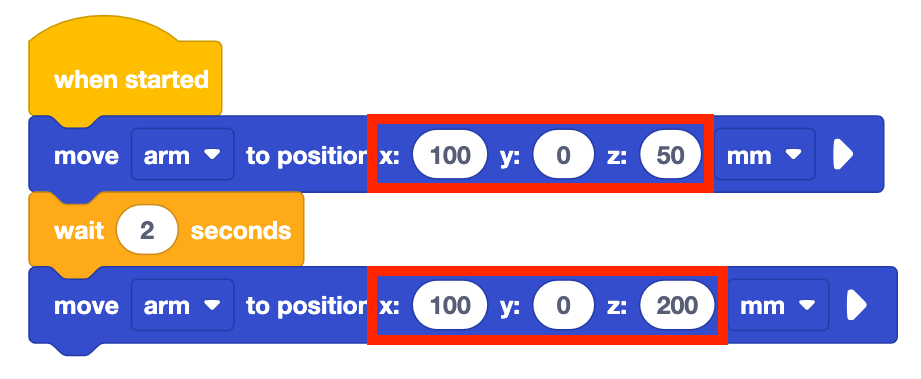
Ubah nilai kedua blok Pindah ke posisi ke koordinat berikut. Ingatlah bahwa koordinat ditulis sebagai (x, y, z).
- (100, 0, 50)
- (100, 0, 200)
Menurut Anda, apa yang akan terjadi pada Lengan 6-Axis? Catat prediksi Anda di buku catatan teknik Anda.
Pastikan Lengan 6-Axis terhubung ke VEXcode. Jalankan proyek tersebut.
Amati Lengan 6-Axis saat bergerak sepanjang sumbu z. Perhatikan bahwa Lengan 6-Axis akan mulai bergerak ke Posisi Aman (120, 0, 100), kemudian akan mengeksekusi blok-blok dalam proyek.
Hentikan proyek setelah Lengan 6-Axis berhenti bergerak.
Catatlah pengamatan Anda di buku catatan teknik Anda. Bagaimana pergerakan Lengan 6-Axis pada proyek ini? Apakah ini mirip atau berbeda dengan prediksi Anda? Mengapa?
Perhatikan bahwa ketika nilai z diubah, Lengan 6-Axis memanjang dan menarik kembali sepanjang sumbu z, seperti yang ditunjukkan dalam animasi ini.
Bagaimana perbandingannya dengan pergerakan Lengan 6-Axis Anda dalam proyek ini?
Untuk Informasi Anda
Anda juga dapat menggabungkan gerakan di sepanjang beberapa sumbu sekaligus dengan memasukkan koordinat (x, y, z) di blok Pindah ke posisi.
Untuk mengetahui koordinat spesifik (x, y, z) suatu lokasi, Anda dapat menggunakan Monitor Console di VEXcode EXP. Untuk membuka konsol, pilih ikon Monitor Konsol di pojok kanan atas Toolbar.
Konsol Monitor akan terbuka dan menampilkan data termasuk nilai x, y, dan z saat ini dari efektor akhir dan apakah Menara Sinyal sedang ditekan. Perhatikan bahwa nilai-nilai pada Monitor Console akan diperbarui secara real time saat Anda menggerakkan Lengan 6-Axis secara manual, seperti yang ditunjukkan dalam video di bawah ini.
Aktivitas
Setelah Anda mempelajari cara memprogram Lengan 6-Axis untuk bergerak sepanjang sumbu z, Anda akan mempraktikkan keterampilan ini. Dalam aktivitas ini, Anda akan memprogram Lengan 6-Axis untuk bergerak sepanjang sumbu z guna menemukan nilai z minimum dan maksimum yang dapat dicapai oleh Lengan 6-Axis tersebut.
- Buat prediksi untuk nilai z minimum dan maksimum yang dapat dicapai oleh Lengan 6-Axis. Catat nilai-nilai yang diprediksi di buku catatan teknik Anda.
- Dengan menggunakan proyek yang sama seperti di atas, ubah nilai z pada blok Pindah ke posisike nilai yang Anda prediksi.
- Jalankan proyek Anda untuk menguji prediksi Anda. Pastikan Lengan 6-Axis Anda terhubung ke VEXcode.
- Lanjutkan memprediksi dan menguji nilai z yang berbeda. Pastikan untuk mencatat prediksi dan hasil Anda di buku catatan teknik Anda saat menguji proyek Anda. Berapakah nilai minimum dan maksimum yang Anda temukan?
- Bandingkan hasil Anda dengan nilai kelompok lain. Apakah mereka serupa atau berbeda? Kelompok mana yang memiliki nilai terbesar dan terkecil? Uji nilai-nilai tersebut dan sesuaikan hasilnya jika diperlukan.
Periksa Pemahaman Anda
Sebelum memulai Pelajaran berikutnya, pastikan Anda memahami konsep-konsep dalam Pelajaran ini dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Periksa Pemahaman Anda pertanyaan > (Google Doc / .docx / .pdf)
Pilih Berikutnya > untuk menggabungkan keterampilan Anda dalam aktivitas Menggabungkan Semuanya.