
Μάθημα 3: Αυτόνομη Κίνηση κατά μήκος του Άξονα Χ
Στο προηγούμενο μάθημα, μάθατε για τα βασικά στοιχεία της επιστήμης των υπολογιστών, όπως τι είναι μια γλώσσα προγραμματισμού, τι είναι η συμπεριφορά ενός ρομπότ και πώς να τροποποιήσετε τις συμπεριφορές των ρομπότ. Στη συνέχεια, εφαρμόσατε αυτές τις δεξιότητες προσδιορίζοντας τις συμπεριφορές του ρομποτικού βραχίονα 6 αξόνων.
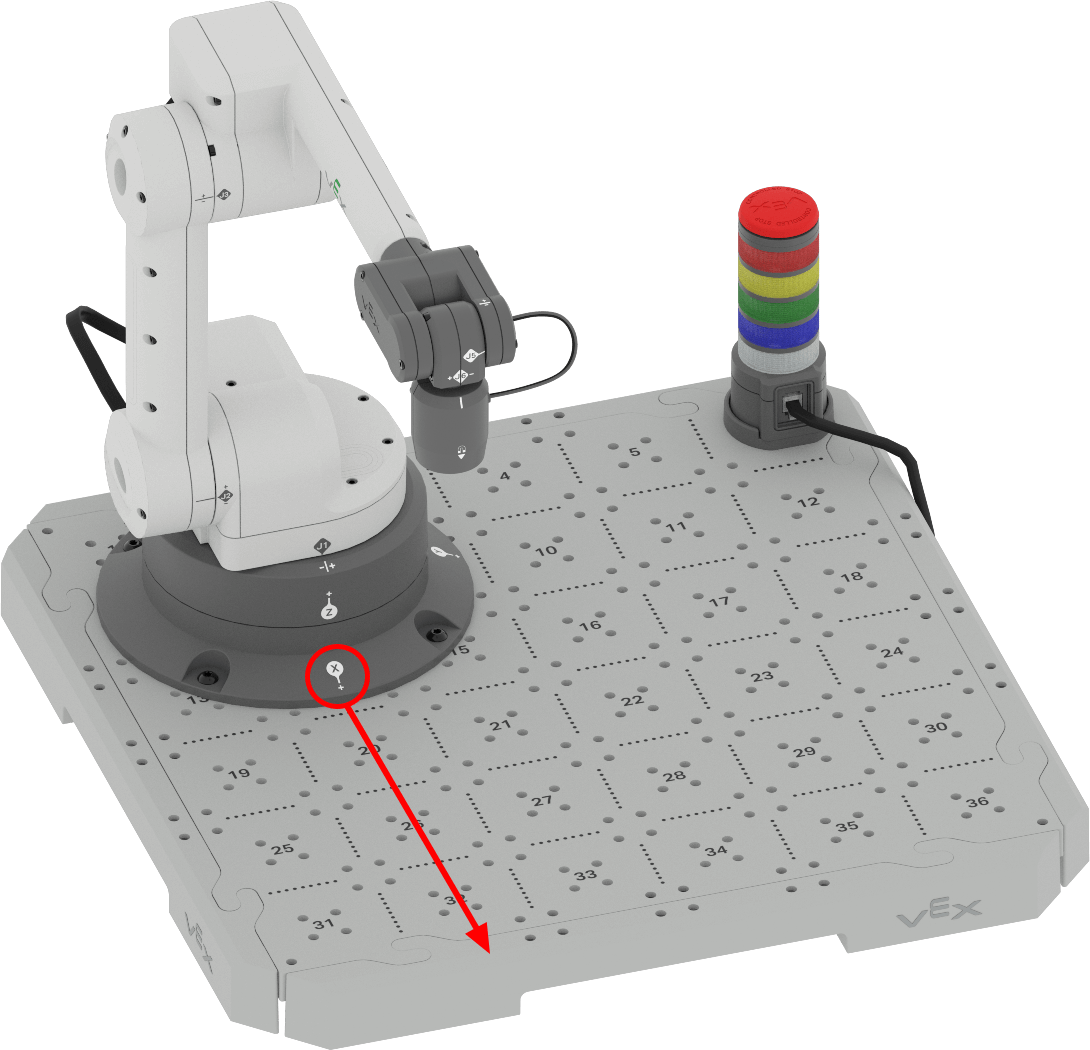
Σε αυτό το μάθημα, θα μάθετε πώς να προγραμματίσετε τον βραχίονα 6 αξόνων ώστε να κινείται κατά μήκος του άξονα x.
Στο τέλος αυτού του μαθήματος, θα προγραμματίσετε τον βραχίονα 6 αξόνων ώστε να κινείται κατά μήκος του άξονα x για να βρείτε την ελάχιστη και τη μέγιστη τιμή x στην οποία μπορεί να κινηθεί ο βραχίονας 6 αξόνων.
Κωδικοποίηση του βραχίονα 6 αξόνων κατά μήκος του άξονα Χ
Μπορείτε να χρησιμοποιήσετε τις πληροφορίες σχετικά με τις συντεταγμένες και τον τρόπο με τον οποίο κινείται ο βραχίονας 6 αξόνων στον τρισδιάστατο χώρο για να προγραμματίσετε τον βραχίονα 6 αξόνων ώστε να κινείται αυτόνομα κατά μήκος του άξονα x. Ακολουθήστε τα παρακάτω βήματα για να προγραμματίσετε τον βραχίονα 6 αξόνων ώστε να κινείται κατά μήκος του άξονα x.
Στο VEXcode, ανοίξτε ένα έργο New Blocks.
Ακολουθήστε τα βήματα στο βίντεο για να ανοίξετε ένα νέο έργο.
Επιλέξτε την επιλογήΑρχείοστη Γραμμή Εργαλείων για να ανοίξετε το μενού Αρχείο και, στη συνέχεια, επιλέξτεΝέα Έργα Μπλοκ.Εμφανίζεται ένα αναδυόμενο παράθυρο με την επιλογή EXP Brain ή 6-Axis Arm. ΕπιλέξτεΒραχίονας 6 αξόνων. Στη συνέχεια, ανοίγει το νέο έργο.
Αναδημιουργήστε το έργο που φαίνεται εδώ σύροντας μπλοκ στον Χώρο Εργασίας και συνδέοντάς τα όπως φαίνεται.

Αυτό το έργο χρησιμοποιεί το μπλοκ Move to position για να μετακινήσει το άκρο του βραχίονα 6 αξόνων στο διάστημα. Αυτό το μπλοκ έχει κενά για την εισαγωγή τιμών συντεταγμένων x, y και z. Αυτό το μπλοκ θα χρησιμοποιηθεί σε όλο αυτό το μάθημα για να μετακινήσετε τον βραχίονα 6 αξόνων σε μια νέα συντεταγμένη.

Σημειώστε ότι αυτό το μπλοκ περιλαμβάνει τις πλήρεις τιμές συντεταγμένων (100, 0, 200). Υπενθυμίζεται ότι ο βραχίονας 6 αξόνων απαιτεί μια τιμή για κάθε άξονα προκειμένου να μετακινηθεί στην επιθυμητή θέση.

Αλλάξτε την τιμή x στο δεύτερο Μετακινήστε το μπλοκ στη θέση από 100mm σε 250mm.
Τι πιστεύετε ότι θα προκαλέσει αυτό να κάνει ο βραχίονας 6 αξόνων; Καταγράψτε την πρόβλεψή σας στο τετράδιο μηχανικής σας.
Σημείωση: Οι τιμές y και z δεν αλλάζουν εδώ, επειδή ο στόχος είναι να αλλάζουν και να παρατηρούνται ένας άξονας κάθε φορά. Διατηρώντας τις τιμές y και z ίδιες αλλά αλλάζοντας τις τιμές x, μπορούμε να δούμε πώς θα κινηθεί ο βραχίονας 6 αξόνων κατά μήκος του άξονα x.

Μετονομάστε το έργο και αποθηκεύστε το στη συσκευή σας.

Βεβαιωθείτε ότι ο βραχίονας 6 αξόνων είναι συνδεδεμένος στο VEXcode. Εκτελέστε το έργο.
Παρατηρήστε τον βραχίονα 6 αξόνων καθώς κινείται κατά μήκος του άξονα x. Παρατηρήστε ότι ο βραχίονας 6 αξόνων θα ξεκινήσει μετακινούμενος στην ασφαλή θέση (120, 0, 100) και στη συνέχεια θα εκτελέσει το έργο.

Διακόψτε το έργο μόλις ο βραχίονας 6 αξόνων σταματήσει να κινείται.
Καταγράψτε τις παρατηρήσεις σας στο σημειωματάριο μηχανικής σας. Πώς κινήθηκε ο βραχίονας 6 αξόνων σε αυτό το έργο; Είναι παρόμοιο ή διαφορετικό από την πρόβλεψή σας; Γιατί;

Παρατηρήστε ότι όταν αλλάζει η τιμή x, ο βραχίονας 6 αξόνων συστέλλεται και εκτείνεται κατά μήκος του άξονα x. Σε αυτήν την κινούμενη εικόνα, ο βραχίονας 6 αξόνων εκτείνεται προς τα εμπρός, μακριά από τη βάση, και προς τα πίσω, κατά μήκος του άξονα x.
Βήμα προς βήμα στο έργο
Τώρα που έχετε εκτελέσει το έργο με το κουμπί 'RUN', μπορείτε επίσης να το εκτελέσετε χρησιμοποιώντας το κουμπί 'STEP'. Η λειτουργία Step εκτελεί ένα έργο ένα μπλοκ κάθε φορά. Αυτό μπορεί να σας επιτρέψει να δείτε καθαρά πώς κάθε μπλοκ στο έργο αντιστοιχεί σε μια συμπεριφορά ρομπότ. Ακολουθήστε τα παρακάτω βήματα για να ολοκληρώσετε το έργο.
Πατήστε το κουμπί ΒΗΜΑ.
Ο βραχίονας 6 αξόνων θα μετακινηθεί στην ασφαλή θέση και, στη συνέχεια, θα επισημανθεί το πρώτο μπλοκ στη στοίβα που είναι συνδεδεμένο με το μπλοκ Όταν ξεκινήσει,. Σε αυτό το έργο, το μπλοκ Μετακίνηση στη θέση θα επισημανθεί, αλλά δεν θα εκτελεστεί μέχρι να πατηθεί το κουμπί ΒΗΜΑ για δεύτερη φορά, όπως φαίνεται σε αυτό το βίντεο.
Πατήστε το κουμπί STEP δεύτερη φορά για να εκτελέσετε το μπλοκ Μετακίνηση στη θέση.
Μόλις εκτελεστεί το μπλοκ, η επισήμανση θα μετακινηθεί στο επόμενο μπλοκ της στοίβας, το μπλοκ Wait, όπως φαίνεται σε αυτό το βίντεο.
12. Η σταδιακή ολοκλήρωση ενός έργου ακολουθεί μια διαδικασία – πρώτα επισημαίνεται ένα μπλοκ και στη συνέχεια εκτελείται. Συνεχίστε να επιλέγετε το κουμπί STEP για να εκτελέσετε τα υπόλοιπα μπλοκ στο έργο ένα κάθε φορά, όπως φαίνεται στο παρακάτω βίντεο. Αυτό μπορεί να είναι πολύ χρήσιμο όταν προσπαθείτε να αντιμετωπίσετε προβλήματα σε ένα έργο, καθώς μπορείτε να δείτε πιο καθαρά τις συμπεριφορές των μεμονωμένων ρομπότ. Δείτε το παρακάτω βίντεο για να δείτε το υπόλοιπο έργο που εκτελέστηκε με τη λειτουργία Step.
Δραστηριότητα
Τώρα που μάθατε πώς να προγραμματίσετε τον βραχίονα 6 αξόνων ώστε να κινείται κατά μήκος του άξονα x, θα εξασκήσετε αυτές τις δεξιότητες. Σε αυτήν τη δραστηριότητα, θα προγραμματίσετε τον βραχίονα 6 αξόνων ώστε να κινείται κατά μήκος του άξονα x για να βρείτε τις ελάχιστες και μέγιστες τιμές x στις οποίες μπορεί να κινηθεί ο βραχίονας 6 αξόνων.
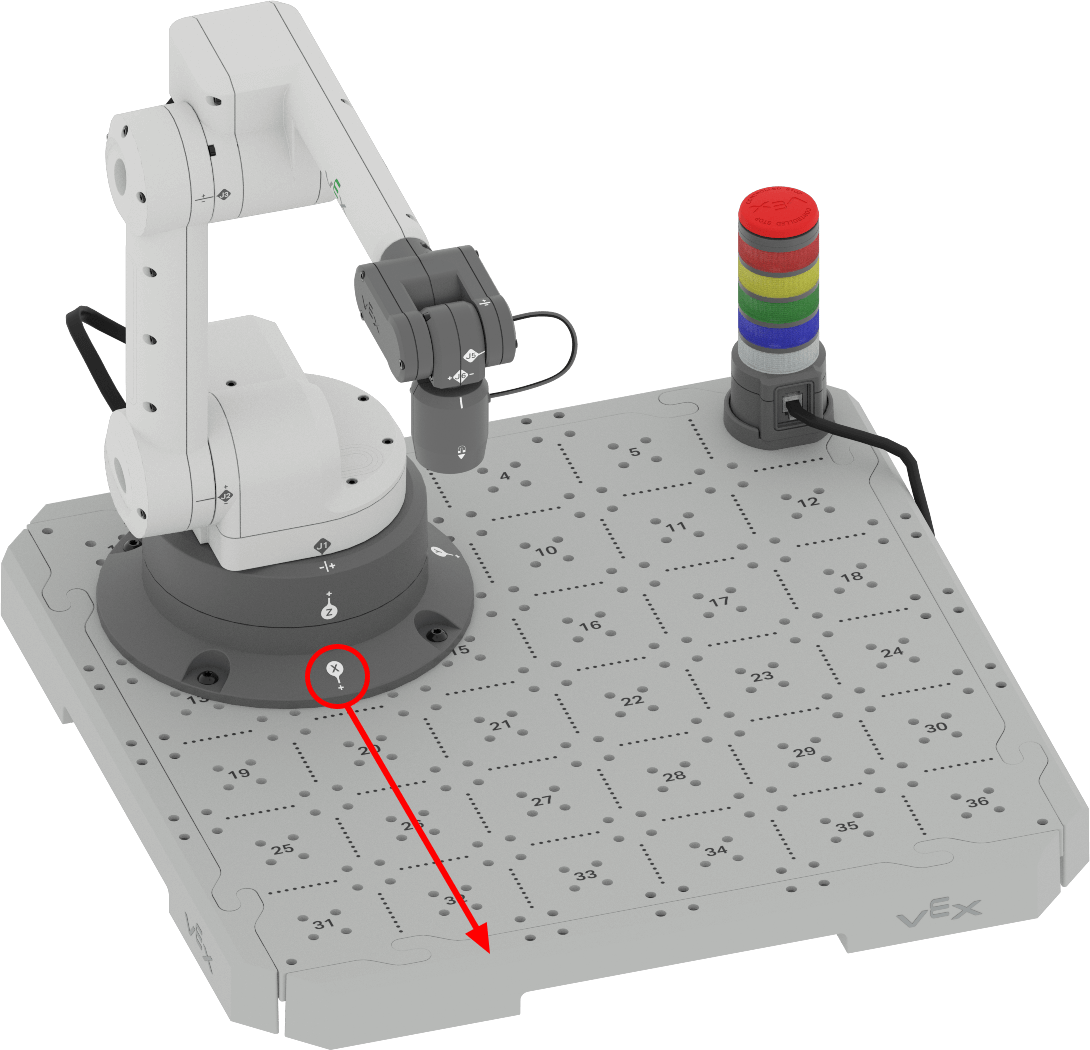
- Κάντε μια πρόβλεψη για τις ελάχιστες και μέγιστες τιμές x στις οποίες μπορεί να κινηθεί ο βραχίονας 6 αξόνων. Καταγράψτε τις προβλεπόμενες τιμές στο σημειωματάριο μηχανικής σας.
- Χρησιμοποιώντας το ίδιο έργο από παραπάνω, αλλάξτε τις τιμές x στα μπλοκ Μετακίνηση στη θέσηστις προβλεπόμενες τιμές σας.
- Εκτελέστε το έργο σας για να ελέγξετε τις προβλέψεις σας. Βεβαιωθείτε ότι ο βραχίονας 6 αξόνων σας είναι συνδεδεμένος στο VEXcode.
- Συνεχίστε να προβλέπετε και να δοκιμάζετε διαφορετικές τιμές x. Φροντίστε να καταγράφετε τις προβλέψεις και τα αποτελέσματά σας στο σημειωματάριο μηχανικής σας κατά τη δοκιμή των έργων σας. Ποιες ελάχιστες και μέγιστες τιμές βρίσκετε;
- Συγκρίνετε τα αποτελέσματά σας με τις τιμές άλλων ομάδων. Είναι παρόμοια ή διαφορετικά; Ποια ομάδα έχει τη μεγαλύτερη και ποια τη μικρότερη τιμή; Δοκιμάστε αυτές τις τιμές και προσαρμόστε τα αποτελέσματά σας εάν χρειάζεται.
Ελέγξτε την κατανόησή σας
Πριν ξεκινήσετε το επόμενο μάθημα, βεβαιωθείτε ότι κατανοείτε τις έννοιες σε αυτό το μάθημα απαντώντας στις ερωτήσεις του παρακάτω εγγράφου στο σημειωματάριό σας μηχανικής.
Ερωτήσεις ελέγχου κατανόησής σας > (Έγγραφο Google / .docx / .pdf)
Επιλέξτε Επόμενο > για να ολοκληρώσετε την Αντανάκλαση στη Μέση Μονάδα.