
पाठ 2: परियोजना की योजना बनाएं
इस पाठ में, आप मूवर प्लेग्राउंड पर डिस्क को उठाने और छोड़ने के लिए एनर्जाइज़कमांड का उपयोग करना सीखेंगे। मिनी चैलेंज में तीन नीली डिस्क को उठाकर नीले लक्ष्य में ले जाने के लिए आप ड्राइवट्रेन कमांड के साथएनर्जाइज़ कमांड का उपयोग करेंगे।
सीखने के परिणाम
- बताइए कि VEXcode VR Python प्रोजेक्ट की योजना बनाने और उसे व्यवस्थित करने के लिए टिप्पणियों का उपयोग कैसे किया जा सकता है।
- एक ऐसे प्रोजेक्ट में प्रोग्राम फ्लो का वर्णन करें जिसमें वीआर रोबोट इलेक्ट्रोमैग्नेट का उपयोग करके एक डिस्क को उठाता है, ले जाता है और फिर छोड़ देता है।
विद्युतचुंबक के साथ एक परियोजना की योजना बनाना
डिस्क मूवर चैलेंज शुरू करने के लिए, वीआर रोबोट पहली नीली डिस्क को उठाएगा और उसे नीले गोल में ले जाएगा। ऐसा करने के लिए, वीआर रोबोट इलेक्ट्रोमैग्नेट और ड्राइवट्रेन कमांड का उपयोग करके चार व्यवहारों को पूरा करेगा। कोड बनाना शुरू करने से पहले किसी प्रोजेक्ट को पूरा करने के लिए आवश्यक व्यवहारों की योजना बनाना उपयोगी होता है, ताकि आप यह सुनिश्चित कर सकें कि आपको कोडिंग प्रोजेक्ट के लक्ष्य की वैचारिक समझ है। पहले नीले डिस्क को स्थानांतरित करने के लक्ष्य को निम्न प्रकार से समझा जा सकता है:
-
सबसे पहले, वीआर रोबोट आगे बढ़कर पहले नीले डिस्क की ओर बढ़ेगा।
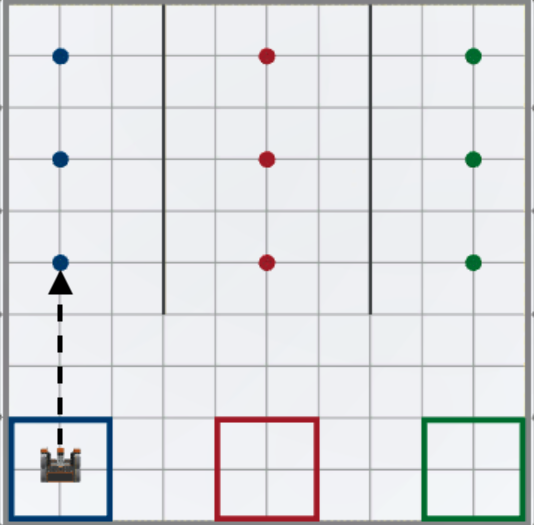
-
दूसरा, वीआर रोबोट पहले नीले डिस्क को उठाने के लिए इलेक्ट्रोमैग्नेट का उपयोग करेगा।
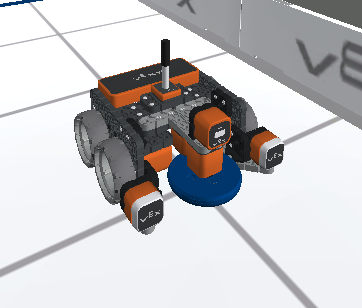
-
तीसरा, वीआर रोबोट नीले गोल की ओर वापस जाने के लिए उल्टी दिशा में चलेगा।
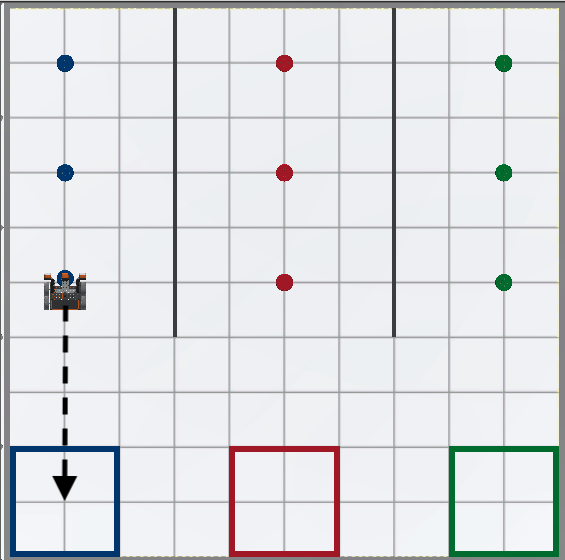
-
अंत में, वीआर रोबोट इलेक्ट्रोमैग्नेट का उपयोग करके नीली डिस्क को नीले गोल में गिरा देगा।
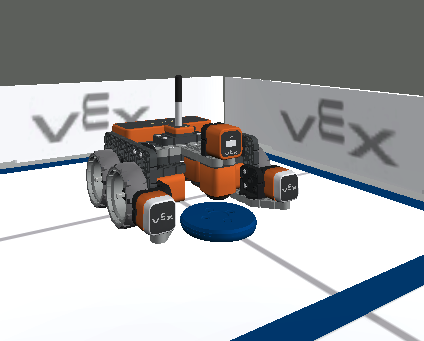
अब जबकि परियोजना में व्यवहारों की पहचान हो चुकी है, उन व्यवहारों का उपयोग परियोजना में टिप्पणियां बनाने के लिए किया जा सकता है।
प्रोजेक्ट प्लानिंग के लिए टिप्पणियों का उपयोग करना
आप VEXcode VR Python प्रोजेक्ट में टिप्पणियों का उपयोग करके VR रोबोट के व्यवहार की योजना बनाने में मदद कर सकते हैं, उन्हें प्रोजेक्ट के भीतर छोटे-छोटे अनुभागों में व्यवस्थित करके। प्रोजेक्ट बनाते समय, प्रत्येक वांछित व्यवहार से संबंधित कमांड को संबंधित टिप्पणी के नीचे रखा जाता है।
- एक नया प्रोजेक्ट शुरू करें और संकेत मिलने पर डिस्क मूवर प्लेग्राउंडका चयन करें।
-
परियोजना का नाम दें यूनिट 8 पाठ.

-
कार्यक्षेत्र में 4 टिप्पणियाँ टाइप करें। पायथन में टिप्पणियाँ # (पाउंड) चिह्न से शुरू होती हैं। ऊपर बताए गए प्रत्येक चरण के लिए टिप्पणी जोड़ें।
def main():
    # 1. पहले नीले डिस्क

    # 2 पर ड्राइव करें। पहली नीली डिस्क

    # 3 उठाएँ। नीले गोल

    # 4 की ओर रिवर्स में ड्राइव करें। नीली डिस्क को नीले गोल में डालें
टिप्पणियों को शामिल करने के बाद, हम एक-एक कमांड करके अपनी परियोजना का निर्माण शुरू कर सकते हैं।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।