
परिचय
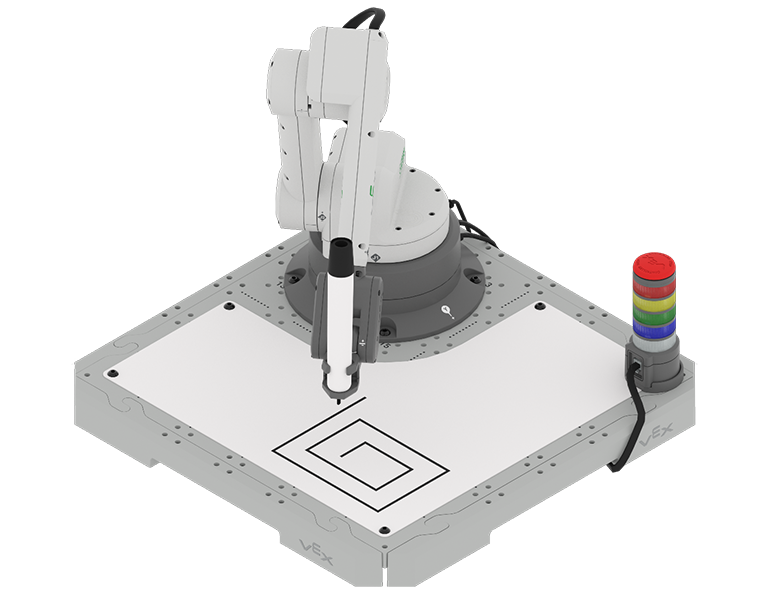
पिछली इकाइयों में, आपने मूव टू पोजीशन ब्लॉक का उपयोग करके 6-एक्सिस रोबोटिक आर्म को एक बिंदु से दूसरे बिंदु पर ले जाया। यह ब्लॉक निरपेक्ष गतियों का उपयोग करके 6-एक्सिस आर्म को गतिमान करता है। इसका मतलब है कि 6-एक्सिस आर्म निर्धारित निर्देशांक मानों के आधार पर एक विशिष्ट स्थान पर चला जाता है। हालांकि, पहले से ज्ञात जानकारी (आकृतियों की भुजाओं की लंबाई) का उपयोग सापेक्ष गतियों का उपयोग करके 6-एक्सिस आर्म को स्थानांतरित करने के लिए भी किया जा सकता है। इससे 6-एक्सिस आर्म अपने पिछले निर्देशांकों के आधार पर एक नए स्थान पर स्थानांतरित हो जाता है।
इस यूनिट में, आप निरपेक्ष और सापेक्ष गतियों के बीच अंतर के बारे में जानेंगे, और विभिन्न आकृतियों और पैटर्न को बनाने के लिए 6-एक्सिस आर्म को उनके संयोजन में गति देने के लिए कोड करना सीखेंगे। आप यह भी सीखेंगे कि वेरिएबल्स का उपयोग मानों को संग्रहीत करने के लिए कैसे किया जा सकता है और अपने प्रोजेक्ट्स को सरल बनाने के लिए रिपीट ब्लॉक के साथ वेरिएबल्स का उपयोग कैसे किया जा सकता है।
इस यूनिट में आप क्या सीखेंगे और क्या करेंगे, इसका संक्षिप्त विवरण जानने के लिए नीचे दिया गया परिचय वीडियो देखें।
सह-निर्माण अधिगम लक्ष्य
अब जब आपने वीडियो देख लिया है, तो आप जानते हैं कि आप आकृतियों और पैटर्न को बनाने के लिए निरपेक्ष और सापेक्ष गति का उपयोग करके 6-एक्सिस आर्म को स्थानांतरित करने के लिए कोड करेंगे। सबसे पहले, आपको इंक्रीमेंट पोजीशनब्लॉक से परिचित कराया जाएगा ताकि आप 6-एक्सिस आर्म को सापेक्ष गति के साथ चलने के लिए कोड कर सकें और एक वर्ग बना सकें। फिर आप कोड पढ़ने का अभ्यास करेंगे ताकि आप यह पहचान सकें कि किसी प्रोजेक्ट के दौरान 6-एक्सिस आर्म किस प्रकार की गतिविधियाँ कर रहा है। आप वेरिएबल्स और रिपीट ब्लॉक्स के बारे में सीखते हुए और अधिक जटिल पैटर्न बनाने के लिए 6-एक्सिस आर्म को कोड करते हुए इन कौशलों को और विकसित करेंगे। अंत में, आप इन सभी चीजों को एक साथ मिलाकर एक ऐसा प्रोजेक्ट बनाएंगे जो एक विशिष्ट पैटर्न को दर्शाता है।
आप अपने समूह और अपने शिक्षक के साथ मिलकर सीखने के लक्ष्य निर्धारित करेंगे ताकि इन लक्ष्यों को समाहित किया जा सके और इकाई के लिए आपके सीखने के लक्ष्यों की एक साझा समझ हो। आप अपने सीखने के लक्ष्यों को अपनी इंजीनियरिंग नोटबुक में लिखेंगे ताकि आप यूनिट के दौरान उनका संदर्भ ले सकें।
सीखने के लक्ष्यों को "मैं कर सकता हूँ" वाले कथनों के रूप में व्यक्त करना सहायक होता है। इस इकाई के लिए उदाहरण के तौर पर निम्नलिखित शिक्षण लक्ष्य शामिल हो सकते हैं:
- मैं निरपेक्ष और सापेक्ष गति के बीच अंतर पहचान सकता हूँ।
- मैं इंक्रीमेंट पोजीशन ब्लॉक का उपयोग करके 6-एक्सिस आर्म को सापेक्षिक गति में चलाने के लिए कोड कर सकता हूं।
- मैं एक प्रोजेक्ट में रिपीट लूप के साथ एक वेरिएबल का उपयोग करके 6-एक्सिस आर्म को एक वर्ग बनाने के लिए कोड कर सकता हूं।
- मैं अपनी इंजीनियरिंग नोटबुक में एक वर्ग बनाने के लिए आवश्यक निरपेक्ष और सापेक्ष गतियों को दर्ज कर सकता हूँ।
अपने सीखने के लक्ष्य निर्धारित करने के लिए, सबसे पहले इस बात पर विचार करें कि ऊपर दिए गए वीडियो में दिखाई गई गतिविधियों को पूरा करने के लिए आपको क्या-क्या जानने की आवश्यकता होगी। अपनी इंजीनियरिंग नोटबुक में उन सभी चीजों की सूची बनाएं जिन्हें आपको जानना, सीखना और करना होगा, इस प्रकार:
- सापेक्ष गति क्या होती है, इसे पहचानें।
- VEX कोड में "Move to position" और "Increment position" ब्लॉक के बीच अंतर पहचानें।
- 6-एक्सिस आर्म वाले प्रोजेक्ट में इंक्रीमेंट पोजीशन ब्लॉक का उपयोग करें।
- किसी प्रोजेक्ट में मान संग्रहित करने के लिए वेरिएबल का उपयोग करें।
- किसी प्रोजेक्ट में व्यवहारों को दोहराने के लिए रिपीट ब्लॉक का उपयोग करें।
- 6-एक्सिस आर्म का उपयोग करके गतिविधि को पूरा करने के लिए मिलकर काम करें।
बाद, अपनी सूची के आधार पर सीखने के लक्ष्य सह-निर्मित करें। सोचिए कि आपने जिन चीजों की सूची बनाई है, उनमें से प्रत्येक को "मैं कर सकता हूँ" वाले कथनों का उपयोग करके सीखने के लक्ष्य के रूप में कैसे ढाला जा सकता है। आप इस टेम्पलेट का उपयोग अपनी इंजीनियरिंग नोटबुक में अपने सीखने के लक्ष्यों को लिखने में मदद के लिए कर सकते हैं। (गूगल डॉक / .docx / .pdf)
उदाहरण के लिए, सूची आइटम "सापेक्ष गति क्या है, पहचानें" और "VEXcode में 'मूव टू पोजीशन' और 'इंक्रीमेंट पोजीशन' ब्लॉक के बीच अंतर पहचानें" को के लर्निंग टारगेट पर शिफ्ट किया जा सकता है। मैं 6-एक्सिस आर्मसापेक्ष गति में ले जाने के लिए 'इंक्रीमेंट पोजीशन' ब्लॉक का उपयोग कर सकता हूँ
नीचे दी गई तालिका में एक उदाहरण दिखाया गया है कि आपकी इंजीनियरिंग नोटबुक में लर्निंग टारगेट ऑर्गनाइज़र को कैसे भरा जा सकता है।
| सीखने के लक्ष्य श्रेणी | सीखने के लक्ष्य |
|---|---|
|
ज्ञान लक्ष्य इस यूनिट में सफल होने के लिए मुझे क्या जानना और समझना आवश्यक है? |
|
|
तर्क लक्ष्य मैं अपने ज्ञान और समझ का उपयोग करके यूनिट में सफल होने के लिए क्या कर सकता हूँ? |
|
|
कौशल लक्ष्य मैं क्या प्रदर्शित कर सकता हूँ जिससे यह साबित हो कि मुझे यूनिट में सफल होने के लिए आवश्यक अवधारणाओं और कौशलों की समझ है? |
|
अपने सीखने के लक्ष्यों को अपने शिक्षक के साथ साझा करें। आवश्यकतानुसार उनमें बदलाव करें ताकि आप, आपका समूह और आपके शिक्षक सभी सहमत हों।
शब्दावली
इस यूनिट में, आप सीखेंगे कि आकृतियों और पैटर्न को बनाने के लिए निरपेक्ष और सापेक्ष दोनों प्रकार की गति का उपयोग करने के लिए 6-एक्सिस आर्म को कैसे कोड किया जाता है। यह शब्दावली सूची आपको किसी भी नए शब्द के संदर्भ में मदद करने के लिए है, जिनसे आपका सामना हो सकता है। इस शब्दावली को अपनी इंजीनियरिंग नोटबुक में लिख लें। इस सूची का उपयोग यूनिट के दौरान संदर्भ के रूप में करें और ऐसे शब्दों का सामना करें जिनसे आप परिचित न हों।
- निरपेक्ष गति
- निर्धारित निर्देशांक मानों के आधार पर रोबोटिक भुजा को एक विशिष्ट स्थान पर ले जाना। ये निर्देशांक 'निरपेक्ष' हैं, जिसका अर्थ है कि वे रोबोट के परिचालन क्षेत्र में निश्चित बिंदु हैं।
- सापेक्ष गति
- किसी रोबोटिक भुजा को उसके वर्तमान स्थान के आधार पर, न कि निश्चित निर्देशांकों के आधार पर, एक नए स्थान पर ले जाना। इसका मतलब है कि गति की गणना रोबोट की वर्तमान स्थिति के 'सापेक्ष' रूप से की जाती है।
- चर
- किसी प्रोजेक्ट में बाद में उपयोग किए जाने वाले मान को संग्रहीत करने का एक तरीका।
- लूप दोहराएँ
- एक ऐसा ब्लॉक जो अपने भीतर के ब्लॉकों को एक निश्चित संख्या में दोहराता है।
| मात्रा | आवश्यक सामग्री |
|---|---|
| प्रति समूह 1 |
सीटीई वर्कसेल किट |
| प्रति समूह 1 |
कंप्यूटर |
| प्रति समूह 1 |
VEXcode EXP |
| प्रति छात्र 1 |
इंजीनियरिंग नोटबुक |
पाठ 1 पर जाने के लिएअगला >चुनें।