
Pelajaran 4: Menggambar Berlian
Pada pelajaran sebelumnya, Anda telah mempelajari cara menggambar segitiga dengan menemukan koordinat yang hilang. Dalam pelajaran ini, Anda akan mempelajari apa yang harus dilakukan ketika Lengan 6-Axis bergerak sepanjang sumbu x atau y ke arah negatif, dan bagaimana cara menghitung koordinat yang hilang.
Di akhir pelajaran ini, Anda akan menggambar sebuah belah ketupat dengan menghubungkan koordinat yang telah Anda tentukan.
Menemukan Koordinat yang Hilang
Pada Pelajaran 3, Anda telah menentukan koordinat yang hilang dari sebuah segitiga berdasarkan pengetahuan tentang satu titik segitiga dan dua panjang sisinya. Sekarang Anda akan melanjutkan proyek tersebut untuk menggambar segitiga kedua.
Menemukan Titik D
Catat informasi yang diketahui di buku catatan teknik Anda.
Segitiga ABC terletak di titik-titik:
- A (125, 125, 0)
- B (175, 125, 0)
- C (125, 175, 0)
Ini adalah segitiga yang kamu gambar di Pelajaran 3.
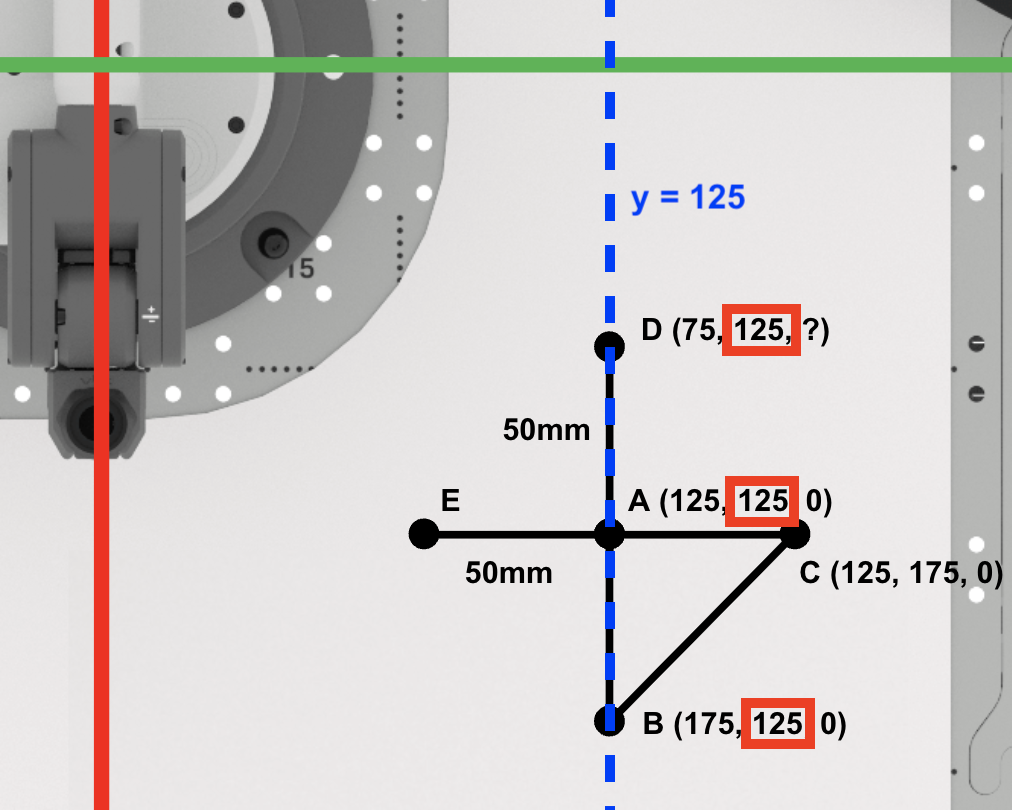
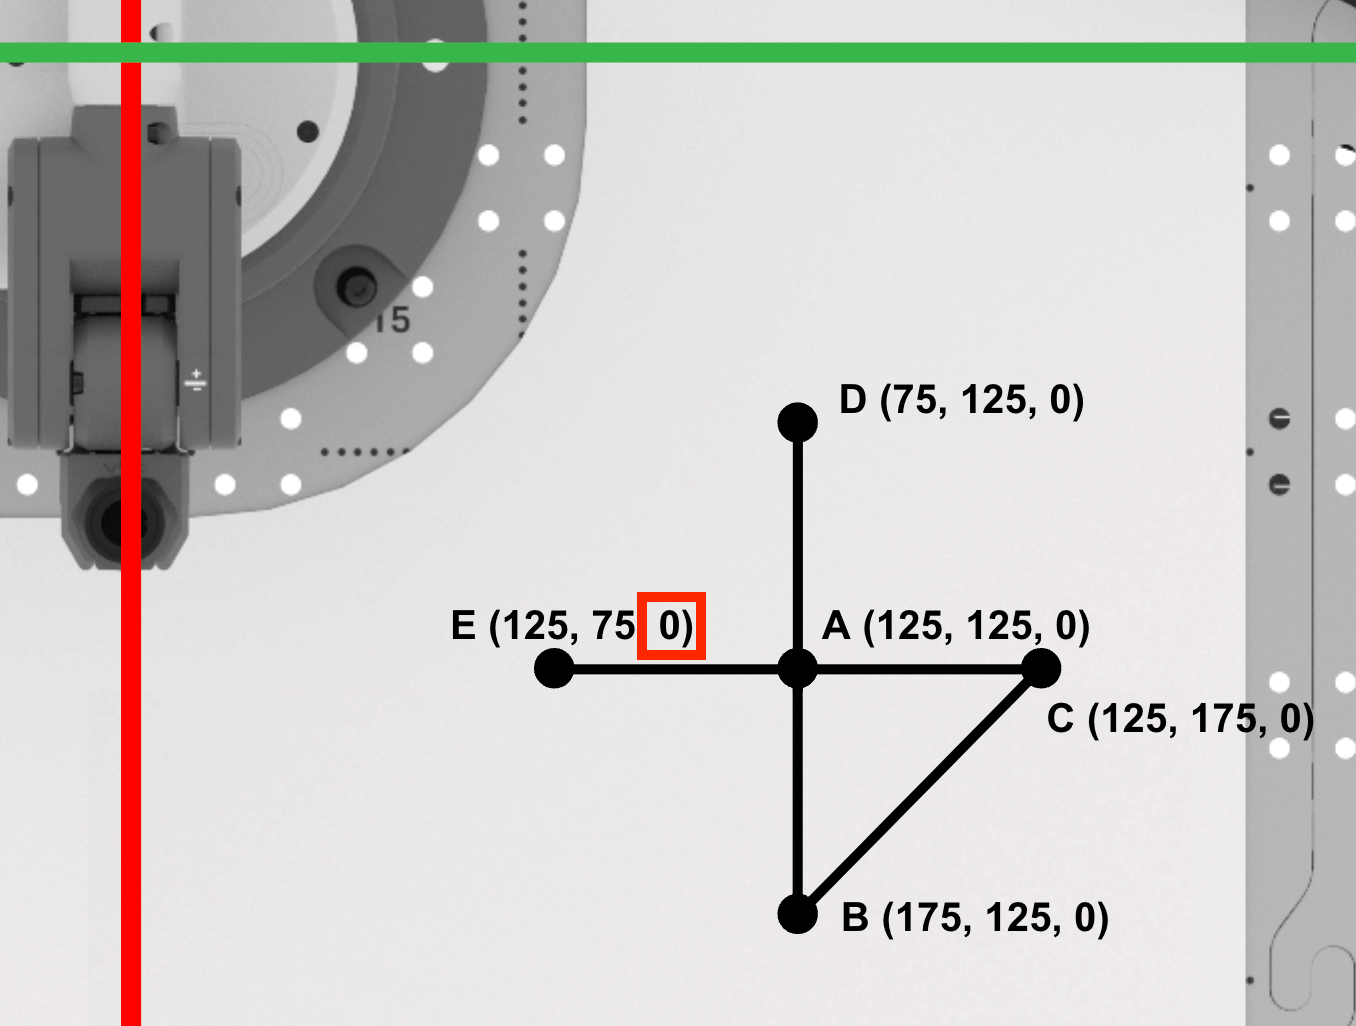
Segitiga kedua, ADE, memiliki panjang sisi 50 mm, untuk sisi AD dan AE. Sisi-sisi segitiga ADE ditunjukkan pada gambar ini dengan garis dan teks berwarna biru.
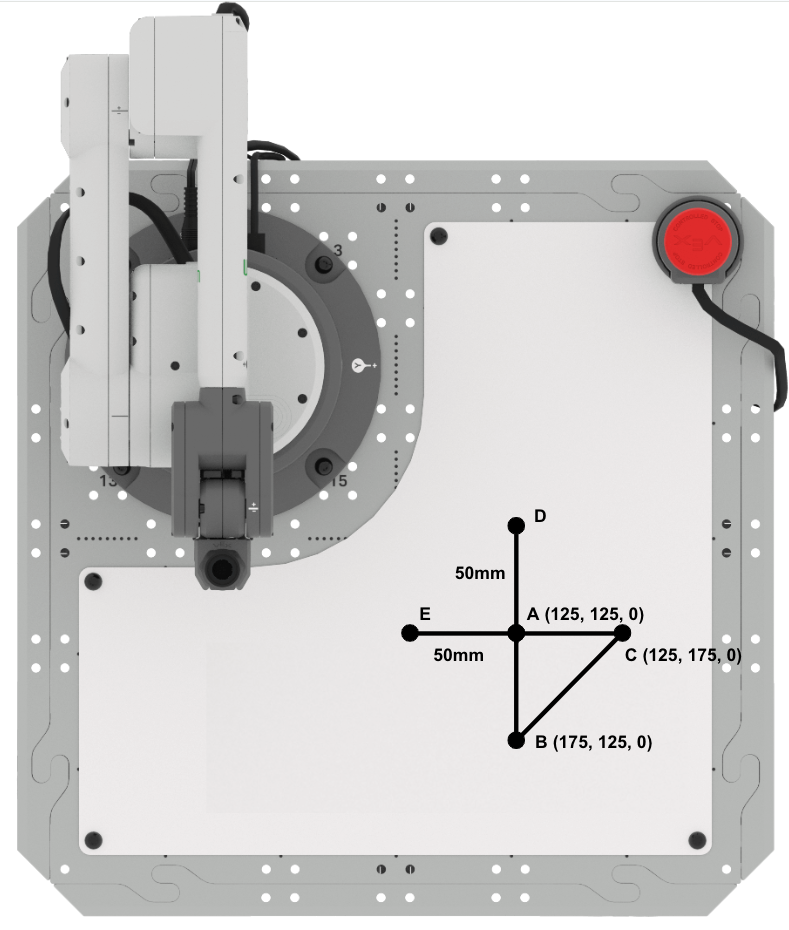
Sisi AD dari segitiga siku-siku ADE, sejajar dengan sumbu x.
Perhatikan bahwa saat Anda bergerak dari titik A ke titik D sepanjang sumbu x, koordinat x akan berkuranghingga nilainya. Hal ini akan tercermin dalam persamaan yang digunakan untuk menghitung koordinat x dari titik D.
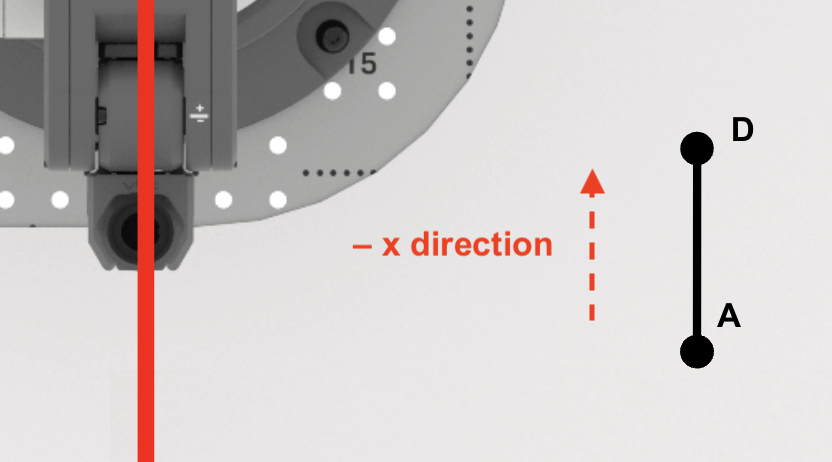
Carilah koordinat x dari titik D.
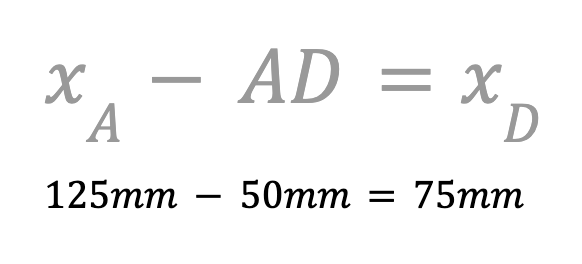
Karena Lengan 6-Axis akan bergerak ke arah negatif sepanjang sumbu x, Anda perlu menggunakan pengurangan. Kurangi panjang AD dari koordinat x titik A untuk menemukan koordinat x titik D.
Koordinat x dari titik D adalah 75 mm. Catat ini di buku catatan teknik Anda.
Selanjutnya, kita akan mencari koordinat y dari titik D.
Karena titik A, B, dan D terletak pada garis y=125mm, maka koordinat y dari titik D sama dengan koordinat y dari titik A dan B (125mm). Catat ini di buku catatan teknik Anda.
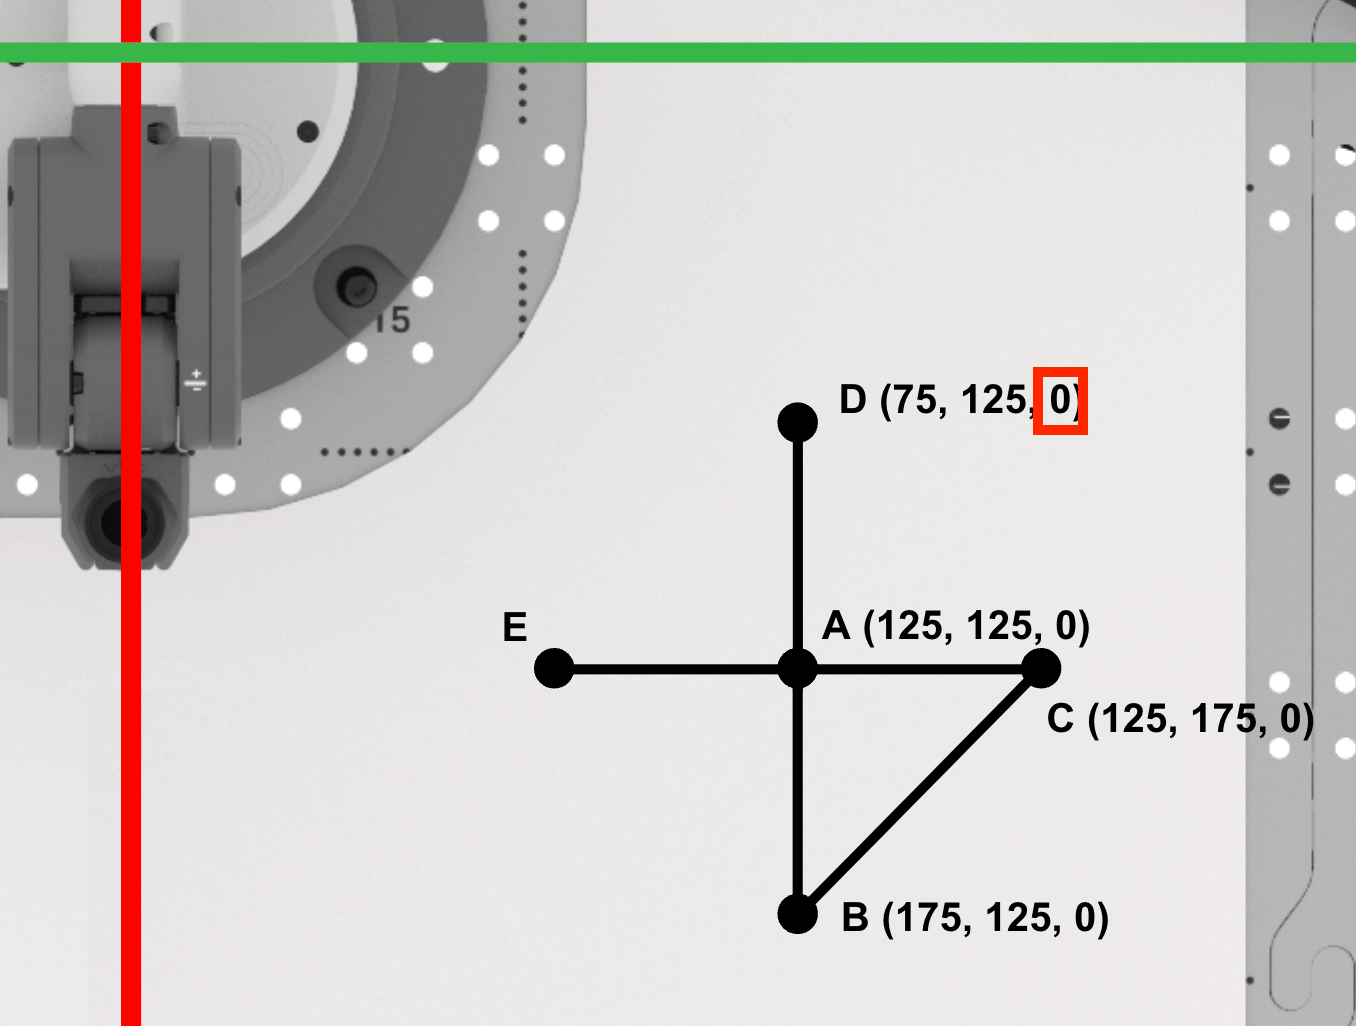
Karena pena tidak terangkat di antara titik A dan D, koordinat z dari titik D akan tetap nol.
Titik D adalah (75, 125, 0). Catat ini di buku catatan teknik Anda.
Menemukan Titik E
Carilah koordinat x dari titik E.
Karena titik A, C, dan E terletak pada garis x=125mm, maka nilai x dari titik E sama dengan nilai x dari titik A dan C (125mm).
Catat ini di buku catatan teknik Anda.
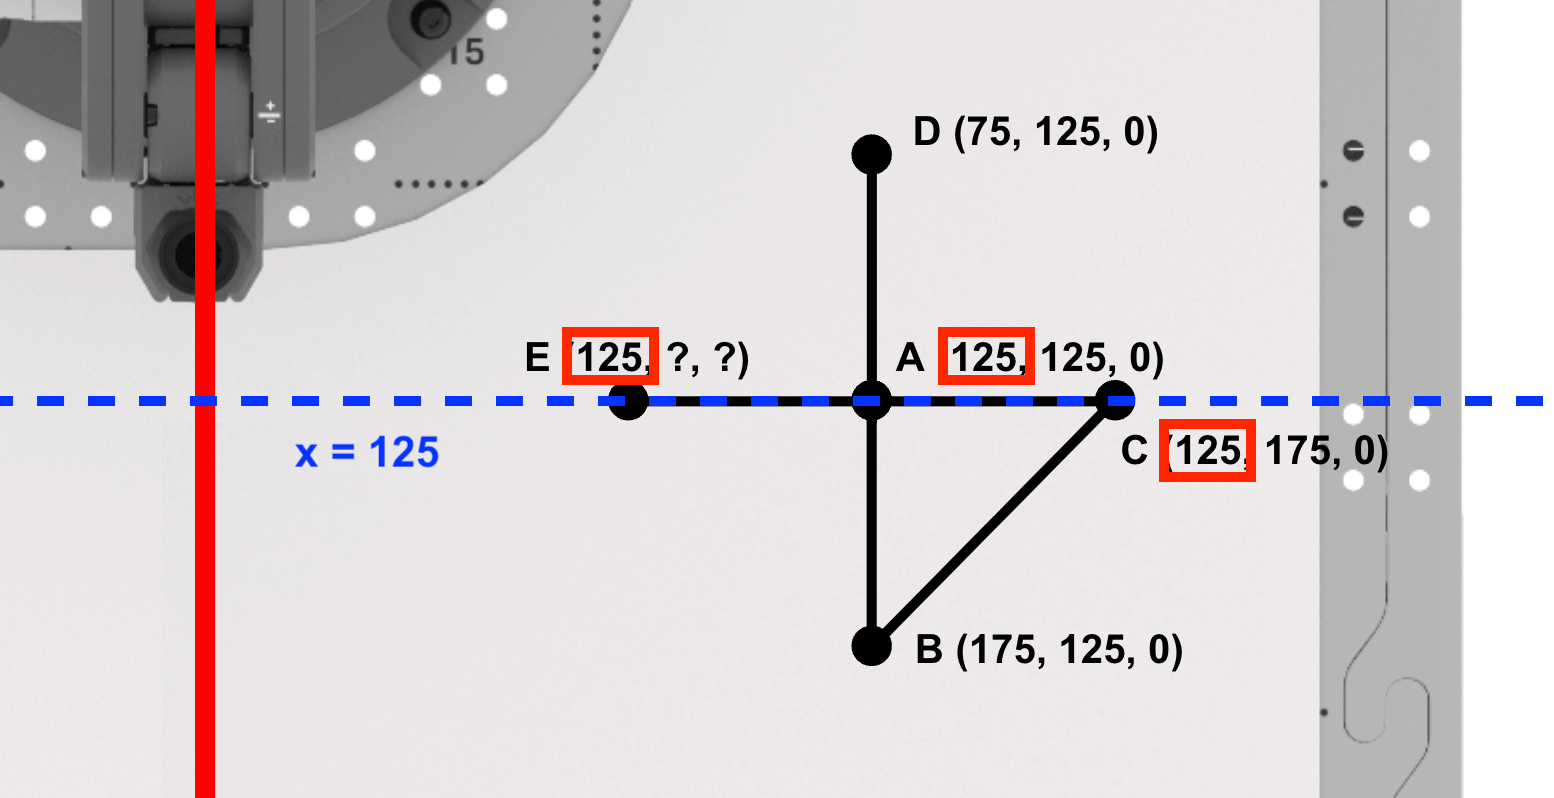
Sisi AE dari segitiga siku-siku ADE, sejajar dengan sumbu y.
Perhatikan bahwa jika Anda bergerak dari titik A ke titik E sepanjang sumbu y, koordinat y akan berkuranghingga nilainya. Hal ini akan tercermin dalam persamaan yang digunakan untuk menghitung koordinat y dari titik E.

Selanjutnya, cari koordinat y dari titik E.
Karena Lengan 6-Axis akan bergerak ke arah negatif sepanjang sumbu y, Anda perlu menggunakan pengurangan. Kurangi panjang AE dari koordinat y titik A untuk menemukan koordinat y titik E.
Koordinat y dari titik E adalah 75 mm. Catat ini di buku catatan teknik Anda.
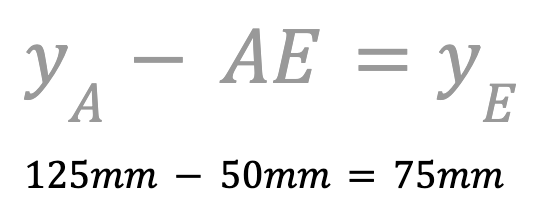
Karena pena tidak terangkat di antara titik D dan E, koordinat z dari titik E akan tetap nol.
Titik E adalah (125, 75, 0). Catat ini di buku catatan teknik Anda.
Memprogram Lengan 6-Axis untuk Menggambar Segitiga ADE
Setelah Anda menentukan koordinat untuk titik D dan E, sekarang saatnya membuat proyek VEXcode EXP untuk Lengan 6-Axis untuk menghubungkan titik A, D, dan E agar dapat menggambar segitiga lain.
Buka proyek Unit 5 Pelajaran 3 untuk menggambar segitiga ABC di Papan Tulis, atau buat ulang proyek tersebut seperti yang ditunjukkan di sini.

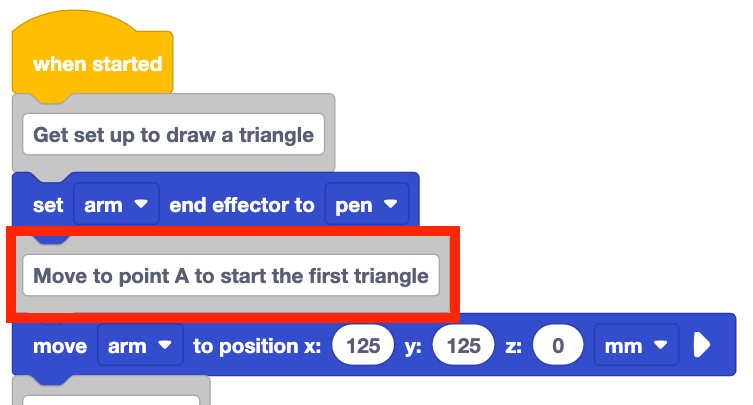
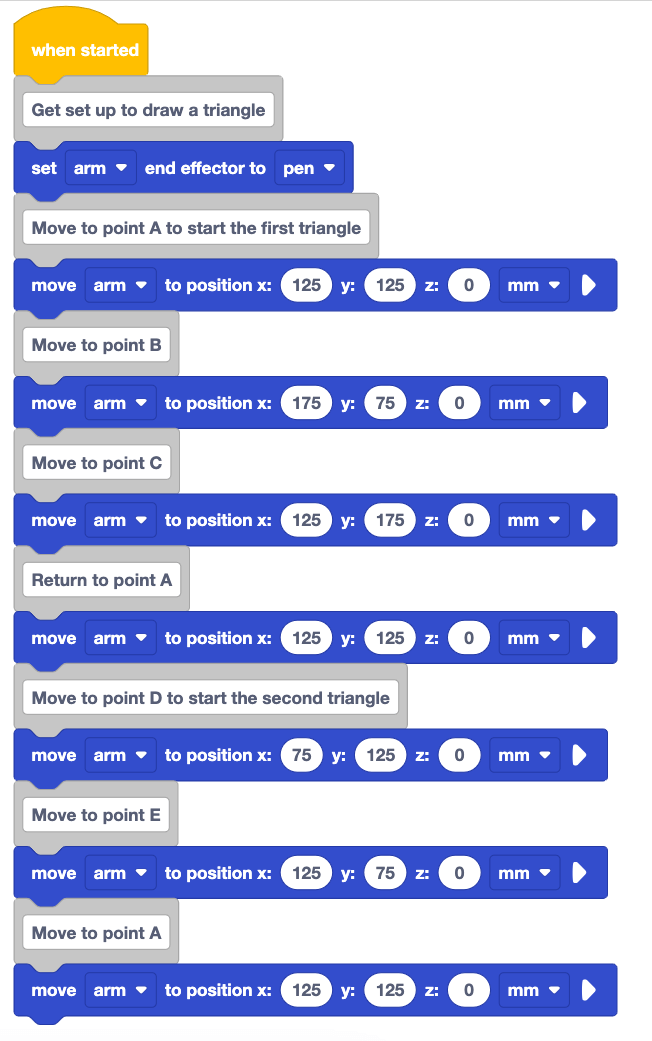
Ubah blok Komentar yang ditampilkan di sini menjadi "Pindah ke titik A untuk memulai segitiga pertama."
Karena Anda menggambar dua segitiga, komentar dapat diubah untuk memberikan konteks tentang blok mana dalam proyek yang digunakan untuk menggambar segitiga pertama dan segitiga kedua.
Tambahkan blok Komentar ke bagian bawah tumpukan dan ketik "Pindah ke titik D untuk memulai segitiga kedua."
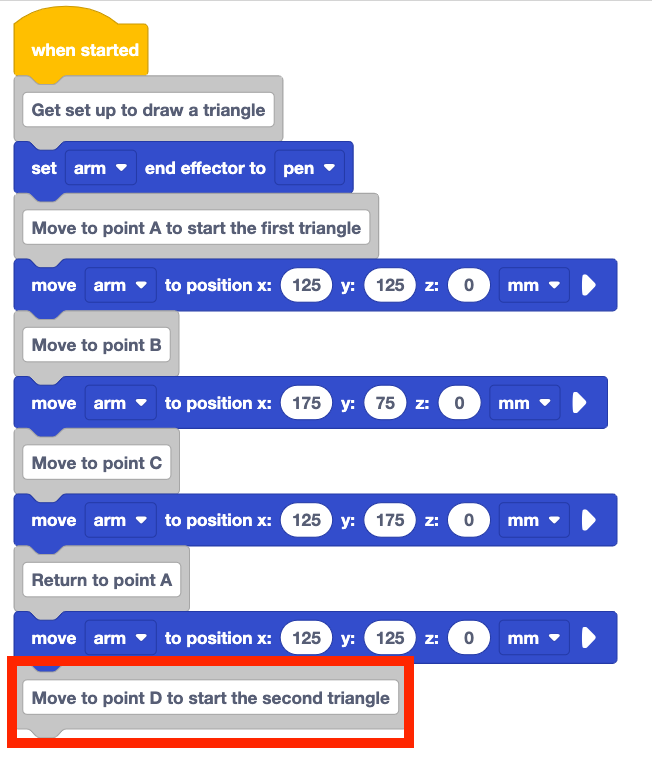
Tambahkan blok Pindah ke posisi ke tumpukan di bawah blok Komentar.
Atur parameter blok Pindah ke posisi ke koordinat titik D, yang tercatat dalam buku catatan teknik Anda.

Tambahkan Komentarblok dan Pindah ke posisi blok untuk titik E dan kembali ke titik A untuk melengkapi segitiga kedua.
Atur parameter blok Pindah ke posisi ke koordinat titik E dan A, yang telah dicatat dalam buku catatan teknik Anda.
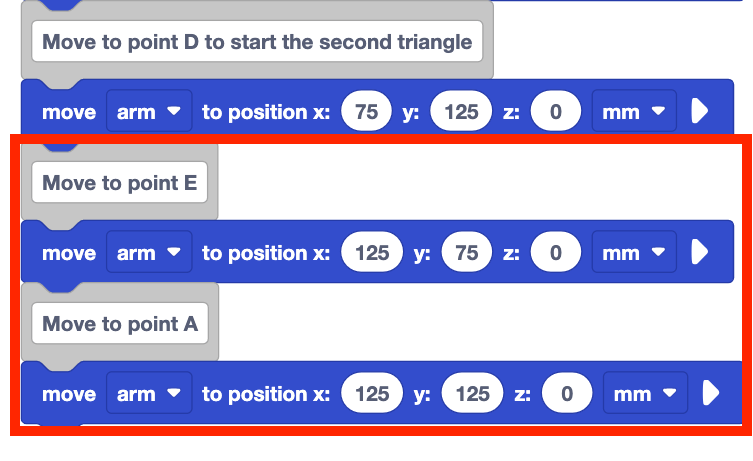
Pastikan untuk mengganti nama dan menyimpan proyek Anda ke perangkat Anda.
Proyek lengkap Anda akan terlihat seperti ini setelah selesai.
Setelah Anda selesai membangun proyek Anda, pastikan Lengan 6-Axis terhubung ke VEXcode EXP dan jalankan proyek tersebut.
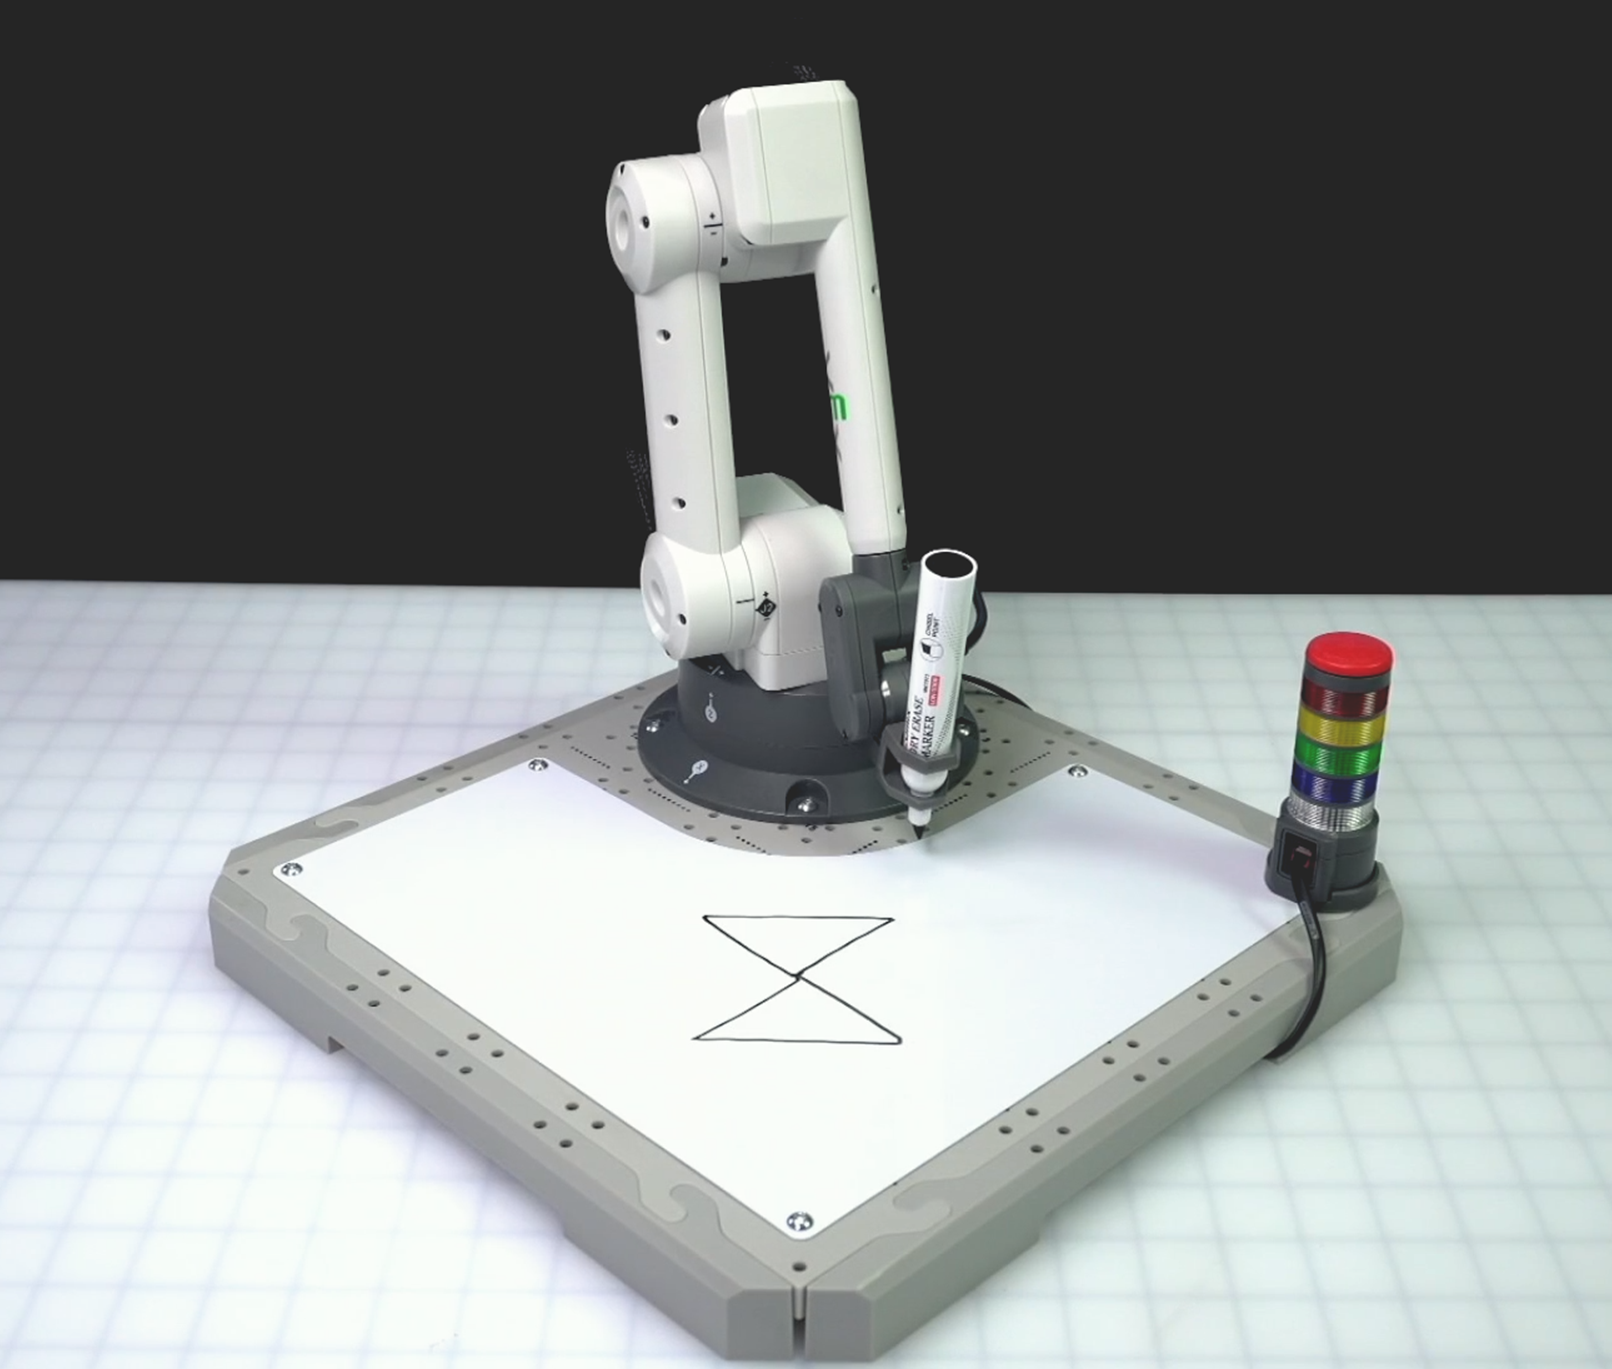
Hentikan proyek ketika Lengan 6-Axis telah selesai menggambar kedua segitiga.
Lengan 6-Axis akan menggambar segitiga ABC seperti yang dilakukan pada Pelajaran 3. Kemudian akan berpindah ke titik D, untuk menggambar sisi pertama segitiga ADE. Kemudian Lengan 6-Axis akan bergerak dari titik D ke titik E untuk menyelesaikan sisi kedua segitiga ADE, dan akan menyelesaikan segitiga tersebut dengan bergerak kembali ke titik A.
Catatan:Gambar ini menunjukkan Lengan 6-Axis yang telah digerakkan secara manual setelah proyek dihentikan sehingga kedua segitiga dapat terlihat dengan jelas.
Aktivitas
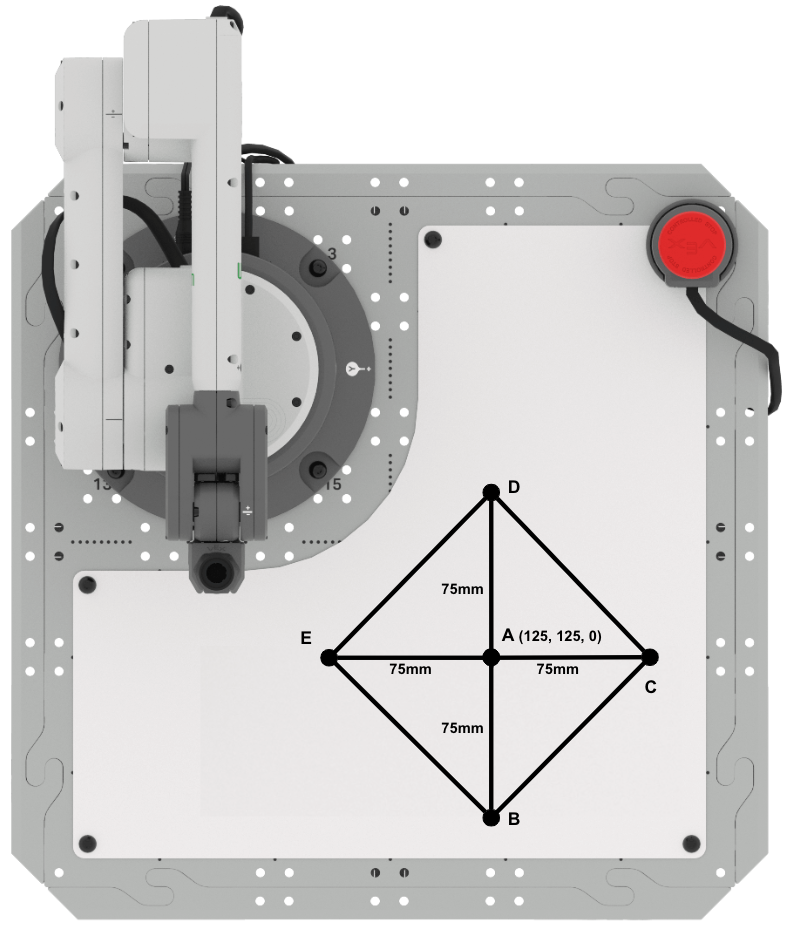
Dalam pelajaran ini, Anda telah mempelajari cara menggambar segitiga dengan sisi-sisi yang memerlukan pergerakan ke arah negatif sepanjang sumbu-sumbunya. Sekarang Anda akan menerapkan apa yang telah Anda pelajari untuk menggambar sebuah berlian, yang terdiri dari empat segitiga.

- Persiapan:Gambarlah titik A, B, C, D, dan E di buku catatan teknik Anda seperti yang ditunjukkan di atas.
- Titik A terletak di (125, 125, 0)
- Panjang sisi AB, AC, AD, dan AE adalah 75 mm.
- Aktivitas:
- Gunakan rumus dari Pelajaran 3 dan 4 untuk menentukan koordinat titik B, C, D, dan E di atas. Catat koordinatnya di buku catatan teknik Anda.
- Buat proyek VEXcode EXP untuk menghubungkan titik-titik dan menggambar bentuk seperti yang ditunjukkan di atas.
- Anda dapat melanjutkan dari proyek Pelajaran 4, atau proyek Templat Menara Sinyal.
- Pastikan untuk mengatur Set end effector block ke penuntuk memulai.
- Gunakan Komentar untuk mengkomunikasikan perilaku Lengan 6-Axis dalam proyek Anda.
- Setelah Anda selesai membangun proyek Anda, jalankan proyek tersebut untuk mengujinya.
- Apakah proyek Anda menggambar bentuk berlian seperti yang ditunjukkan di atas? Jika tidak, teruslah memodifikasi proyek Anda dan mengujinya hingga berhasil.
- Setelah Anda menyelesaikan proyek, ganti nama dan simpan proyek tersebut ke perangkat Anda.
Periksa Pemahaman Anda
Sebelum melanjutkan ke Pelajaran berikutnya, pastikan Anda memahami konsep-konsep dalam Pelajaran ini dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Periksa Pemahaman Anda pertanyaan > (Google Doc / .docx / .pdf)
PilihBerikutnya >untuk menyelesaikan aktivitas Menggabungkan Semuanya.