
Pelajaran 1: Bergerak Sepanjang Beberapa Sumbu
Pada Unit sebelumnya, Anda telah menggerakkan Lengan 6-Axis ke berbagai titik arah di sekitar suatu rintangan dengan menggerakkannya secara individual sepanjang sumbu x dan y. Dalam Unit ini, Anda akan mengembangkan hal tersebut untuk menggabungkan pergerakan di sepanjang beberapa sumbu secara bersamaan. Dengan menggunakan Pena, Anda dapat melihat jalur Lengan 6-Axis saat menggambar bentuk dengan garis diagonal, seperti segitiga.
Dalam pelajaran ini, Anda akan:
- Pelajari tentang pergerakan multi-sumbu yang berkaitan dengan Lengan 6-Sumbu.
- Perhatikan sebuah proyek dan prediksi pergerakan Lengan 6-Axis.
- Bandingkan prediksi Anda dengan pergerakan sebenarnya dari Lengan 6-Axis.
Bergerak Sepanjang Beberapa Sumbu
Saat Anda memprogram Lengan 6-Axis untuk bergerak ke berbagai titik arah di Unit sebelumnya, Anda bergerak di sepanjang sumbu x dan y secara terpisah. Hal ini penting agar Anda dapat bergerak melewati rintangan yang ada. 
Namun, penting untuk dicatat bahwa ini tidak selalu merupakan cara tercepat untuk berpindah dari satu titik ke titik lainnya. Jika tidak ada halangan pada gambar di atas, Anda dapat langsung berpindah dari titik 1 ke titik 3 dengan bergerak secara diagonal.
Untuk melakukan ini, Lengan 6-Axis perlu bergerak pada sumbu x dan y secara bersamaan. Dalam pelajaran ini, Anda akan melihat sebuah proyek yang dirancang untuk menggerakkan Lengan 6-Axis di sepanjang beberapa sumbu, untuk membantu Anda lebih memahami bagaimana Lengan 6-Axis bergerak dalam ruang 3D.
Perhatikan blok-blok dalam proyek ini. Pikirkan kembali apa yang telah Anda pelajari tentang cara kerja Lengan 6-Axis. Menurut Anda, apa yang akan dilakukan oleh Lengan 6-Axis ketika proyek ini dijalankan?
Catat prediksi Anda di buku catatan teknik Anda. Jelaskan pergerakan Lengan 6-Axis dalam kata-kata. Gambarlah apa yang menurut Anda akan digambar oleh Pena pada Lengan 6-Axis.
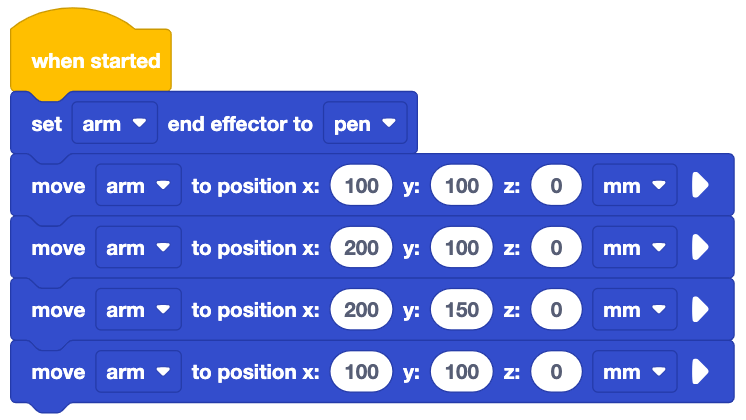
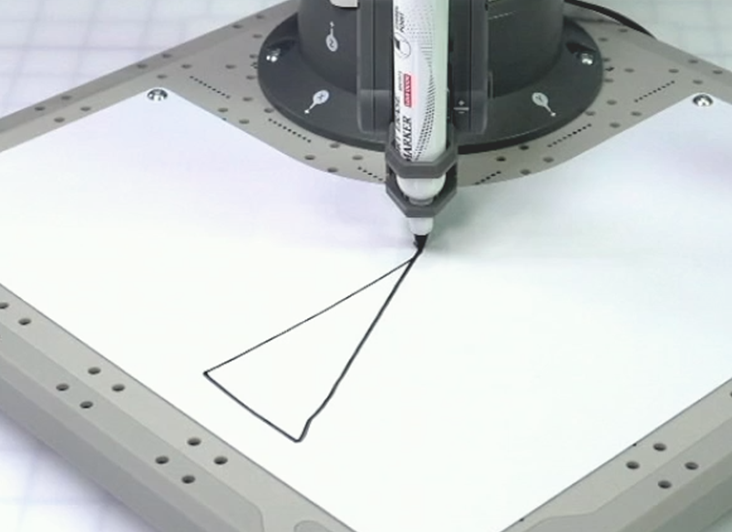
Tonton video ini untuk melihat proyek ini beraksi. Amati perilaku Lengan 6-Axis. Dalam video tersebut, Lengan 6-Axis bergerak dari posisi aman ke koordinat (100, 100, 0), kemudian bergerak ke masing-masing dari empat koordinat untuk menggambar segitiga.
Apakah pergerakan sebenarnya dari Lengan 6-Axis sesuai dengan prediksi Anda? Mengapa ya atau mengapa tidak?
Apakah pena tersebut menggambar sesuatu yang mirip atau berbeda dengan apa yang Anda gambar di buku catatan teknik Anda? Jika memang berbeda, menurut Anda mengapa demikian?
Mengidentifikasi Pergerakan dalam Proyek
Sekarang mari kita uraikan perilaku yang Anda amati terkait dengan bagaimana Lengan 6-Axis bergerak sepanjang sumbu x dan y. Dua gerakan pertama mirip dengan cara Anda mengarahkan Lengan 6-Axis di sekitar rintangan, sedangkan gerakan ketiga berbeda.
Untuk menggambar sisi pertama segitiga, Lengan 6-Axis bergerak sepanjang sumbu x.
Jika kita melihat koordinat dalam proyek tersebut, Lengan 6-Axis dimulai dari (100, 100, 0) dan bergerak ke (200, 100, 0). Hanya koordinat x yang berubah, menunjukkan gerakan hanya sepanjang sumbu x.
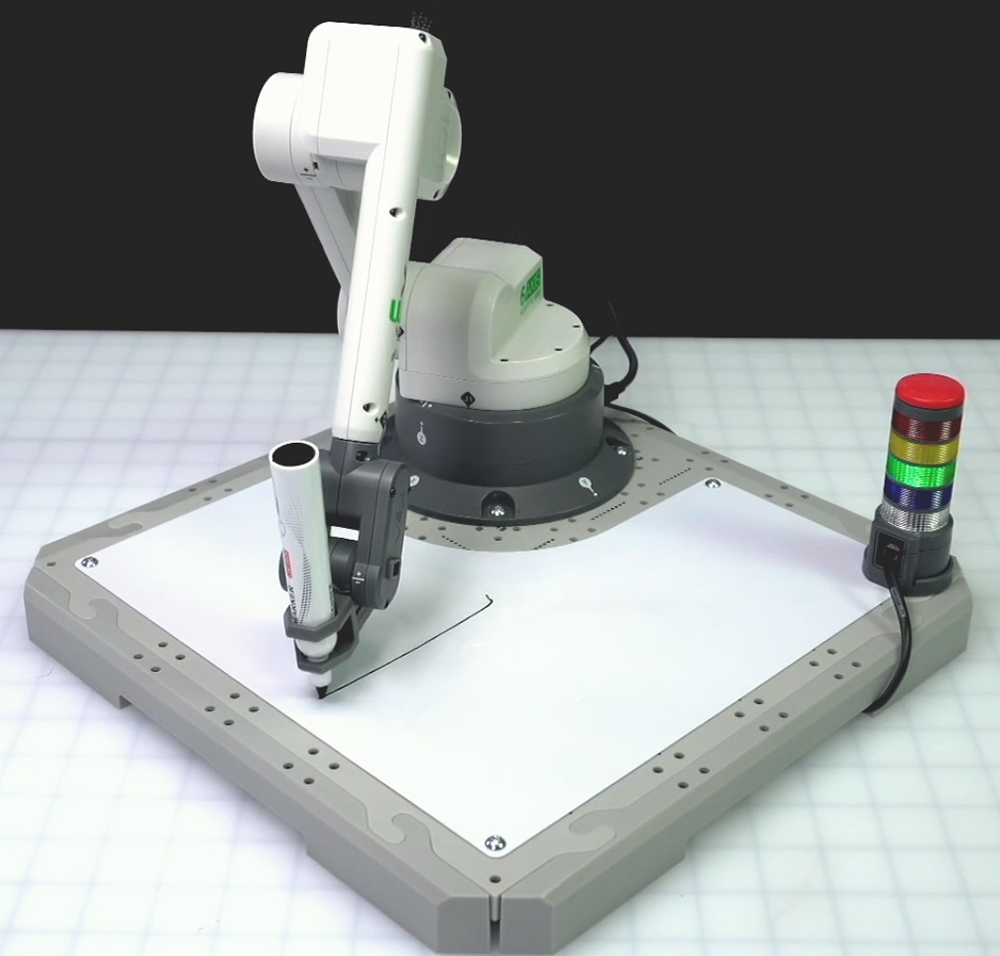
Untuk menggambar sisi kedua segitiga, Lengan 6-Axis bergerak sepanjang sumbu y.
Jika kita melihat kembali koordinat pada proyek tersebut, Lengan 6-Axis memulai garis ini di (200, 100, 0) dan bergerak ke (200, 150, 0). Sekarang hanya koordinat y yang berubah, menunjukkan gerakan hanya sepanjang sumbu y.

Untuk menggambar sisi ketiga segitiga, Lengan 6-Axis bergerak dalam garis diagonal. Ia bergerak sepanjang sumbu x dan y untuk kembali ke koordinat awal segitiga.
Dengan menggunakan koordinat dalam proyek, kita dapat melihat bahwa Lengan 6-Axis memulai garis terakhir ini di (200, 150, 0) dan bergerak ke (100, 100, 0). Sekarang koordinat x, , danberubah, menunjukkan gerakan di sepanjang kedua sumbu secara bersamaan.
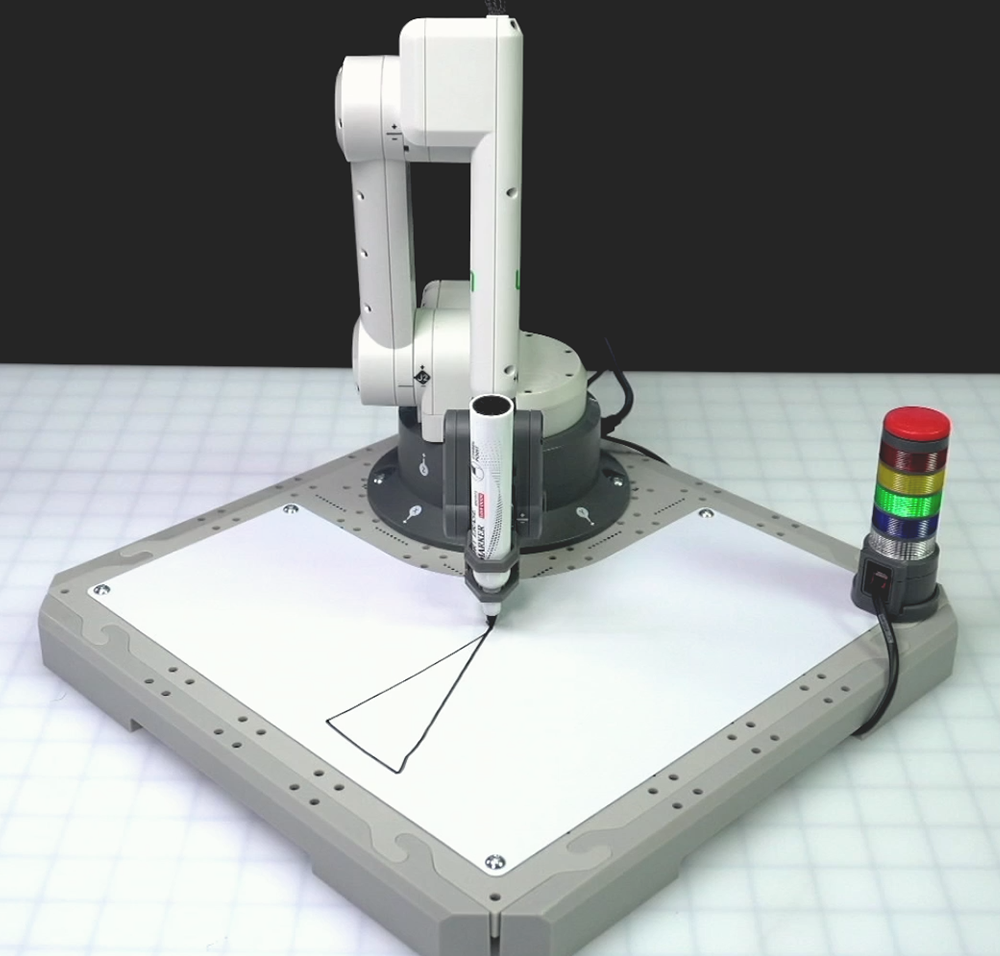
Dengan menggunakan Monitor Console, Anda dapat melihat bagaimana nilai x dan y berubah satu per satu untuk kedua sisi segitiga, dan kemudian keduanya berubah secara bersamaan untuk sisi ketiga. Tonton video ini untuk melihat perubahan nilai x dan y di dalam Monitor Console secara real time.
Pada pelajaran selanjutnya, Anda akan mempelajari cara membuat proyek untuk memprogram Lengan 6-Axis agar dapat menggambar segitiga sendiri.
Periksa Pemahaman Anda
Sebelum melanjutkan ke Pelajaran berikutnya, pastikan Anda memahami konsep-konsep dalam Pelajaran ini dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Periksa Pemahaman Anda pertanyaan > (Google Doc / .docx / .pdf)
PilihBerikutnya >untuk mempelajari cara membangun proyek ini sendiri.