
Bermain
Bagian 1 - Langkah demi Langkah
- InstruksiInstruksikan siswa bahwa mereka akan membangun sebuah proyek di VEXcode GO untuk menggerakkan Basis Kode hingga mendeteksi sebuah objek di area pendaratan Mars (Lapangan). Animasi di bawah ini menunjukkan bagaimana Basis Kode akan bergerak maju dua langkah menuju rintangan setelah proyek ini dimulai.
Pastikan untuk menggunakan benda berwarna terang atau putih untuk mewakili "rintangan" di area pendaratan agar Sensor Mata dapat mendeteksi benda tersebut. Siswa dapat menyingkirkan rintangan tersebut setelah Code Base mendekatinya dan berhenti.
Berkas video - ModelModel bagi siswa tentang cara membangun proyek di VEXcode GO dan menguji proyek mereka di lapangan.
- Mulailah dengan menunjukkan kepada siswa cara menghubungkan Brain pada Code Base mereka ke perangkat mereka di VEXcode GO. Karena langkah-langkah koneksi berbeda antar perangkat,artikel Menghubungkan di Perpustakaan VEXcode GO VEX untuk langkah-langkah spesifik menghubungkan VEX GO Brain ke komputer atau Anda.
- Mereka juga perlu mengkonfigurasi VEXCode GO untuk Basis Kode tersebut. Jika perlu,langkah-langkah dari artikel Konfigurasi Basis Kode Pustaka VEXdan pastikan siswa dapat melihat blok Drivetrain di Toolbox.
- Seret blok [Drive] ke ruang kerja dan lampirkan ke blok {When started}.
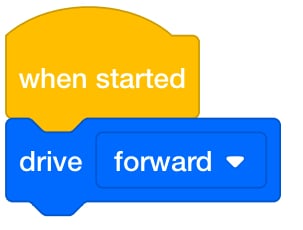
Tambahkan blok [Drive] - Kemudian minta siswa untuk menambahkan blok [Tunggu sampai]. Selanjutnya, seret blok<Found object> ke dalam ruang heksagonal di dalam blok [Tunggu sampai].
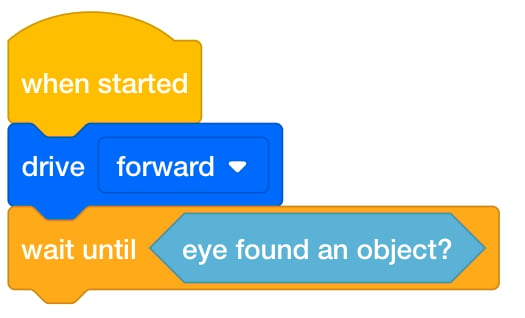
Tambahkan [Tunggu sampai] dengan <Found object> - Minta siswa untuk menambahkan blok [Berhenti mengemudi] agar Code Base berhenti mengemudi ketika sebuah objek terdeteksi.
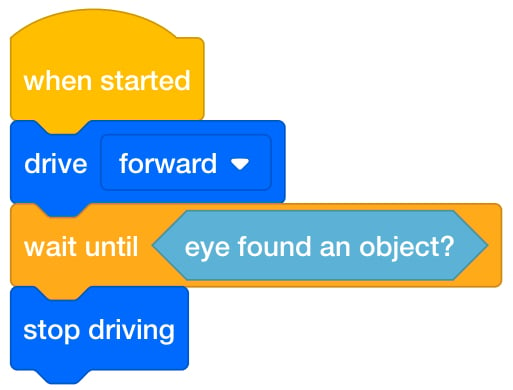
Tambahkan [Berhenti mengemudi] - Setelah siswa selesai membuat proyek mereka, minta mereka memberi nama proyek mereka sebagai Drive Until 1 dan menyimpannya ke perangkat mereka. Lihat bagian Buka dan Simpan di Pustaka VEXcode GO untuk langkah-langkah khusus perangkat untuk menyimpan proyek VEXcode GO.
Memberikan contoh kepada siswa tentang cara menguji proyek mereka di lapangan.
- Pertama, tunjukkan kepada mereka cara menempatkan rintangan dan Basis Kode pada kotak bertanda "X."
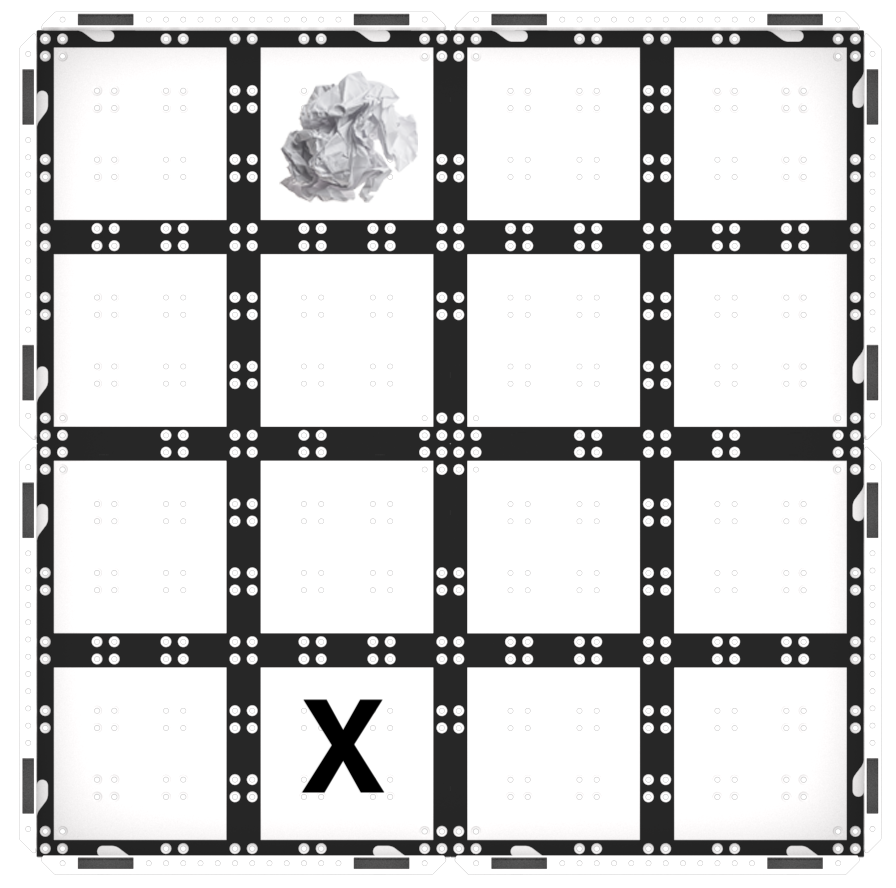
Letakkan Rintangan di Lapangan dan Basis Kode di Tanda "X" - Pastikan Sensor Mata, yang terletak di bagian depan robot, menghadap ke arah rintangan.
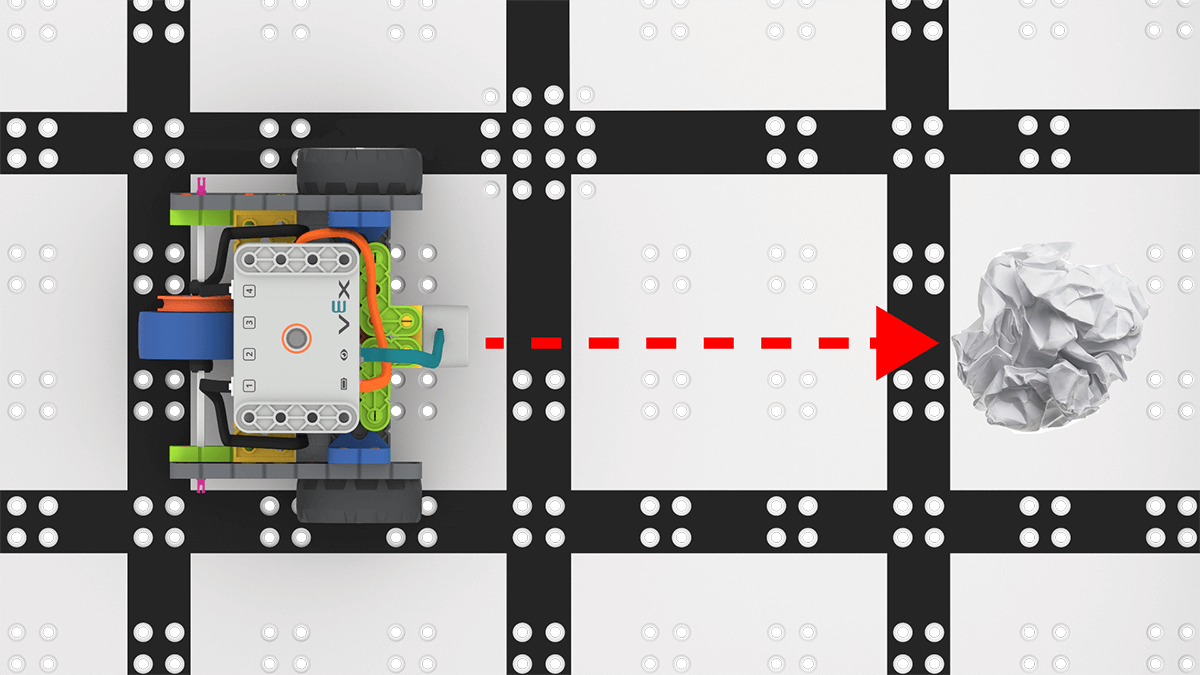 Sensor mata
menghadap penghalang - Setelah basis kode ditempatkan di lapangan, minta siswa untuk memilih 'Mulai' di VEXcode GO untuk menguji proyek mereka.
Pilih Mulai untuk menguji proyek - Setelah proyek selesai dijalankan, siswa perlu memilih tombol “Berhenti” di Toolbar.
Pilih Berhenti - Untuk kelompok yang selesai lebih awal dan membutuhkan tantangan tambahan, minta mereka memindahkan rintangan ke lokasi baru dan menguji proyek mereka lagi.
- MemfasilitasiMemfasilitasi percakapan dengan siswa saat mereka menguji proyek mereka.
- Bagaimana cara robot Code Base bergerak dalam proyek ini? Bisakah kamu menunjukkannya dengan tanganmu?
- Bagaimana basis kode tersebut tahu kapan harus berhenti?
- Bagaimana kamu tahu kalau ada sesuatu di depanmu?
- Jika Anda adalah Basis Kode, indra mana yang akan membantu Anda mengemudi hingga mencapai suatu objek?
- IngatkanIngatkan siswa bahwa meskipun ini proyek kecil, mereka mungkin melakukan kesalahan dan mungkin membutuhkan lebih dari satu kali percobaan agar proyek mereka berhasil. Untuk mendorong siswa menerima kesalahan yang terjadi, ajukan pertanyaan-pertanyaan seperti:
- Kesalahan apa yang pernah kamu lakukan yang memberimu pelajaran berharga?
- Bagian mana dari praktikum tersebut yang membuatmu berpikir keras?
- Apakah sulit untuk menyelaraskan basis kode sehingga sensor mata menghadap ke objek? Strategi apa yang Anda gunakan untuk menyelaraskannya?
- TanyakanMintalah siswa untuk menyebutkan atau mendeskripsikan sebuah alat atau objek yang menurut mereka menggunakan sensor mata. Tanyakan kepada mereka apakah mereka pernah mendengar tentang robot penyedot debu? Bisakah mereka menjelaskan bagaimana perintah [Drive], [Wait until], dan <Found object> dapat bekerja dengan perangkat ini?
Diskusi Kelompok Saat Istirahat Pertengahan Permainan &
Segera setelah setiap kelompok selesai menguji proyek mereka, berkumpullah untuk percakapan singkat.
- Tampilkan layar Anda agar semua siswa dapat melihat kode tersebut, atau ajak siswa ke area pusat di mana mereka semua dapat melihat kode tersebut di tablet atau komputer Anda.
- Mulailah proyek Drive Until 1 dan mintalah siswa untuk mengamati kode saat proyek berjalan dan mendeskripsikan apa yang mereka lihat. Arahkan siswa untuk menjelaskan apa yang terjadi dengan fitur penyorotan, dan identifikasi bahwa fitur tersebut tetap berada pada blok [Tunggu hingga] sampai Sensor Mata mendeteksi suatu objek.
- Bagaimana pergerakan sorotan hijau saat kita memulai proyek kita?
- Menurut Anda, mengapa sorotan hijau berhenti pada blok [Tunggu hingga]?
- Menurutmu, apa yang ditunjukkan oleh cuplikan tersebut?
Bagian 2 - Langkah demi Langkah
- InstruksiInstruksikan siswa bahwa mereka akan menambahkan sesuatu pada proyek mereka sehingga Basis Kode memberi sinyal ketika Sensor Mata mendeteksi rintangan di area pendaratan Mars. Siswa akan menambahkan Sensor Bumper LED ke robot mereka, lalu menambahkan blok [Atur warna bumper] dan [Tunggu] ke proyek mereka untuk membuat efek sinyal.
Saat mereka menguji proyek mereka, mereka akan menghilangkan penghalang ketika robot tersebut bersinar. Animasi di bawah ini menunjukkan bagaimana Basis Kode akan bergerak maju dua langkah untuk mencapai rintangan setelah proyek dimulai, dan kemudian menyala merah setelah mencapainya. Setelah LED Bumper pada Code Base menyala, siswa perlu menghilangkan penghalang dari Lapangan. Hal ini juga ditunjukkan dalam animasi tersebut.
Berkas video - ModelModel untuk siswa tentang cara menambahkan sensor LED Bumper ke Basis Kode mereka.
- Ada banyak cara yang dapat dilakukan siswa untuk menambahkan LED Bumper ke dalam Basis Kode. Berikut adalah salah satu cara cepat dan mudah untuk menambahkannya ke bagian atas Basis Kode hanya dengan menggunakan 2 Pin Merah dan sensor. Sensor Bumper LED perlu dihubungkan ke Port 2 pada GO Brain.
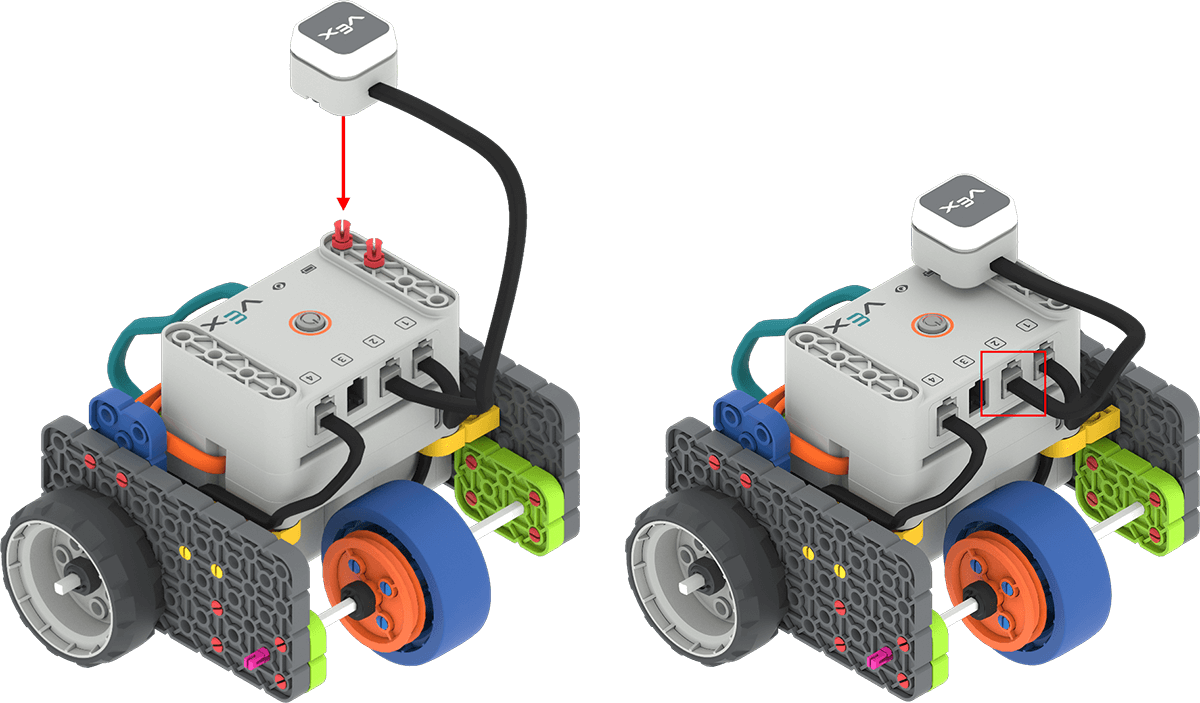
Tambahkan Sensor Bumper LED dan Hubungkan ke Port 2. Memodelkan cara mengembangkan proyek VEXcode GO yang sudah ada dan mengujinya di lapangan.
- Jika siswa perlu membuka proyek Drive Until 1 mereka, contohkan langkah-langkah khusus perangkat,seperti yang ditunjukkan dalam artikel Perpustakaan VEX di bagian Buka dan Simpan.
-
Minta siswa untuk menambahkan blok ke proyek VEXcode GO mereka untuk membuat ulang kode pada gambar di bawah ini. Blok baru ini akan memiliki LED Bumper yang menyala merah selama 3 detik untuk memberi sinyal bahwa blok tersebut mendeteksi suatu objek. Kotak merah menunjukkan blok baru yang perlu ditambahkan ke proyek.
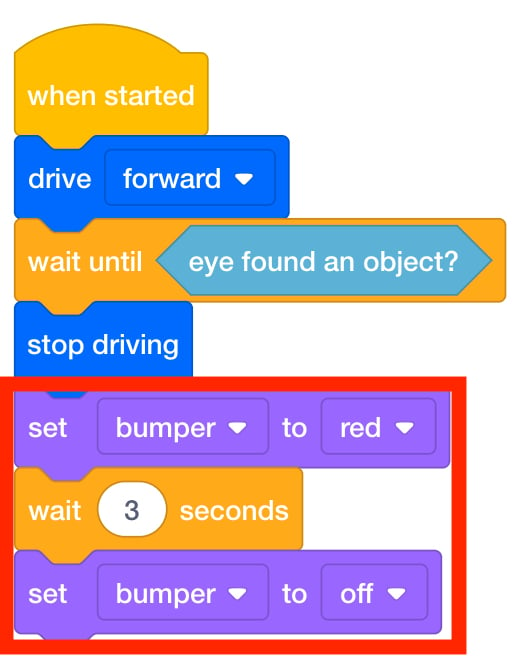
Tambahkan balok agar Bumper LED menyala - Jika blok [Set bumper color] diatur ke merah, LED Bumper akan menyala merah.
- Blok [Wait] menunggu dalam jangka waktu tertentu sebelum melanjutkan ke blok berikutnya.
- Pengaturan blok [Set bumper color] ke nonaktif akan menghentikan efek cahaya.
- Setelah siswa selesai membuat proyek mereka, minta mereka memberi nama proyek mereka sebagai Drive Until 2 dan menyimpannya ke perangkat mereka. Lihat bagian Buka dan Simpan di Pustaka VEXcode GO untuk langkah-langkah khusus perangkat untuk menyimpan proyek VEXcode GO.
- Minta siswa untuk meletakkan basis kode mereka di lapangan untuk menguji proyek mereka.
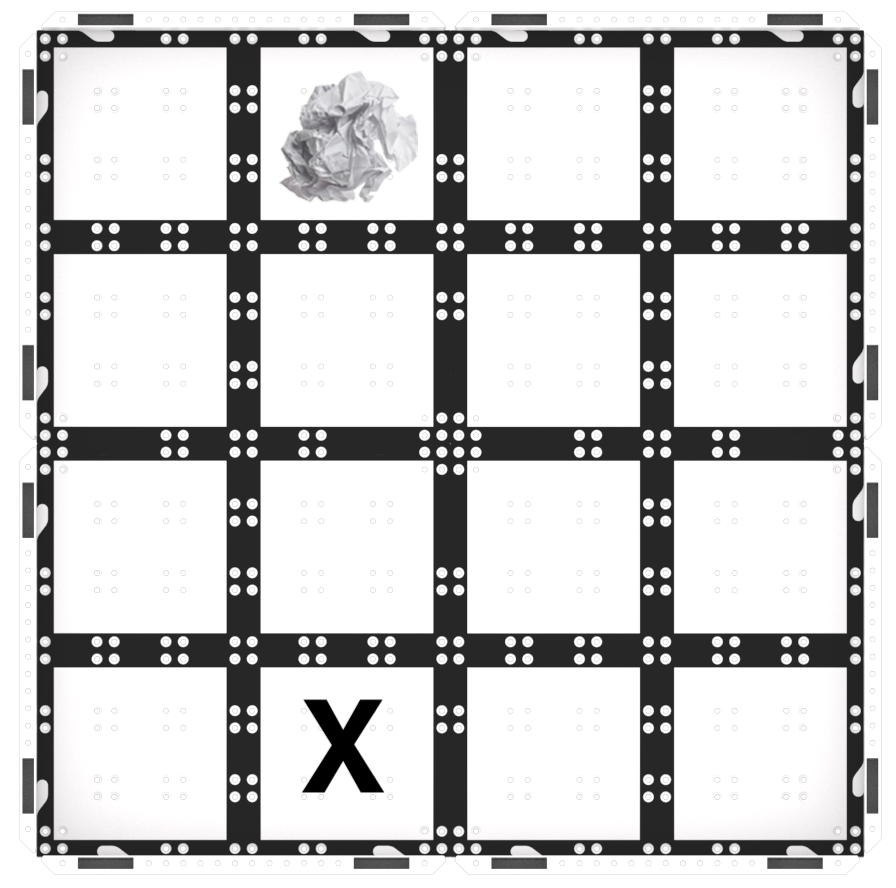
Letakkan Rintangan di Lapangan dan Basis Kode di Tanda "X" - Setelah basis kode ditempatkan di lapangan, minta siswa untuk memilih 'Mulai' di VEXcode GO untuk menguji proyek mereka.
Pilih Mulai untuk menguji proyek - Setelah sistem kontrol bergerak hingga mendeteksi rintangan, LED Bumper akan menyala merah selama 3 detik untuk memberi sinyal bahwa sistem telah mendeteksi suatu objek. Siswa harus menyingkirkan benda tersebut ketika LED Bumper menyala hijau.
- Beri tahu siswa bahwa mereka perlu memilih tombol "Berhenti" di Toolbar setelah mereka menghapus objek tersebut.
Pilih Berhenti - Jika siswa menyelesaikan pembuatan dan pengujian proyek mereka dengan cepat, minta mereka menambahkan blok Drivetrain tambahan ke proyek mereka agar Basis Kode kembali ke posisi awal. Dorong mereka untuk bereksperimen dengan berbagai jalur yang dapat ditempuh oleh Basis Kode untuk kembali ke titik awal.
- MemfasilitasiMemfasilitasi siswa menguji proyek mereka dan bergiliran melakukan praktik di lapangan. Saat siswa melakukan pengujian, ajukan pertanyaan kepada mereka tentang Sensor Mata, dan bagaimana Basis Kode akan berkembang berdasarkan blok-blok dalam proyek mereka.
- Bagaimana basis kode Anda akan memberi sinyal bahwa ia telah mendeteksi suatu objek? Blok apa yang Anda gunakan untuk mencapai hal ini?
- Seberapa jauh jarak Code Base dari penghalang ketika berhenti bergerak? Bisakah kamu menunjukkannya dengan tanganmu?
- Blok mana dalam proyek kita yang memberi tahu Basis Kode untuk berhenti berjalan?
Tinjau artikelMenggunakan Sensor VEX GOdanPemrograman dengan Bumper LED VEX GOuntuk informasi tentang Bumper LED guna membantu siswa yang membutuhkan dukungan tambahan untuk memahami cara kerja sensor dalam proyek mereka.
- IngatkanIngatkan siswa bahwa mereka harus memeriksa proyek mereka dan membandingkannya dengan gambar proyek sebelum ujian. Jika seorang siswa membuat proyek di VEXcode GO, pasangannya dapat memeriksa kode tersebut sebelum menempatkan Basis Kode di Lapangan dan memulai proyek.
- Ajukan pertanyaanAjukan pertanyaan kepada siswa, bagaimana para ilmuwan menjelajahi tempat-tempat yang jauh?
Para ilmuwan dan insinyur merancang berbagai jenis robot untuk menjelajahi area yang terlalu jauh atau terlalu berbahaya untuk diselidiki oleh manusia. Para ilmuwan merancang robot penjelajah untuk menjelajahi Mars, kapal selam tanpa awak untuk menyelidiki lautan, dan bahkan menerbangkan drone ke gunung berapi aktif untuk mengumpulkan data!
- Bagaimana para ilmuwan dapat memprogram kapal selam untuk menggunakan sensor mata guna menjelajahi lautan?
- Bagaimana para ilmuwan dapat menggunakan sensor mata pada drone untuk membantu menjelajahi gunung berapi? Perintah apa yang akan mereka gunakan agar drone terbang hingga mendekati dinding gunung berapi?
- Tugas-tugas apa lagi yang dapat diprogram oleh para ilmuwan untuk dilakukan oleh robot penjelajah Mars menggunakan sensor mata?