
Μάθημα 3: Το Σύστημα Συντεταγμένων του Βραχίονα 6 Αξόνων
Σε αυτό το μάθημα, θα μάθετε για το Καρτεσιανό σύστημα συντεταγμένων που χρησιμοποιείται με τον ρομποτικό βραχίονα 6 αξόνων.
Στο τέλος αυτού του μαθήματος, θα χρησιμοποιήσετε την κατανόησή σας για το Καρτεσιανό σύστημα συντεταγμένων και τη σχέση του με τον βραχίονα 6 αξόνων για να εκτιμήσετε τις συντεταγμένες τριών θέσεων πλακιδίων CTE.

Καρτεσιανό Σύστημα Συντεταγμένων
Για να μετακινήσουμε τον βραχίονα 6 αξόνων στο διάστημα, πρέπει να έχουμε ένα κοινό σύστημα αναφοράς, ώστε ο βραχίονας 6 αξόνων να μπορεί να κινηθεί στην επιθυμητή θέση. Ο βραχίονας 6 αξόνων χρησιμοποιεί το καρτεσιανό σύστημα συντεταγμένων για να προσδιορίσει πού βρίσκεται το άκρο του βραχίονα 6 αξόνων.
Άξονες X, Y και Z
Ένα σύστημα συντεταγμένων είναι ένα μαθηματικό πλέγμα τιμών. Υπάρχουν διαφορετικοί τύποι συστημάτων συντεταγμένων, αλλά το Καρτεσιανό σύστημα συντεταγμένων χρησιμοποιείται με τον βραχίονα 6 αξόνων. Αυτό είναι επίσης γνωστό ως τρισδιάστατο (διαστατικό) σύστημα, καθώς οι τρεις διαστάσεις του είναι οι άξονες x, y και z.
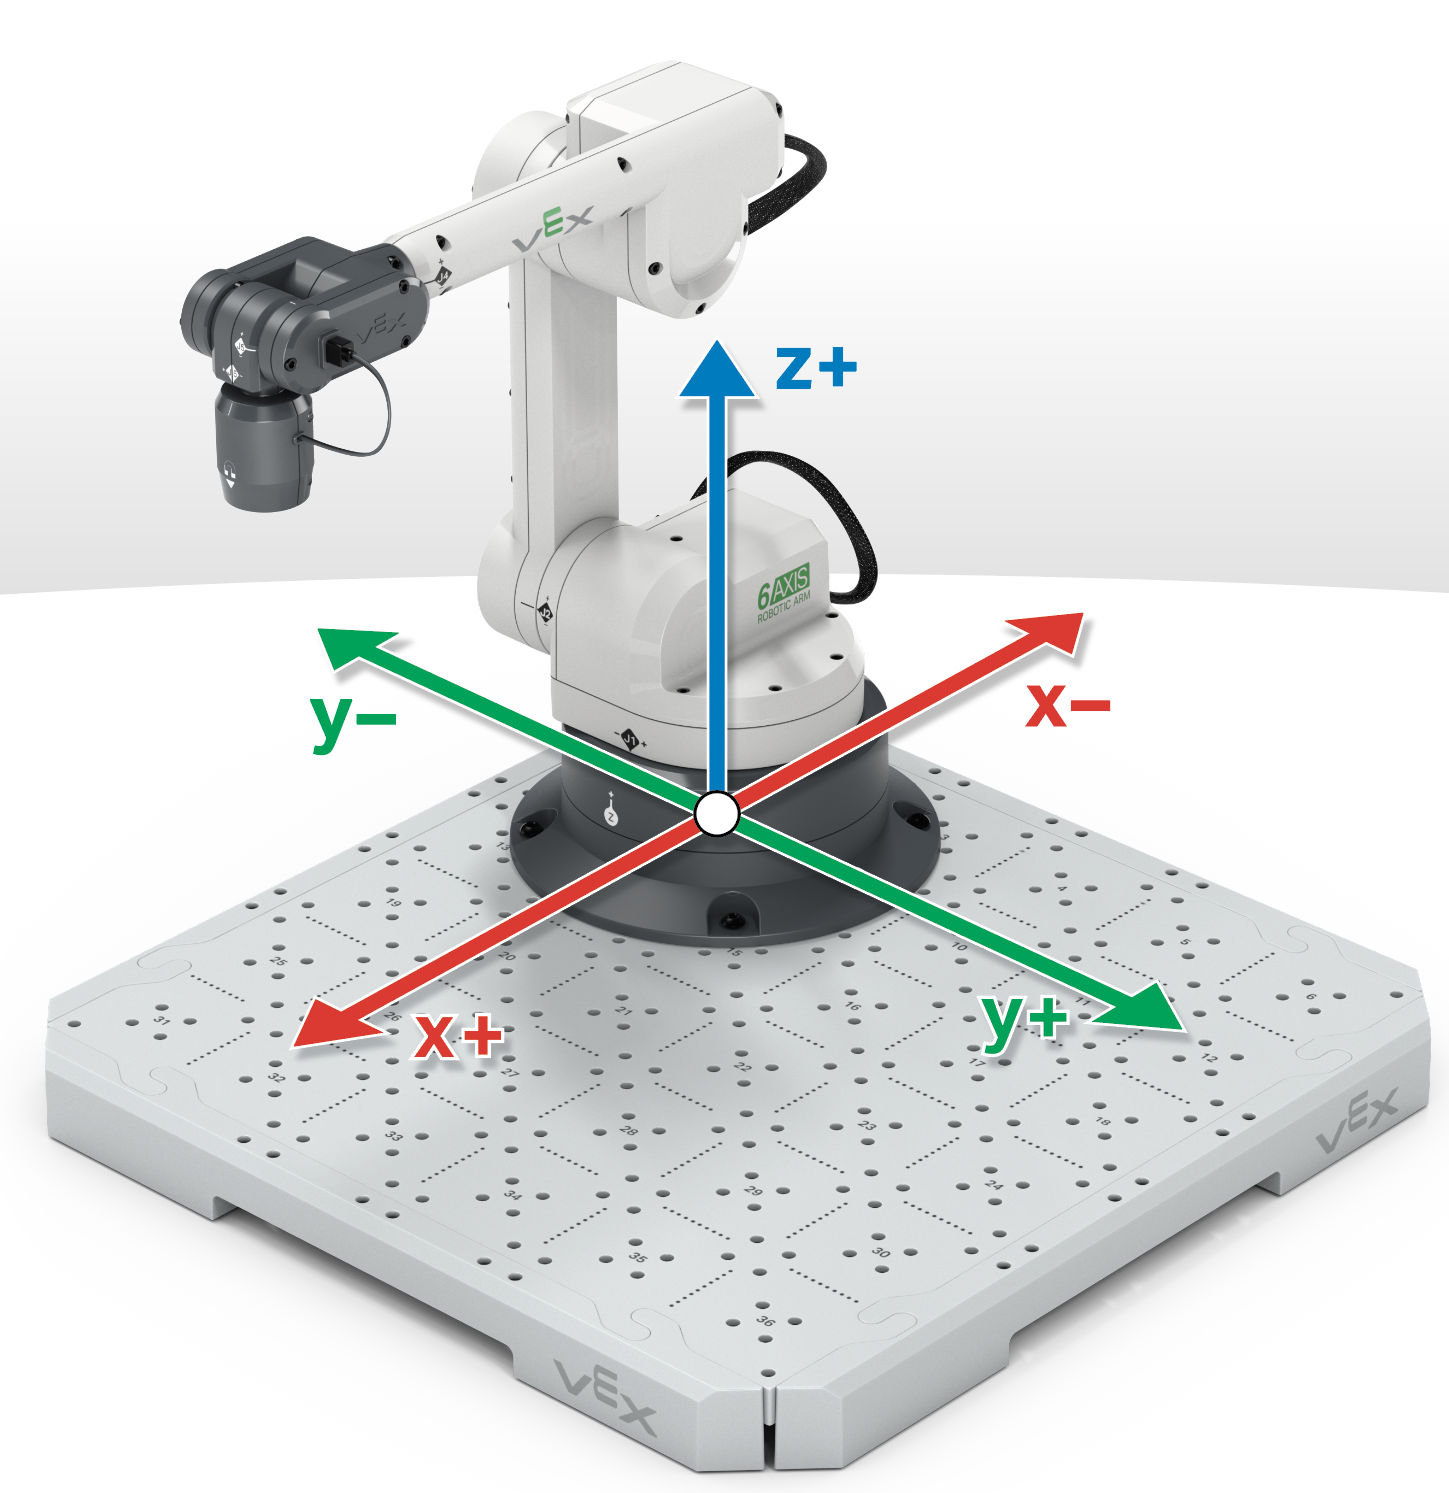
Ο άξονας x μπορεί να αποδειχθεί μετακινώντας τον βραχίονα 6 αξόνων προς τη βάση (σε σύμπτυξη) και μακριά από τη βάση (σε έκταση), όπως φαίνεται σε αυτήν την κινούμενη εικόνα.
Ο άξονας y μπορεί να αποδειχθεί μετακινώντας τον βραχίονα 6 αξόνων αριστερά και δεξιά της βάσης, όπως φαίνεται σε αυτήν την κινούμενη εικόνα.
Ο άξονας z μπορεί να αποδειχθεί μετακινώντας τον βραχίονα 6 αξόνων προς τα κάτω προς το πλακίδιο και στη συνέχεια προς τα πάνω μακριά από το πλακίδιο, όπως φαίνεται σε αυτήν την κινούμενη εικόνα.
Εκτίμηση συντεταγμένων
Η συντεταγμένη (x, y, z) καθορίζεται από την απόσταση από τη συντεταγμένη (0, 0, 0), που ονομάζεται επίσης αρχή αξόνων, έως το τέλος του βραχίονα 6 αξόνων, που ονομάζεται κεντρικό σημείο εργαλείου (TCP).
Η αρχή ή (0, 0, 0) είναι η θέση από την οποία ξεκινούν όλες οι τιμές. Το (0, 0, 0) στον βραχίονα 6 αξόνων βρίσκεται στο κέντρο της βάσης.
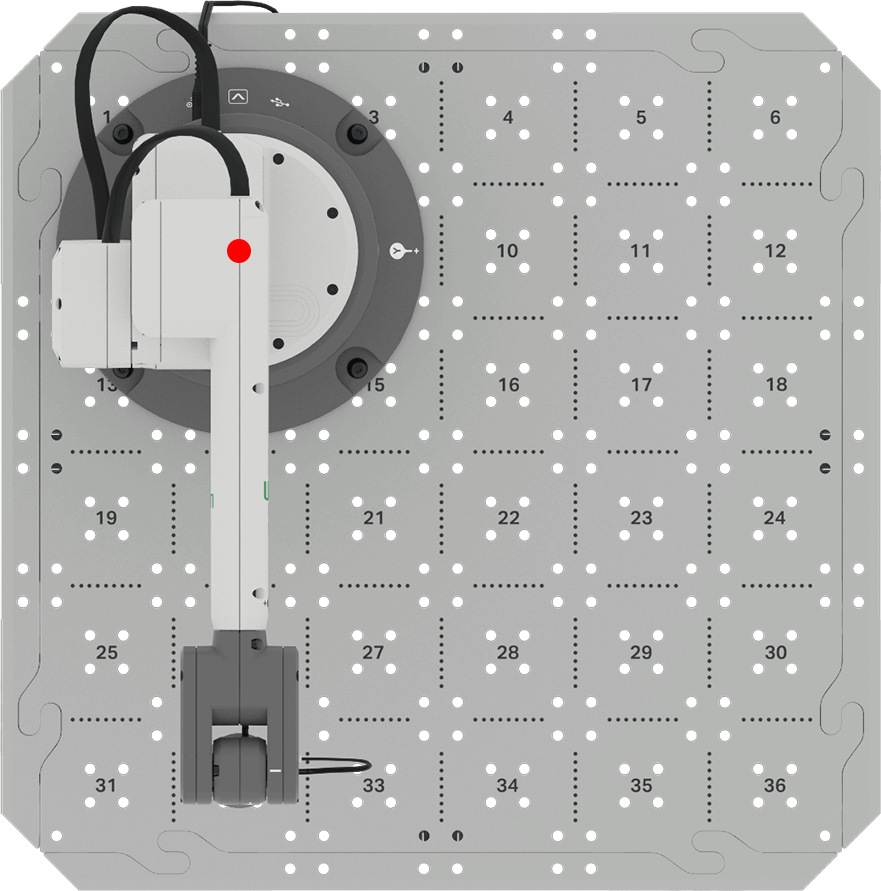
Το άκρο του βραχίονα 6 αξόνων είναι γνωστό ως κεντρικό σημείο εργαλείου (TCP).
Για τον βραχίονα 6 αξόνων σε αυτήν την εικόνα, το TCP βρίσκεται στο τέλος του εργαλείου συλλογής μαγνήτη.
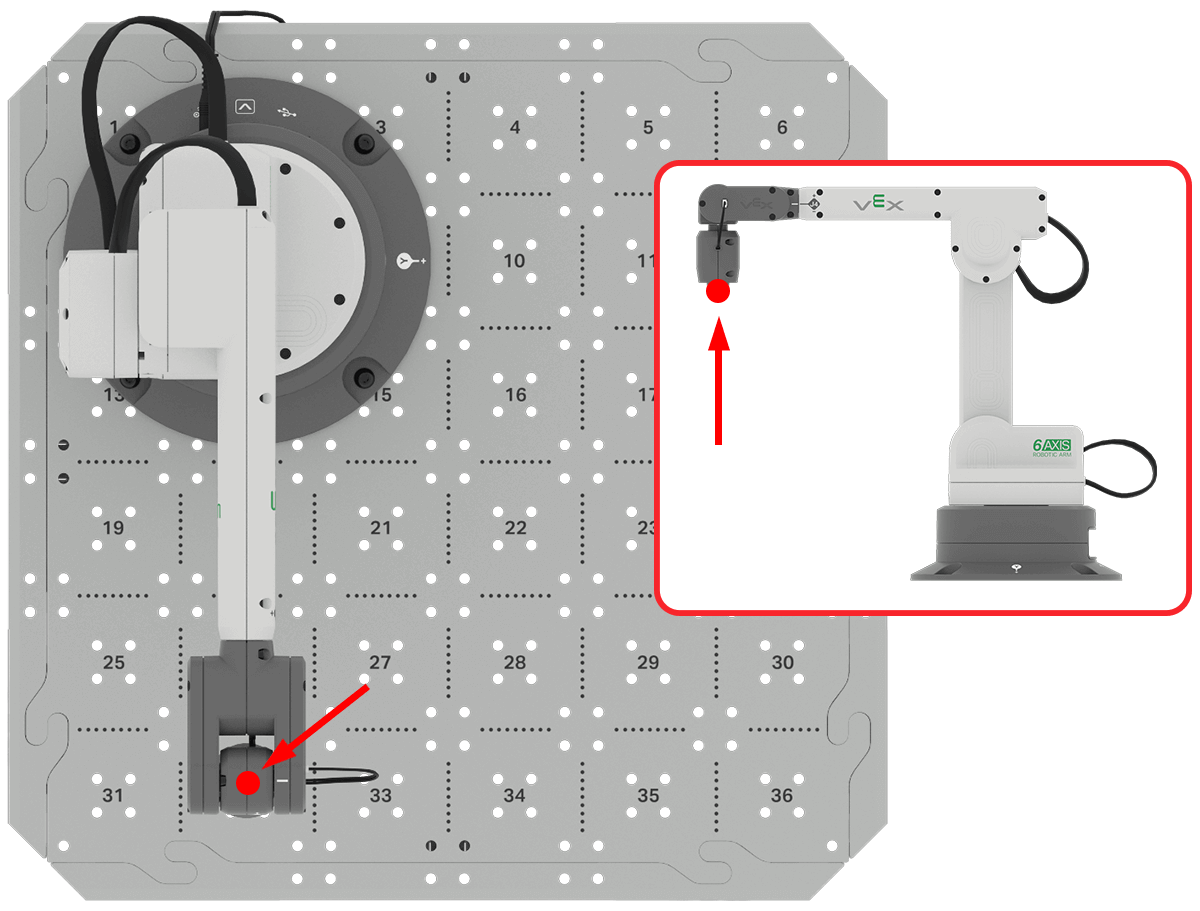
Μπορείτε να χρησιμοποιήσετε την εικόνα εδώ για να προσδιορίσετε τις συντεταγμένες x και y του βραχίονα 6 αξόνων. Ο άξονας z θα εμφανιστεί στο ακόλουθο πλέγμα.

Οι διαστάσεις καθενός από τα μεμονωμένα τετράγωνα στο πλακίδιο είναι 50mm επί 50mm.
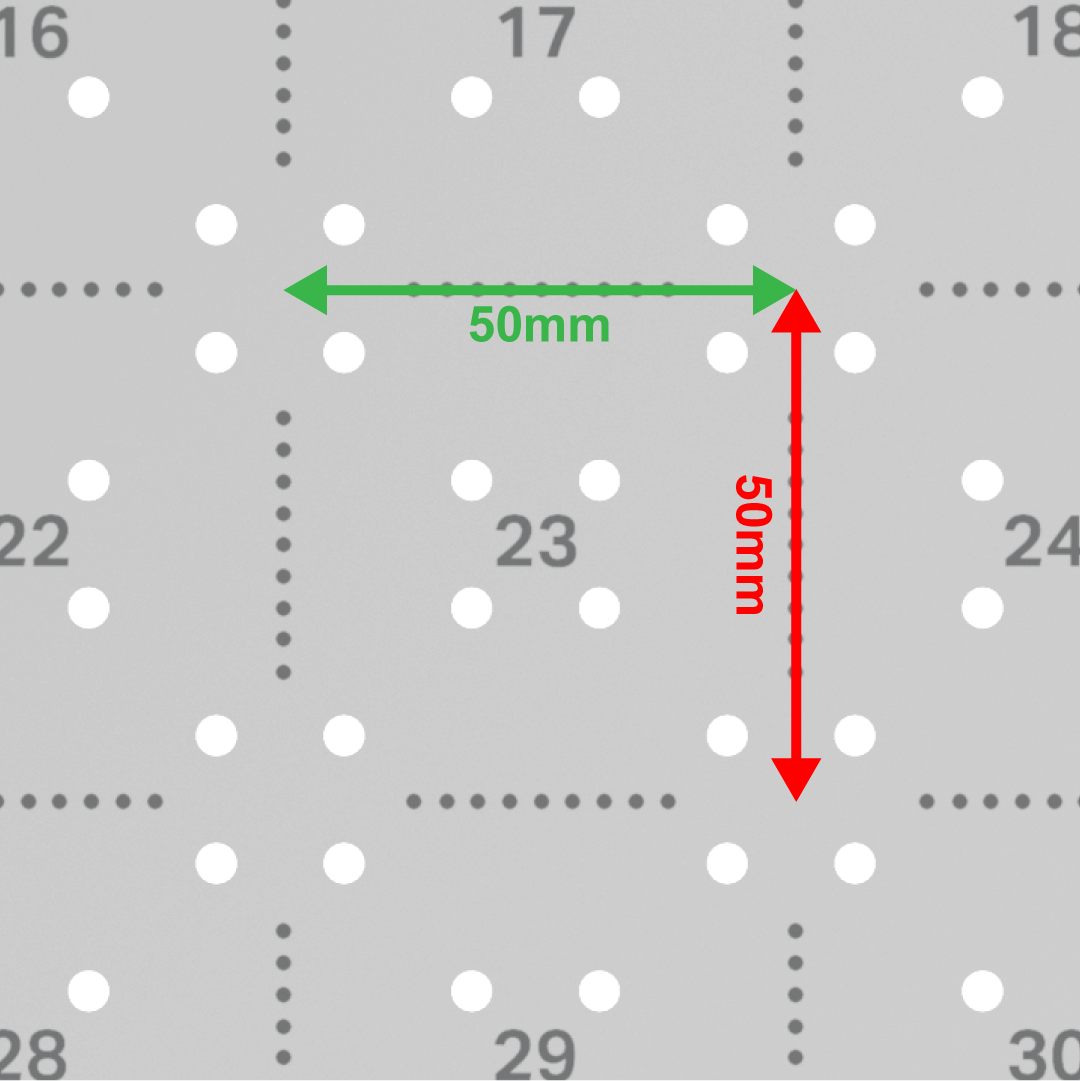
Η συλλογή της τιμής του άξονα z μπορεί να γίνει προσδιορίζοντας την απόσταση από το Tile έως το TCP.
Σε αυτό το παράδειγμα, η τιμή z του TCP μπορεί να εκτιμηθεί ότι είναι λίγο κάτω από 200 mm χρησιμοποιώντας το πλέγμα συντεταγμένων.

Η συντεταγμένη (x, y, z) καθορίζεται από την απόσταση (σε χιλιοστά) από την αρχή των αξόνων έως το TCP κατά μήκος και των τριών αξόνων.
Σε αυτό το παράδειγμα, η συντεταγμένη (x, y, z) θα ήταν (200, 200, 0) επειδή το TCP απέχει 200 mm από την αρχή των αξόνων στον άξονα x, 200 mm από την αρχή των αξόνων στον άξονα y και 0 mm από την αρχή των αξόνων στον άξονα z.

Δραστηριότητα
Προηγουμένως σε αυτό το μάθημα, συζητήσαμε το Καρτεσιανό σύστημα συντεταγμένων και τον τρόπο προσδιορισμού των συντεταγμένων με βάση την απόσταση από την αρχή των αξόνων έως το TCP. Σε αυτήν τη δραστηριότητα, θα προσδιορίσετε τις συντεταγμένες τριών θέσεων πλακιδίων.
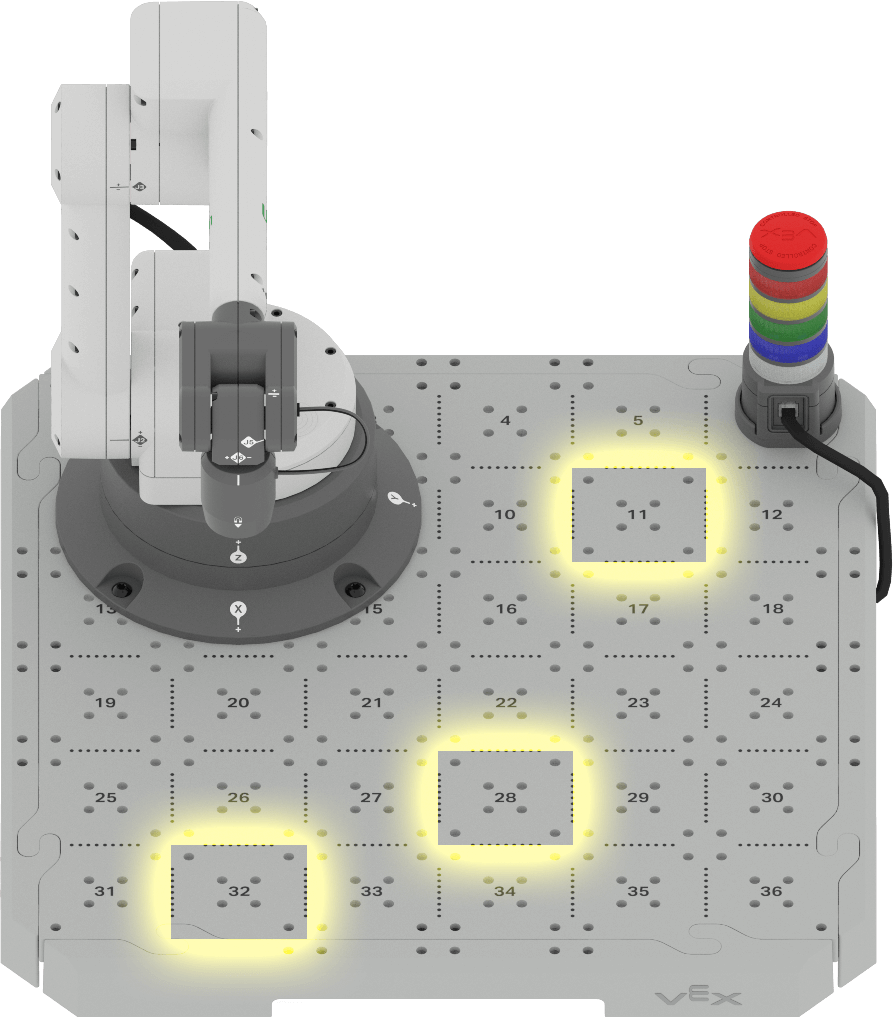
- Υπολογίστε τις συντεταγμένες (x, y, z) των ακόλουθων θέσεων πλακιδίων. Ας υποθέσουμε ότι ο βραχίονας 6 αξόνων εφάπτεται σε κάθε θέση πλακιδίου και η συντεταγμένη z είναι 0 mm.
- Θέση πλακιδίων 11
- Θέση πλακιδίων 32
- Θέση πλακιδίων 28
- Καταγράψτε αυτές τις συντεταγμένες στο σημειωματάριο μηχανικής σας. Εξηγήστε πώς προσδιορίσατε κάθε συντεταγμένη.
Ελέγξτε την κατανόησή σας
Πριν ξεκινήσετε το επόμενο μάθημα, βεβαιωθείτε ότι κατανοείτε τις έννοιες που καλύπτονται σε αυτό το μάθημα απαντώντας στις ερωτήσεις του παρακάτω εγγράφου στο σημειωματάριό σας μηχανικής.
Ερωτήσεις ελέγχου κατανόησής σας > (Έγγραφο Google / .docx / .pdf)
Επιλέξτε Επόμενο > για να μάθετε πώς να συλλέγετε συντεταγμένες χρησιμοποιώντας τις χειροκίνητες κινήσεις.