
पाठ 3: 6-अक्षीय भुजा की निर्देशांक प्रणाली
इस पाठ में, आप 6-एक्सिस रोबोटिक आर्म के साथ उपयोग किए जाने वाले कार्टेशियन समन्वय प्रणाली के बारे में जानेंगे।
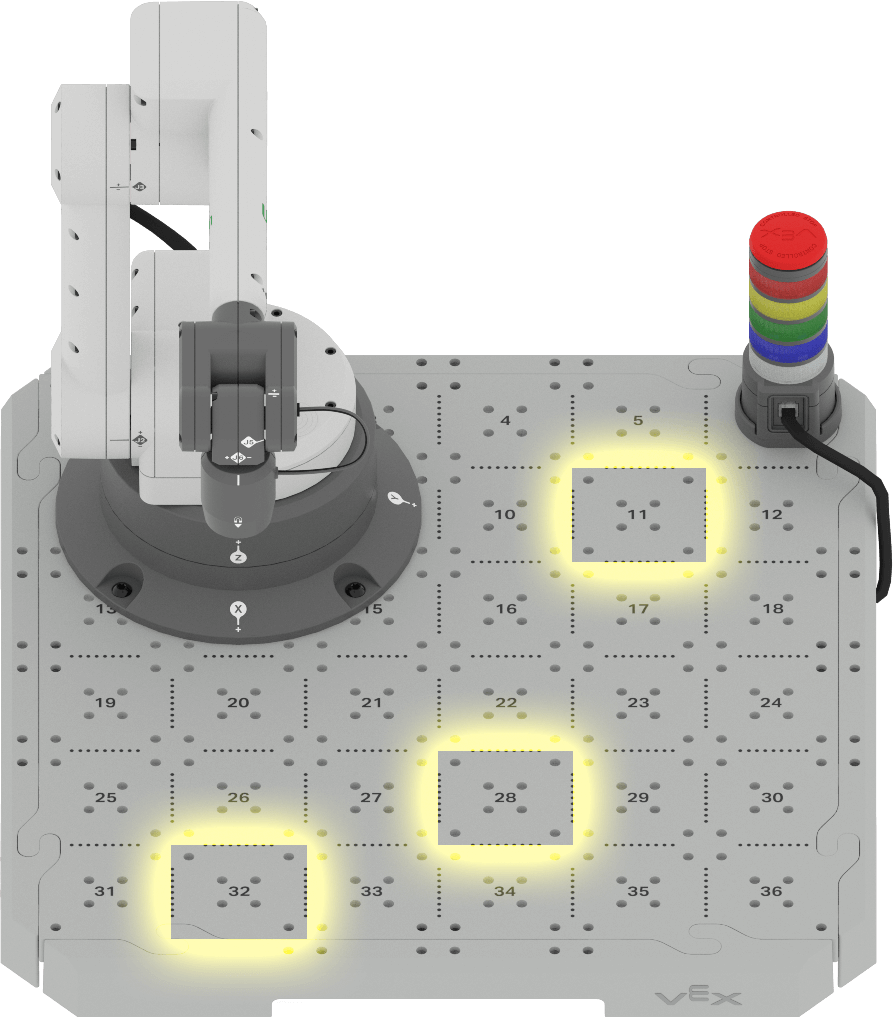
इस पाठ के अंत में, आप कार्टेशियन निर्देशांक प्रणाली और 6-अक्षीय भुजा के साथ इसके संबंध की अपनी समझ का उपयोग करके तीन सीटीई टाइल स्थानों के निर्देशांक का अनुमान लगाएंगे।
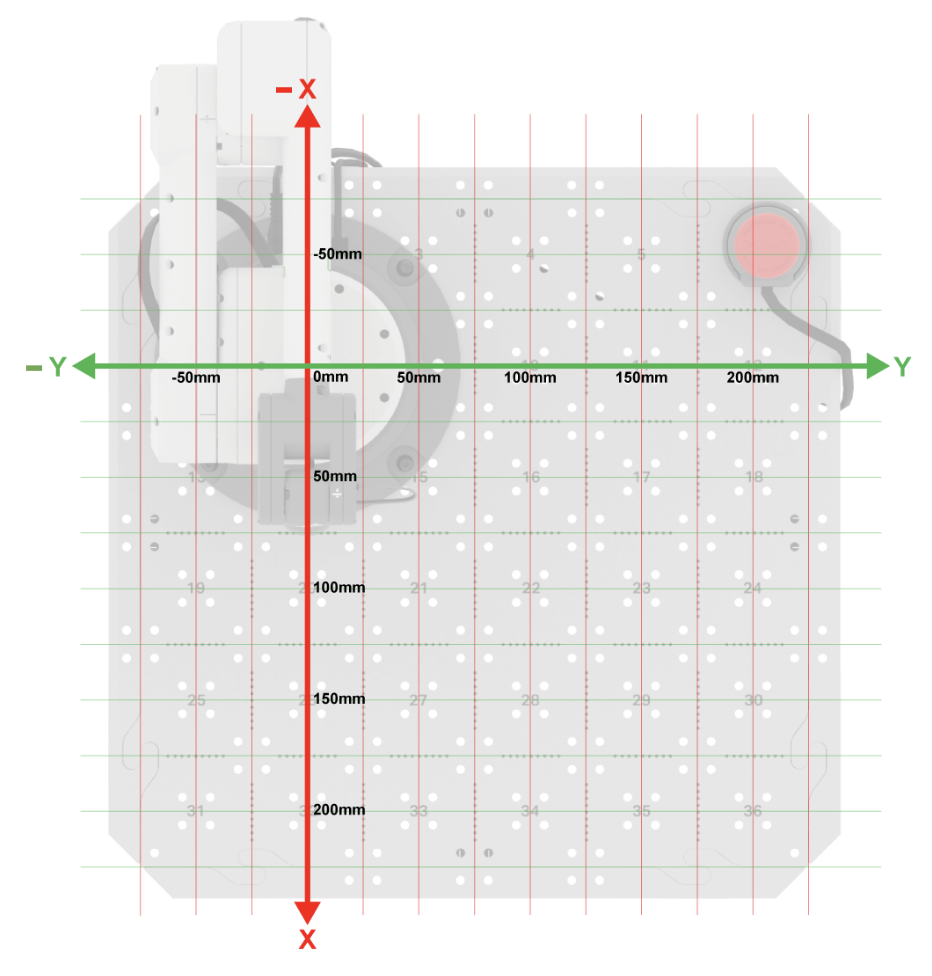
कार्टेशियन निर्देशांक प्रणाली
अंतरिक्ष में 6-एक्सिस आर्म को स्थानांतरित करने के लिए, हमें एक सामान्य संदर्भ फ्रेम की आवश्यकता होती है ताकि 6-एक्सिस आर्म वांछित स्थान पर जा सके। 6-एक्सिस आर्म, कार्टेशियन कोऑर्डिनेट सिस्टम का उपयोग करके यह निर्धारित करता है कि 6-एक्सिस आर्म का अंतिम सिरा कहाँ स्थित है।
X, Y और Z अक्ष
एक निर्देशांक प्रणाली मूल्यों की एक गणितीय ग्रिड होती है। विभिन्न प्रकार की समन्वय प्रणालियाँ होती हैं, लेकिन 6-अक्षीय भुजा के साथ कार्टेशियन समन्वय प्रणाली का उपयोग किया जाता है। इसे 3डी (आयामी) प्रणाली के रूप में भी जाना जाता है, क्योंकि इसके तीन आयाम x, y और z अक्ष हैं।
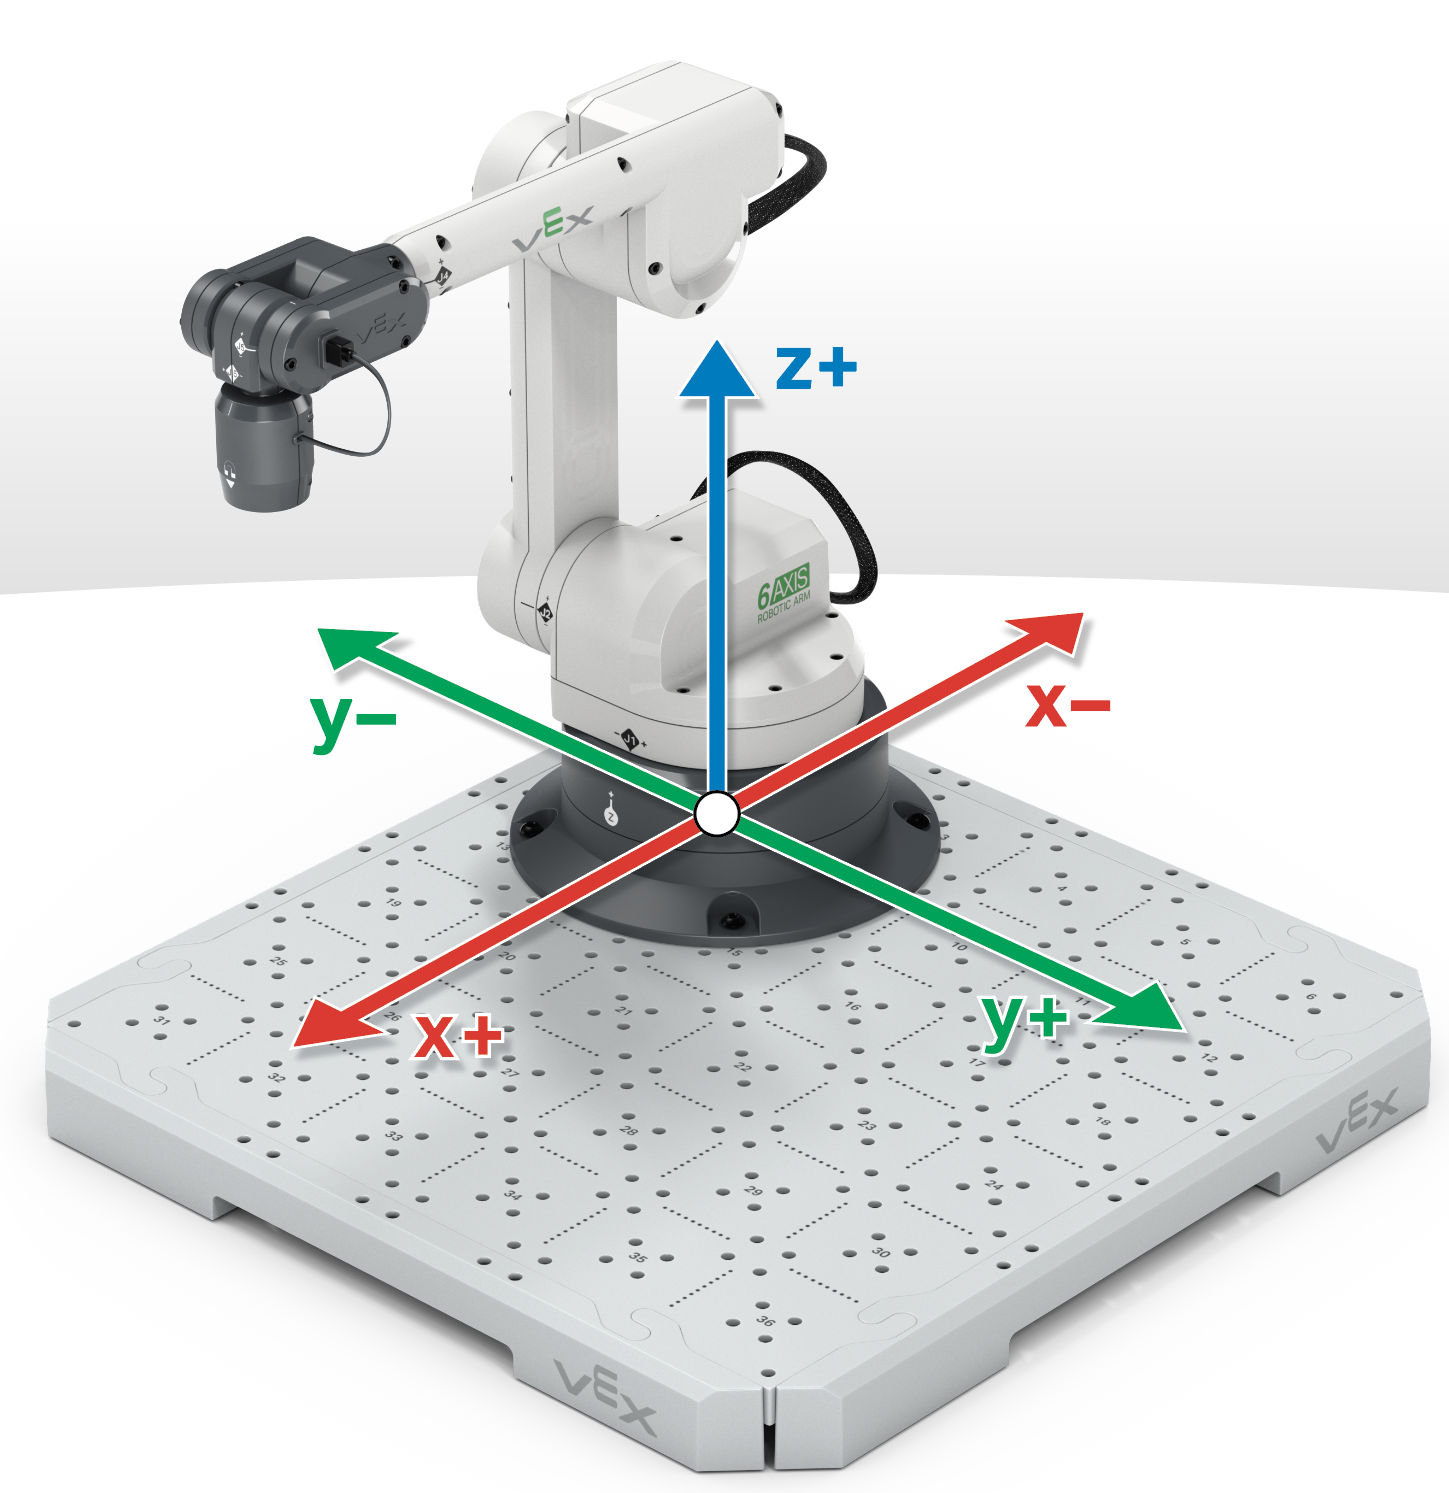
इस एनिमेशन में दिखाए अनुसार, 6-एक्सिस आर्म को आधार की ओर (सिकुड़ा हुआ) और आधार से दूर (विस्तारित) ले जाकर x-अक्ष को प्रदर्शित किया जा सकता है।
इस एनिमेशन में दिखाए अनुसार, 6-एक्सिस आर्म को आधार के बाईं और दाईं ओर ले जाकर y-अक्ष को प्रदर्शित किया जा सकता है।
इस एनिमेशन में दिखाए अनुसार, 6-एक्सिस आर्म को टाइल की ओर नीचे और फिर टाइल से दूर ऊपर की ओर ले जाकर जेड-अक्ष को प्रदर्शित किया जा सकता है।
निर्देशांकों का अनुमान लगाना
(x, y, z) निर्देशांक, (0, 0, 0) निर्देशांक से, जिसे मूल बिंदु भी कहा जाता है, 6-अक्षीय भुजा के अंत तक की दूरी से निर्धारित होता है, जिसे टूल सेंटर पॉइंट (TCP) कहा जाता है।
मूल बिंदु या (0, 0, 0) वह स्थान है जहाँ से सभी मान प्रारंभ होते हैं। 6-एक्सिस आर्म पर स्थित (0, 0, 0) बिंदु आधार के केंद्र में स्थित है।
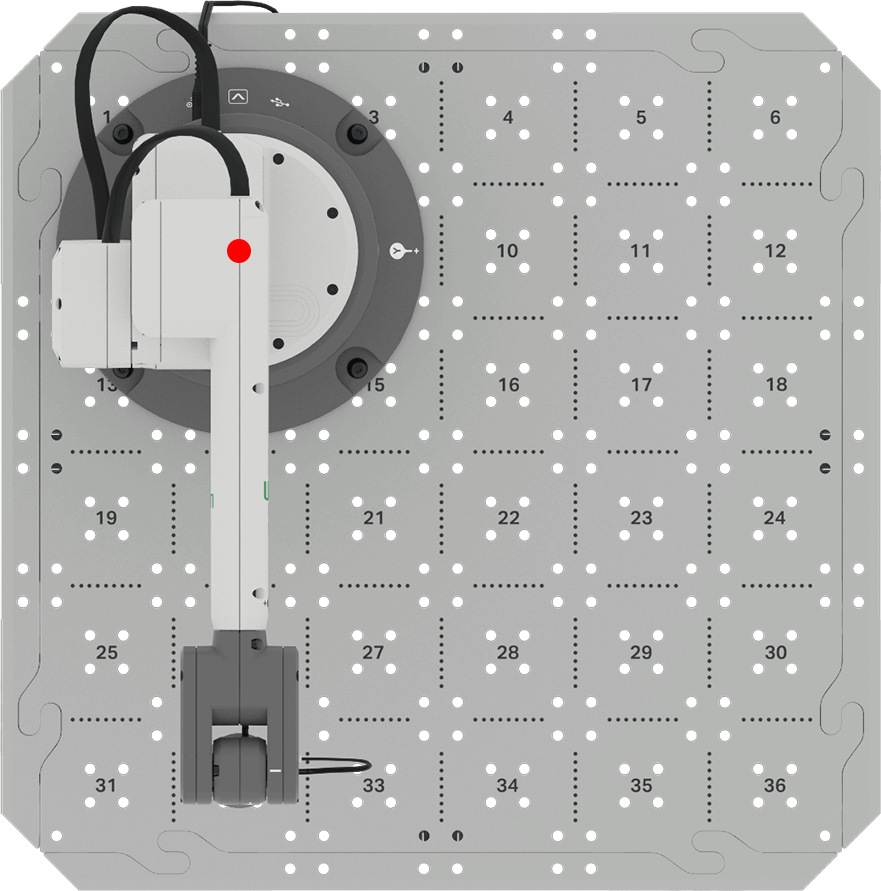
6-एक्सिस आर्म के अंतिम सिरे को टूल सेंटर पॉइंट (TCP) के नाम से जाना जाता है।
इस चित्र में दिखाए गए 6-एक्सिस आर्म के लिए, टीसीपी मैग्नेट पिकअप टूल के अंत में स्थित है।
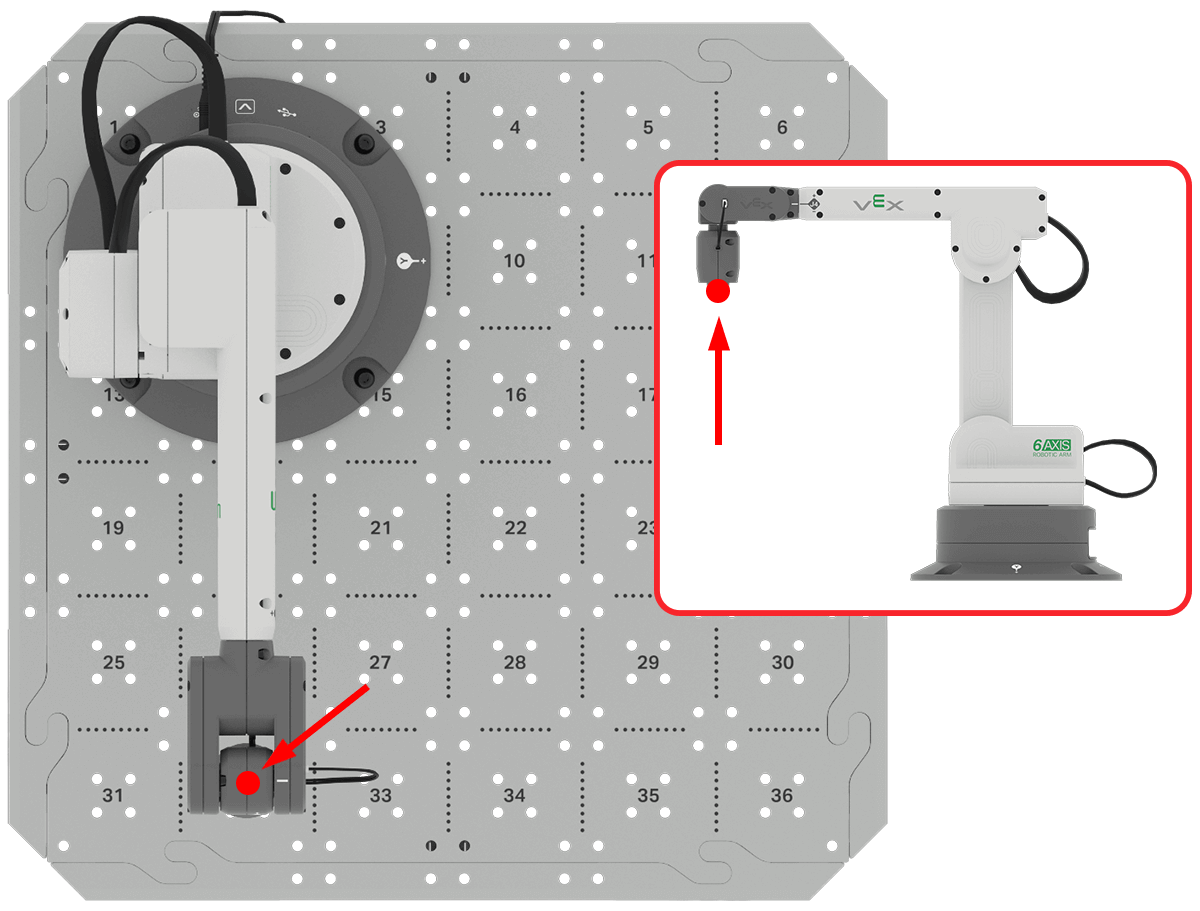
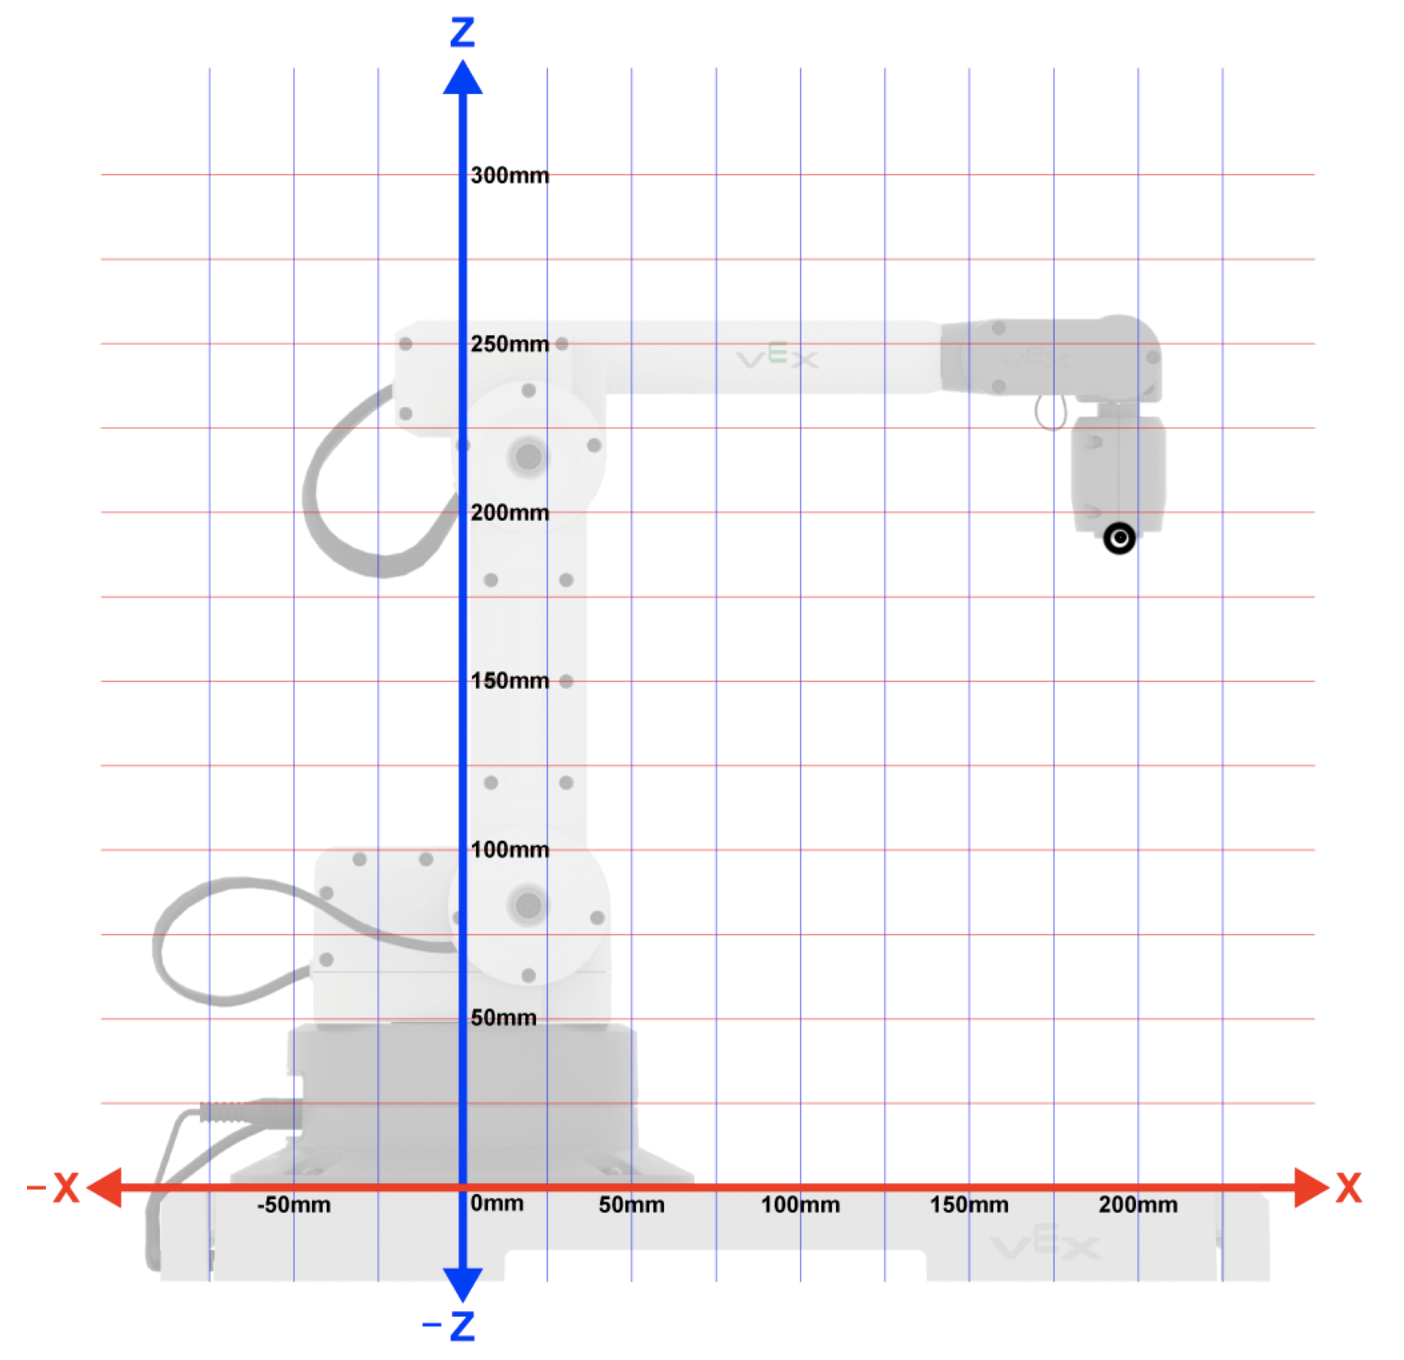
आप यहां दी गई छवि का उपयोग 6-अक्षीय भुजा के x और y-निर्देशांक निर्धारित करने में सहायता के लिए कर सकते हैं। नीचे दी गई ग्रिड में जेड-अक्ष को दर्शाया जाएगा।
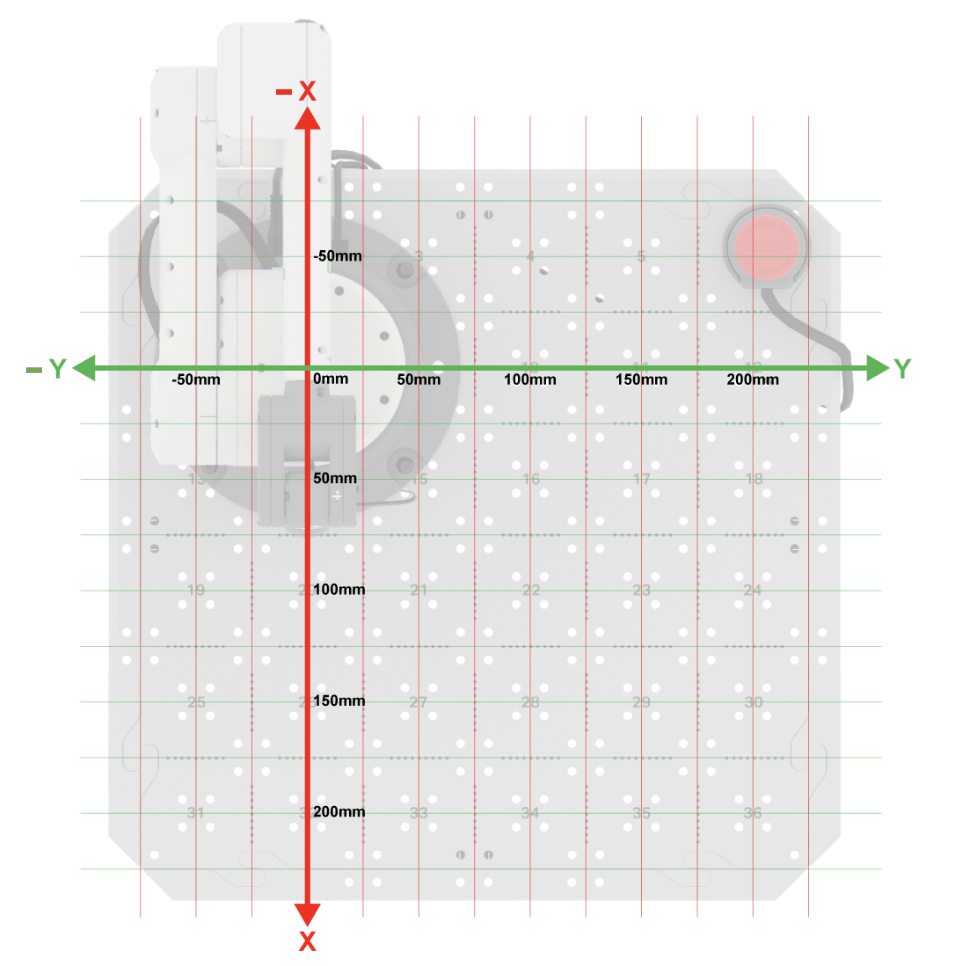
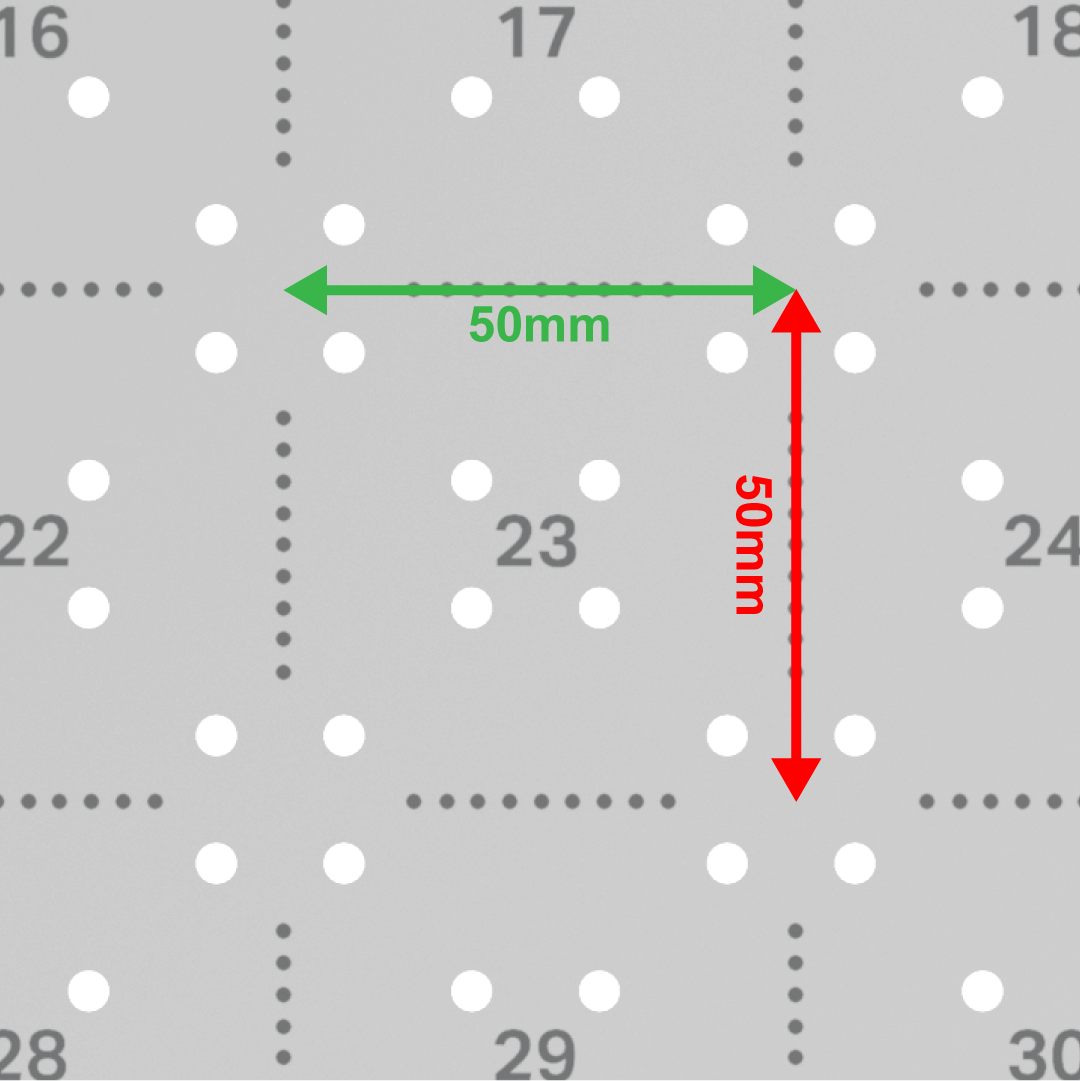
टाइल पर बने प्रत्येक वर्ग का माप 50 मिमी x 50 मिमी है।
टाइल से टीसीपी तक की दूरी निर्धारित करके जेड-अक्ष का मान प्राप्त किया जा सकता है।
इस उदाहरण में, निर्देशांक ग्रिड का उपयोग करके टीसीपी के जेड-मान का अनुमान 200 मिमी से थोड़ा कम लगाया जा सकता है।
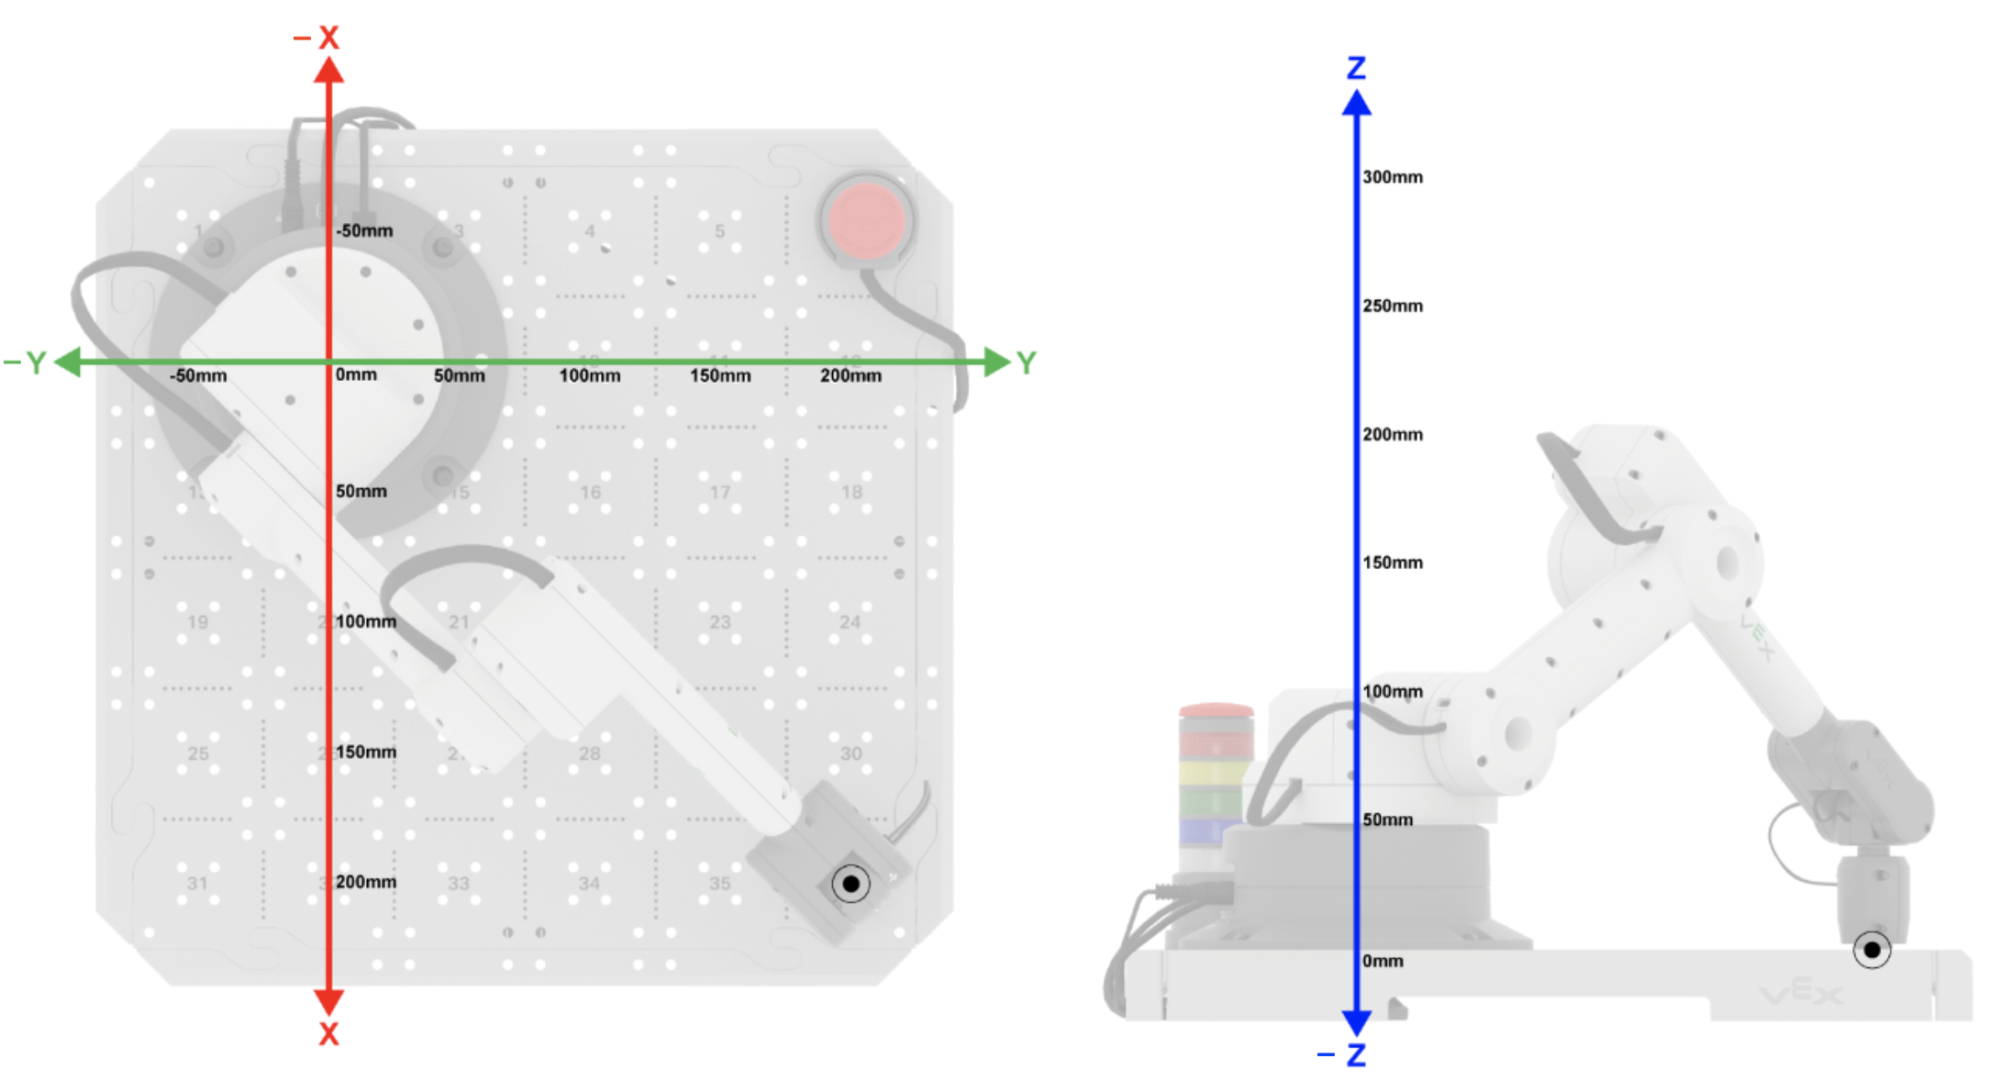
(x, y, z) निर्देशांक तीनों अक्षों के अनुदिश मूल बिंदु से टीसीपी तक की दूरी (मिलीमीटर में) द्वारा निर्धारित किया जाता है।
इस उदाहरण में, (x, y, z) निर्देशांक (200, 200, 0) होगा क्योंकि TCP मूल बिंदु से x-अक्ष में 200 मिमी, y-अक्ष में मूल बिंदु से 200 मिमी और z-अक्ष में मूल बिंदु से 0 मिमी दूर है।
गतिविधि
इस पाठ में पहले हमने कार्टेशियन निर्देशांक प्रणाली और मूल बिंदु से टीसीपी तक की दूरी के आधार पर निर्देशांक निर्धारित करने के तरीके पर चर्चा की थी। इस गतिविधि में, आप तीन टाइल स्थानों के निर्देशांक निर्धारित करेंगे।
- निम्नलिखित टाइल स्थानों के (x, y, z) निर्देशांकों का अनुमान लगाइए। मान लीजिए कि 6-अक्षीय भुजा प्रत्येक टाइल स्थान को स्पर्श कर रही है और z-निर्देशांक 0 मिमी है।
- टाइल स्थान 11
- टाइल स्थान 32
- टाइल स्थान 28
- इन निर्देशांकों को अपनी इंजीनियरिंग नोटबुक में लिख लें। आपने प्रत्येक निर्देशांक का निर्धारण कैसे किया, यह स्पष्ट कीजिए।
अपनी समझ की जाँच करें
अगला पाठ शुरू करने से पहले, यह सुनिश्चित कर लें कि आपने इस पाठ में शामिल अवधारणाओं को समझ लिया है। इसके लिए, नीचे दिए गए दस्तावेज़ में दिए गए प्रश्नों के उत्तर अपनी इंजीनियरिंग नोटबुक में लिखें।
अपनी समझ की जाँच करें प्रश्न > (गूगल डॉक / .docx / .pdf)
मैनुअल मूवमेंट का उपयोग करके निर्देशांक एकत्र करना सीखने के लिए अगला > चुनें।