
Pelajaran 3: Sistem Koordinat Lengan 6-Axis
Dalam pelajaran ini, Anda akan mempelajari tentang sistem koordinat Kartesius yang digunakan pada Lengan Robot 6-Axis.
Di akhir Pelajaran ini, Anda akan menggunakan pemahaman Anda tentang sistem koordinat Kartesius dan hubungannya dengan Lengan 6-Axis untuk memperkirakan koordinat tiga lokasi Ubin CTE.
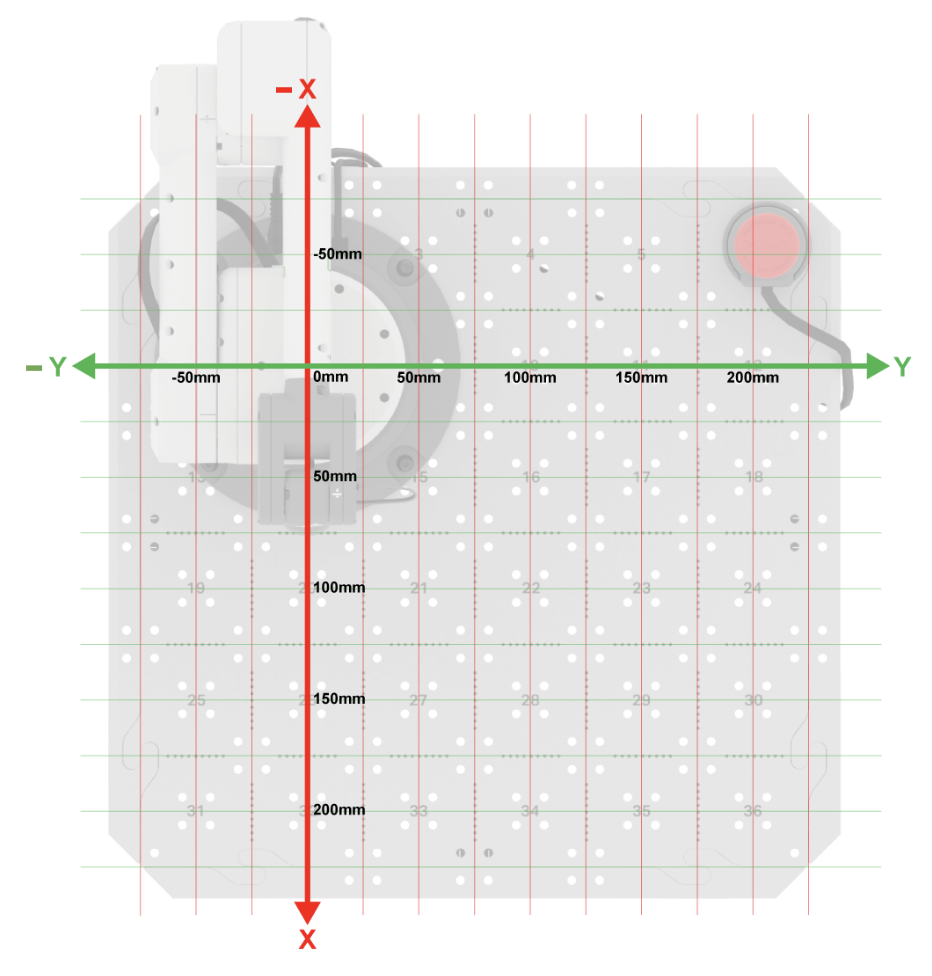
Sistem Koordinat Kartesius
Untuk menggerakkan Lengan 6-Axis di ruang angkasa, kita perlu memiliki kerangka acuan yang sama agar Lengan 6-Axis dapat bergerak ke lokasi yang diinginkan. Lengan 6-Axis menggunakan sistem koordinat Kartesius untuk menentukan letak ujung Lengan 6-Axis tersebut.
Sumbu X, Y, dan Z
Sistem koordinat adalah kisi nilai matematis. Terdapat berbagai jenis sistem koordinat, tetapi sistem koordinat Kartesius digunakan dengan Lengan 6-Axis. Ini juga dikenal sebagai sistem 3D (Dimensional), karena tiga dimensinya adalah sumbu x, y, dan z.
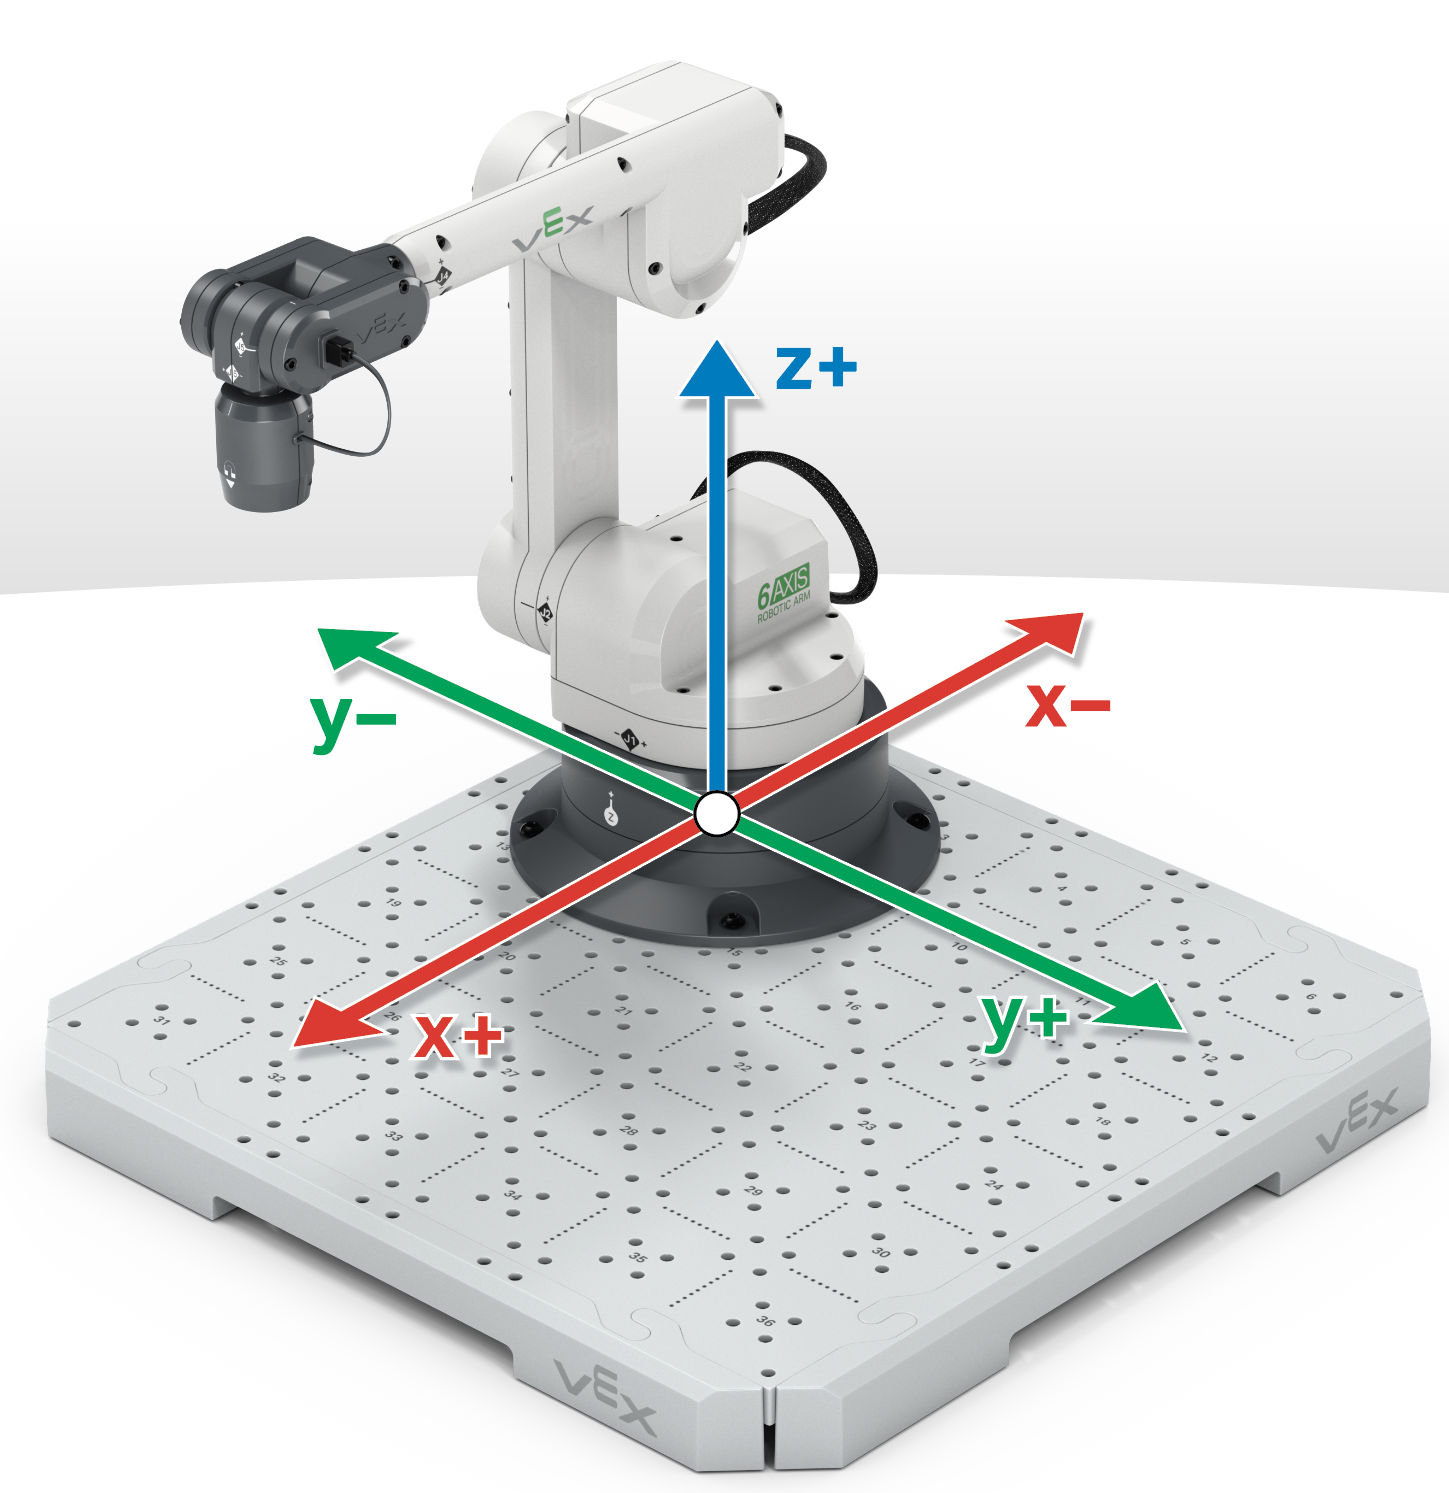
Sumbu x dapat ditunjukkan dengan menggerakkan Lengan 6-Axis ke arah alas (ditarik) dan menjauh dari alas (diperpanjang), seperti yang ditunjukkan dalam animasi ini.
Sumbu y dapat ditunjukkan dengan menggerakkan Lengan 6-Sumbu ke kiri dan kanan dari alas, seperti yang ditunjukkan dalam animasi ini.
Sumbu z dapat didemonstrasikan dengan menggerakkan Lengan 6-Axis ke bawah menuju Tile lalu ke atas menjauh dari Tile, seperti yang ditunjukkan dalam animasi ini.
Memperkirakan Koordinat
Koordinat (x, y, z) ditentukan oleh jarak dari koordinat (0, 0, 0), yang juga disebut titik asal, ke ujung Lengan 6-Axis, yang disebut Titik Pusat Alat (TCP).
Titik asal atau (0, 0, 0) adalah lokasi tempat semua nilai dimulai. Titik (0, 0, 0) pada Lengan 6-Axis terletak di tengah alas.
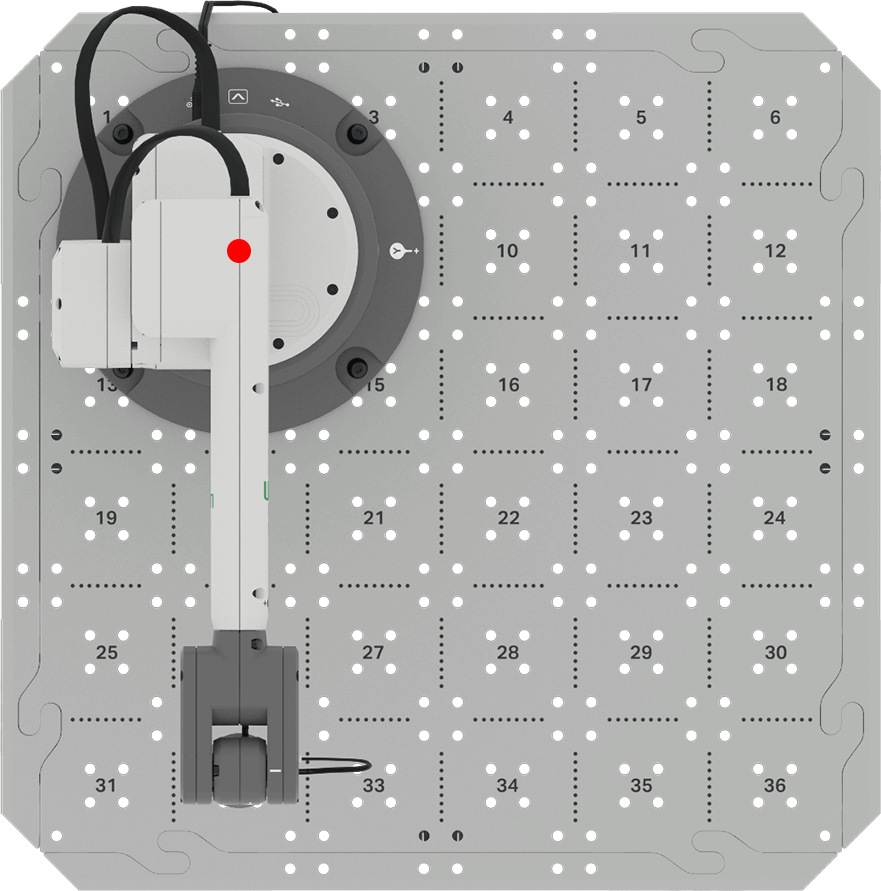
Ujung dari Lengan 6-Axis dikenal sebagai Titik Pusat Alat (Tool Center Point/TCP).
Untuk Lengan 6-Axis pada gambar ini, TCP berada di ujung Alat Pengambilan Magnet.
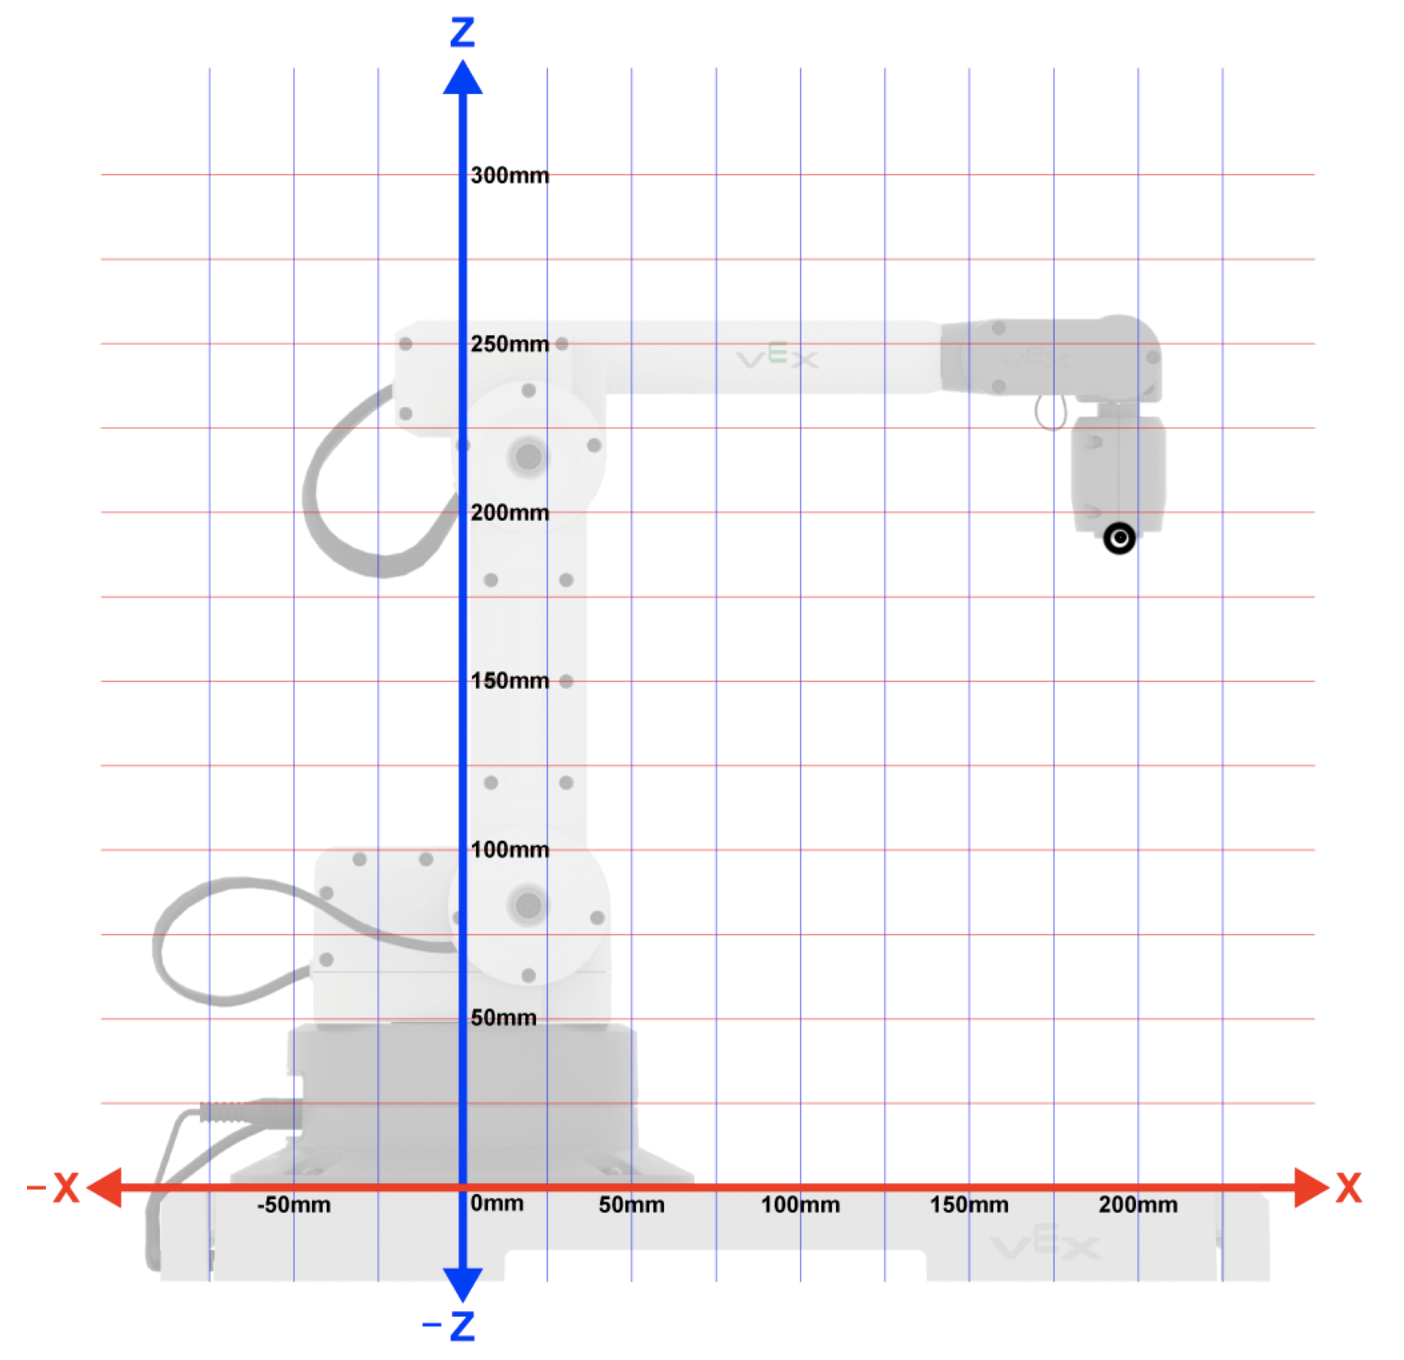
Anda dapat menggunakan gambar di sini untuk membantu menentukan koordinat x dan y dari Lengan 6-Axis. Sumbu z akan ditampilkan dalam grid berikut.
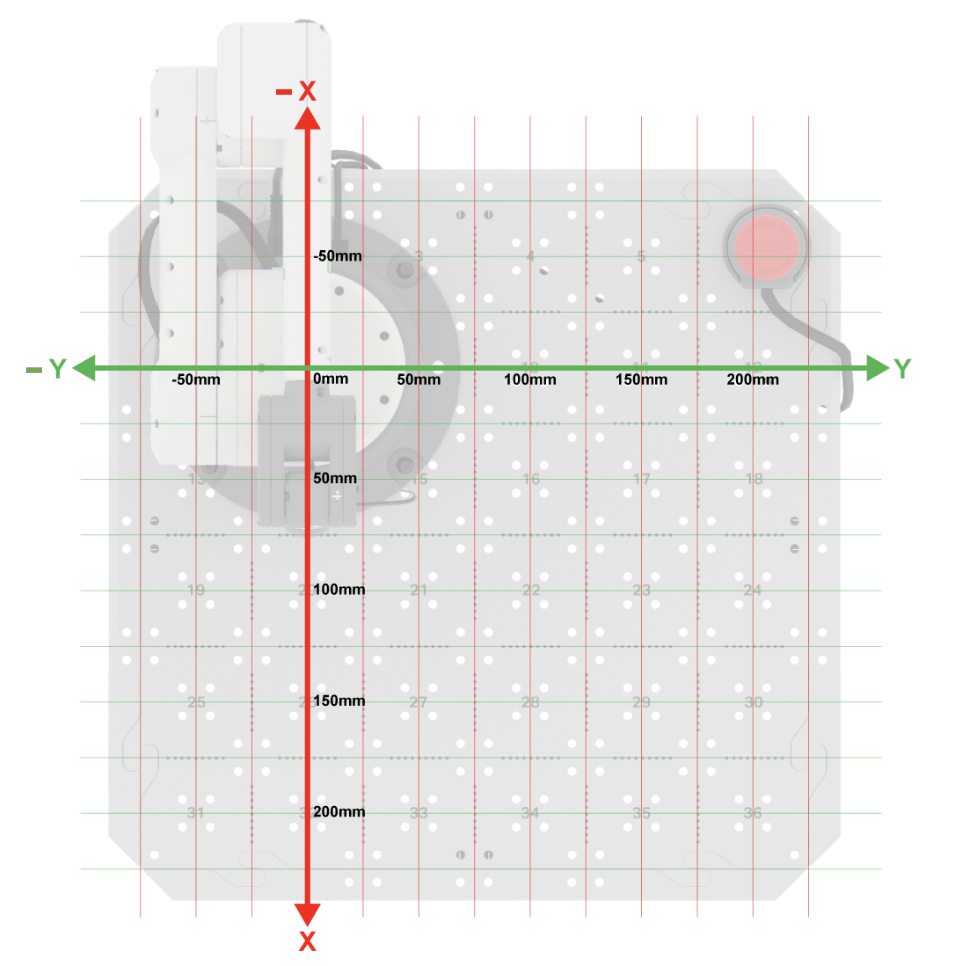
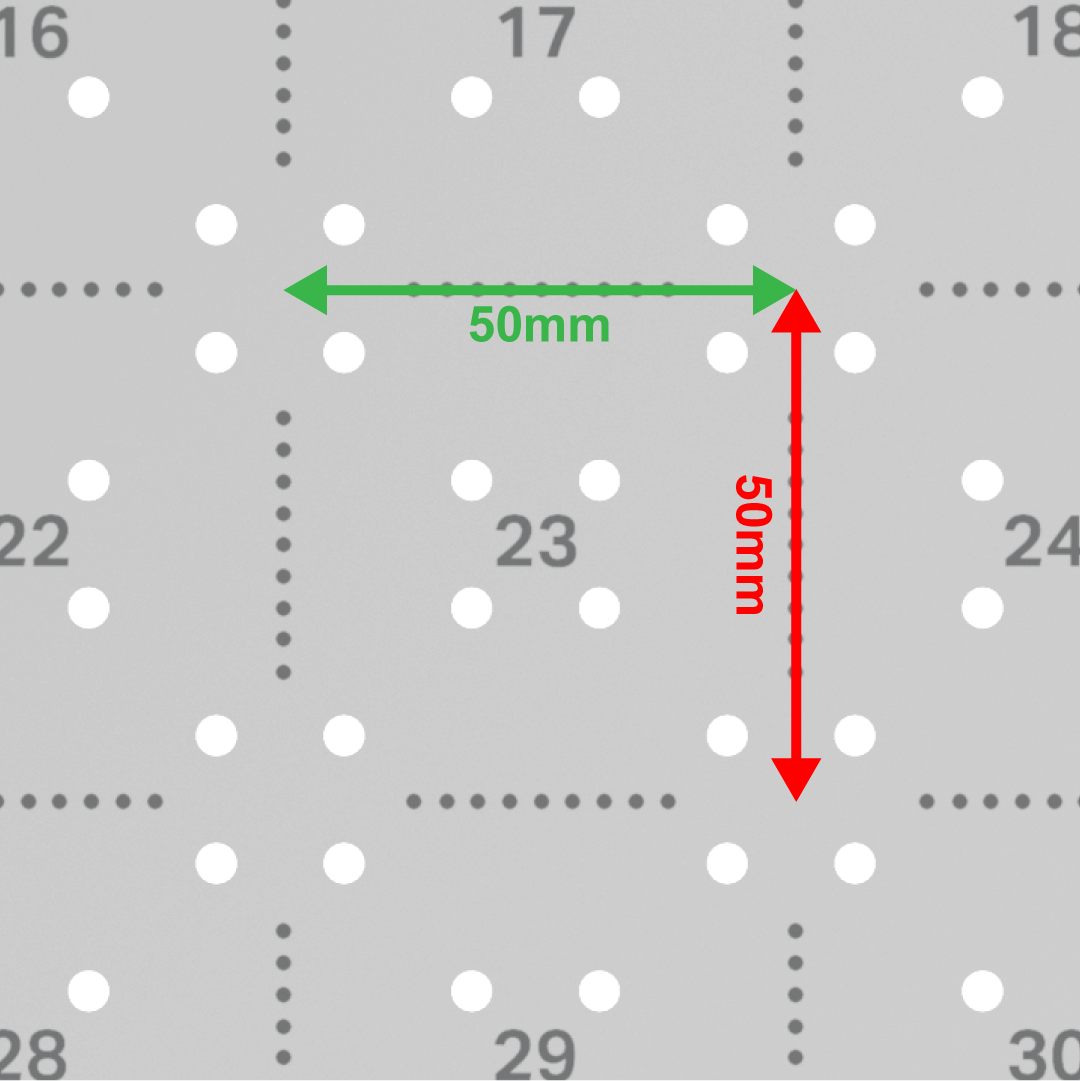
Ukuran setiap kotak pada ubin tersebut adalah 50mm x 50mm.
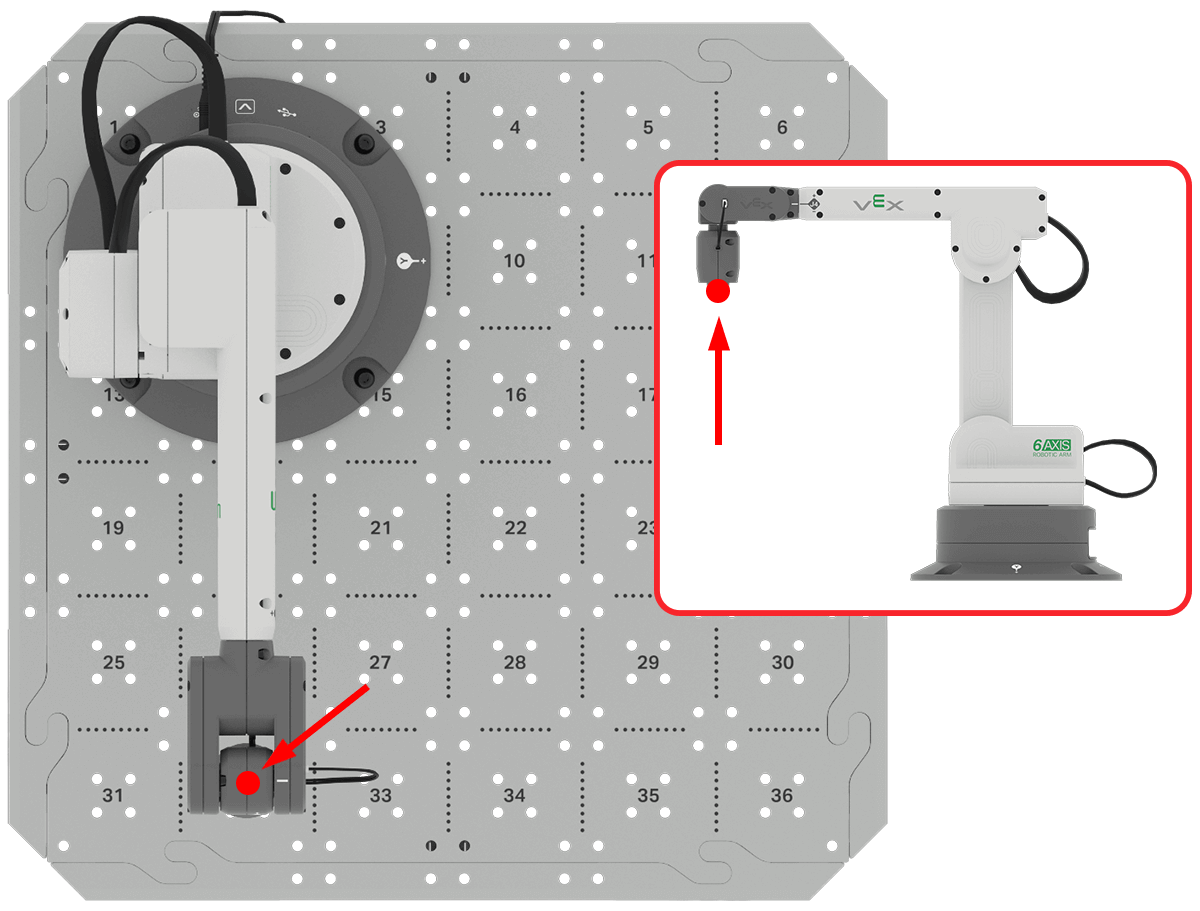
Pengumpulan nilai sumbu z dapat dilakukan dengan menentukan jarak dari Tile ke TCP.
Dalam contoh ini, nilai z dari TCP dapat diperkirakan sedikit di bawah 200 mm menggunakan grid koordinat.
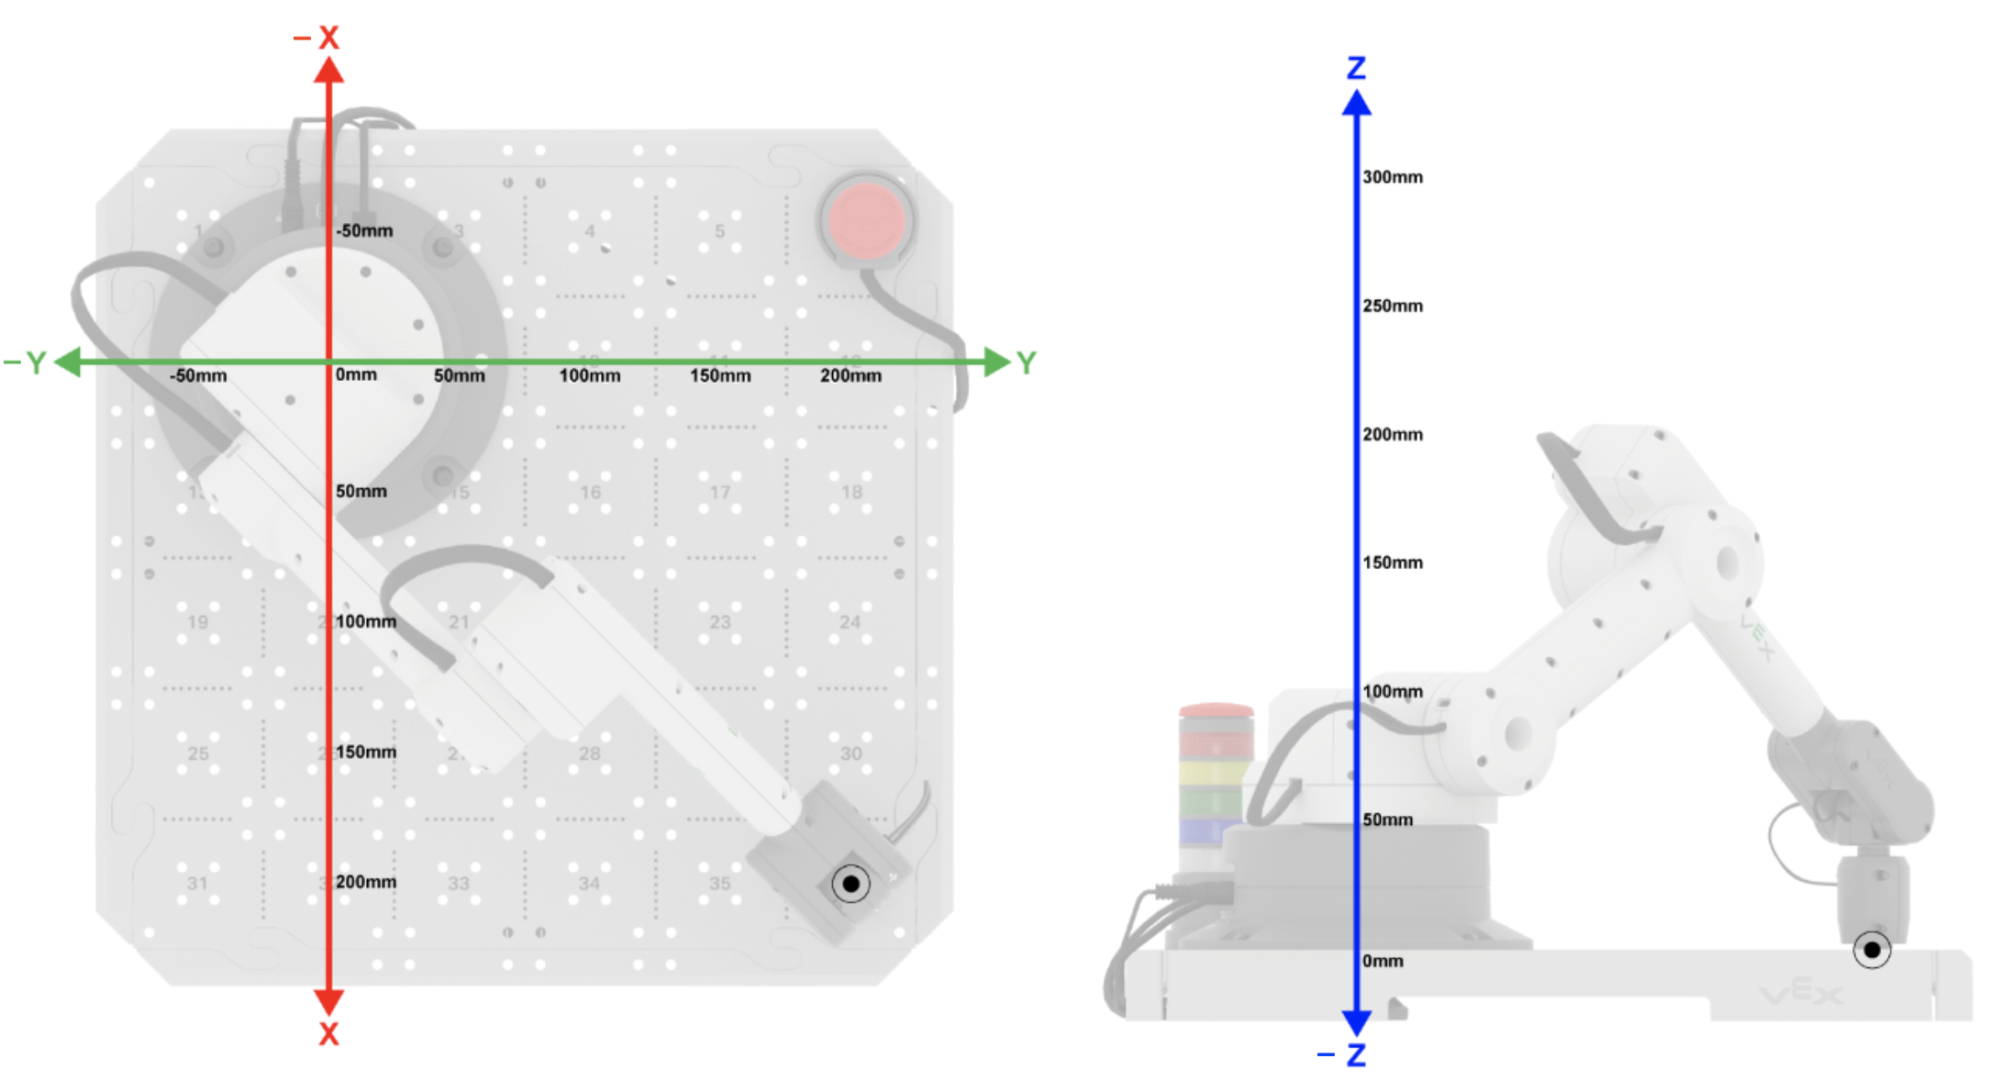
Koordinat (x, y, z) ditentukan oleh jarak (dalam milimeter) dari titik asal ke TCP di sepanjang ketiga sumbu.
Dalam contoh ini, koordinat (x, y, z) adalah (200, 200, 0) karena TCP berjarak 200 mm dari titik asal pada sumbu x, 200 mm dari titik asal pada sumbu y, dan 0 mm dari titik asal pada sumbu z.
Aktivitas
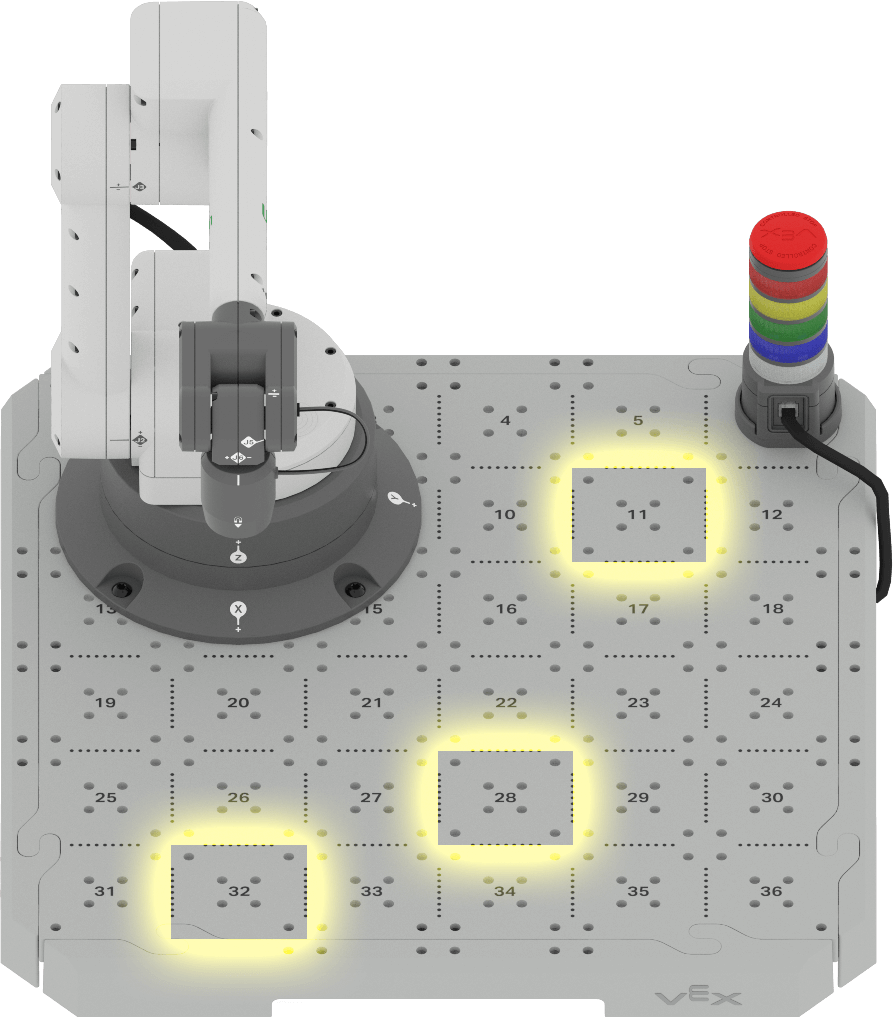
Sebelumnya dalam Pelajaran ini, kita telah membahas sistem koordinat Kartesius dan cara menentukan koordinat berdasarkan jarak dari titik asal ke TCP. Dalam aktivitas ini, Anda akan menentukan koordinat dari tiga lokasi Tile.
- Perkirakan koordinat (x, y, z) dari lokasi Tile berikut. Asumsikan bahwa Lengan 6-Axis menyentuh setiap lokasi Ubin dan koordinat z adalah 0 mm.
- Lokasi ubin 11
- Lokasi ubin 32
- Lokasi ubin 28
- Catat koordinat ini di buku catatan teknik Anda. Jelaskan bagaimana Anda menentukan setiap koordinat.
Periksa Pemahaman Anda
Sebelum memulai Pelajaran berikutnya, pastikan Anda memahami konsep-konsep yang dibahas dalam Pelajaran ini dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Periksa Pemahaman Anda pertanyaan > (Google Doc / .docx / .pdf)
Pilih Berikutnya > untuk mempelajari cara mengumpulkan koordinat menggunakan gerakan manual.