
पाठ 5: जेड-अक्ष के अनुदिश स्वायत्त गति
पिछले पाठों में, आपने 6-एक्सिस रोबोटिक आर्म को इन दो अक्षों के साथ गति करने के लिए कोड करके x और y अक्षों का अन्वेषण किया।
इस पाठ में, आप जेड-अक्ष के बारे में जानेंगे और यह सीखेंगे कि 6-अक्षीय भुजा को इस तीसरे अक्ष के साथ गति करने के लिए कैसे कोड किया जाए।
इस पाठ के अंत तक, आप 6-एक्सिस आर्म को जेड-एक्सिस के साथ-साथ एक ही समय में कई एक्सिस में बदलाव के साथ गति करने के लिए कोड कर सकेंगे।
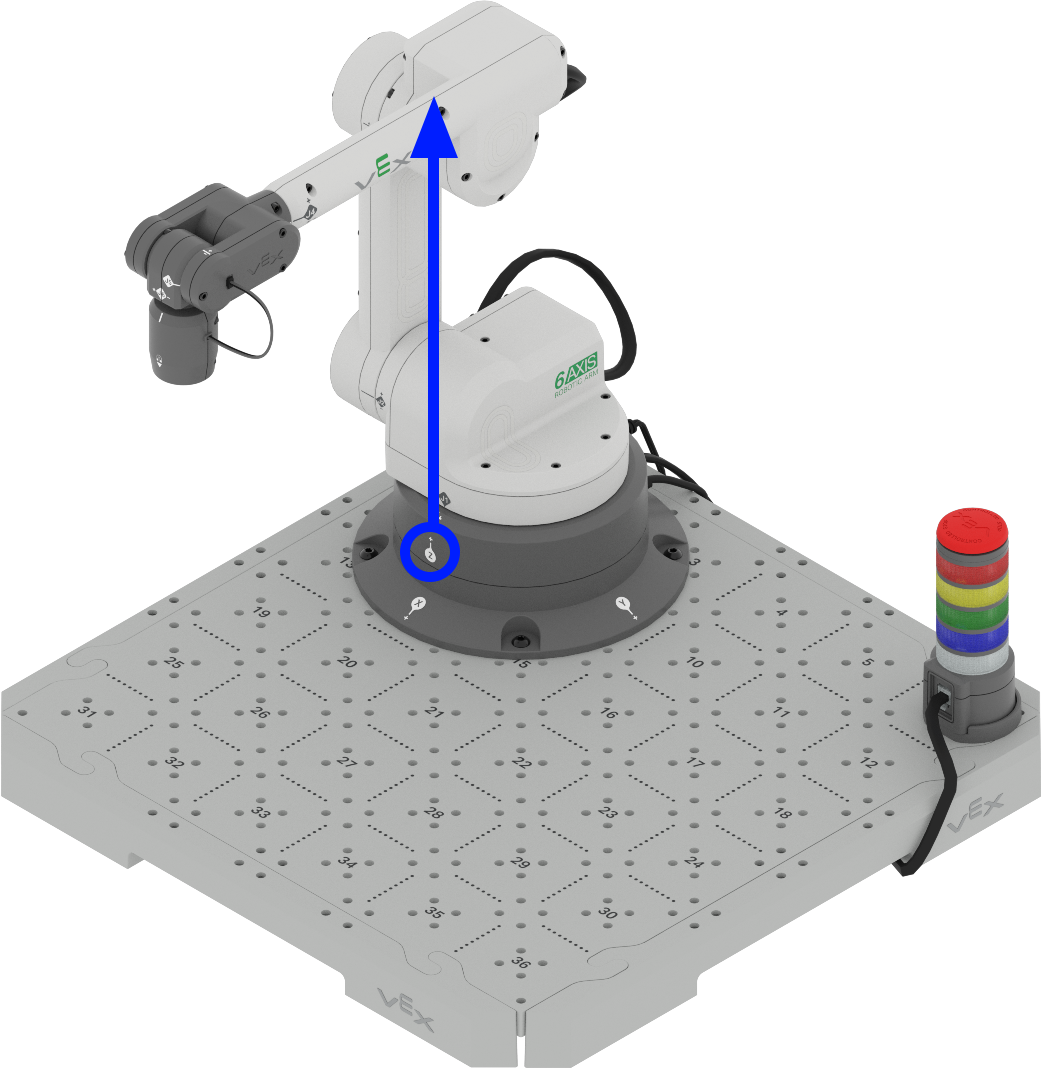
जेड-अक्ष का परिचय
कार्टेशियन निर्देशांक प्रणाली में, z-अक्ष ऊर्ध्वाधर गति या ऊंचाई का प्रतिनिधित्व करता है।
एक्स और वाई अक्षों के विपरीत, जो आमतौर पर क्षैतिज गतियों (बाएं-दाएं और आगे-पीछे) के अनुरूप होते हैं, जेड अक्ष दोनों के लंबवत होता है, और जैसा कि इस वीडियो में दिखाया गया है, यह ऊपर और नीचे की ओर गति करता है। औद्योगिक परिवेश में, यह ऊर्ध्वाधर अक्ष उन कार्यों के लिए महत्वपूर्ण है जिनमें विभिन्न ऊंचाइयों पर सामान उठाना, नीचे रखना या उस तक पहुंचना आवश्यक होता है।
6-एक्सिस आर्म के मामले में, जेड-एक्सिस यह नियंत्रित करता है कि आर्म कितनी ऊंचाई या नीचे तक फैलता है। जेड-अक्ष के साथ सटीक गति करना इस आर्म के लिए लक्ष्यों तक सटीक रूप से पहुंचने, बाधाओं से बचने और इस वीडियो में दिखाए गए अनुसार नाजुक कार्यों को करने के लिए महत्वपूर्ण है।
विनिर्माण में, रोबोट अक्सर कन्वेयर बेल्ट पर घटकों को रखने, वस्तुओं को ढेर करने या ऊर्ध्वाधर गति की आवश्यकता वाले असेंबली कार्यों को करने के लिए जेड-अक्ष का उपयोग करते हैं। गोदामों में, रोबोटिक सिस्टम विभिन्न शेल्फ स्तरों पर वस्तुओं को निकालने या रखने के लिए जेड-अक्ष का उपयोग करते हैं।
VEXcode में गतिविधियों को कोड करते समय, आपको उन कार्यों के लिए z-अक्ष पर विचार करने की आवश्यकता होगी जिनमें 6-एक्सिस आर्म को ऊपर या नीचे उठाना शामिल है, जैसा कि इस वीडियो में दिखाया गया है। इससे पाठ 3 और 4 में देखे गए x और y अक्षों तक सीमित गतिविधियों की तुलना में जटिलता की एक अतिरिक्त परत जुड़ जाती है।
इस वीडियो क्लिप में, 6-एक्सिस आर्म सुरक्षित स्थिति से शुरू होता है, फिर टाइल स्थान 18 पर डिस्क को उठाने के लिए आगे बढ़ता है। यह z-अक्ष पर नीचे की ओर गति करके डिस्क से जुड़ता है, फिर डिस्क को z-अक्ष के साथ ऊपर उठाता है, ताकि यह टाइल पर मौजूद अन्य डिस्क के ऊपर सुरक्षित रूप से चल सके। इसके बाद 6-एक्सिस आर्म टाइल लोकेशन 33 के ऊपर से गुजरता है, और डिस्क को उसके नए स्थान पर सुरक्षित रूप से छोड़ने के लिए जेड-एक्सिस पर नीचे की ओर बढ़ता है।
Z-अक्ष के अनुदिश 6-अक्षीय भुजा की कोडिंग करना
जेड-अक्ष का उपयोग उसी तरह किया जा सकता है जैसे आपने पिछले पाठों में एक्स और वाई-अक्ष के साथ गति को कोड किया था। 6-एक्सिस आर्म को जेड-एक्सिस के अनुदिश गति करने के लिए कोड करने हेतु नीचे दिए गए चरणों का पालन करें।
पाठ 4 से सहेजे गए अपने प्रोजेक्ट को खोलें। प्रोजेक्ट का नाम बदलें z मान बदलेंऔर इसे अपने डिवाइस पर सेव करें।
दो ब्लॉक के मानों को बदलकर उन्हें निर्देशांकों पर ले जाएं। ध्यान रखें कि निर्देशांकों को (x, y, z) के रूप में लिखा जाता है।
- (100, 0, 50)
- (100, 0, 200)
आपको क्या लगता है कि इससे 6-एक्सिस आर्म पर क्या प्रभाव पड़ेगा? अपनी भविष्यवाणी को अपनी इंजीनियरिंग नोटबुक में लिख लें।

सुनिश्चित करें कि 6-एक्सिस आर्म VEXcode से जुड़ा हुआ है। प्रोजेक्ट चलाएँ।
6-एक्सिस आर्म को ध्यानपूर्वक देखें क्योंकि यह जेड-अक्ष के अनुदिश गति करता है। ध्यान दें कि 6-एक्सिस आर्म सुरक्षित स्थिति (120, 0, 100) पर जाकर शुरू होगा, फिर प्रोजेक्ट में ब्लॉक को निष्पादित करेगा।
6-एक्सिस आर्म के चलना बंद हो जाने पर प्रोजेक्ट को रोक दें।
अपनी इंजीनियरिंग नोटबुक में अपने अवलोकन दर्ज करें। इस प्रोजेक्ट में 6-एक्सिस आर्म कैसे चला? क्या यह आपके अनुमान से मिलता-जुलता है या उससे भिन्न है? क्यों?
ध्यान दें कि जब z-मान बदला जाता है, तो 6-एक्सिस आर्म z-अक्ष के साथ फैलता और सिकुड़ता है, जैसा कि इस एनीमेशन में दिखाया गया है।
इस प्रोजेक्ट में आपके 6-एक्सिस आर्म की गति की तुलना में यह कैसा है?
आपकी जानकारी के लिए
आप मूव टू पोजीशन ब्लॉक में (x, y, z) निर्देशांक डालकर एक साथ कई अक्षों के साथ गति को भी संयोजित कर सकते हैं।
किसी स्थान के विशिष्ट (x, y, z) निर्देशांक ज्ञात करने के लिए, आप VEXcode EXP में मॉनिटर कंसोल का उपयोग कर सकते हैं। कंसोल खोलने के लिए, टूलबार के ऊपरी दाएं कोने में स्थित मॉनिटर कंसोल आइकन का चयन करें।
मॉनिटर कंसोल खुलेगा और आपको एंड इफेक्टर के वर्तमान x, y और z मानों सहित डेटा दिखाएगा और यह भी बताएगा कि सिग्नल टॉवर दबाया जा रहा है या नहीं। ध्यान दें कि जैसे ही आप 6-एक्सिस आर्म को मैन्युअल रूप से हिलाते हैं, मॉनिटर कंसोल के मान वास्तविक समय में अपडेट हो जाएंगे, जैसा कि नीचे दिए गए वीडियो में दिखाया गया है।
गतिविधि
अब जबकि आपने 6-एक्सिस आर्म को जेड-एक्सिस के साथ गति करने के लिए कोड करना सीख लिया है, तो आप इन कौशलों का अभ्यास करेंगे। इस गतिविधि में, आप 6-एक्सिस आर्म को z-अक्ष के अनुदिश गति करने के लिए कोड करेंगे ताकि 6-एक्सिस आर्म द्वारा गति की जा सकने वाली न्यूनतम और अधिकतम z-मान ज्ञात किए जा सकें।
- 6-एक्सिस आर्म के न्यूनतम और अधिकतम z-मानों का अनुमान लगाइए जिन तक यह गति कर सकता है। अनुमानित मानों को अपनी इंजीनियरिंग नोटबुक में दर्ज करें।
- ऊपर दिए गए प्रोजेक्ट का उपयोग करते हुए, से स्थितिपर ले जाने वाले ब्लॉक में z-मानों को अपने अनुमानित मानों में बदलें।
- अपनी भविष्यवाणियों का परीक्षण करने के लिए अपना प्रोजेक्ट चलाएं। सुनिश्चित करें कि आपका 6-एक्सिस आर्म VEXcode से जुड़ा हुआ है।
- विभिन्न z-मानों का अनुमान लगाना और उनका परीक्षण करना जारी रखें। अपने प्रोजेक्ट का परीक्षण करते समय अपनी इंजीनियरिंग नोटबुक में अपनी भविष्यवाणियों और परिणामों को अवश्य दर्ज करें। आपको न्यूनतम और अधिकतम मान क्या मिलते हैं?
- अपने परिणामों की तुलना अन्य समूहों के मूल्यों से करें। क्या वे समान हैं या भिन्न? किस समूह में सबसे अधिक और सबसे कम मान हैं? उन मूल्यों का परीक्षण करें और आवश्यकता पड़ने पर अपने परिणामों को समायोजित करें।
अपनी समझ की जाँच करें
अगला पाठ शुरू करने से पहले, यह सुनिश्चित कर लें कि आपने इस पाठ की अवधारणाओं को समझ लिया है। इसके लिए नीचे दिए गए दस्तावेज़ में दिए गए प्रश्नों के उत्तर अपनी इंजीनियरिंग नोटबुक में लिखें।
अपनी समझ की जाँच करें प्रश्न > (गूगल डॉक / .docx / .pdf)
"Putting It All Together" गतिविधि में अपने कौशल को संयोजित करने के लिए अगला > चुनें।