
Pelajaran 3: Beberapa Titik Arah
Pada Pelajaran 2, Anda telah mempelajari cara menemukan titik arah (waypoint) untuk membuat jalur terkontrol bagi Lengan Robot 6-Axis agar dapat menghindari rintangan. Dalam pelajaran ini, Anda akan berlatih menemukan titik arah untuk menghindari berbagai rintangan. Di akhir pelajaran ini, Anda akan menggunakan titik arah yang telah Anda temukan untuk memprogram Lengan 6-Axis agar bergerak dan menggambar jalur di antara rintangan.

Beberapa Titik Arah
Dalam banyak situasi dan lingkungan industri, lengan robot perlu bergerak dan melewati berbagai rintangan. Anda dapat menggunakan strategi yang telah Anda pelajari sebelumnya untuk menemukan titik-titik arah ini. Untuk mempraktikkannya, ikuti langkah-langkah berikut.
Mulailah dengan menata ruang Anda dengan dua area "dilarang masuk" yang ditandai pada Lampiran Papan Tulis dengan spidol papan tulis. Ukuran benda-benda ini seharusnya kurang lebih sebesar kubus.
Gambarlah tata letak ini di buku catatan teknik Anda.

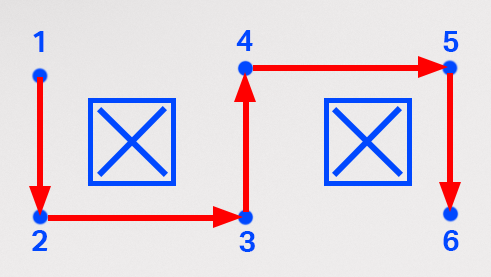
Lengan 6-Axis Anda perlu menggambar garis untuk mengikuti jalur yang disediakan di sini. Catat jalur tersebut di buku catatan teknik Anda.

Beri label setiap titik arah yang dibutuhkan di papan tulis Anda. Catat titik-titik penting ini di buku catatan teknik Anda.
Pada langkah selanjutnya, Anda perlu menentukan koordinat (x, y, z) dari setiap titik arah. Hal ini dapat dilakukan menggunakan rumus dari Pelajaran 2, atau Anda dapat menggunakan Konsol Monitor untuk mengumpulkan setiap koordinat ini.

Untuk Informasi Anda
Saat menggunakan rumus untuk menghitung koordinat titik arah yang tidak diketahui, arah pergerakan Lengan 6-Axis di sepanjang sumbu sangatlah penting. Jika Lengan 6-Axis bergerak ke arah x atau y positif, maka nilai ∆x atau ∆y akan positif. Jika Lengan 6-Axis bergerak ke arah x atau y negatif, maka nilai ∆x atau ∆y akan negatif.
Sebagai contoh, ketika berpindah dari titik arah 3 ke titik arah 4, Lengan 6-Axis akan bergerak sepanjang sumbu x ke arah negatif.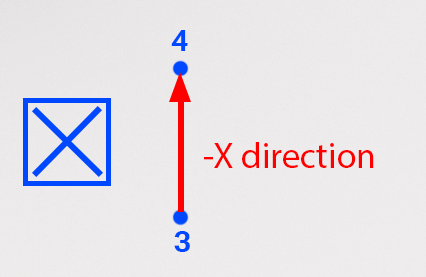
Saat menggunakan rumus tersebut, nilai ∆x akan negatif. Dalam contoh ini, koordinat x dari titik 3 adalah 195 mm, dan jarak antara titik 3 dan 4 diukur sebesar 105 mm. Dengan menggunakan rumus tersebut, kita dapat menghitung koordinat x dari titik 4 menjadi 90mm, seperti yang ditunjukkan di sini. 
Anda sebelumnya telah menggunakan Konsol Monitor di Unit 3.
Untuk membuka Monitor Console di VEXcode EXP, pilih ikon Monitor. Pastikan Lengan 6-Axis Anda terhubung ke VEXcode EXP.

Gerakkan ujung Lengan 6-Axis secara manual ke setiap titik arah dan catat koordinat (x, y, z) yang sesuai di buku catatan teknik Anda.

Sekarang setelah Anda memiliki koordinat untuk setiap titik arah, Anda perlu mengedit proyek VEXcode dari Pelajaran 2.
Buka proyek Anda di VEXcode EXP. Proyek ini harus mencakup blok-blok berikut, tetapi mungkin memiliki nilai koordinat yang berbeda.

Masukkan koordinat titik arah 1, 2, dan 3 ke dalam tiga blok Pindah ke posisi secara berurutan. Pastikan Anda menggunakan koordinat Anda.
Catatan: Anda dapat mengedit blok Ckomentar agar sesuai dengan proyek, dengan memilih ruang dan mengetik.

Perhatikan blok-blok dalam proyek tersebut. Menurut Anda, apa yang akan dilakukan oleh Lengan 6-Axis saat proyek dijalankan? Catat prediksi Anda di buku catatan teknik Anda.

Pastikan Lengan 6-Axis terhubung ke VEXcode. Jalankan proyek Anda.
Amati perilaku Lengan 6-Axis. Apakah pergerakannya sesuai dengan prediksi Anda?

Hentikan proyek setelah lengan 6-Axis selesai bergerak.
Lengan 6-Axis harus bergerak dari titik arah 1, ke 2, dan berakhir di titik arah 3. Jika tidak berhasil, kembali dan periksa koordinat yang Anda masukkan ke dalam proyek. Pastikan parameter x, y, dan z sesuai dengan koordinat yang Anda catat di buku catatan teknik Anda. Jalankan kembali proyek tersebut untuk mengujinya.
Setelah Anda berhasil mencapai titik arah 3, lanjutkan ke langkah berikutnya.

Tambahkan tiga blok Pindah ke posisi ke tumpukan, sehingga Anda memiliki total enam blok – satu untuk setiap titik arah, serta lokasi awal dan akhir Anda.

Untuk Informasi Anda
Anda juga dapat menambahkan blok dengan menduplikasi apa yang sudah ada di dalam tumpukan. Untuk menduplikasi, buka Menu Konteks dengan mengklik kanan pada blok yang ingin Anda duplikasi. Saat menduplikasi, setiap blok di bawah blok yang Anda pilih akan diduplikasi.
Dalam proyek ini, Anda dapat memilih blok Pindah ke posisi pertama untuk menduplikasi ketiga blok tersebut sehingga totalnya menjadi enam. Setelah 'Duplikat' dipilih, blok akan disalin (termasuk parameternya) dan Anda dapat menambahkannya ke bagian bawah tumpukan.
Dalam video ini, blok Komentar dan blok Pindahkan ke posisi diduplikasi dengan mengklik kanan untuk membuka menu konteks, dan memilih opsi paling atas, 'duplikat'. Blok yang diduplikasi tersebut ditempelkan di bagian bawah proyek. Anda dapat mengedit blok Komentar di proyek Anda untuk membantu menjaga agar proyek Anda tetap terorganisir.
Masukkan koordinat untuk tiga titik arah terakhir ke dalam tiga blok Pindah ke posisi terakhir. Pastikan untuk memasukkan koordinat dari buku catatan teknik Anda secara berurutan, diakhiri dengan lokasi akhir.
Perlu diingat bahwa koordinat Anda akan berbeda dari yang ditampilkan di sini karena koordinat tersebut didasarkan pada lokasi pasti rintangan Anda dan koordinat yang telah Anda kumpulkan.

Pastikan Lengan 6-Axis terhubung ke VEXcode. Jalankan proyek Anda.
Amati perilaku Lengan 6-Axis. Apakah pergerakannya sesuai dengan prediksi Anda?

Hentikan proyek setelah Lengan 6-Axis menyelesaikan pergerakannya.
Lengan 6-Axis harus bergerak dari titik arah 1, melalui titik arah 2 hingga 5, dan berakhir di titik arah 6. Jika tidak berhasil, kembali dan periksa koordinat yang Anda masukkan ke dalam proyek. Pastikan parameter x, y, dan z sesuai dengan koordinat yang Anda catat di buku catatan teknik Anda. Jalankan kembali proyek tersebut untuk mengujinya.
Setelah Anda berhasil mencapai titik arah 6, lanjutkan ke langkah berikutnya.
Ubah nama dan simpan proyek ke perangkat Anda.

Aktivitas
Setelah Anda mempelajari cara menemukan beberapa titik arah dan memprogram Lengan 6-Axis untuk menavigasi suatu jalur, Anda akan mempraktikkan keterampilan ini dalam aktivitas berikut. Dalam aktivitas ini, Anda akan memprogram Lengan 6-Axis untuk bergerak sepanjang jalur yang ditentukan guna menghindari rintangan.
- Pengaturan:
- Gambarlah tiga lokasi 'dilarang masuk' pada ubin seperti yang ditunjukkan pada gambar ini.
- Beri label lokasi awal dan akhir Anda dengan A dan B seperti yang ditunjukkan.

Aktivitas:
- Programkan lengan 6-sumbu untuk bergerak dari titik A ke titik B sepanjang jalur seperti yang ditunjukkan di atas.
- Catat proses pencarian titik arah (waypoint) Anda di buku catatan teknik Anda.
- Setelah membangun dan menguji proyek Anda, jalankan untuk memastikan proyek berfungsi sebagaimana mestinya.
- Setelah Anda menyelesaikan aktivitas tersebut, ganti nama dan simpan proyek Anda ke perangkat Anda.
Periksa Pemahaman Anda
Sebelum melanjutkan ke Pelajaran berikutnya, pastikan Anda memahami konsep-konsep dalam Pelajaran ini dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Periksa Pemahaman Anda pertanyaan > (Google Doc / .docx / .pdf)
Pilih Berikutnya > untuk menerapkan keterampilan Anda dalam aktivitas Menggabungkan Semuanya.