
Bersaing
Setelah mempelajari cara menggerakkan robot Anda dengan kontrol penggerak, dan menguji berbagai konfigurasi kontrol penggerak, Anda siap untuk Tantangan Speed Stack.
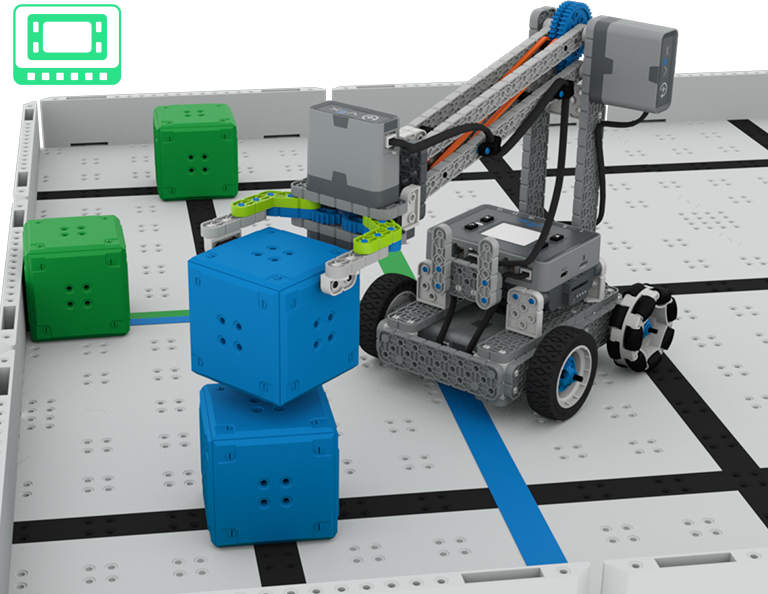
Tujuan dari tantangan ini adalah untuk mengarahkan robot Anda agar memasukkan dua kubus ke zona penilaian yang sesuai (dengan menumpuk satu kubus dan mendorong kubus lainnya ke zona penilaian) dalam waktu sesingkat mungkin. Animasi di bawah ini menunjukkan bagaimana Lapangan harus diatur, dan salah satu cara yang mungkin untuk menggerakkan dan mencetak skor kedua kubus. Robot yang mencetak kedua dadu dengan benar paling cepat akan menjadi pemenangnya.
Dalam animasi tersebut, stopwatch terlihat di bagian atas video, bersama dengan ikon Controller. Clawbot memulai pergerakannya di tengah dinding kanan Lapangan Pengumpul Kubus, menghadap ke tengah tempat sebuah kubus hijau dan biru ditempatkan pada garis Lapangan yang berpotongan di depannya. Setelah hitungan mundur, stopwatch mulai berjalan dan Clawbot bergerak maju, mendorong kubus hijau ke area penilaian hijau. Ia mengambil kubus biru dengan cakar, dan menumpuknya di atas kubus biru di zona penilaian biru.
Ikuti langkah-langkah dalam dokumen ini untuk menyelesaikan Tantangan Speed Stack.
Google Doc / .docx / .pdf
Setelah Anda menyelesaikan Tantangan Speed Stack, laporkan diri kepada guru Anda. Pastikan Anda telah mendokumentasikan hasil tantangan tersebut di buku catatan teknik Anda.
Refleksi Penutup
Setelah Anda membuat strategi dan berkompetisi dalam Speed Stack Challenge, sekarang saatnya untuk merenungkan apa yang telah Anda pelajari dan lakukan dalam Pelajaran ini. Mulailah halaman baru di buku catatan teknik Anda untuk memulai refleksi Anda.
Beri nilai diri Anda sebagai pemula, magang, atau ahli pada setiap konsep berikut di buku catatan teknik Anda. Berikan penjelasan singkat mengapa Anda memberikan peringkat tersebut untuk setiap konsep:
- Bagaimana cara menyesuaikan program Kontrol Pengemudi agar sesuai dengan kebutuhan dan kemampuan mengemudi saya?
- Memilih konfigurasi kontrol pengemudi yang memungkinkan saya menggunakan cakar dan lengan secara efisien untuk mencetak angka pada kubus.
- Berkolaborasi dengan tim saya untuk mengembangkan strategi mengemudi agar dapat mencetak kubus lebih cepat.
Gunakan tabel ini untuk membantu Anda menentukan kategori mana yang sesuai dengan Anda.
| Pakar | Saya merasa telah sepenuhnya memahami konsep tersebut dan dapat mengajarkannya kepada orang lain. |
| Anak magang | Saya merasa cukup memahami konsepnya untuk berkompetisi dalam tantangan ini. |
| Pemula | Saya merasa tidak memahami konsepnya dan tidak tahu bagaimana menyelesaikan tantangan tersebut. |
Apa selanjutnya?
Dalam pelajaran ini, Anda telah mempelajari cara menggunakan kontrol pengemudi untuk menggerakkan robot Anda agar dapat mengambil dan mencetak angka pada kubus dengan lebih efektif. Kemudian Anda berkompetisi dalam Speed Stack Challenge. Pada pelajaran selanjutnya, Anda akan:
- Pelajari tentang pengkodean gerakan otonom.
- Rencanakan jalur dan program robot Anda agar bergerak secara otonom.
- Ikuti Kompetisi Coding for Cubes!
Pilih < Kembali ke Pelajaran untuk kembali ke Ikhtisar Pelajaran.
Pilih Pelajaran Berikutnya > untuk melanjutkan ke Pelajaran 3 dan mempelajari tentang pengkodean gerakan otonom.