
पाठ 2: परियोजना की योजना बनाएं
इस पाठ में, आप सीखेंगे कि डिस्क मूवर प्लेग्राउंड पर डिस्क को उठाने और छोड़ने के लिए [एनर्जाइज़ इलेक्ट्रोमैग्नेट] ब्लॉक का उपयोग कैसे करें। मिनी चैलेंज में आपको [एनर्जाइज़ इलेक्ट्रोमैग्नेट] ब्लॉक का उपयोग ड्राइवट्रेन ब्लॉक के साथ करना होगा ताकि तीन नीली डिस्क को उठाकर नीले लक्ष्य में ले जाया जा सके।
सीखने के परिणाम
- यह पहचानें कि [एनर्जाइज़ इलेक्ट्रोमैग्नेट] ब्लॉक के दो अलग-अलग मोड हैं: बूस्ट या ड्रॉप।
- यह पहचानें कि [एनर्जाइज़ इलेक्ट्रोमैग्नेट] ब्लॉक, जब बूस्ट पर सेट किया जाता है, तो डिस्क को इलेक्ट्रोमैग्नेट की ओर आकर्षित करता है।
- यह पहचानें कि [एनर्जाइज़ इलेक्ट्रोमैग्नेट] ब्लॉक, जब ड्रॉप पर सेट किया जाता है, तो इलेक्ट्रोमैग्नेट द्वारा पकड़ी गई डिस्क को छोड़ देता है।
- यह पहचानें कि [एनर्जाइज़ इलेक्ट्रोमैग्नेट] ब्लॉक एक स्टैक ब्लॉक है जिसका उपयोग डिस्क को उठाने के लिए ड्राइवट्रेन ब्लॉक के साथ किया जा सकता है।
- एक ऐसे प्रोजेक्ट में प्रोग्राम फ्लो का वर्णन करें जिसमें वीआर रोबोट एक डिस्क को उठाता है, ले जाता है और फिर उसे गिरा देता है।
विद्युतचुंबक का उपयोग कैसे करें
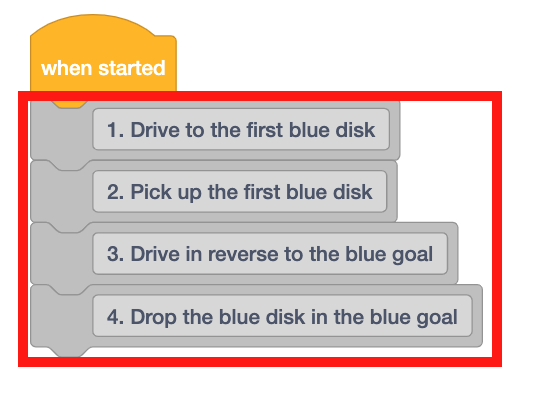
इस चुनौती में, वीआर रोबोट नीले लक्ष्य में नीली डिस्क रखने के लिए [एनर्जाइज़ इलेक्ट्रोमैग्नेट] और [ड्राइव फॉर] ब्लॉक का उपयोग करके चार व्यवहारों को पूरा करेगा। इन चरणों की झलक निर्माणाधीन परियोजना की टिप्पणियों में भी मिलती है।
-
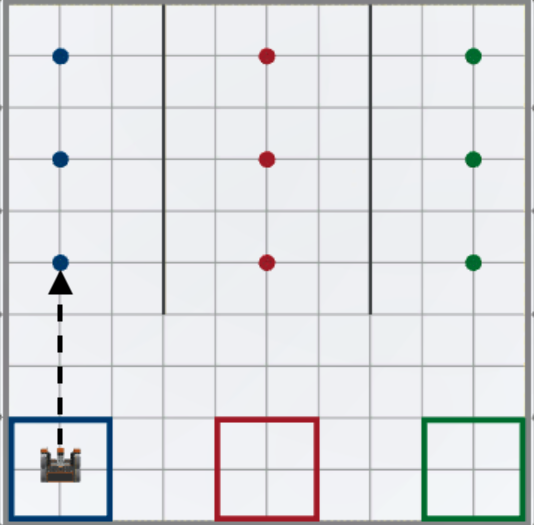
सबसे पहले: वीआर रोबोट आगे बढ़कर पहले नीले डिस्क तक पहुंचेगा।
-
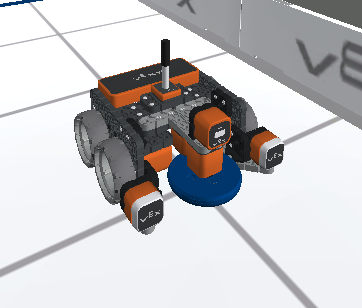
दूसरा: वीआर रोबोट पहली नीली डिस्क उठाएगा।
-
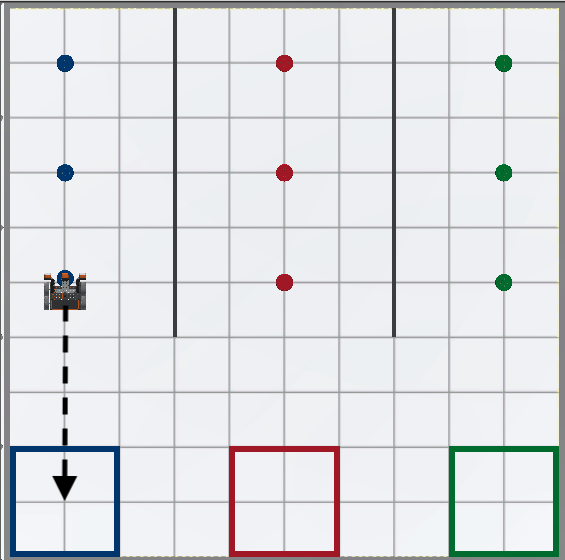
तीसरा: वीआर रोबोट नीले गोल में शुरुआती स्थिति तक पहुंचने के लिए पीछे की ओर ड्राइव करेगा।
-
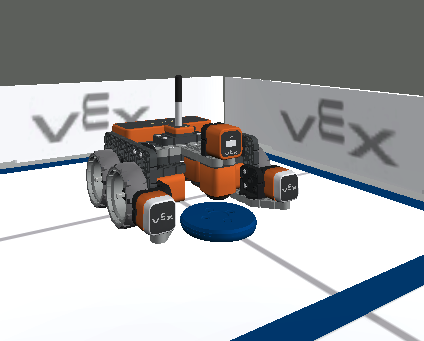
अंत में: वीआर रोबोट नीली डिस्क को नीले गोल में गिरा देगा।
-
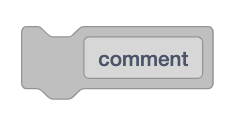
इस परियोजना में कमेंट ब्लॉक का उपयोग करके वीआर रोबोट के व्यवहार की योजना बनाने में मदद मिलेगी, जिसके लिए उन्हें परियोजना के भीतर छोटे-छोटे अनुभागों में व्यवस्थित किया जाएगा। प्रोजेक्ट बनाते समय, प्रत्येक वांछित व्यवहार से जुड़े ब्लॉक संबंधित टिप्पणी के नीचे रखे जाएंगे।
-
VEXcode VR में एक नया प्रोजेक्ट शुरू करें और प्रोजेक्ट का नाम Unit8Lesson2 रखें।

-
वर्कस्पेस में चार [Comment] ब्लॉक खींचें। ऊपर बताए गए प्रत्येक चरण के लिए टिप्पणी जोड़ें।
-
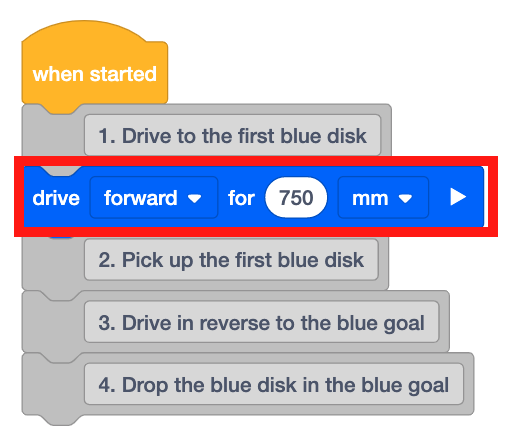
पहली नीली डिस्क डिस्क मूवर प्लेग्राउंड पर वीआर रोबोट के शुरुआती बिंदु से 750 मिलीमीटर (मिमी) दूर है। पहले कमेंट के नीचे [Drive for] ब्लॉक को ड्रैग करके डालें और पैरामीटर को 750 मिलीमीटर (मिमी) पर सेट करें।
आपकी जानकारी के लिए
वीआर रोबोट के आरंभिक बिंदु और पहले नीले डिस्क के बीच की दूरी का अनुमान प्रत्येक ग्रिड वर्ग के आयामों का उपयोग करके लगाया गया था। डिस्क मूवर प्लेग्राउंड पर प्रत्येक ग्रिड वर्ग 200 मिलीमीटर (मिमी) x 200 मिलीमीटर (मिमी) का है।
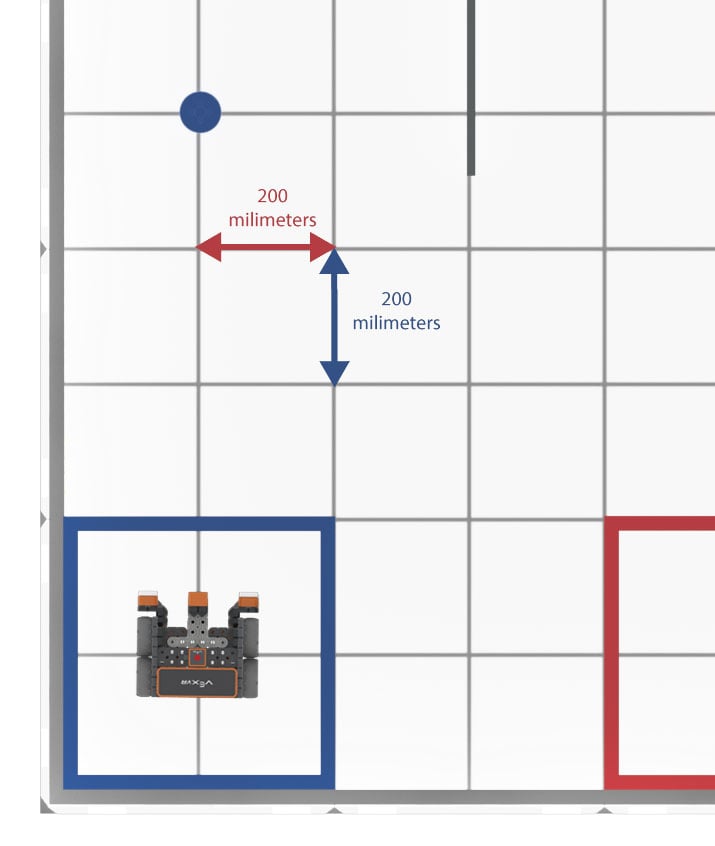
इस जानकारी का उपयोग करते हुए, यह अनुमान लगाया जा सकता है कि पहली नीली डिस्क वीआर रोबोट के से 800 मिलीमीटर (मिमी) दूर है। चूंकि इलेक्ट्रोमैग्नेट वीआर रोबोट के सामने स्थित है, इसलिए इलेक्ट्रोमैग्नेट और पहली नीली डिस्क के बीच की दूरी 800 मिलीमीटर (मिमी) से थोड़ी कम हो सकती है।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।