मुख्य सामग्री पर जाएं

पाठ 2: विद्युतचुंबक का उपयोग करना

  • एक बार जब वीआर रोबोट पहले नीले डिस्क तक पहुंच जाता है, तो वीआर रोबोट को [इलेक्ट्रोमैग्नेट को सक्रिय करें] ब्लॉक का उपयोग करके इलेक्ट्रोमैग्नेट को बढ़ावा देना होगा। [Energize Electromagnet] ब्लॉक को दूसरे कमेंट के नीचे खींचें।
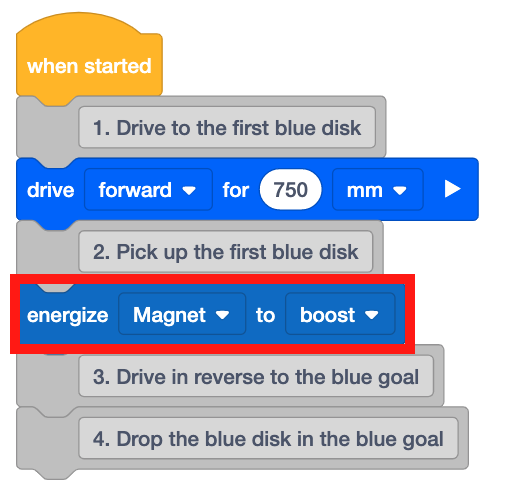
    वही VEXcode VR प्रोजेक्ट, जिसमें दूसरे कमेंट के नीचे एक Energize Electromagnet ब्लॉक जोड़ा गया है। अब प्रोजेक्ट में लिखा है: शुरू करते समय, पहले नीले डिस्क तक ड्राइव करें - 750 मिमी आगे ड्राइव करें; फिर पहले नीले डिस्क को उठाएं - गति बढ़ाने के लिए चुंबक को सक्रिय करें। फिर कार्य को पूरा करने के लिए शेष दो टिप्पणियाँ।

आपकी जानकारी के लिए

[एनर्जाइज़ इलेक्ट्रोमैग्नेट] ब्लॉक में दो अलग-अलग मोड हैं: 'बूस्ट' और 'ड्रॉप'।  'बूस्ट' इलेक्ट्रोमैग्नेट को चालू करता है और डिस्क को इलेक्ट्रोमैग्नेट की ओर आकर्षित करने के लिए आवश्यक विद्युत चुम्बकीय क्षेत्र बनाता है।

VEXcode VR Energize Electromagnet ब्लॉक जिसमें पैरामीटर ड्रॉपडाउन में बूस्ट और ड्रॉप के विकल्प दिखाए गए हैं। ब्लॉक में लिखा है कि ऊर्जा बढ़ाने के लिए चुंबक को सक्रिय करें।

'ड्रॉप' इलेक्ट्रोमैग्नेट की धारा को उलट देता है और इलेक्ट्रोमैग्नेट द्वारा पकड़ी गई किसी भी डिस्क को मुक्त कर देता है।
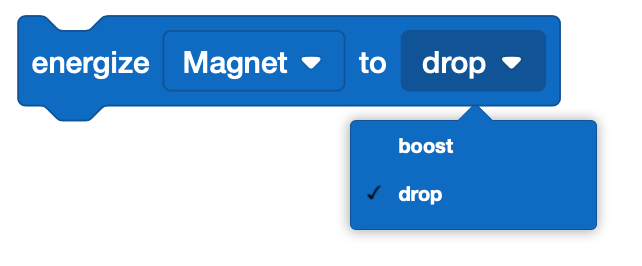
VEXcode VR Energize Electromagnet ब्लॉक जिसमें पैरामीटर ड्रॉपडाउन में बूस्ट और ड्रॉप के विकल्प दिखाए गए हैं। ब्लॉक में लिखा है कि चुंबक को छोड़ने के लिए उसे सक्रिय करें।

स्विच ब्लॉक का उपयोग करना 

यह स्विच [विद्युतचुंबक को सक्रिय करें] ब्लॉक है। 
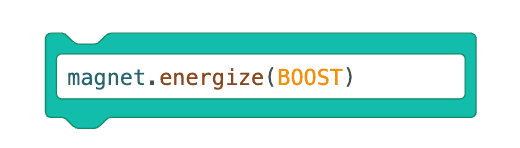
एनर्जाइज़ इलेक्ट्रोमैग्नेट स्विच ब्लॉक जिसमें पायथन कमांड है जो मैग्नेट डॉट एनर्जाइज़ (BOOST) पढ़ता है। बूस्ट पैरामीटर बड़े अक्षरों में लिखा गया है और कोष्ठकों में है।

आप कोष्ठक में "BOOST" शब्द को "DROP" शब्द से बदलकर स्विच [इलेक्ट्रोमैग्नेट को सक्रिय करें] ब्लॉक के पैरामीटर को बदल सकते हैं। पैरामीटर बदलते समय सभी अक्षरों को बड़े अक्षरों में लिखना सुनिश्चित करें। 
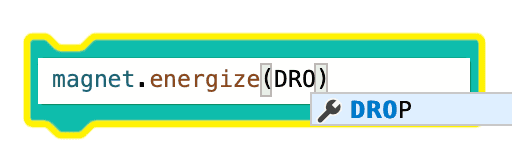
ऑटो-कंप्लीट फीचर को प्रदर्शित करने के लिए इलेक्ट्रोमैग्नेट स्विच ब्लॉक को सक्रिय करें। ब्लॉक में 'मैग्नेट डॉट एनर्जाइज़ (DROP)' लिखा है, और उपयोगकर्ता ऑटो-कंप्लीट का उपयोग करके ड्रॉप पैरामीटर टाइप कर रहा है।

  • इसके बाद, वीआर रोबोट नीली डिस्क के साथ वापस शुरुआती बिंदु पर जाने के लिए उल्टी दिशा में चलेगा। तीसरे कमेंट के नीचे एक [Drive for] ब्लॉक रखें। [ड्राइव फॉर] ब्लॉक पैरामीटर को 750 मिलीमीटर (मिमी) रिवर्स पर सेट करें।

    वही VEXcode VR प्रोजेक्ट, जिसमें तीसरे कमेंट के नीचे एक 'ड्राइव फॉर' ब्लॉक जोड़ा गया है। अब प्रोजेक्ट में लिखा है: शुरू करते समय, पहले नीले डिस्क तक ड्राइव करें - 750 मिमी आगे ड्राइव करें, फिर पहले नीले डिस्क को उठाएं - गति बढ़ाने के लिए चुंबक को सक्रिय करें। इसके बाद एक टिप्पणी में लिखा है, "नीले गोल की ओर रिवर्स में ड्राइव करें", और एक ब्लॉक में लिखा है, "अगले 750 मिमी के लिए रिवर्स में ड्राइव करें"। अंत में, चौथी टिप्पणी में लिखा है कि नीली डिस्क को नीले गोल में डालें।

  • नीले गोल के अंदर पहुंचने के बाद, वीआर रोबोट को नीली डिस्क को छोड़ना होगा। चौथे कमेंट के नीचे एक [Energize Electromagnet] ब्लॉक जोड़ें और उसे 'ड्रॉप' पर सेट करें।

    वही VEXcode VR प्रोजेक्ट जिसमें पहले नीले डिस्क को उठाकर नीले लक्ष्य में डालना है, और स्टैक के निचले भाग में अंतिम टिप्पणी के नीचे एक एनर्जाइज़ इलेक्ट्रोमैग्नेट ब्लॉक जोड़ा गया है। अंतिम एनर्जाइज़ इलेक्ट्रोमैग्नेट ब्लॉक का पैरामीटर ड्रॉप पर सेट किया गया है, ताकि चुंबक इच्छानुसार नीले लक्ष्य में डिस्क को छोड़ दे।

  • यदि डिस्क मूवर प्लेग्राउंड पहले से खुला नहीं है, तो उसे खोलें और प्रोजेक्ट चलाएं।
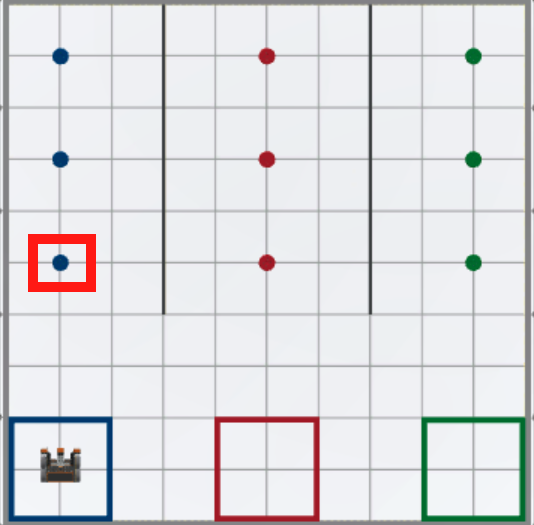
    डिस्क मूवर प्लेग्राउंड का ऊपर से लिया गया दृश्य जिसमें रोबोट नीले लक्ष्य की प्रारंभिक स्थिति में है और पहली नीली डिस्क को एक लाल बॉक्स में हाइलाइट किया गया है, जो उसके सामने चार ग्रिड वर्ग दूर है।

  • वीआर रोबोट इलेक्ट्रोमैग्नेट को सक्रिय करके पहली नीली डिस्क को उठाता है, फिर पीछे की ओर नीले लक्ष्य की ओर वापस जाता है और नीली डिस्क को गिरा देता है।
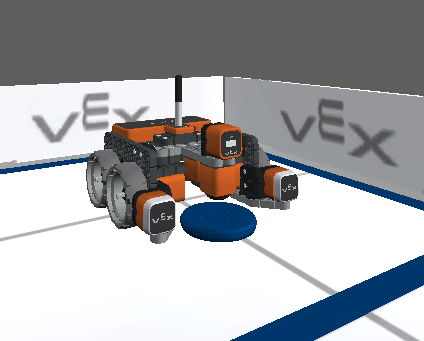
    डिस्क मूवर प्लेग्राउंड के कोने में एक वीआर रोबोट है, जिसके नीचे इलेक्ट्रोमैग्नेट के पास प्लेग्राउंड पर नीली डिस्क पड़ी हुई है।

इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।