मुख्य सामग्री पर जाएं

पाठ 4: एक नीली डिस्क को हिलाएँ

प्रत्येक रंग की एक डिस्क को स्थानांतरित करें

पाठ 3 में, आपने एक प्रोजेक्ट बनाया था जिसमें वीआर रोबोट को तीनों नीली डिस्क को उठाकर डिस्क मूवर प्लेग्राउंड पर नीले लक्ष्य में डालना था।
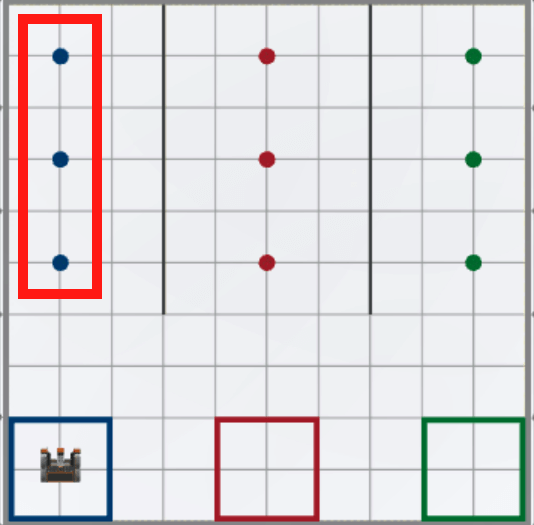
डिस्क मूवर प्लेग्राउंड का ऊपर से नीचे का दृश्य जिसमें वीआर रोबोट नीले गोल की शुरुआती स्थिति में है और तीनों नीली डिस्क को लाल बॉक्स से हाइलाइट किया गया है।

इस पाठ में, अब आप डिस्क मूवर प्लेग्राउंड में प्रत्येक रंग की एक डिस्क को उठाकर उसके संबंधित रंगीन लक्ष्य में ले जाने के लिए एक प्रोजेक्ट बनाएंगे!
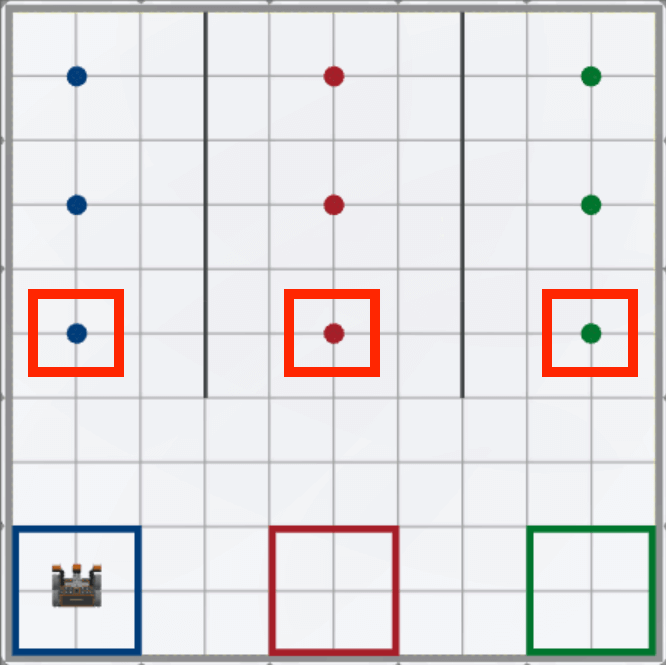
डिस्क मूवर प्लेग्राउंड का ऊपर से नीचे का दृश्य जिसमें वीआर रोबोट नीले लक्ष्य की प्रारंभिक स्थिति में है और प्रत्येक रंग - नीला, लाल और हरा - की पहली डिस्क को लाल बॉक्स से हाइलाइट किया गया है।
  • वीआर रोबोट को डिस्क तक ड्राइव करने, उसे उठाने, मुड़ने और फिर रंगीन लक्ष्य तक वापस ड्राइव करने के व्यवहार को प्रत्येक रंग के लिए एक बार दोहराने की आवश्यकता होगी। वीआर रोबोट द्वारा प्रत्येक रंग की एक डिस्क को उठाने और गिराने की क्रियाओं को दोहराने के लिए, वीआर रोबोट को निम्नलिखित व्यवहारों को तीन बार करने की आवश्यकता होगी:
    • सबसे पहले, डाउन आई सेंसर का उपयोग करके पहले नीले डिस्क की ओर आगे बढ़ें।
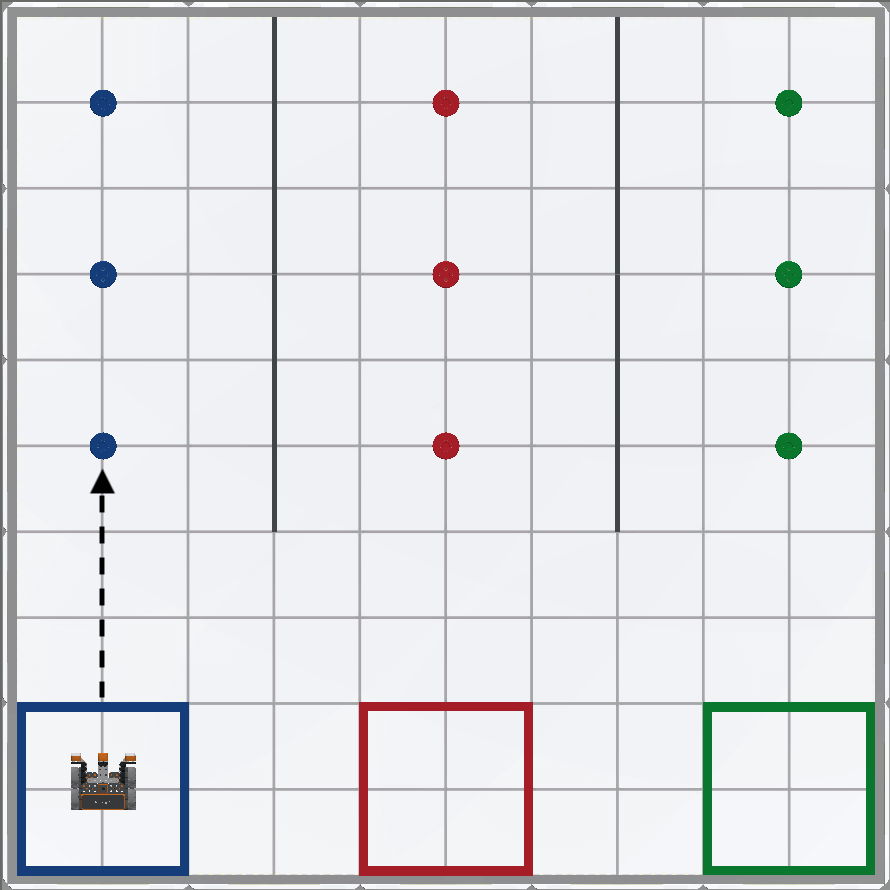
      डिस्क मूवर प्लेग्राउंड का ऊपर से नीचे का दृश्य, जिसमें वीआर रोबोट नीले लक्ष्य की प्रारंभिक स्थिति में है और वीआर रोबोट के सामने से पहले नीले डिस्क तक एक बिंदीदार तीर जा रहा है, जो डिस्क को उठाने के लिए आवश्यक इच्छित गति को दर्शाता है।
    • फिर, पहली नीली डिस्क उठाएँ।

      डिस्क मूवर प्लेग्राउंड पर वीआर रोबोट, जिसके इलेक्ट्रोमैग्नेट से नीली डिस्क जुड़ी हुई है।
    • फिर, पीछे मुड़ें।

      डिस्क मूवर प्लेग्राउंड का ऊपर से लिया गया दृश्य जिसमें वीआर रोबोट पहली नीली डिस्क को उठा रहा है। रोबोट के सामने से एक बिंदीदार घुमावदार तीर लक्ष्य की ओर इशारा करता है, जो नीले लक्ष्य की ओर मुड़ने के लिए आवश्यक मोड़ को दर्शाता है।
    • फिर, डिस्टेंस सेंसर का उपयोग करके लक्ष्य तक वापस जाएं और डिस्क को गिरा दें।

      डिस्क मूवर प्लेग्राउंड का ऊपर से नीचे का दृश्य जिसमें वीआर रोबोट पहले नीले डिस्क पर नीले लक्ष्य की ओर मुंह करके खड़ा है, और वीआर रोबोट के सामने से लक्ष्य क्षेत्र की ओर एक बिंदीदार तीर इंगित कर रहा है, जो लक्ष्य तक पहुंचने के लिए आवश्यक गति को दर्शाता है।
  • VEXcode VR में एक नया प्रोजेक्ट शुरू करें और प्रोजेक्ट का नाम Unit8Lesson4 रखें।

    VEXcode VR टूलबार के केंद्र में स्थित प्रोजेक्ट नाम बॉक्स, जो लाल बॉक्स द्वारा हाइलाइट किया गया है, सेलेक्ट प्लेग्राउंड बटन के बाईं ओर स्थित है। प्रोजेक्ट का नाम यूनिट 8 लेसन 4 है।
  • नीचे दिए गए कोड को बनाएं जो वीआर रोबोट को ऊपर सूचीबद्ध चार व्यवहारों को पूरा करने का निर्देश देता है।
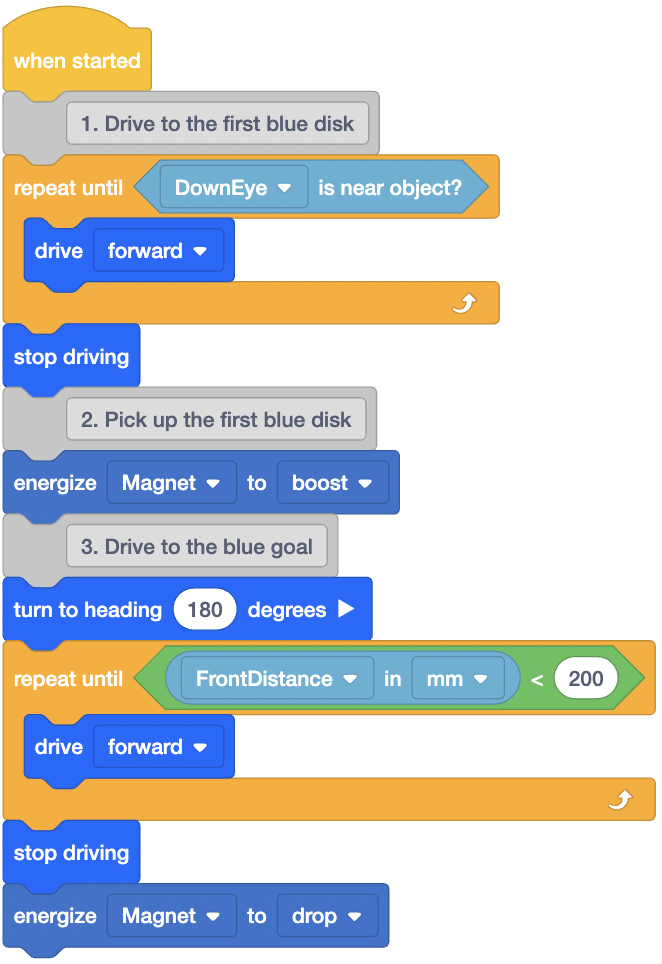
    पिछले पाठ की तरह ही, एक VEXcode VR प्रोजेक्ट जिसमें पहली नीली डिस्क को चलाना, उठाना और उसे नीले गोल में डालना शामिल है। इस परियोजना में तीन खंड हैं, प्रत्येक टिप्पणी के लिए एक खंड। ऊपर से नीचे तक, 'When started' ब्लॉक से जुड़ी पहली टिप्पणी में लिखा है "Drive ot the first blue disk" और इसमें ऐसे ब्लॉक हैं जिनमें लिखा है "Repeat until Down Eye is near object", C के अंदर एक 'drive forward' ब्लॉक और उसके नीचे एक 'stop driving' ब्लॉक है। दूसरे कमेंट सेक्शन में लिखा है, "पहले नीले डिस्क को उठाएं, जिसमें बूस्ट ब्लॉक को सक्रिय करने के लिए एक एनर्जाइज़ इलेक्ट्रोमैग्नेट लगा हुआ है।" तीसरे टिप्पणी अनुभाग में लिखा है "नीले लक्ष्य की ओर बढ़ें" और इसमें निम्नलिखित ब्लॉक शामिल हैं: 180 डिग्री की दिशा में मुड़ें; तब तक दोहराएं जब तक सामने की दूरी मिलीमीटर में 200 से कम न हो जाए; आगे बढ़ें, फिर गाड़ी चलाना बंद करें, और चुंबक को गिराने के लिए सक्रिय करें।
  • डिस्क मूवर प्लेग्राउंड खोलें और प्रोजेक्ट चलाएं।
  • जब यह प्रोजेक्ट चलाया जाएगा, तो वीआर रोबोट चलेगा और पहली नीली डिस्क उठाएगा, मुड़ेगा, नीले लक्ष्य तक जाएगा और डिस्क को गिरा देगा।

    परियोजना के समापन पर डिस्क मूवर प्लेग्राउंड का ऊपर से लिया गया दृश्य, जिसमें वीआर रोबोट नीली डिस्क को नीले गोल में गिराता हुआ और गोल में रुका हुआ दिखाया गया है।
  • अगले रंग की डिस्क को इकट्ठा करने के लिए, वीआर रोबोट को अगले रंग के लक्ष्य की ओर ड्राइव करना होगा। हालांकि, नीली डिस्क से टकराने से बचने के लिए, वीआर रोबोट को अब डिस्क के रास्ते से हटना होगा। ऐसा करने के लिए, वीआर रोबोट को 100 मिलीमीटर (मिमी) या प्लेग्राउंड पर एक ग्रिड वर्ग की लंबाई के आधे हिस्से तक पीछे की ओर जाना होगा।
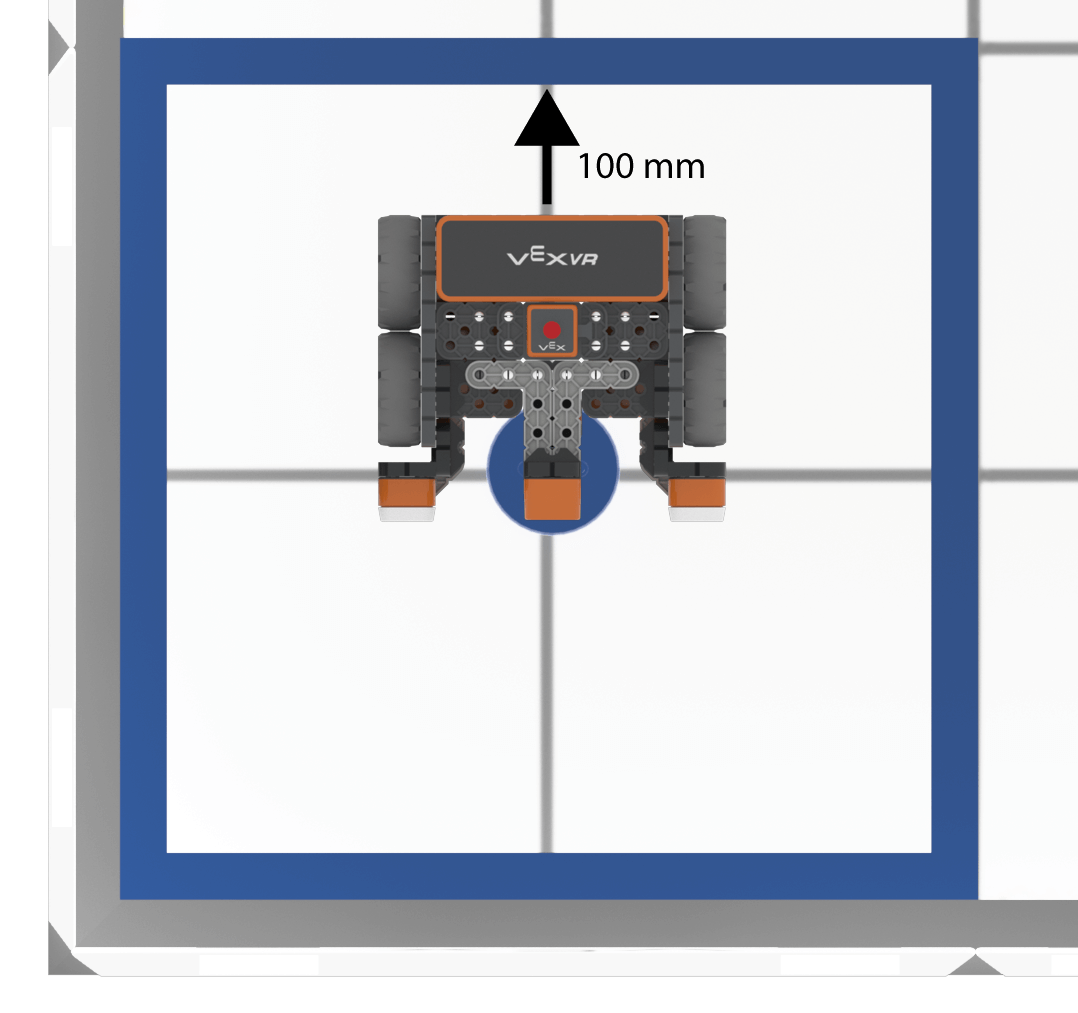
    प्लेग्राउंड के नीले गोल क्षेत्र का ऊपर से नीचे तक का क्लोज-अप दृश्य, जिसमें वीआर रोबोट नीली डिस्क पहुंचा रहा है। रोबोट के पिछले हिस्से से लक्ष्य के किनारे की ओर एक तीर का निशान बना हुआ है जो 100 मिमी का आयाम दर्शाता है, जिससे पता चलता है कि डिस्क को अपनी जगह पर छोड़ने के लिए रोबोट को कितनी दूर पीछे की ओर जाना चाहिए।
  • कोड में [Drive for] ब्लॉक जोड़ें और पैरामीटर को 100 मिलीमीटर (मिमी) के लिए "रिवर्स" पर सेट करें।
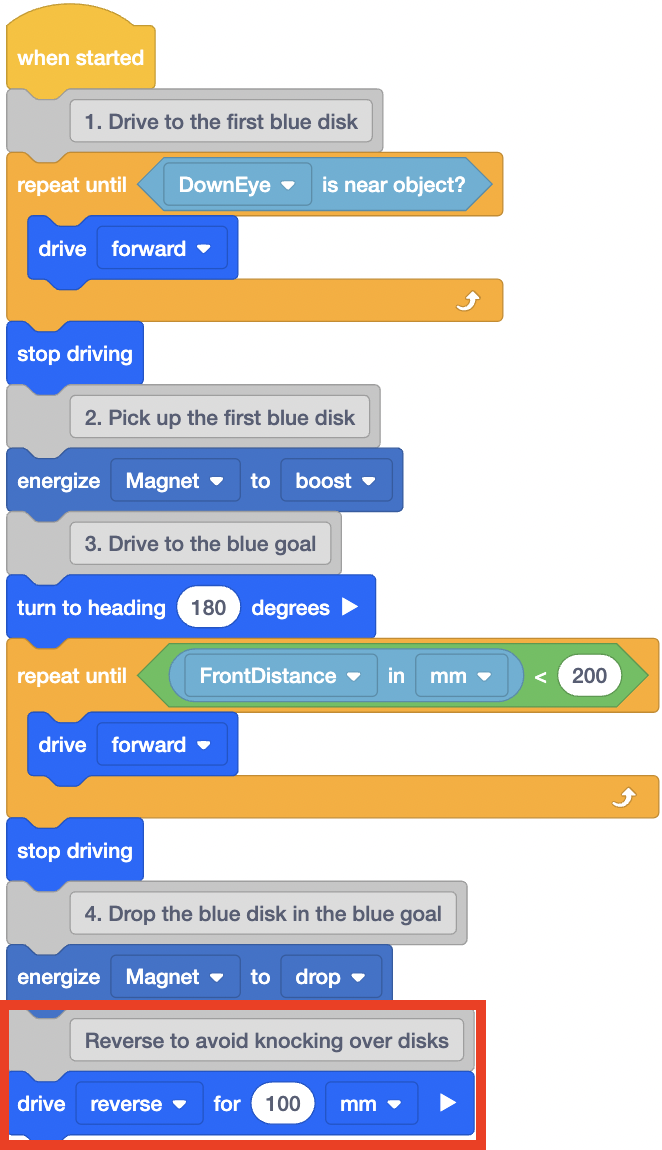
    पहले की तरह ही VEXcode VR प्रोजेक्ट, जिसमें स्टैक के अंत में एक अतिरिक्त टिप्पणी जोड़ी गई है, जिसमें लिखा है 'डिस्क को पलटने से बचने के लिए रिवर्स करें', और इसके ठीक नीचे 100 मिमी के लिए ड्राइव रिवर्स करने वाला एक ब्लॉक जोड़ा गया है।
  • अब वीआर रोबोट को अगले रंगीन लक्ष्य की ओर मुड़ने के लिए बाईं ओर मुड़ना होगा।
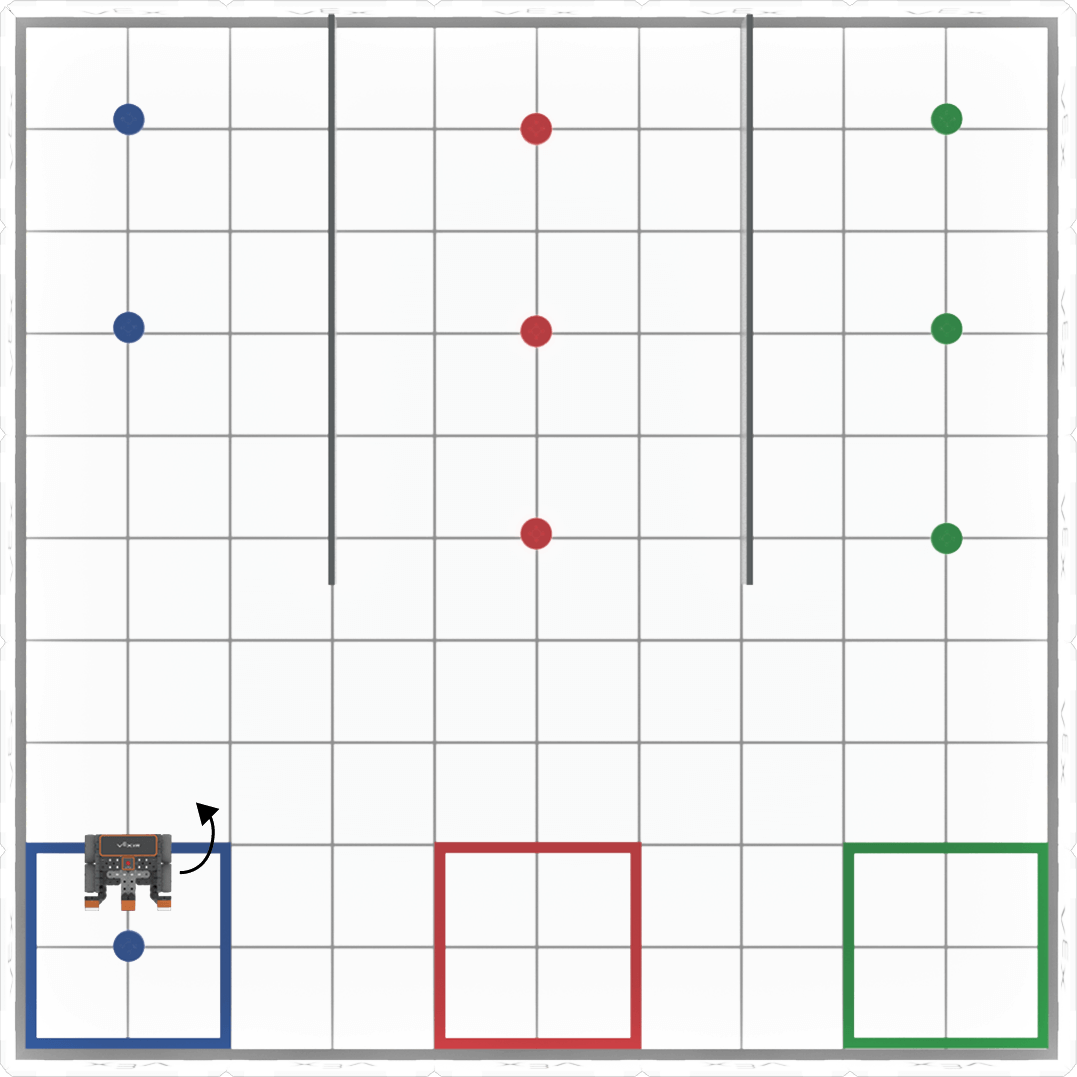
    डिस्क मूवर प्लेग्राउंड का ऊपर से लिया गया दृश्य, जिसमें नीले लक्ष्य में नीली डिस्क से पीछे हटने के बाद वीआर रोबोट की अंतिम स्थिति दिखाई गई है, और एक तीर अतिरिक्त डिस्क का सामना करने के लिए आवश्यक मोड़ को इंगित करता है।
  • कोड में एक [Turn to heading] ब्लॉक जोड़ें और पैरामीटर को 90 डिग्री पर सेट करें ताकि VR रोबोट अगले लक्ष्य की ओर उन्मुख हो सके।
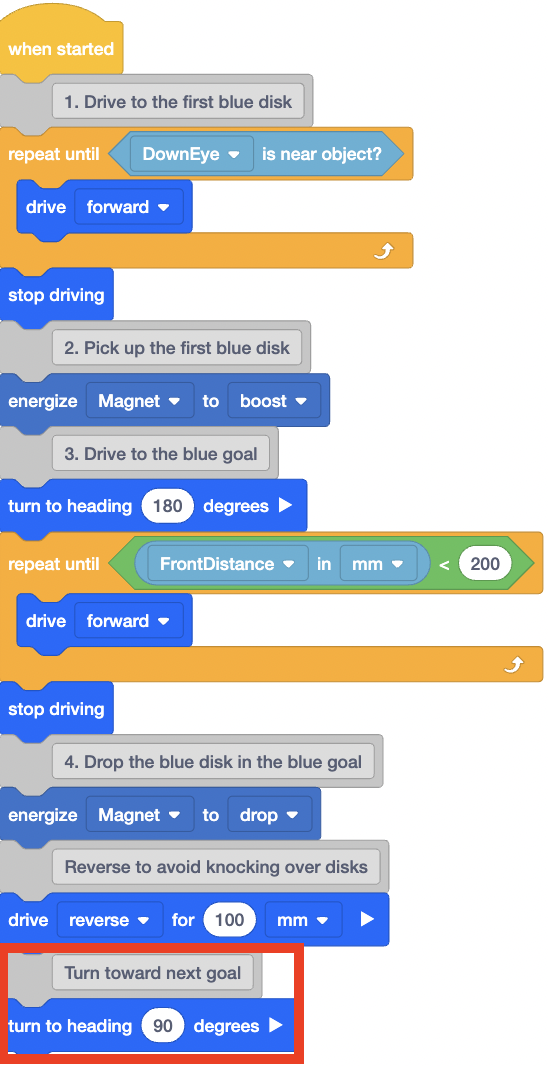
    पहले जैसा ही प्रोजेक्ट, जिसमें एक अतिरिक्त टिप्पणी और "टर्न टू" शीर्षक ब्लॉक को स्टैक में जोड़ा गया है। अब परियोजना के अंत में लिखा है: अगले लक्ष्य की ओर मुड़ें; 90 डिग्री की दिशा में मुड़ें।

इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।