
पूरा
इस पाठ में, आपने अपने रोबोट को क्यूब्स इकट्ठा करने और स्कोर करने के लिए स्वायत्त और ड्राइवर कंट्रोल प्रोग्राम का उपयोग करना सीखा और यह भी सीखा कि VEXcode IQ में कई प्रोग्राम स्लॉट का उपयोग कैसे और क्यों किया जाता है। आपने ड्राइवर नियंत्रण और स्वायत्त गतिविधियों दोनों के लिए अपनी रणनीति को अनुकूलित करने का अभ्यास किया, और अब आप स्प्लिट डिसीजन चैलेंज में अपने सीखे हुए ज्ञान को लागू करने के लिए तैयार हैं!
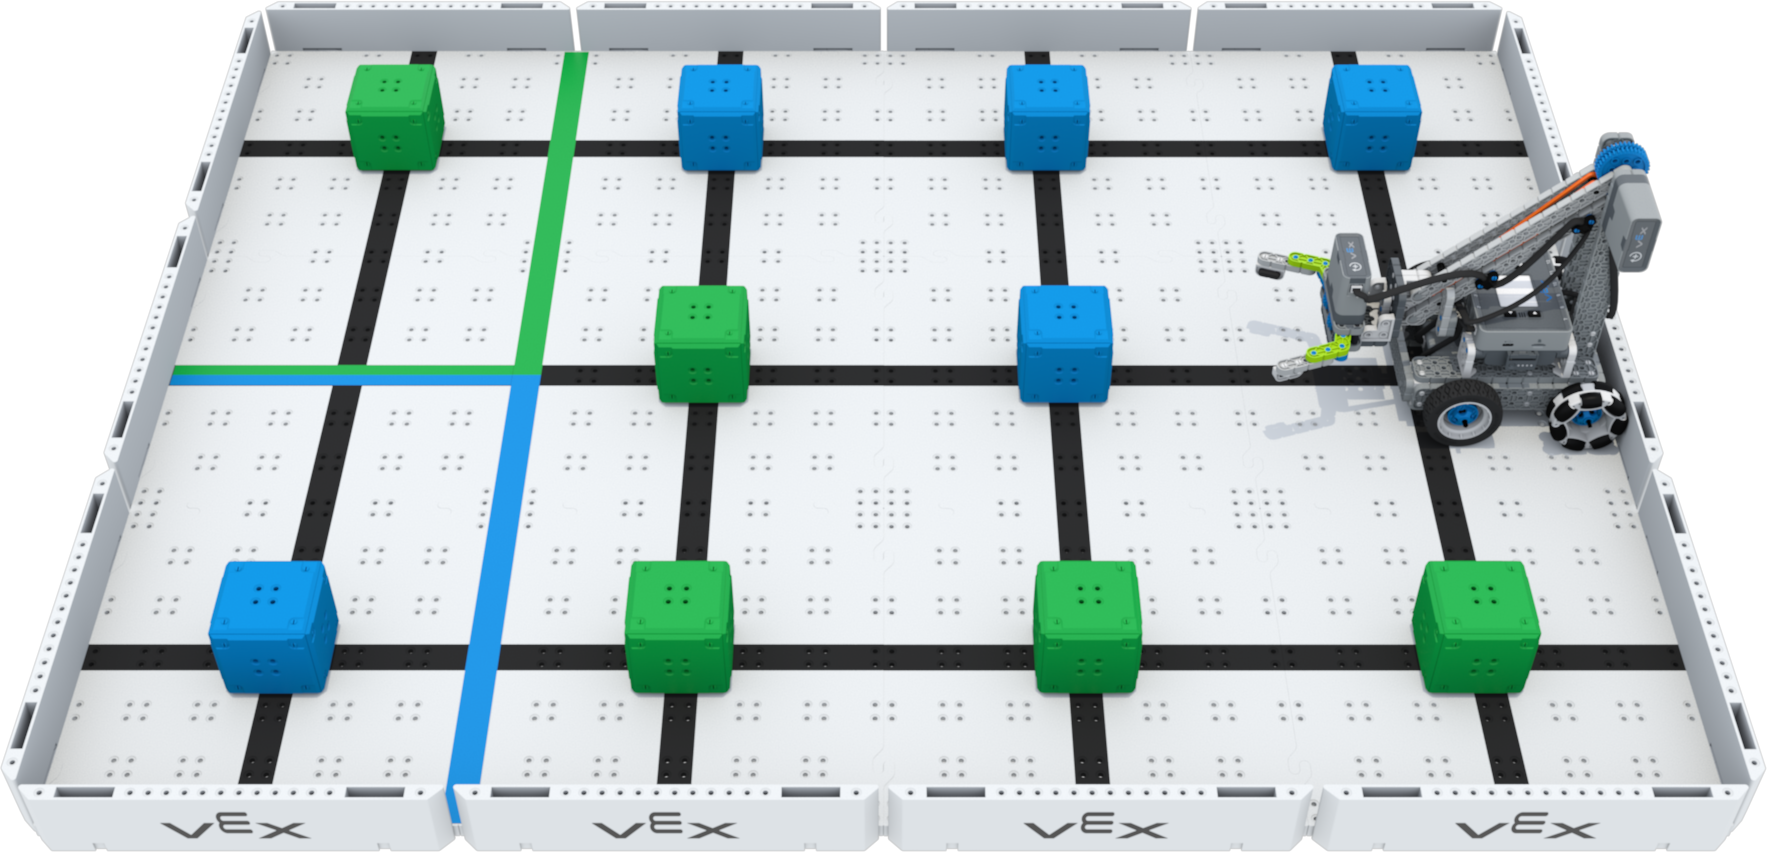
इस चुनौती का लक्ष्य दो 30-सेकंड के दौर में क्यूब्स को पकड़कर, हिलाकर और स्कोर करके उच्चतम स्कोर प्राप्त करना है। एक सिस्टम ड्राइवर द्वारा नियंत्रित होगा, और दूसरा स्वचालित होगा। नीचे दिया गया एनिमेशन दिखाता है कि फील्ड को कैसे सेट अप किया जाना चाहिए, और दो रन कैसे बनाए और स्कोर किए जाते हैं। जिस रोबोट को सबसे अधिक अंक मिलेंगे, वही जीतेगा।
नीचे दिए गए एनिमेशन में, क्यूब कलेक्टर फील्ड पर दो हरे और दो नीले क्यूब हैं। रोबोट नीले स्कोरिंग क्षेत्र में एक नीले घन को उठाकर रखता है, और फिर हरे स्कोरिंग क्षेत्र में एक हरे घन को रखता है। ड्राइवर कंट्रोल स्कोर की गणना की जाती है, और चुनौती के स्वायत्त भाग के लिए मैदान को रीसेट कर दिया जाता है।
रोबोट सबसे पहले नीले रंग के स्कोरिंग क्षेत्र में एक नीले रंग का घन उठाता है और उसे रखता है। समय बीतता है, और अंतिम हरे घन को हरे स्कोरिंग क्षेत्र में पहले से मौजूद दो घनों के ऊपर रख दिया जाता है। पहले स्वायत्त स्कोर और फिर अंतिम संयुक्त स्कोर की गणना की जाती है।
स्प्लिट डिसीजन चैलेंज को पूरा करने के लिए इस दस्तावेज़ में दिए गए चरणों का पालन करें।
स्प्लिट डिसीजन चैलेंज पूरा करने के बाद, अपने शिक्षक से संपर्क करें। सुनिश्चित करें कि आपने चुनौती के परिणामों को अपनी इंजीनियरिंग नोटबुक में दर्ज कर लिया है।
समापन चिंतन
अब जबकि आपने एक रणनीति बना ली है और स्प्लिट डिसीजन चैलेंज में भाग ले लिया है, तो इस पाठ में आपने जो सीखा और किया है, उस पर विचार करने का समय आ गया है। अपने चिंतन को शुरू करने के लिए अपनी इंजीनियरिंग नोटबुक में एक नया पृष्ठ खोलें।
अपनी इंजीनियरिंग नोटबुक में निम्नलिखित प्रत्येक अवधारणा पर स्वयं को नौसिखिया, प्रशिक्षु या विशेषज्ञ के रूप में मूल्यांकित करें। प्रत्येक अवधारणा के लिए आपने स्वयं को वह रेटिंग क्यों दी, इसका संक्षिप्त स्पष्टीकरण दें:
- मैं अपने रोबोट को स्प्लिट डिसीजन चैलेंज में उच्चतम संभव स्कोर दिलाने के लिए IQ (दूसरी पीढ़ी) ब्रेन और VEXcode IQ में कस्टम ड्राइवर कंट्रोल के अपने ज्ञान का उपयोग कर रहा हूँ।
- एक ऐसी परियोजना की योजना बनाना और उसे क्रियान्वित करना जिसमें मेरा रोबोट स्प्लिट डिसीजन चैलेंज को स्वायत्त रूप से पूरा कर सके।
- स्प्लिट डिसीजन चैलेंज के लिए समग्र रणनीति बनाने हेतु अपनी टीम के सदस्यों के साथ सहयोग करना।
इस तालिका का उपयोग करके आप यह निर्धारित कर सकते हैं कि आप किस श्रेणी में आते हैं।
| विशेषज्ञ | मुझे लगता है कि मैंने इस अवधारणा को पूरी तरह से समझ लिया है और मैं इसे किसी और को भी सिखा सकता हूँ। |
| शिक्षु | मुझे लगता है कि मैंने प्रतियोगिता में भाग लेने के लिए इस अवधारणा को पर्याप्त रूप से समझ लिया है। |
| नौसिखिए | मुझे लगता है कि मैं इस अवधारणा को समझ नहीं पाया और मुझे नहीं पता कि इस चुनौती को कैसे पूरा करना है। |
अगला क्या है?
इस पाठ में, आपने ड्राइवर नियंत्रण को अनुकूलित करने के बारे में सीखा। आपने ड्राइवर के नियंत्रण और स्वायत्तता का उपयोग करके गतिविधियों को पूरा करने के लिए एक रणनीति विकसित करने का अभ्यास किया। अब क्यूब कलेक्टर प्रतियोगिता में भाग लेने का समय आ गया है!
अगले पाठ में आप निम्न कार्य करेंगे:
- प्रतियोगिता के नियमों को ध्यान से पढ़ें
- खेल की रणनीति विकसित करें
- क्यूब कलेक्टर प्रतियोगिता में भाग लें!
पाठ अवलोकन पर वापस जाने के लिए < पाठ पर लौटें चुनें।
अगला पाठ चुनें > पाठ 5 पर जारी रखने के लिए और क्यूब कलेक्टर प्रतियोगिता में भाग लेने का तरीका जानने के लिए!