
Σχεδίαση με το ρομπότ σας
| Ποσότητα | Απαιτούμενα υλικά |
|---|---|
| 1 |
Κιτ εκκίνησης για την τάξη VEX V5 (με ενημερωμένο υλικολογισμικό) |
| 1 |
Μεγάλο φύλλο χαρτιού/χαρτί στεγνού σβηστήρα (για σχέδιο) |
| 1 |
Σημάδι |
| 1 |
Ρολό ταινίας |
| 1 |
Σημειωματάριο Μηχανικής |
 Συμβουλές για τους Δασκάλους
Λάβετε υπόψη ότι είναι πολύ πιθανό οι μαθητές να τραβήξουν κατά λάθος ένα κομμάτι χαρτί/πίνακα και να πέσουν στο πάτωμα με το ρομπότ. Λάβετε προφυλάξεις για να διασφαλίσετε ότι οι μαρκαδόροι δεν θα προκαλέσουν ζημιά ή δεν θα αφήσουν μόνιμα σημάδια στο δάπεδο.
Βήμα 1: Προετοιμασία του καμβά σας
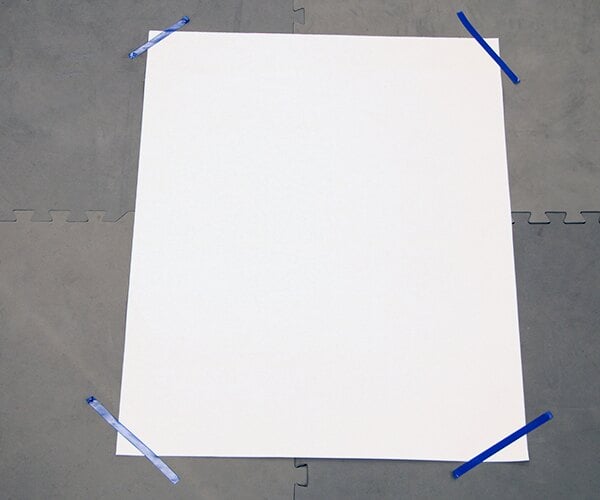
Τοποθετήστε ένα μεγάλο φύλλο χαρτιού ή μια πινακίδα αφίσας επίπεδα στο έδαφος σε ανοιχτό χώρο. Χρησιμοποιήστε ταινία για να στερεώσετε κάθε πλευρά του χαρτιού στο έδαφος, ώστε να μην γλιστρήσει. Θα οδηγείτε το ρομπότ σας πάνω σε αυτήν την επιφάνεια για να σχεδιάζετε, οπότε βεβαιωθείτε ότι η περιοχή γύρω από τον καμβά είναι απαλλαγμένη από εμπόδια.
Βήμα 2: Προσθήκη του Δείκτη στο Ρομπότ σας

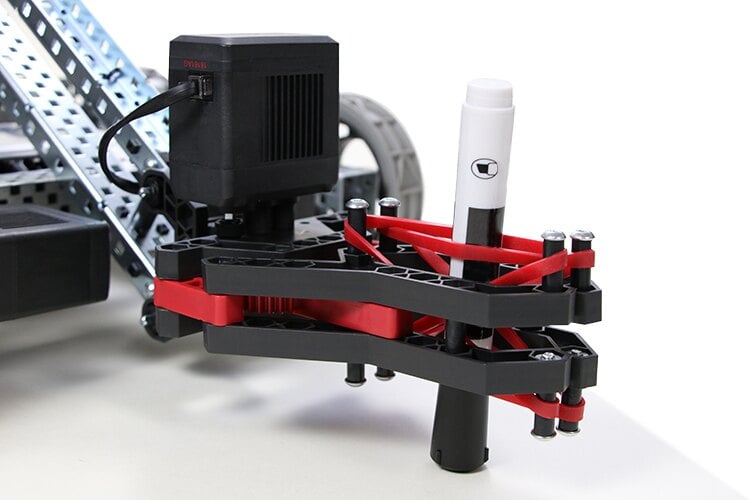
Ξεκινήστε σηκώνοντας τον βραχίονα του ρομπότ έτσι ώστε να είναι παράλληλος με το έδαφος. Μπορείτε να στηρίξετε το χέρι με ένα κουτί εάν είναι απαραίτητο. Στη συνέχεια, κλείστε εντελώς το νύχι. Μόλις κλείσει το νύχι, πλέξτε έναν μαρκαδόρο με καπάκι στο νύχι ανάμεσα σε κάθε σετ λαστιχένιων ταινιών όπως φαίνεται στην εικόνα. Το άκρο σχεδίασης του μαρκαδόρου με το καπάκι πρέπει να είναι στραμμένο προς το πάτωμα.
Βήμα 3: Προετοιμασία του ρομπότ σας
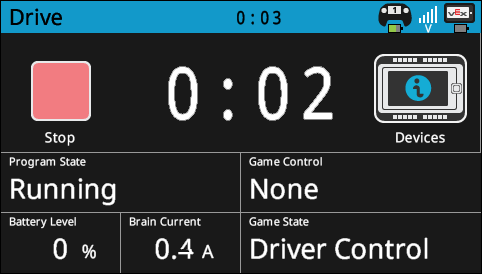
Ενεργοποιήστε τον εγκέφαλο ρομπότ V5. Βεβαιωθείτε ότι ο εγκέφαλος ρομπότ V5είναι συνδεδεμένος με τον ελεγκτή V5και εκτελέστε το πρόγραμμαDriveώστε να μπορείτε να οδηγείτε ασύρματα το ρομπότ σας με τον ελεγκτή.
Βήμα 4: Εξάσκηση στην κίνηση
Χαμηλώστε τον βραχίονα του ρομπότ έτσι ώστε το καπάκι του δείκτη να ακουμπά στο έδαφος. Χρησιμοποιώντας το χειριστήριο V5, οδηγήστε το ρομπότ σας ενώ ανεβοκατεβάζετε το βραχίονα για να πάρετε μια ιδέα για το πώς θα σχεδιάζετε με το ρομπότ.
Απαντήστε στις παρακάτω ερωτήσεις στο τετράδιο μηχανικής σας:
- Ποιες στρατηγικές θα χρησιμοποιήσετε κατά τη σχεδίαση για να διασφαλίσετε την ακρίβεια; Εξηγήστε με λεπτομέρειες.
- Τι προβλήματα μπορεί να αντιμετωπίσετε όταν σχεδιάζετε με το ρομπότ;
- Πώς σκοπεύετε να ξεπεράσετε τα παραπάνω προβλήματα; Εξηγήστε με λεπτομέρειες.
 Εργαλειοθήκη Δασκάλου
-
Οι απαντήσεις θα ποικίλλουν, αλλά θα πρέπει να περιλαμβάνουν την ανύψωση και την κάθοδο του δείκτη καθώς το ρομπότ κινείται, την οδήγηση του ρομπότ με μια συγκεκριμένη ταχύτητα (λιγότερο από 100%) ή την αξιοποίηση του χώρου έξω από τον χώρο σχεδίασης για τον επαναπροσανατολισμό του ρομπότ με μεγαλύτερη ακρίβεια.
-
Οι απαντήσεις θα ποικίλλουν, αλλά θα πρέπει να περιλαμβάνουν την πτώση του μαρκαδόρου, το να σχεδιάζετε λάθος γραμμή, το να σχεδιάζετε στο πάτωμα κατά λάθος ή το να σχεδιάζετε κλειστές καμπύλες.
-
Οι απαντήσεις σε αυτήν την ερώτηση θα είναι παρόμοιες με τις απαντήσεις στην πρώτη ερώτηση.
Συμβουλές για τους Δασκάλους
Αποθαρρύνετε τους μαθητές από το να δημιουργούν σκίτσα με σφιχτές καμπύλες, καθώς τέτοια σχέδια είναι πιο δύσκολο να γίνουν με το ρομπότ.
Βήμα 5: Σχεδιασμός του Σχεδίου σας
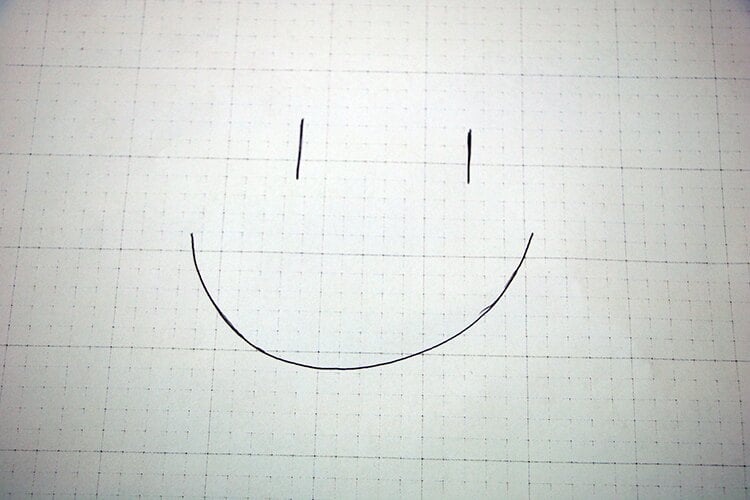
Σχεδιάστε ένα απλό σκίτσο με το χέρι που θα θέλατε να αναπαράγετε χρησιμοποιώντας το ρομπότ στο σημειωματάριό σας μηχανικής. Κρατήστε το σκίτσο όσο το δυνατόν πιο απλό. Αφού ολοκληρώσετε το σκίτσο, επιλέξτε μια τοποθεσία στο σκίτσο που θα χρησιμοποιήσετε ως σημείο εκκίνησης για το ρομπότ σας.
Βήμα 6: Σχεδίαση με το ρομπότ σας
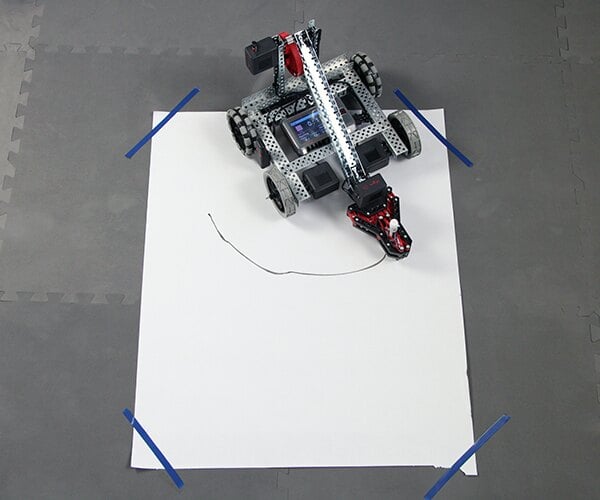
Σηκώστε τον βραχίονα του ρομπότ και αφαιρέστε το καπάκι του δείκτη από το νύχι του. Τοποθετήστε το ρομπότ στον καμβά σας έτσι ώστε το άκρο σχεδίασης του δείκτη να βρίσκεται στη θέση όπου θέλετε να ξεκινήσετε να σχεδιάζετε. Χρησιμοποιώντας τον ελεγκτή V5, οδηγήστε το ρομπότ χρησιμοποιώντας τον μαρκαδόρο για να αναδημιουργήσετε το σκίτσο σας.
Απαντήστε στις παρακάτω ερωτήσεις στο τετράδιο μηχανικής σας:
- Λειτούργησε/λειτούργησαν οι στρατηγικές που εφαρμόσατε για το σχέδιο με το ρομπότ; Εξηγήστε με λεπτομέρειες.
- Ποια προβλήματα αντιμετωπίσατε όταν σχεδιάζατε με το ρομπότ; Εξηγήστε με λεπτομέρειες.
- Τι θα αλλάζατε στο σχεδιασμό του ρομπότ για να βελτιώσετε την ικανότητά του να σχεδιάζει; Εξηγήστε με λεπτομέρειες και σκίτσα.
Εργαλειοθήκη Δασκάλου
-
Απαντήσεις
-
Οι απαντήσεις θα πρέπει να μοιάζουν πολύ με τις απαντήσεις για τις ερωτήσεις ένα και τρία στο Βήμα 4.
-
Οι απαντήσεις θα πρέπει να περιλαμβάνουν ό,τι έγραψαν οι μαθητές για την ερώτηση δύο στο Βήμα 4, αλλά με πρόσθετη δυσκολία.
-
Οι απαντήσεις θα ποικίλλουν, αλλά μπορεί να περιλαμβάνουν την αλλαγή του νυχιού έτσι ώστε να πιάνει τον δείκτη με μεγαλύτερη ασφάλεια, τη μείωση του πλάτους του ρομπότ ώστε να μπορεί να δημιουργεί πιο σφιχτές καμπύλες γραμμές ή την αλλαγή των ελαστικών για να βοηθά το ρομπότ να ελίσσεται πιο εύκολα στο πάτωμα.