
पूरा
अब जब आपने कोण माप का उपयोग करके अपने रोबोट को एक विशिष्ट संख्या में डिग्री तक घुमाने के लिए कोड करना सीख लिया है, मैदान से क्यूब्स को हटाने के लिए अपने रोबोट के लिए एक पथ कोडिंग की जाँच कर ली है और अपने रोबोट के वेग को समायोजित करने का पता लगा लिया है, तो आप टॉवर ओवर चैलेंज के लिए तैयार हैं।
इस चुनौती का लक्ष्य मैदान से सभी दस घनों को यथासंभव कम समय में हटाना है। नीचे दिया गया एनिमेशन दिखाता है कि फील्ड को कैसे सेट अप किया जाना चाहिए, और फील्ड से क्यूब्स को हटाने का एक संभावित तरीका भी दर्शाता है। जो रोबोट सबसे तेजी से क्यूब्स को साफ करेगा, वही जीतेगा।
टावर ओवर चैलेंज को पूरा करने के लिए इस दस्तावेज़ में गए चरणों का पालन करें। गूगल / .docx / .pdf
टावर ओवर चैलेंज पूरा करने के बाद, अपने शिक्षक से संपर्क करें। सुनिश्चित करें कि आपने चुनौती के परिणामों को अपनी इंजीनियरिंग नोटबुक में दर्ज कर लिया है।
समापन चिंतन
अब जबकि आपने रणनीति बना ली है और टावर ओवर चैलेंज में भाग ले लिया है, तो अब समय आ गया है कि आप इस पाठ में आपने जो सीखा और किया है, उस पर विचार करें। अपने चिंतन को शुरू करने के लिए अपनी इंजीनियरिंग नोटबुक में एक नया पृष्ठ खोलें।
अपनी इंजीनियरिंग नोटबुक में निम्नलिखित प्रत्येक अवधारणा पर स्वयं को नौसिखिया, प्रशिक्षु या विशेषज्ञ के रूप में मूल्यांकित करें। प्रत्येक अवधारणा के लिए आपने स्वयं को वह रेटिंग क्यों दी, इसका संक्षिप्त स्पष्टीकरण दें:
- फील्ड से क्यूब्स को धकेलने के लिए अपने रोबोट के लिए एक पथ की योजना बनाना और कोडिंग करना
- कोण माप का उपयोग करके अपने रोबोट को एक निश्चित डिग्री तक घुमाएँ।
- यह समझना कि वेग में वृद्धि और कमी रोबोट की गति को कैसे प्रभावित करती है
इस तालिका का उपयोग करके आप यह निर्धारित कर सकते हैं कि आप किस श्रेणी में आते हैं।
| विशेषज्ञ | मुझे लगता है कि मैंने इस अवधारणा को पूरी तरह से समझ लिया है और मैं इसे किसी और को भी सिखा सकता हूँ। |
| शिक्षु | मुझे लगता है कि मैंने प्रतियोगिता में भाग लेने के लिए इस अवधारणा को पर्याप्त रूप से समझ लिया है। |
| नौसिखिए | मुझे लगता है कि मैं इस अवधारणा को समझ नहीं पाया और मुझे नहीं पता कि इस चुनौती को कैसे पूरा करना है। |
अगला क्या है?
इस पाठ में, आपने एक पथ की योजना बनाई और अपने रोबोट को मैदान से क्यूब्स को धकेलने के लिए कोड किया। आपने ड्राइवट्रेन ब्लॉक और कोण माप का उपयोग करके अपने रोबोट को एक निश्चित संख्या में डिग्री तक घुमाया, और वेग का पता लगाया और यह भी देखा कि इसे बढ़ाने या घटाने से रोबोट की गति पर क्या प्रभाव पड़ता है। फिर आपने टावर ओवर चैलेंज में भाग लिया। अगले पाठ में आप निम्न कार्य करेंगे:
- डिस्टेंस सेंसर के बारे में जानें
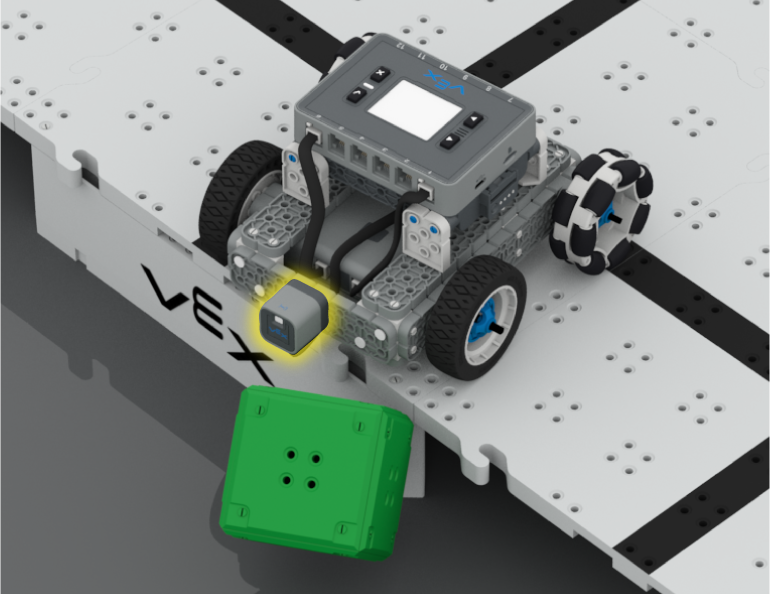
- अपने रोबोट को इस तरह कोड करें कि वह एक ऊंचे मैदान से कई क्यूब्स को नीचे धकेल सके।
- क्यूब क्रैशर चैलेंज में प्रतिस्पर्धा करें
पाठ अवलोकन पर वापस जाने के लिए < पाठ पर लौटें चुनें।
अगला पाठ > और पाठ 3 पर आगे बढ़ें और दूरी सेंसर के बारे में जानें।