
Praktik
Pada bagian terakhir, Anda telah mempelajari tentang elemen-elemen lengan robot dan bagaimana berbagai mekanisme lengan bekerja. Sekarang, Anda akan menerapkan apa yang telah Anda pelajari untuk melakukan iterasi pada proses pembuatan guna menyelesaikan aktivitas latihan "Tingkatkan Kemampuan Lengan Anda".
Dalam aktivitas ini, robot Anda harus bergerak menuju IQ Cube, mengambil kubus tersebut, dan mengangkatnya ke atas kubus lain untuk membuat tumpukan. Anda akan melakukan iterasi pada desain lengan untuk meningkatkan kemampuan robot Anda dalam menumpuk kubus. Tonton video di bawah ini untuk melihat bagaimana Anda dapat menerapkan apa yang telah Anda pelajari untuk menyelesaikan aktivitas latihan Meningkatkan Kekuatan Lengan Anda.
Sekarang giliranmu untuk menyelesaikan aktivitas latihan Tingkatkan Kekuatan Lenganmu!
Dalam animasi ini, Clawbot menghadap sebuah kubus merah dan biru yang terletak di persimpangan garis hitam tengah pada Lapangan. Sebuah pengendali digunakan untuk menggerakkan robot ke kubus merah, mengambilnya, kemudian mengangkat kubus tersebut dan meletakkannya di atas kubus biru. Animasi ini menunjukkan salah satu kemungkinan cara robot Anda dapat bergerak untuk menyelesaikan aktivitas latihan "Tingkatkan Kemampuan Lengan Anda".
Gunakan dokumen ini sebagai referensi untuk menyelesaikan kegiatan latihan.
Saat Anda menyelesaikan aktivitas latihan "Tingkatkan Kemampuan Lengan Anda", catat hal-hal berikut di buku catatan teknik Anda:
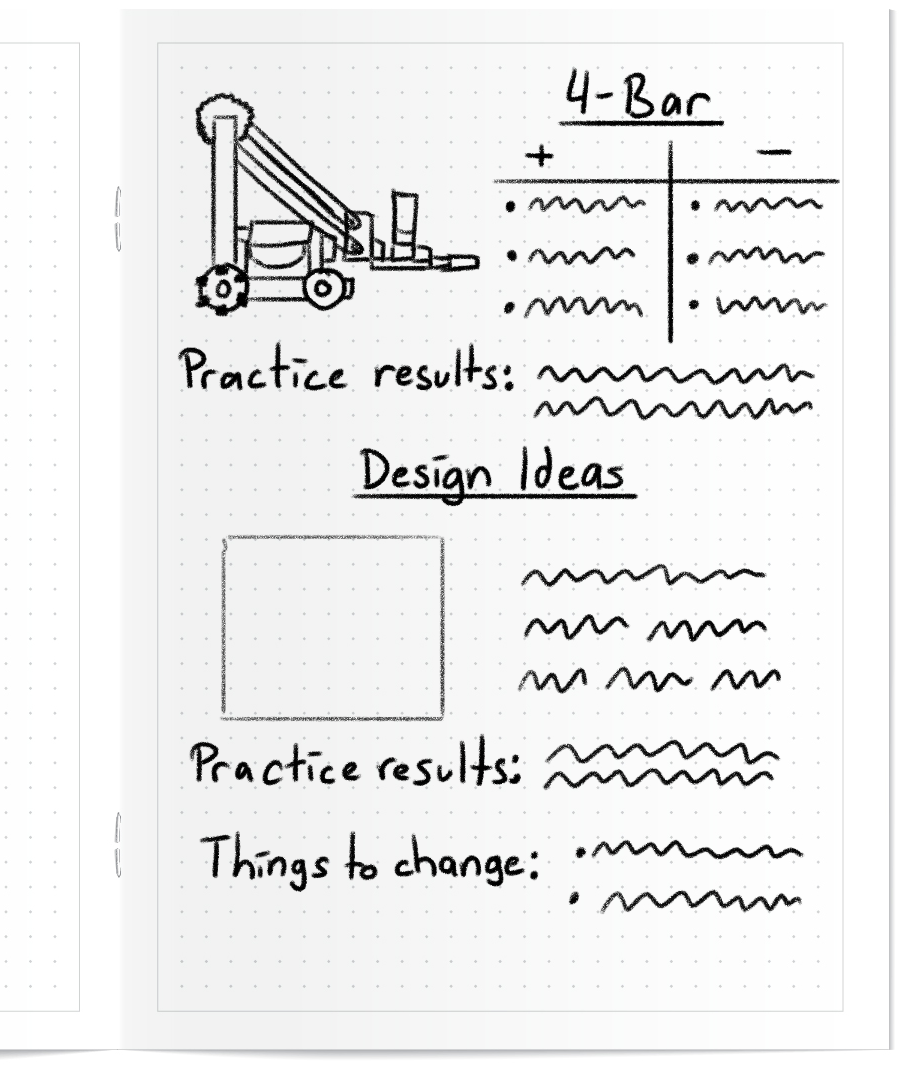
- Jelaskan dan ilustrasikan desain robot Anda.
- Bagaimana desain cakar dan lengan Anda bekerja sama untuk menyelesaikan aktivitas ini?
- Bagaimana Anda dapat melakukan iterasi pada desain ini untuk meningkatkan kinerja robot?
Lihat gambar di sebelah kiri untuk contoh bagaimana Anda dapat merekam ide dan pengujian desain Anda.
Desain Lengan
Di bagian Pelajari, Anda mempelajari berbagai jenis desain lengan dan diperlihatkan animasi-animasi ini selama video. Gunakan animasi lengan di bawah ini sebagai referensi saat melakukan iterasi pada desain lengan Anda.
Lengan 4-Bar
Lengan ini terdiri dari rangkaian penghubung paralel yang memungkinkan objek yang diangkat tetap berada dalam posisi datar. Ini adalah desain lengan yang digunakan dalam instruksi perakitan Clawbot. Saksikan animasinya untuk melihat pergerakan Lengan 4-Bar.
Lengan Ayun
Lengan ayun adalah salah satu jenis lengan yang paling mudah dirakit. Ujung lengan mengikuti lengkungan saat roda gigi berputar dan dapat melewati bagian atas serta mencapai sisi lain robot seperti yang ditunjukkan dalam animasi ini.
Lengan 4-Bar Terbalik Ganda
Lengan ini membutuhkan waktu lebih lama untuk dirakit, tetapi berguna ketika manipulator ujung lengan perlu dijaga agar selalu sejajar atau untuk menjangkau tempat yang lebih tinggi. Lengan 4-bar terbalik ganda terdiri dari 4-bar atas dan bawah dengan dua bagian vertikal, yang dapat dilihat pada animasi ini.
Bersiaplah menghadapi tantangan.
Di Compete (pada halaman berikutnya), Anda akan menguji desain lengan Anda dalam Tantangan Stacked Up. Pelajari cara berkompetisi dalam tantangan, periksa pemahaman Anda, lalu berlatih untuk tantangan tersebut.
Saksikan animasi ini untuk melihat contoh Clawbot menumpuk kubus dalam Tantangan Stacked Up. Dalam animasi ini, Clawbot memulai pergerakannya di tengah dinding bagian bawah Lapangan. Terdapat tiga kubus biru di tiga persimpangan garis hitam yang berlawanan dengan robot, dan dua kubus merah di persimpangan garis hitam di tengah kiri dan kanan Lapangan. Saat penghitung waktu mulai berjalan mundur, robot pertama-tama bergerak dan berbelok ke kiri untuk mengambil kubus merah, lalu bergerak untuk menumpuknya di atas kubus biru di sudut kiri. Kemudian, kereta berbalik arah dan bergerak ke sisi kanan kubus merah, lalu mencoba menumpuknya di atas kubus biru di tengah. Pada detik-detik terakhir, robot menumpuk kubus biru di sudut kanan atas ke tumpukan di tengah.
Periksa Pemahaman Anda
Sebelum memulai tantangan, pastikan Anda memahami aturan dan pengaturan tantangan dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Pertanyaan untuk Memeriksa Pemahaman Anda
Setelah menyelesaikan semua pertanyaan, cobalah berlatih mengerjakan tantangan tersebut.
Pilih Berikutnya > untuk berkompetisi dalam Tantangan Bertumpuk.