
अभ्यास
पिछले भाग में, आपने दूरी मापने, वस्तुओं और उनके सापेक्ष आकार का पता लगाने और वस्तु के वेग की रिपोर्ट करने के लिए दूरी सेंसर का उपयोग करना सीखा। आपने सीखा कि डिस्टेंस सेंसर कैसे काम करता है, और VEXcode IQ का उपयोग करके इसे कैसे कोड किया जाता है। इस गतिविधि में, आप अपने रोबोट को कोड करने के लिए अपने द्वारा सीखी गई बातों का उपयोग करेंगे ताकि वह एक घन का पता लगा सके और उसे मैदान से बाहर धकेल सके।
अभ्यास गतिविधि में, आप एक VEXcode IQ प्रोजेक्ट बनाएंगे जिसमें आपको एक घन का पता लगाना होगा और उसे मैदान से बाहर धकेलना होगा, यह सुनिश्चित करते हुए कि रोबोट स्वयं मैदान के किनारे से नीचे न गिरे। आप अपने प्रोजेक्ट पर बार-बार काम करेंगे ताकि यह सुनिश्चित हो सके कि रोबोट इस कार्य को पूरा कर सके, भले ही घन की प्रारंभिक स्थिति बदल दी जाए। नीचे दिए गए वीडियो को देखें और जानें कि आप पुश इट ऑफ अभ्यास गतिविधि को पूरा करने के लिए आपने जो सीखा है उसे कैसे लागू कर सकते हैं।
अब पुश इट ऑफ प्रैक्टिस एक्टिविटी को पूरा करने की आपकी बारी है!
इस एनिमेशन में, रोबोट घन की दिशा में मुड़ता है, उसकी ओर बढ़ता है और उसे मैदान से बाहर धकेल देता है। फिर रोबोट और क्यूब को रीसेट किया जाता है, इस बार क्यूब एक अलग स्थिति में होता है। रोबोट घन की ओर घूमता है और उसे मैदान से बाहर धकेल देता है। यह एनिमेशन एक उदाहरण दिखाता है कि पुश इट ऑफ गतिविधि को पूरा करने के लिए प्रोजेक्ट कैसे बनाया जा सकता है।
अभ्यास गतिविधि को पूरा करने के लिए इस दस्तावेज़ का संदर्भ के रूप में उपयोग करें। गूगल / .docx / .pdf
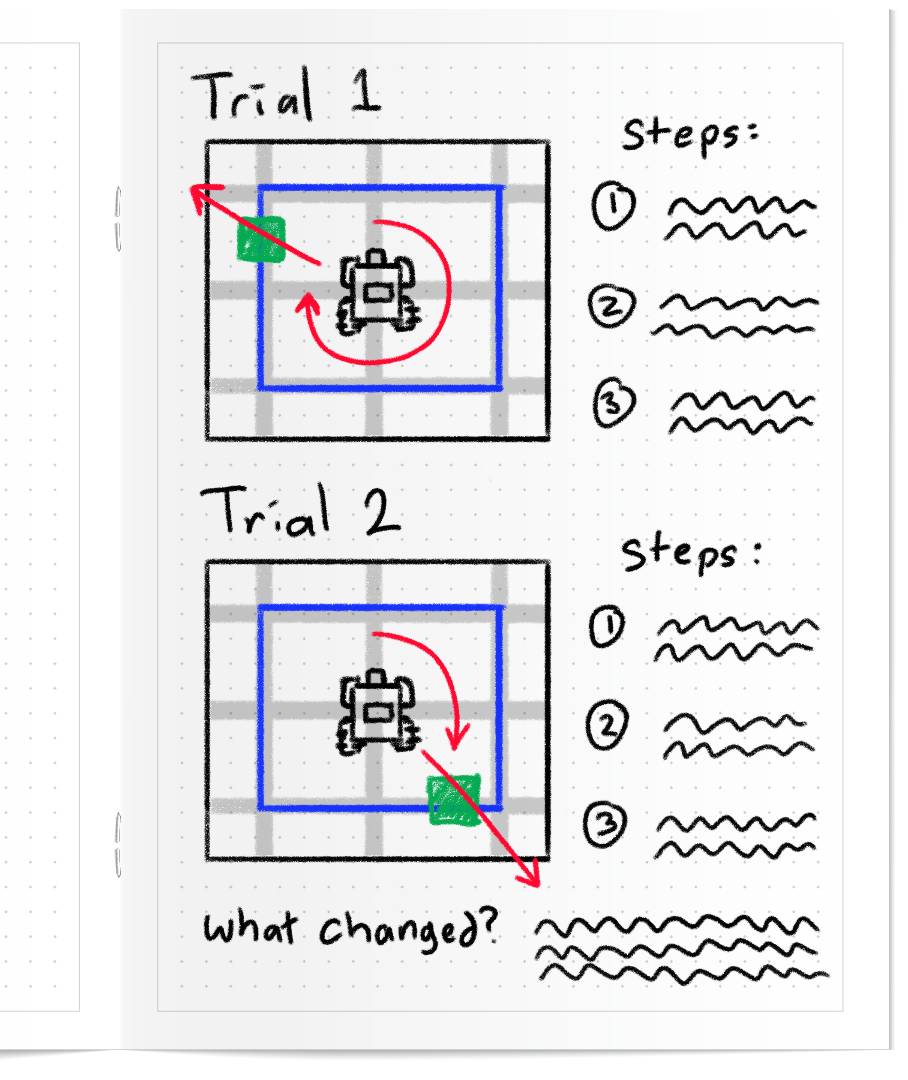
जैसे ही आप पुश इट ऑफ गतिविधि पूरी करते हैं, अपनी इंजीनियरिंग नोटबुक में अपनी परियोजनाओं और परीक्षणों को दर्ज करें।
- एक चित्र बनाकर दिखाएँ कि आपका रोबोट गतिविधि को पूरा करने के लिए किस प्रकार गति करेगा।
- अपनी तस्वीर के आधार पर प्रोजेक्ट बनाने के लिए आवश्यक चरणों की सूची बनाएं।
- प्रत्येक पुनरावृति के बाद किए गए परिवर्तनों को दस्तावेज़ में दर्ज करें।
अपने प्रोजेक्ट के विचारों और परीक्षणों को रिकॉर्ड करने का तरीका जानने के लिए बाईं ओर दी गई छवि देखें।
अगले पृष्ठ पर दिए गए "Compete" सेक्शन में, आपको क्यूब क्रैशर चैलेंज में अपने रोबोट को इस तरह से कोड करना होगा कि वह मैदान से चार क्यूब्स को जितनी जल्दी हो सके गिरा दे।
नीचे दिए गए एनिमेशन को देखें और जानें कि आपका रोबोट क्यूब क्रैशर चैलेंज को पूरा करने के लिए किस तरह से आगे बढ़ सकता है। बेसबॉट मैदान के मध्य में शुरू होता है, जिसके चारों ओर की रेखाओं पर चार घन बेतरतीब ढंग से रखे होते हैं। रोबोट पहले घन का पता लगाएगा और उसे धक्का देकर हटा देगा, फिर दूसरे घन का पता लगाने के लिए आगे बढ़ेगा। इसके बाद एनीमेशन में समयबद्ध परीक्षण का अंत दिखाया गया है, जिसमें चौथा घन मैदान से बाहर धकेल दिया जाता है।
चुनौती को पूरा करने का तरीका जानें, अपनी समझ की जांच करें, और फिर चुनौती के लिए अभ्यास करें।
अपनी समझ की जाँच करें
चुनौती शुरू करने से पहले, सुनिश्चित करें कि आप नीचे दिए गए दस्तावेज़ में दिए गए प्रश्नों के उत्तर अपनी इंजीनियरिंग नोटबुक में लिखकर चुनौती के नियमों और संरचना को समझ लें।
अपनी समझ की जाँच करें प्रश्न गूगल / .docx / .pdf
प्रश्नों को पूरा करने के बाद, चुनौती का अभ्यास करने का प्रयास करें।
क्यूब क्रैशर चैलेंज में भाग लेने के लिए अगला > चुनें।