
Eksplorasi Pengontrol - Bagian 1
 Panduan Aktivitas Kotak Peralatan Guru
-
- Eksplorasi ini akan memperkenalkan siswa pada perilaku Clawbot yang dapat diprogram untuk beroperasi dengan Controller:
- Perkenalkan blok [Selamanya], [Atur kecepatan motor], dan [Putar]
- Lakukan pemeriksaan pemecahan masalah singkat untuk memastikan Clawbot siap digunakan.
- Buka VEXcode IQ
- Buatlah proyek sederhana yang disediakan dalam pelajaran.
- Unduh dan jalankan proyek
- Mintalah siswa untuk berlatih menggunakan Controller.
- Akhiri kegiatan dengan diskusi.
- Dengan menggunakan templat Clawbot dengan Controller, siswa dapat mengendalikan Clawbot menggunakan Controller. Terdapat empat blok berbeda yang tersedia di VEXcode IQ, yang dapat digunakan untuk mengontrol motor Clawbot. Siswa perlu menyesuaikan parameter di blok [Atur kecepatan motor], [Putaran], dan (posisi pengontrol) untuk mengontrol kecepatan masing-masing motor Clawbot dan memungkinkan Pengontrol untuk mengendalikan fungsi motor.
-
Untuk informasi lebih lanjut tentang pemrograman Controller, klik di bawah.
Google Doc / .docx / .pdf
- Sebagai kegiatan kelas secara keseluruhan, tinjau kembali blok pemrograman bersama para siswa. Beritahu siswa bahwa ada empat blok berbeda yang tersedia di VEXcode IQ, yang dapat digunakan untuk mengontrol motor Clawbot. Siswa perlu menyesuaikan parameter di blok [Atur kecepatan motor], [Putaran], dan (posisi pengontrol) untuk mengontrol kecepatan masing-masing motor Clawbot dan memungkinkan Pengontrol untuk mengendalikan fungsi motor.
Clawbot siap diprogram dengan Controller! Eksplorasi ini akan memberi Anda alat untuk dapat memprogram beberapa gerakan dasar dalam sebuah proyek.
VEXcode IQ yang akan digunakan dalam eksplorasi ini:
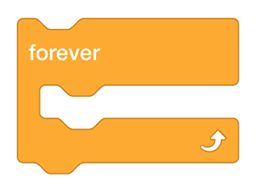
- Blok [Selamanya]—blok ini mengulang serangkaian blok tanpa henti. Sebuah loop [Selamanya] hanya dapat dihentikan dengan menggunakan blok break atau dengan menghentikan program. Blok [Selamanya] tidak akan berhenti berulang kecuali blok break ditempatkan di dalamnya.
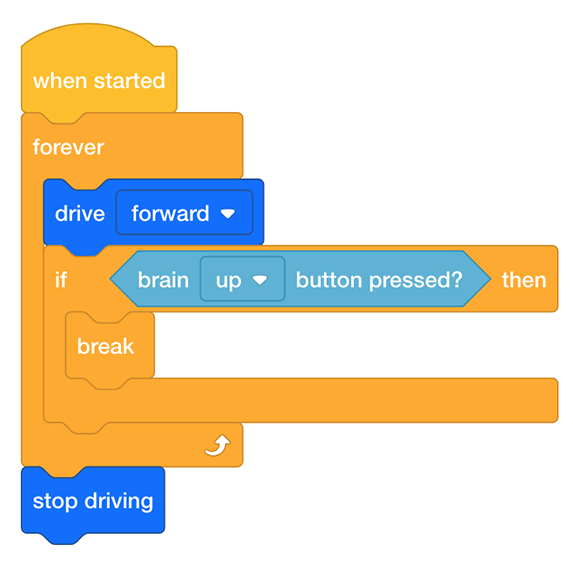
- Berikut adalah contoh penggunaan blok [Break] untuk keluar dari loop [Forever].
- Berikut adalah contoh penggunaan blok [Break] untuk keluar dari loop [Forever].
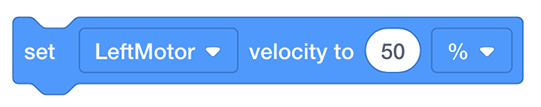
- Blok [Set motor velocity] mengatur kecepatan motor.
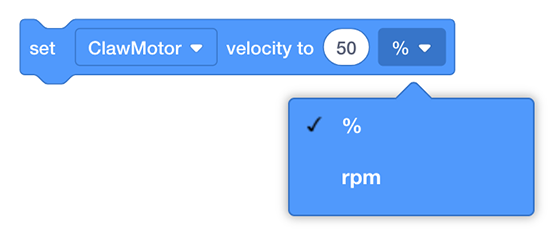
- Kecepatan dapat diatur dalam persen atau rpm:
- Kecepatan dapat diatur dalam persen atau rpm:
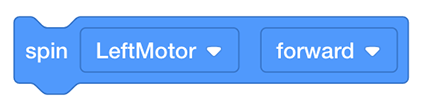
- Blok [Spin] memutar motor hingga berhenti. Motor akan berhenti dengan menghentikan program.
- Blok (posisi pengontrol) melaporkan posisi Joystick pada Pengontrol di sepanjang suatu sumbu. Joystick bernilai 0 saat berada di tengah sumbu.
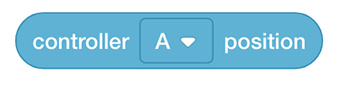
- Blok ini memungkinkan Pengontrol untuk menentukan kecepatan motor. Untuk melakukannya, seret blok ini dari Kotak Peralatan ke atas kecepatan di blok [Atur kecepatan motor]; ini akan mengganti kecepatan default dengan posisi Pengontrol pilihan Anda.
Untuk mengetahui informasi lebih lanjut tentang blok-blok ini, buka Bantuan, dan pilih blok yang ingin Anda tanyakan.
 Tips untuk Guru
- Jika ini adalah kali pertama siswa menggunakan VEXcode IQ, mereka dapat merujuk ke Tutorial kapan saja selama eksplorasi ini. Tutorial-tutorial tersebut terletak di Toolbar.
- Pastikan setiap kelompok siswa memiliki semua perlengkapan yang dibutuhkan.
Kotak Peralatan Guru
-
Peran Eksplorasi Siswa
Untuk bantuan dalam mengatur siswa untuk kegiatan ini, klik di bawah.
Google Doc / .docx / .pdf
Pembangun di setiap kelompok harus mendapatkan perangkat keras yang dibutuhkan. Juru Rekam harus mendapatkan buku catatan teknik kelompok tersebut. Programmer harus membuka VEXcode IQ.
| Kuantitas | Bahan-bahan yang Dibutuhkan |
|---|---|
| 1 |
Robot cakar |
| 1 |
Baterai Robot VEX IQ yang Terisi Penuh |
| 1 |
Radio VEX IQ |
| 1 |
Pengontrol |
| 1 |
Kabel Tether |
| 1 |
VEXcode IQ |
| 1 |
Kabel USB (jika menggunakan komputer) |
| 1 |
Buku Catatan Teknik |