
कंट्रोलर एक्सप्लोरेशन - भाग 1
 शिक्षक टूलबॉक्स
-
गतिविधि रूपरेखा
- इस अध्ययन के माध्यम से छात्रों को क्लॉबॉट के उन व्यवहारों से परिचित कराया जाएगा जिन्हें कंट्रोलर के साथ संचालित करने के लिए प्रोग्राम किया जा सकता है:
- [हमेशा के लिए], [मोटर की गति निर्धारित करें] और [स्पिन] ब्लॉक पेश करें
- क्लॉबॉट तैयार है या नहीं, इसकी त्वरित समस्या निवारण जांच करें।
- VEXcode IQ खोलें
- पाठ में दिए गए एक सरल प्रोजेक्ट को पूरा करें।
- डाउनलोड करें और चलाएँ प्रोजेक्ट
- छात्रों को कंट्रोलर का उपयोग करने का अभ्यास कराएं।
- गतिविधि का समापन चर्चा के साथ करें।
- क्लॉबॉट विद कंट्रोलर टेम्प्लेट का उपयोग करके छात्र कंट्रोलर की मदद से क्लॉबॉट को नियंत्रित कर सकते हैं। VEXcode IQ में चार अलग-अलग ब्लॉक उपलब्ध हैं, जिनका उपयोग क्लॉबॉट के मोटर्स को नियंत्रित करने के लिए किया जा सकता है। छात्रों को क्लॉबॉट के प्रत्येक मोटर के वेग को नियंत्रित करने और मोटर कार्यों को नियंत्रित करने के लिए नियंत्रक को सक्षम करने के लिए [Set motor velocity], [Spin] और (position of controller) ब्लॉक में पैरामीटर समायोजित करने की आवश्यकता होगी।
-
कंट्रोलर की प्रोग्रामिंग के बारे में अधिक जानकारी के लिए, नीचे पर क्लिक करें।
- पूरी कक्षा की गतिविधि के रूप में, छात्रों के साथ प्रोग्रामिंग ब्लॉक की समीक्षा करें। छात्रों को बताएं कि VEXcode IQ में चार अलग-अलग ब्लॉक उपलब्ध हैं, जिनका उपयोग क्लॉबॉट के मोटरों को नियंत्रित करने के लिए किया जा सकता है। छात्रों को क्लॉबॉट के प्रत्येक मोटर के वेग को नियंत्रित करने और मोटर कार्यों को नियंत्रित करने के लिए नियंत्रक को सक्षम करने के लिए [Set motor velocity], [Spin] और (position of controller) ब्लॉक में पैरामीटर समायोजित करने की आवश्यकता होगी।
क्लॉबॉट कंट्रोलर के साथ प्रोग्रामिंग के लिए तैयार है! इस अन्वेषण से आपको किसी प्रोजेक्ट
भीतर कुछ बुनियादी गतिविधियों को प्रोग्राम करने के लिए आवश्यक उपकरण प्राप्त होंगे। इस अन्वेषण में उपयोग की जाने वाली
IQ:
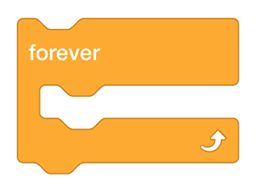
- [फॉरएवर] ब्लॉक—यह ब्लॉक ब्लॉकों के एक सेट को हमेशा के लिए लूप करता है। एक [फॉरएवर] लूप से केवल ब्रेक ब्लॉक का उपयोग करके या प्रोग्राम को रोककर ही बाहर निकला जा सकता है। [फॉरएवर] ब्लॉक तब तक दोहराना बंद नहीं करेगा जब तक कि इसके अंदर एक ब्रेक ब्लॉक नहीं रखा जाता है।
- यहां एक उदाहरण दिया गया है जिसमें [Break] ब्लॉक का उपयोग [Forever] लूप से बाहर निकलने के लिए किया जाता है।
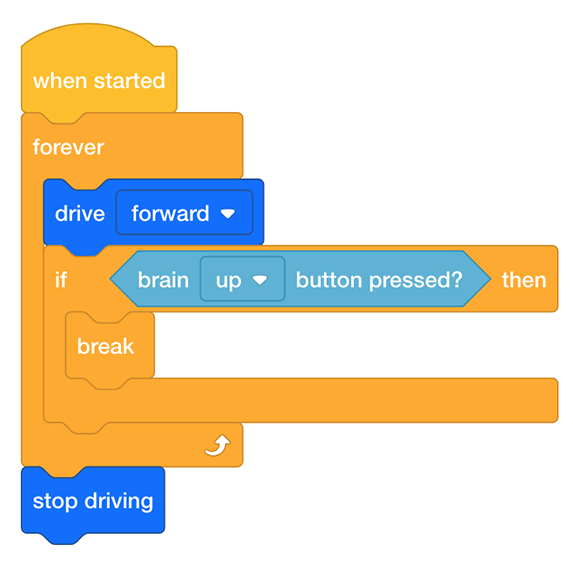
- यहां एक उदाहरण दिया गया है जिसमें [Break] ब्लॉक का उपयोग [Forever] लूप से बाहर निकलने के लिए किया जाता है।
- [Set motor velocity] ब्लॉक मोटर की गति निर्धारित करता है।
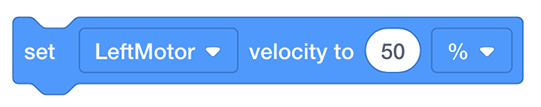
- वेग को प्रतिशत या आरपीएम में सेट किया जा सकता है:
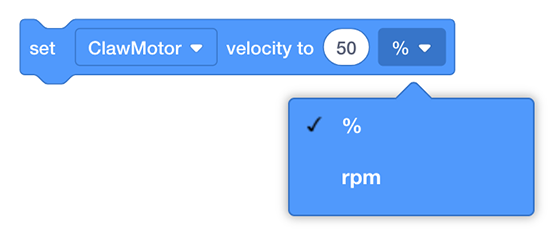
- वेग को प्रतिशत या आरपीएम में सेट किया जा सकता है:
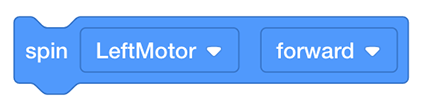
- [स्पिन] ब्लॉक मोटर को तब तक घुमाता है जब तक वह रुक न जाए। प्रोग्राम को रोकने से मोटर बंद हो जाएगी।
- (कंट्रोलर की स्थिति) ब्लॉक एक अक्ष के अनुदिश कंट्रोलर पर जॉयस्टिक की स्थिति की रिपोर्ट करता है। जब जॉयस्टिक अक्ष के केंद्र में होती है तो उसका मान 0 होता है।
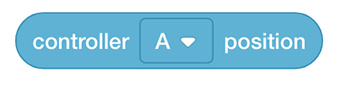
- यह ब्लॉक कंट्रोलर को मोटर की गति निर्धारित करने में सक्षम बनाएगा। करने के लिए, टूलबॉक्स से इस ब्लॉक को [Set motor velocity] ब्लॉक में वेग ऊपर खींचें; इससे डिफ़ॉल्ट वेग आपके द्वारा चुने गए कंट्रोलर स्थान से बदल जाएगा।
इनमें से किसी भी ब्लॉक के बारे में अधिक जानकारी प्राप्त करने के लिए, सहायता खोलें और उन ब्लॉकों का चयन करें जिनके बारे में आपके प्रश्न हैं।
 शिक्षक सुझाव
- यदि छात्र पहली बार VEXcode IQ का उपयोग कर रहे हैं, तो वे इस अन्वेषण के दौरान किसी भी समय ट्यूटोरियल का संदर्भ ले सकते हैं। ट्यूटोरियल टूलबार में स्थित हैं।
- सुनिश्चित करें कि प्रत्येक छात्र समूह के पास सभी आवश्यक सामग्री मौजूद हो
प्रत्येक समूह के बिल्डर को आवश्यक हार्डवेयर मिलना चाहिए। रिकॉर्डर को समूह की इंजीनियरिंग नोटबुक प्राप्त करनी चाहिए। प्रोग्रामर को VEXcode IQ खोलना चाहिए।
| मात्रा | आवश्यक सामग्री |
|---|---|
| 1 |
क्लॉबॉट |
| 1 |
चार्ज की गई VEX IQ रोबोट बैटरी |
| 1 |
VEX IQ रेडियो |
| 1 |
नियंत्रक |
| 1 |
टेदर केबल |
| 1 |
VEXcode IQ |
| 1 |
यूएसबी केबल (यदि कंप्यूटर का उपयोग कर रहे हैं) |
| 1 |
इंजीनियरिंग नोटबुक |