
अपने प्रोजेक्ट को रीमिक्स करें
 शिक्षक सुझाव
यदि छात्रों को कोई प्रोजेक्ट बनाने, उसका नाम बदलने या उसे सहेजने में कोई समस्या आती है, तो वे ट्यूटोरियल का सहारा ले सकते हैं। छात्रों के आसपास घूमकर उन पर नजर रखें ताकि यह सुनिश्चित हो सके कि वे सभी चरणों को पूरा कर रहे हैं।
प्रोग्रामर को निम्नलिखित चरणों को पूरा करना चाहिए:
- फ़ाइल मेनू खोलें।
- उदाहरण खोलें चुनें।
- ऑटोपायलट टेम्पलेट का चयन करें और खोलें।
- अपने प्रोजेक्ट का नाम वेलोसिटी रीमिक्स रखें।
- अपने प्रोजेक्ट को सेव करें .
 शिक्षक टूलबॉक्स
-
व्यवहार
जैसा कि पहले उल्लेख किया गया है, व्यवहार रोबोट की क्रियाओं के बारे में बात करने का एक तरीका है। छात्रों को व्यवहार के बारे में सोचने और कार्यों को क्रम में व्यवस्थित करने के लिए प्रेरित करने का एक तरीका यह है कि छात्रों को [टिप्पणी] ब्लॉक का उपयोग करके अपनी परियोजना के विभिन्न भागों को लेबल करने के लिए कहें। छात्र परियोजना के दौरान आने वाली चुनौतियों से उत्पन्न विभिन्न व्यवहारों को नाम दे सकते हैं। [टिप्पणी] ब्लॉक के उपयोग के बारे में अधिक जानकारी के लिए, सहायता.
टैग में आप ही हैं! इस चुनौती में, छात्रों को ऑटोपायलट को इस तरह प्रोग्राम करने के लिए कहा जाता है कि वह पकड़े जाने से बचने के लिए तेजी से मुड़े, किसी को पकड़ने के लिए धीरे-धीरे गाड़ी चलाए, और फिर भागने के लिए फिर से तेजी से मुड़ जाए। नीचे दिए गए उदाहरण में कमेंट ब्लॉक का उपयोग करके व्यवहारों के क्रम का वर्णन किया गया है:
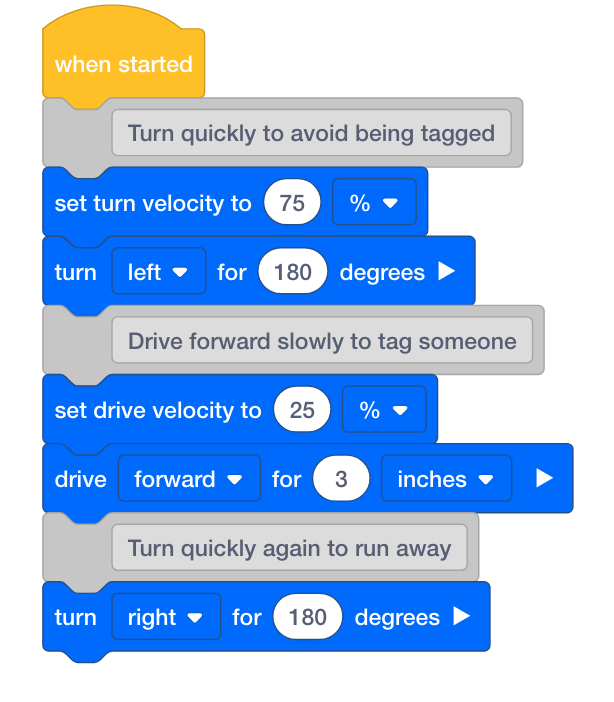
आप छात्रों से यह भी पूछ सकते हैं कि वे रोबोट के व्यवहार के संबंध में इन चुनौतियों से निपटने की योजना कैसे बनाएंगे और वे रोबोट से किस प्रकार के व्यवहार की अपेक्षा करते हैं।
टैग, यू आर इट!
जल्दी से मुड़ो, धीरे-धीरे गाड़ी चलाओ, जल्दी से मुड़ो और टैग का खेल खेलो!
-
रोबोट टैग का खेल खेलना चाहता है - अब तुम्हारी बारी है! प्रोग्रामर, ऑटोपायलट को इस तरह प्रोग्राम करने के लिए [set turn velocity], [turn for], [set drive velocity] और [drive for] ब्लॉक का उपयोग करें कि वह पकड़े जाने से बचने के लिए तेजी से मुड़े, किसी को पकड़ने के लिए धीरे-धीरे चले और फिर भागने के लिए फिर से तेजी से मुड़ जाए! मोड़ने के लिए वेग प्रतिशत, गाड़ी चलाने के लिए वेग प्रतिशत से कम से कम दोगुना होना चाहिए। नीचे दी गई परियोजना शुरू तो हो चुकी है लेकिन अधूरी है। इसमें और अधिक ब्लॉक और निर्धारित वेग की आवश्यकता है।
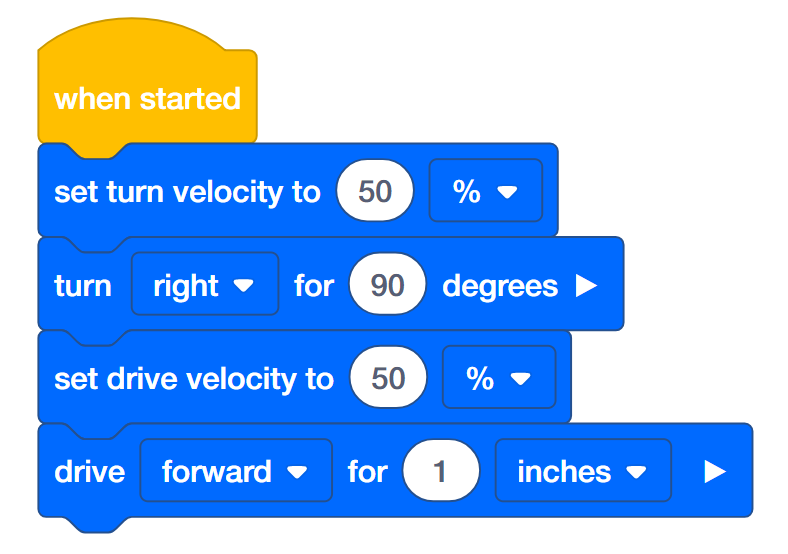
- प्रोग्रामर, टैग प्रोजेक्ट को सेव करें और इसे ब्रेन में डाउनलोड करें ।
- ऑपरेटर, रन द टैग प्रोजेक्ट.
- क्या रोबोट तेजी से मुड़ता है, धीरे-धीरे चलता है, और फिर से तेजी से मुड़ता है?
- रिकॉर्डर, रोबोट के व्यवहार के बारे में नोट्स लें।
बोनस चुनौती: ऑटोपायलट को किसी को टैग करने पर एक ध्वनि बजाने दें!
शिक्षक टूलबॉक्स
-
अनुस्मारक और समाधान
-
किसी स्थिर वस्तु, जैसे कि किताब, को स्थापित करें जिसे रोबोट किसी व्यक्ति को टैग करने की नकल करने के लिए टैग करेगा।
-
यदि स्थान सीमित हो तो शिक्षक यात्रा की दूरी को सीमित कर सकते हैं।
-
छात्रों को अपने-अपने समूहों में अपनी-अपनी भूमिकाएँ निभाते हुए काम करना चाहिए।
-
बिल्डर को यह सुनिश्चित करना चाहिए कि रोबोट प्रोजेक्ट चलाने के लिए तैयार है।
-
प्रोग्रामर को निर्देशानुसार परिवर्तन करने चाहिए।
-
ऑपरेटर को रोबोट पर प्रोजेक्ट चलाने चाहिए।
-
रिकॉर्डर को अपने काम और परिणामों को अपनी इंजीनियरिंग नोटबुक में दर्ज करना चाहिए।
-
छात्रों से कहें कि जब वे यह गतिविधि पूरी कर लें तो चेक इन करें और या तो अपनी परियोजनाओं को प्रदर्शित करें या उन्हें चलाएं।
टैग यू आर इट! के समाधान के लिए, निम्नलिखित लिंक में से किसी एक क्लिक करें (गूगल डॉक/.docx/.pdf)।
किले की रक्षा करो!
किले को घुसपैठियों से बचाने के लिए वर्गाकार घेरे में चलें!
-
आपके राजा ने आपको किले की रक्षा करने का आदेश दिया है! आपको चौकोर आकार के किले के चारों ओर गाड़ी चलाकर यह सुनिश्चित करना होगा कि यह घुसपैठियों से सुरक्षित है! प्रोग्रामर, ऑटोपायलट को वर्गाकार में घुमाने के लिए सेट टर्न वेलोसिटी, टर्न फॉर, सेट ड्राइव वेलोसिटी और ड्राइव फॉर ब्लॉक्स का उपयोग करें। ऑटोपायलट को वर्ग के किनारों पर तेजी से गाड़ी चलानी चाहिए, लेकिन कोनों पर धीरे-धीरे मुड़ना चाहिए। नीचे दी गई परियोजना शुरू तो हो चुकी है लेकिन अधूरी है। इसमें और अधिक ब्लॉक और निर्धारित वेग की आवश्यकता है।
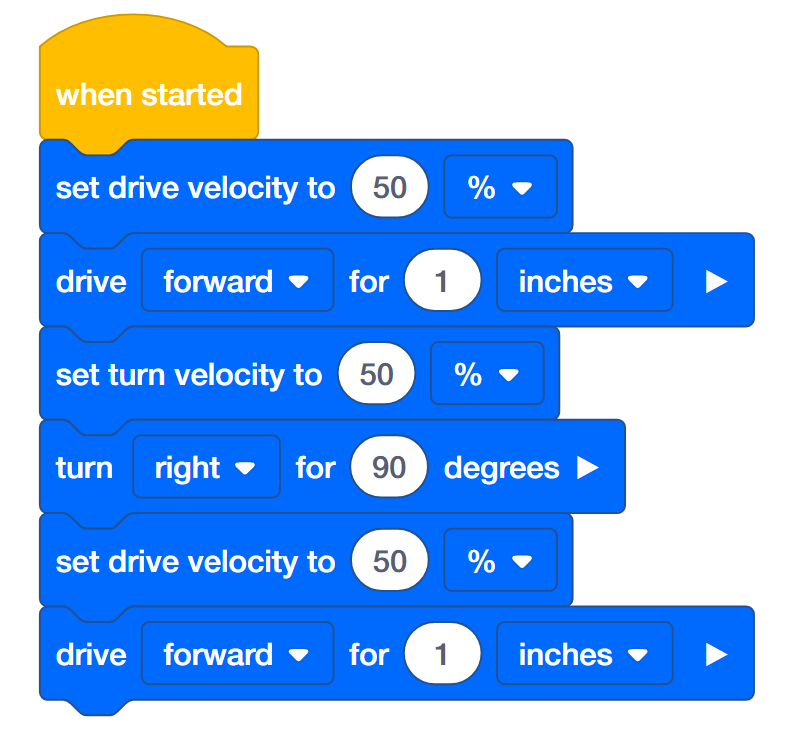
- प्रोग्रामर, कैसल प्रोजेक्ट को सेव और में डाउनलोड करें
- ऑपरेटर, रन कैसल प्रोजेक्ट।
- क्या रोबोट वर्गाकार आकृति में तेजी से चलता है लेकिन कोनों पर धीरे-धीरे मुड़ता है?
- रिकॉर्डर, रोबोट के व्यवहार के बारे में नोट्स लें।
बोनस चुनौतियाँ:
- जब ऑटोपायलट वर्ग के प्रत्येक तरफ ड्राइव कर रहा हो, तो उसके टच एलईडी डिस्प्ले का रंग अलग-अलग हो।
- जिस वर्गाकार किले की रक्षा करनी है, उसकी परिधि 20 इंच है। रोबोट को परिधि के चारों ओर घूमने के लिए प्रोग्राम करें।
- जिस वर्गाकार किले की रक्षा करनी है, उसका क्षेत्रफल 49 इंच है। प्रत्येक भुजा की लंबाई की गणना करें और उस क्षेत्रफल को ढकने वाला एक वर्ग बनाएं।
शिक्षक टूलबॉक्स
-
अनुस्मारक और समाधान
-
यदि स्थान सीमित हो तो शिक्षक यात्रा की दूरी को सीमित कर सकते हैं।
-
छात्रों को अपने-अपने समूहों में अपनी-अपनी भूमिकाएँ निभाते हुए काम करना चाहिए।
-
बिल्डर को यह सुनिश्चित करना चाहिए कि रोबोट प्रोजेक्ट चलाने के लिए तैयार है।
-
प्रोग्रामर को निर्देशानुसार परिवर्तन करने चाहिए।
-
ऑपरेटर को रोबोट पर प्रोजेक्ट चलाने चाहिए।
-
रिकॉर्डर को अपने काम और परिणामों को अपनी इंजीनियरिंग नोटबुक में दर्ज करना चाहिए।
-
छात्रों से कहें कि जब वे यह गतिविधि पूरी कर लें तो चेक इन करें और या तो अपनी परियोजनाओं को प्रदर्शित करें या उन्हें चलाएं।
Protect the Castle! के समाधान के लिए, निम्नलिखित लिंक में से किसी एक क्लिक करें (Google Doc/.docx/.pdf)।
रोबोट वेटर
पेय पदार्थ मत गिराओ!
-
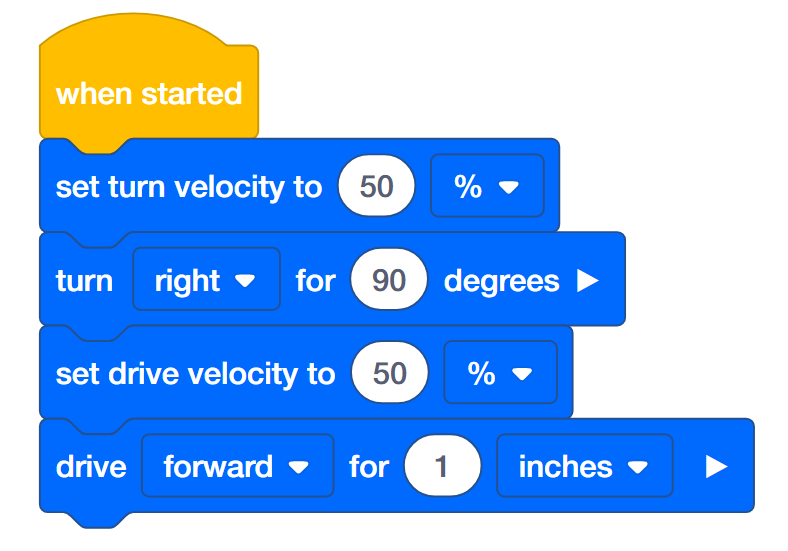
आपका रोबोट शहर के एक नए रेस्तरां में वेटर बनने का प्रशिक्षण ले रहा है। रोबोट वेटर को इस तरह प्रोग्राम करें कि वह अपने साथ ले जा रही चीज़ को गिराए बिना तेज़ी से चल सके! वेटर द्वारा ले जाए जाने वाले भोजन या पेय पदार्थों का अनुकरण करने के लिए 6x पिच स्टैंडऑफ का उपयोग करें। प्रोग्रामर, ऑटोपायलट को 360 डिग्री घुमाने और 12 इंच तक जितनी जल्दी हो सके ड्राइव करने के लिए सेट टर्न वेलोसिटी, टर्न फॉर, सेट ड्राइव वेलोसिटी और ड्राइव फॉर ब्लॉक का उपयोग करें, साथ ही ऑटोपायलट के ब्रेन पर 6x पिच स्टैंडऑफ को संतुलित करें। नीचे दी गई परियोजना शुरू तो हो चुकी है लेकिन अधूरी है। इसमें वेग और दूरी निर्धारित होनी चाहिए।
-
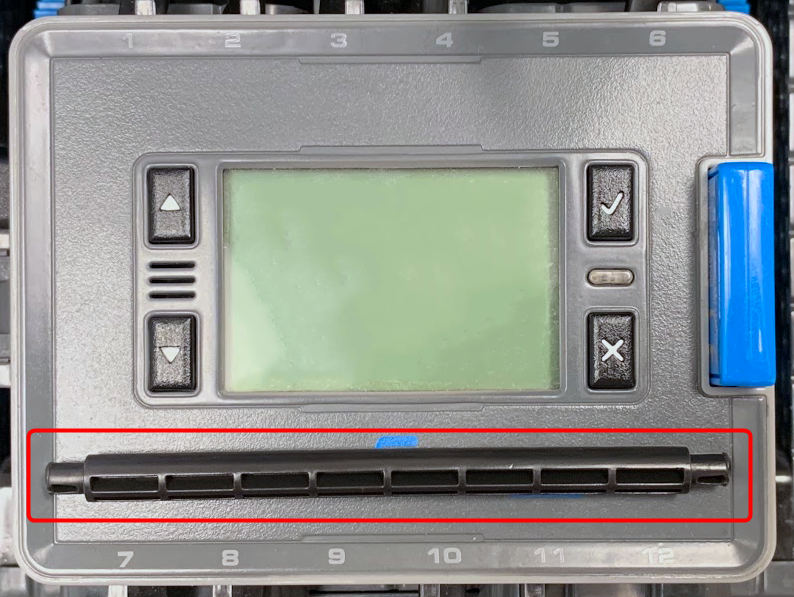
बिल्डर, VEX IQ किट से 6x पिच स्टैंडऑफ को मस्तिष्क पर जहां VEX IQ लिखा है, वहां पर रखें।
- प्रोग्रामर, वेग और दूरी निर्धारित करें। फिर रोबोट वेटर प्रोजेक्ट को सेव करें औरब्रेन में
- ऑपरेटर, रन रोबोट वेटर प्रोजेक्ट।
- क्या रोबोट मस्तिष्क के ऊपर बीम को रखते हुए मुड़ता और चलता है? बीम के फिसलने से पहले रोबोट कितनी तेजी से चल सकता है?
- प्रोग्रामर, सीमा का पता लगाने तक गति को लगातार बढ़ाते हुए परीक्षण करते रहें। गाड़ी मोड़ने की सीमा, गाड़ी चलाने की सीमा से अलग हो सकती है। रिकॉर्डर से प्राप्त जानकारी का उपयोग करके यह तय करें कि कौन सा वेग सबसे अच्छा विकल्प है।
- रिकॉर्डर, रोबोट के व्यवहार, उसकी गति और बीम के गिरने की घटना के बारे में नोट्स लें। प्रोजेक्ट का परीक्षण करते समय हर बार वेग में होने वाले परिवर्तनों को नोट करें।
शिक्षक टूलबॉक्स
-
पुनरावृत्ति डिजाइन
इस गतिविधि का उद्देश्य छात्रों को एक पुनरावृत्ति डिजाइन प्रक्रिया में शामिल होने के लिए प्रोत्साहित करना है। छात्रों से अनुरोध किया जाता है कि वे बदलाव करने से पहले अपनी परियोजनाओं का परीक्षण करें। छात्रों को पूरी तरह से डिजाइन करने, परीक्षण करने, प्रतिक्रिया के आधार पर बदलाव करने और फिर से परीक्षण करने के लिए प्रोत्साहित करें। वेग में किए जाने वाले समायोजन परीक्षणों के परिणामों और/या समूह के अन्य सदस्यों से प्राप्त प्रतिक्रिया के आधार पर होने चाहिए। छात्रों को केवल अनुमान लगाने और जाँच करने के बजाय पुनरावृत्ति डिजाइन प्रक्रिया का पालन करने के लिए प्रोत्साहित करें ताकि वे इस निष्कर्ष पर पहुँच सकें कि कौन सा वेग सबसे अच्छा है। सबसे उपयुक्त वेग यह सुनिश्चित करेगा कि रोबोट वेटर कुछ भी न गिराए।
पुनरावृत्ति डिजाइन रोबोटिक्स के साथ-साथ अन्य इंजीनियरिंग डिजाइन प्रक्रियाओं में एक महत्वपूर्ण डिजाइन पद्धति है।
छात्र वेग को समायोजित करने के तरीके पर निर्णय लेते समय अमूर्त तर्क का अभ्यास भी करेंगे ताकि यह निष्कर्ष निकाला जा सके कि कौन सा तरीका सबसे अच्छा है।
शिक्षक टूलबॉक्स
-
अनुस्मारक और समाधान
- यदि स्थान सीमित हो तो शिक्षक यात्रा की दूरी को सीमित कर सकते हैं।
- छात्रों को अपने-अपने समूहों में अपनी-अपनी भूमिकाएँ निभाते हुए काम करना चाहिए।
-
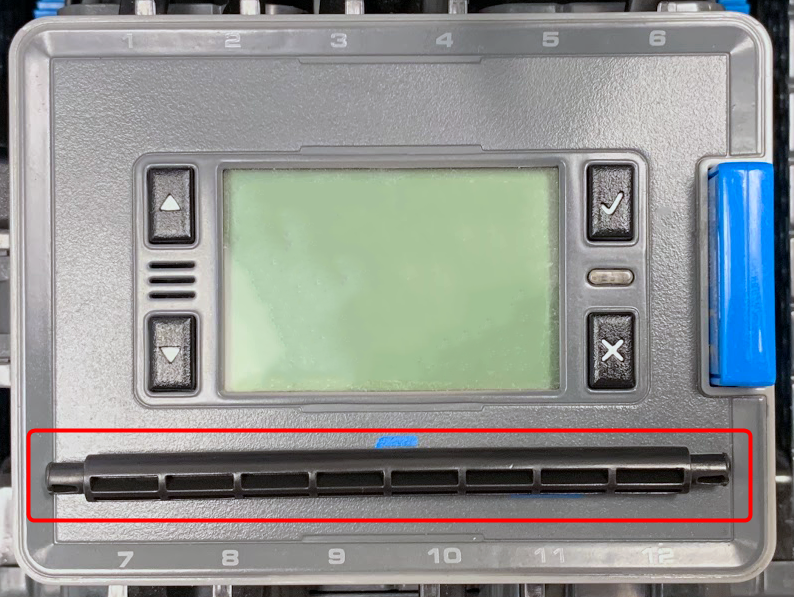
प्रत्येक वेग परीक्षण से पहले, निर्माता को यह सुनिश्चित करना चाहिए कि रोबोट परियोजना को चलाने के लिए तैयार है और मस्तिष्क पर लगे VEX IQ डिकल के ऊपर 6x पिच स्टैंडऑफ सही ढंग से स्थित है।
- प्रोग्रामर को निर्देशानुसार परिवर्तन करने चाहिए।
- ऑपरेटर को रोबोट पर प्रोजेक्ट चलाने चाहिए।
- रिकॉर्डर को अपने काम और परिणामों को अपनी इंजीनियरिंग नोटबुक में दर्ज करना चाहिए।
-
छात्रों से कहें कि वे इस गतिविधि को पूरा करने के बाद
दर्ज करें और अपने प्रोजेक्ट प्रदर्शित करें या चलाएँरोबोट वेटर के समाधान के लिए, निम्नलिखित लिंक में से एक पर क्लिक करें (Google Doc